Bagaimana Motor DC Tanpa Harapan dan ESC Bekerja – Ikhtisar Teknis
Dalam tutorial ini kita akan mempelajari bagaimana motor tanpa harapan dan ESC bekerja. Artikel ini adalah bagian pertama dari video berikut, tempat kita akan mempelajari prinsip kerja motor DC tanpa harapan dan ESC (Electronic Speed Controller), dan dalam bagian kedua kita akan mempelajari cara mengontrol motor BLDC menggunakan Arduino.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawahnya.
Bagaimana Cara Kerjanya
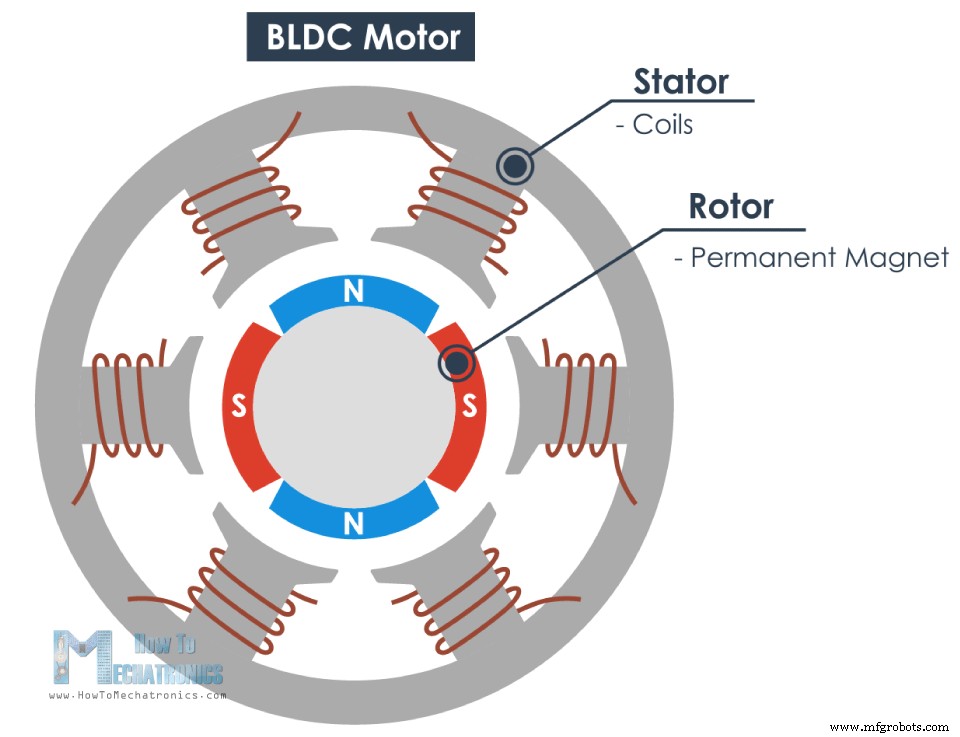
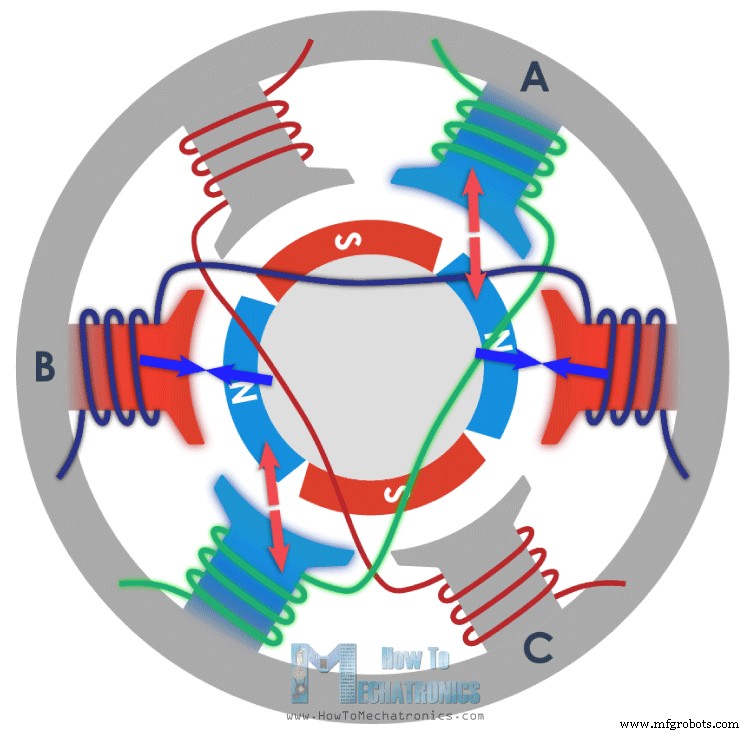
Motor BLDC terdiri dari dua bagian utama, stator dan rotor. Untuk ilustrasi ini rotor adalah magnet permanen dengan dua kutub, sementara stator terdiri dari gulungan yang disusun seperti gambar di bawah ini.
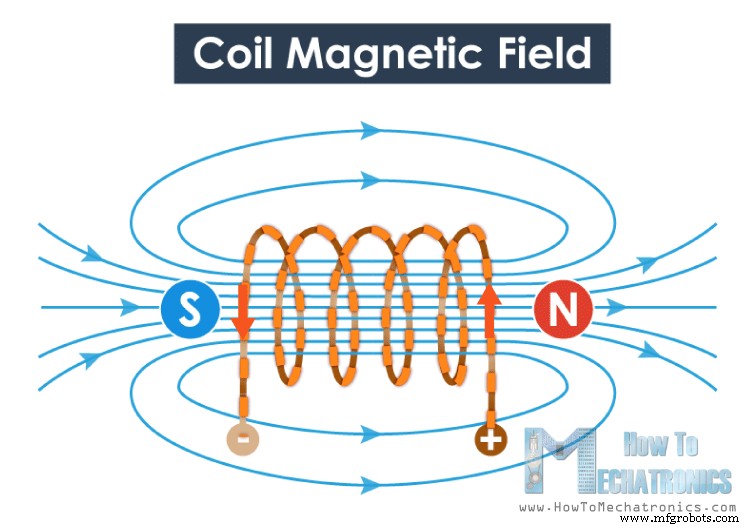
Kita semua tahu jika kita memberikan arus melalui gulungan akan menghasilkan medan magnet dan garis medan magnet atau kutubnya bergantung pada arah arus.
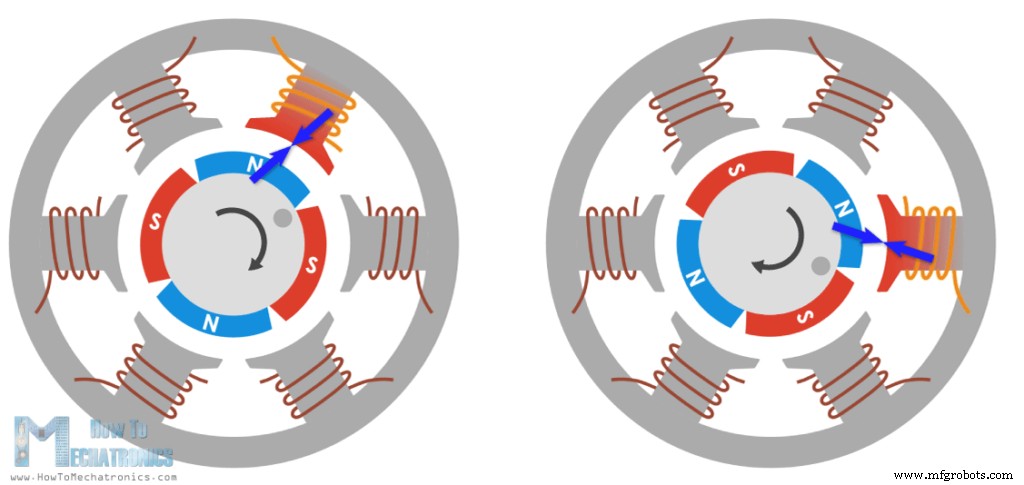
Jadi jika kita memberikan arus yang sesuai, gulungan akan menghasilkan medan magnet yang akan menarik magnet permanen rotor. Sekarang jika kita mengaktifkan setiap gulungan satu per satu rotor akan terus berputar karena interaksi gaya antara magnet permanen dan elektromagnet.
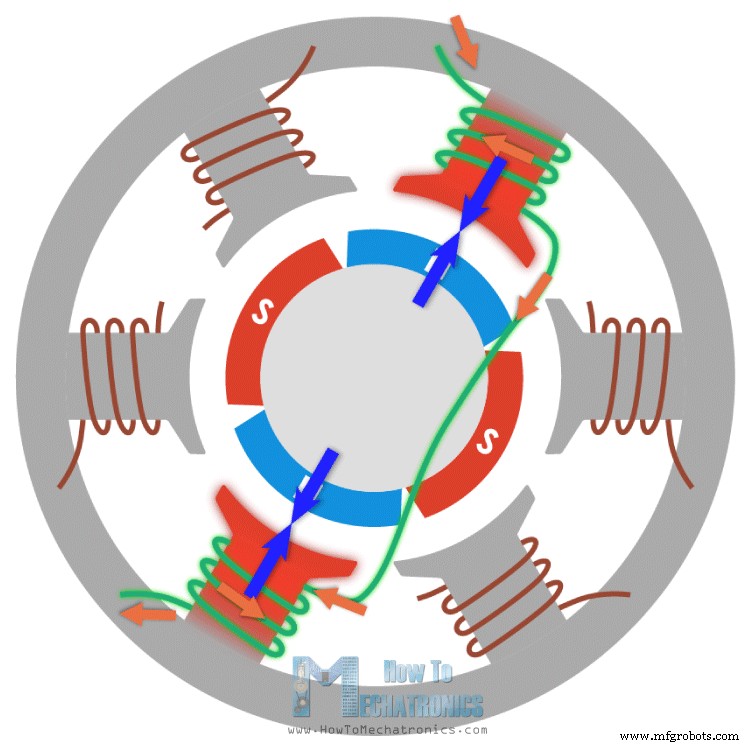
Untuk meningkatkan efisiensi motor kita dapat menggulung dua gulungan berlawanan sebagai satu gulungan dengan cara yang akan menghasilkan kutub berlawanan dengan kutub rotor, sehingga kita akan mendapatkan gaya tarik ganda.
Dengan konfigurasi ini kita dapat menghasilkan enam kutub pada stator dengan hanya tiga gulungan atau fasa. Kita dapat lebih meningkatkan efisiensi dengan mengaktifkan dua gulungan pada saat yang sama. Dengan cara itu satu gulungan akan menarik dan gulungan lainnya akan menolak rotor.
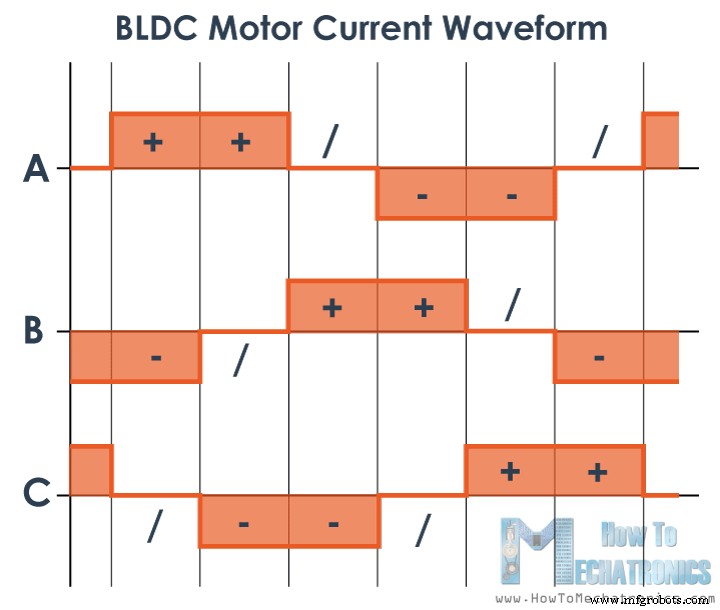
Agar rotor dapat melakukan satu siklus penuh 360 derajat, ia membutuhkan enam langkah atau interval.
Jika kita melihat arus gelombang kita dapat memperhatikan bahwa di setiap interval ada satu fasa dengan arus positif, satu fasa dengan arus negatif dan fasa ketiga dimatikan. Ini memberikan ide bahwa kita dapat menghubungkan ujung bebas dari masing-masing tiga fasa bersama-sama dan sehingga kita dapat membagi arus di antara mereka atau menggunakan satu arus untuk mengaktifkan dua fasa pada saat yang sama.
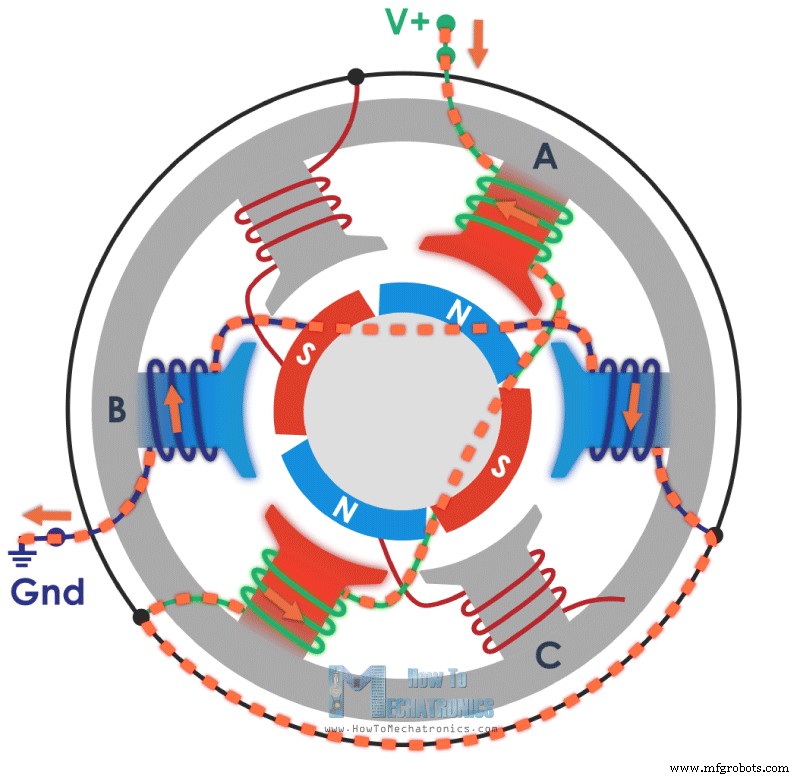
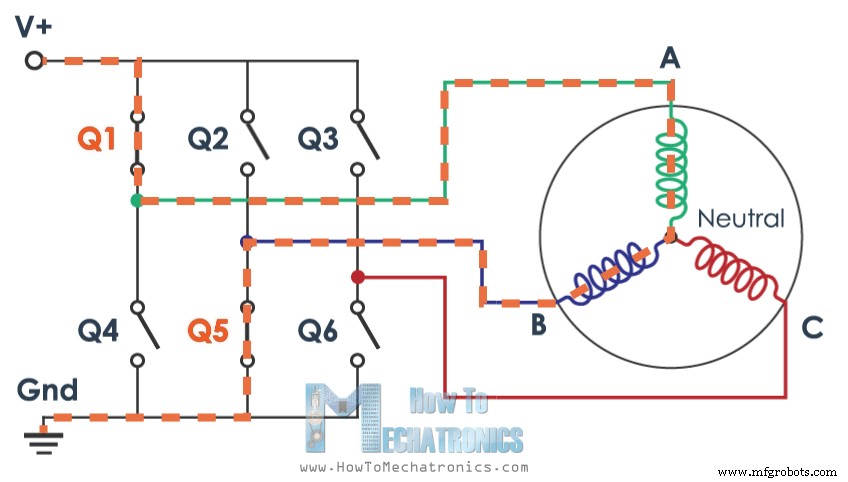
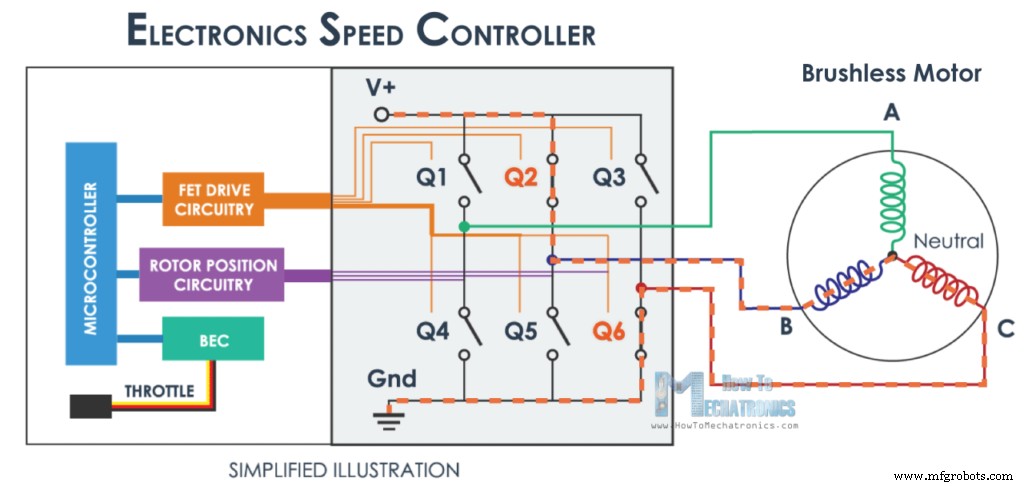
Berikut adalah contoh. Jika kita menarik fasa A ke High, atau menghubungkannya ke tegangan DC positif, dengan saklar misalnya MOSFET, dan di sisi lain menghubungkan fasa B ke ground, maka arus akan mengalir dari VCC, melalui fasa A, titik netral dan fasa B, ke ground. Jadi, dengan hanya satu arus yang mengalir kita menghasilkan empat kutub berbeda yang menyebabkan rotor bergerak.
Dengan konfigurasi ini kita sebenarnya memiliki koneksi bintang fasa motor, di mana titik netral terhubung secara internal dan ujung lainnya dari ketiga fasa keluar dari motor dan itulah mengapa motor tanpa harapan memiliki tiga kabel keluar darinya.
Jadi, agar rotor dapat melakukan siklus penuh kita hanya perlu mengaktifkan dua MOSFET yang tepat di setiap 6 interval dan itulah sebenarnya apa yang dilakukan ESC.
Bagaimana Cara Kerja ESC (Electronic Speed Controller)
ESC atau Electronic Speed Controller mengontrol gerakan atau kecepatan motor tanpa harapan dengan mengaktifkan MOSFET yang tepat untuk menciptakan medan magnet berputar sehingga motor berputar. Semakin tinggi frekuensi atau semakin cepat ESC melalui 6 interval, semakin tinggi kecepatan motor akan menjadi.
Namun, di sini datang pertanyaan penting, dan itulah bagaimana kita tahu kapan mengaktifkan fasa mana. Jawabannya adalah kita perlu mengetahui posisi rotor dan ada dua metode umum yang digunakan untuk menentukan posisi rotor.
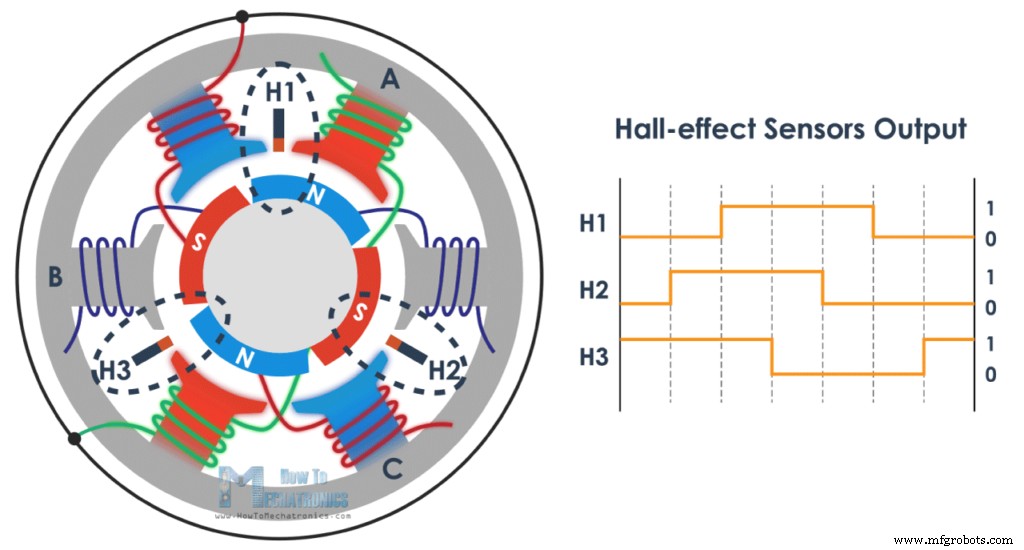
Metode umum pertama adalah dengan menggunakan sensor Hall-effect yang ditempelkan di stator, diatur sama rata 120 atau 60 derajat satu sama lain.
Saat magnet permanen rotor berputar sensor Hall-effect merasakan medan magnet dan menghasilkan logika “high” untuk satu kutub magnet atau logika “low” untuk kutub berlawanan. Menurut informasi ini ESC tahu kapan mengaktifkan urutan komutasi atau interval berikutnya.
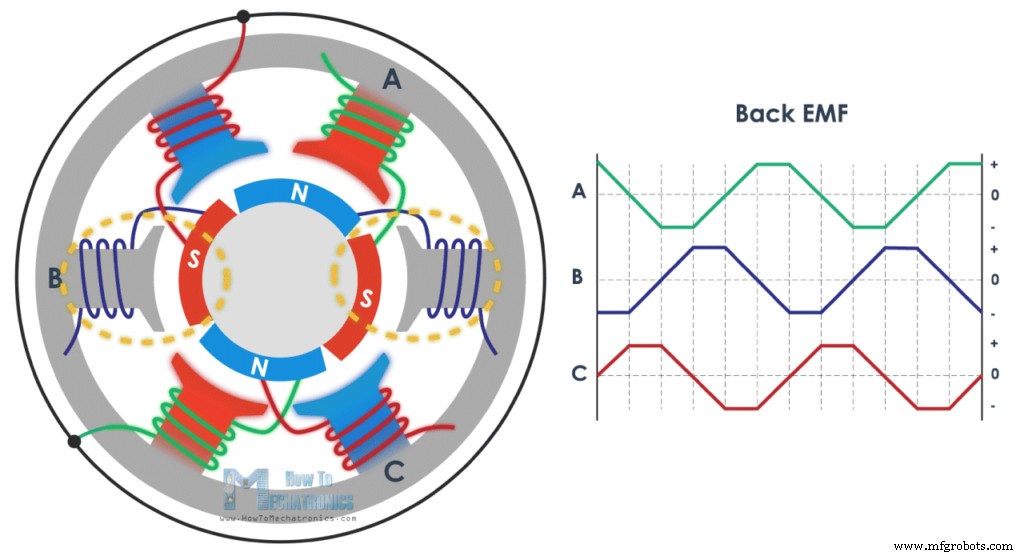
Metode umum kedua yang digunakan untuk menentukan posisi rotor adalah melalui pemrosesan gaya elektromotif balik atau back EMF. Back EMF terjadi sebagai hasil dari proses yang tebal berlawanan dengan menghasilkan medan magnet atau ketika medan magnet yang bergerak atau berubah melewati gulungan ia menginduksi arus di gulungan.
Jadi, saat medan magnet berputar rotor melewati gulungan bebas, atau gulungan yang tidak aktif, itu akan menginduksi arus di gulungan dan sebagai akibatnya penurunan tegangan akan terjadi di gulungan tersebut. ESC menangkap penurunan tegangan saat terjadi dan berdasarkan mereka memprediksi atau menghitung kapan interval berikutnya harus terjadi.
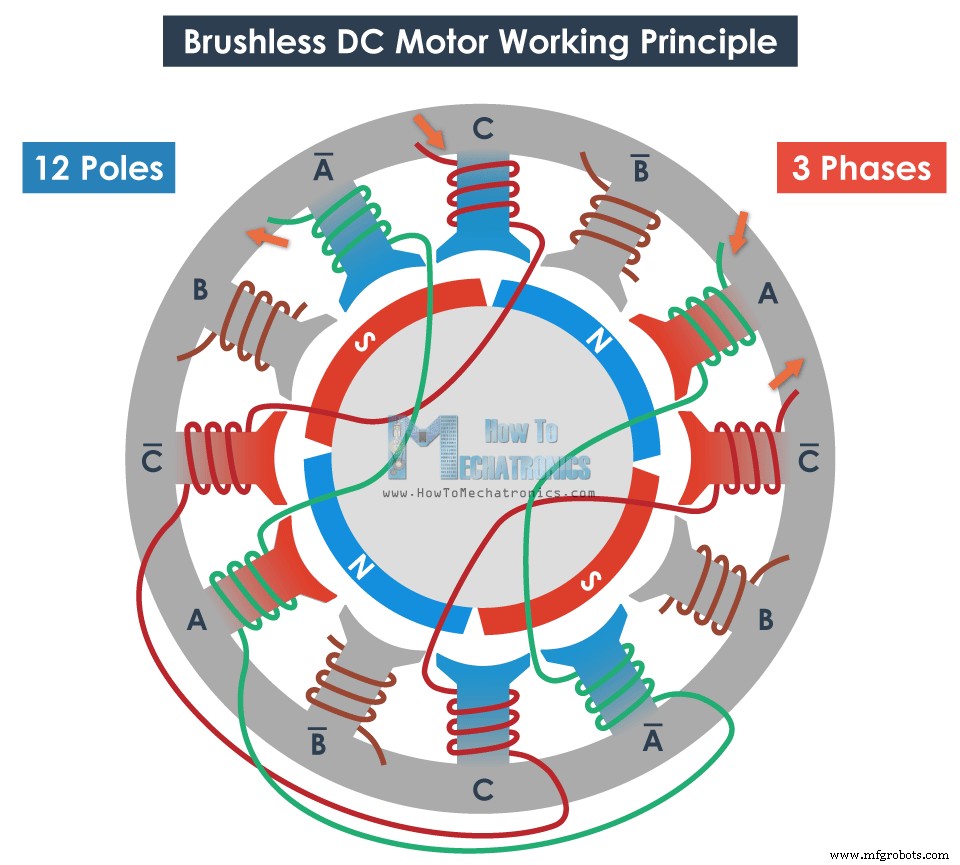
Itulah prinsip kerja dasar motor DC tanpa harapan dan ESC dan sama bahkan jika kita meningkatkan jumlah kutub baik rotor maupun stator. Kita masih akan memiliki motor tiga fasa, hanya jumlah interval akan meningkat untuk menyelesaikan siklus penuh.
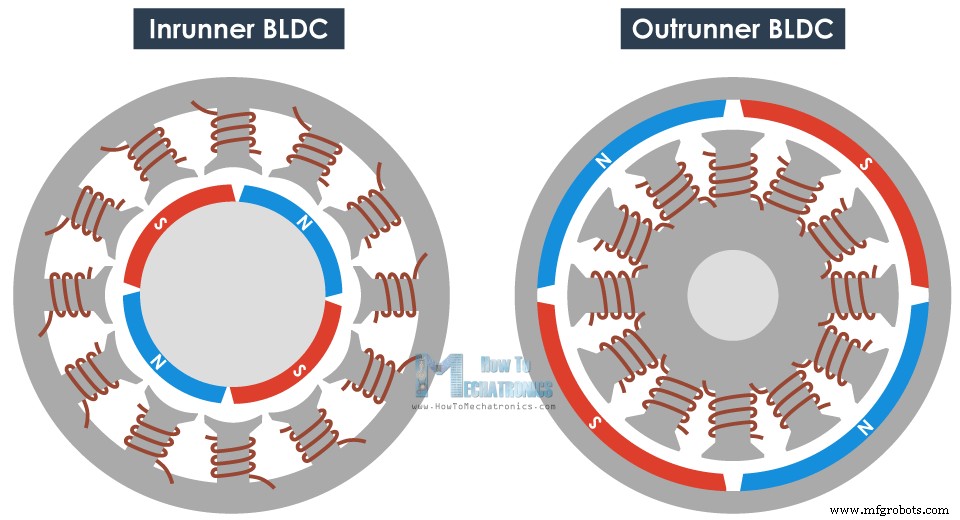
Di sini kita juga dapat menyebutkan bahwa motor BLDC dapat berupa inrunner atau outrunner. Motor tanpa harapan inrunner memiliki magnet permanen di dalam elektromagnet, dan sebaliknya, motor outrunner memiliki magnet permanen di luar elektromagnet. Lagi, mereka menggunakan prinsip kerja yang sama dan masing-masing memiliki kekuatan atau kelemahan masing-masing.
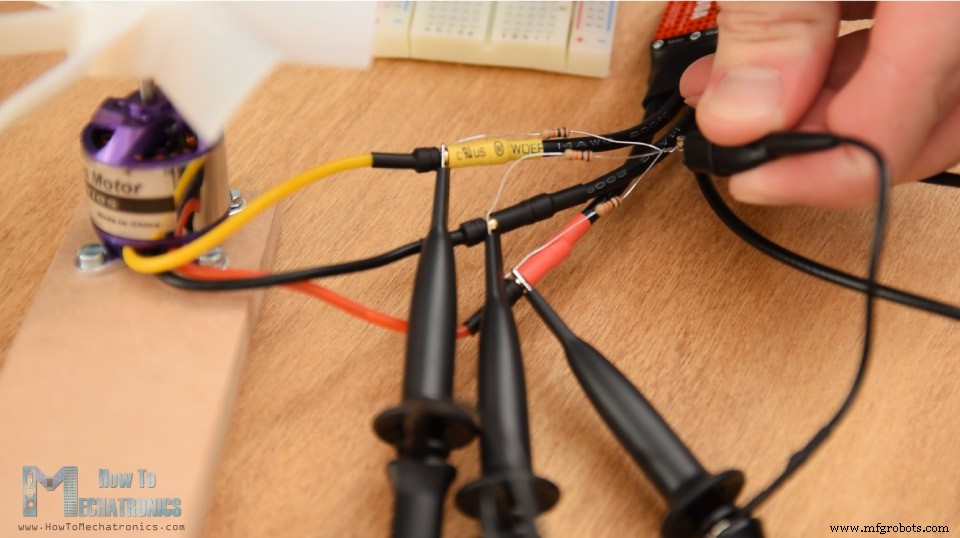
Oke, itu cukup teori jadi sekarang mari kita demonstrasikan dan lihat dalam kehidupan nyata apa yang kita jelaskan di atas. Untuk tujuan itu kita akan menghubungkan tiga fasa motor tanpa harapan ke osiloskop. Saya menghubungkan 3 resistor di satu titik untuk membuat titik netral virtual dan di sisi lain saya menghubungkannya ke tiga fasa motor BLDC.
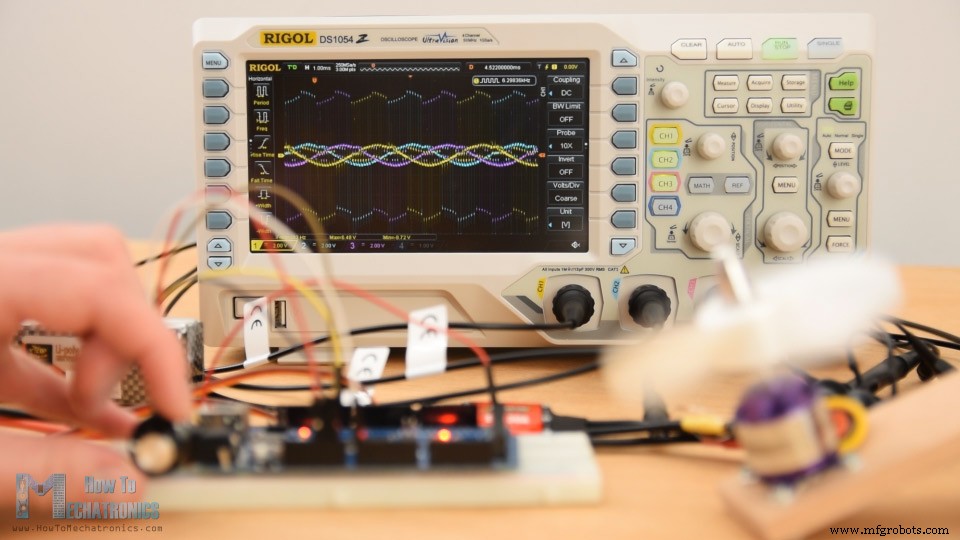
Hal pertama yang bisa kita perhatikan di sini adalah tiga gelombang sinus. Gelombang sinus ini sebenarnya adalah back EMF yang dihasilkan di fasa ketika mereka tidak aktif.
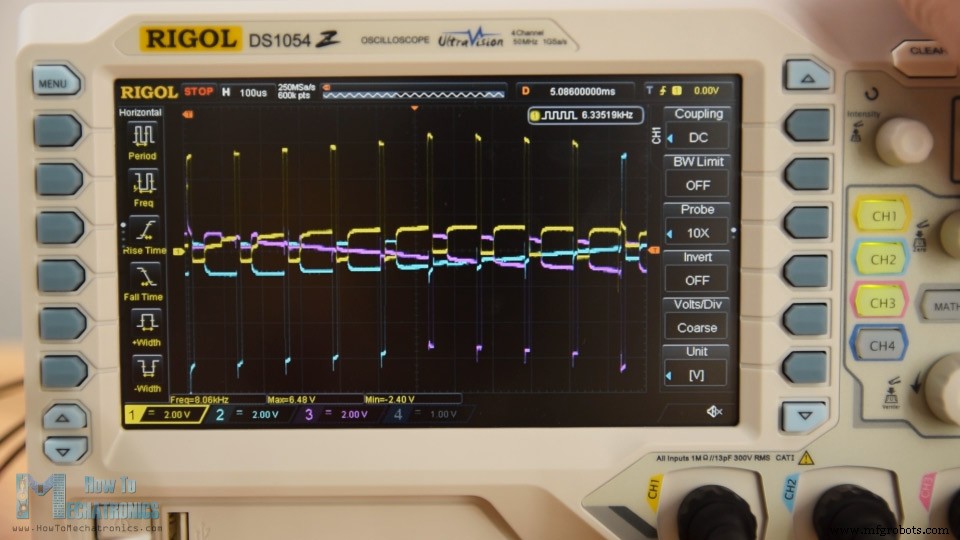
Kita dapat melihat bahwa saat kita mengubah RPM motor, frekuensi gelombang sinus berubah dan juga amplitud mereka. Semakin tinggi RPM, semakin tinggi frekuensi dan amplitudo gelombang sinus back EMF. Namun, yang mendorong motor sebenarnya adalah puncak-puncak ini, yaitu fasa aktif yang menghasilkan medan magnet yang berubah.
Kita dapat memperhatikan bahwa di setiap interval, ada dua fasa aktif dan satu fasa tidak aktif. Misalnya, di sini kita memiliki fasa A dan B aktif, sementara fasa C tidak aktif. Kemudian kita memiliki fasa A dan C aktif, sementara fasa B tidak aktif, dan seterusnya.
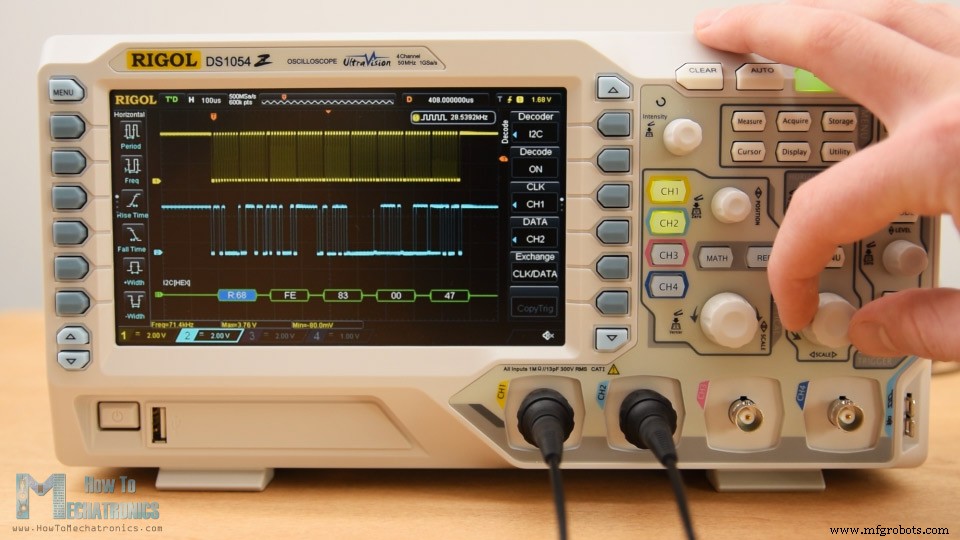
Di sini saya ingin memberikan apresiasi kepada Banggood.com atas menyediakan osiloskop ini. Itu adalah Rigol DS1054Z dan merupakan salah satu osiloskop level entry terbaik untuk titik harganya. Ini memiliki empat saluran input, bandwidth 50MHz, yang dapat diubah menjadi 100MHz, memiliki laju sampling 1GSa/s dan kedalaman memori yang cukup besar 24Mpts.
Tampilan 7 inci dan benar-benar bagus dan cerah. Ini memiliki berbagai fungsi matematika, filter low pass dan high pass, decoding SPI dan I2C dan banyak lagi. Jadi lagi, banyak terima kasih kepada Banggood.com dan pastikan Anda memeriksa osiloskop ini di toko mereka.
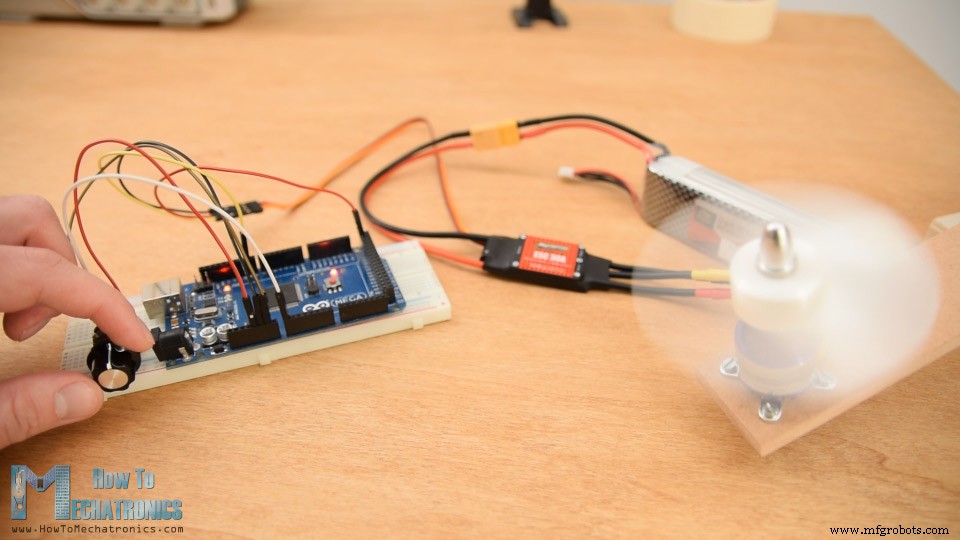
Néanmoins, itulah prinsip kerja dasar motor tanpa harapan. Jika Anda ingin beberapa contoh kehidupan nyata lebih banyak dan mempelajari cara mengontrol motor tanpa harapan menggunakan Arduino Anda harus memeriksa bagian kedua tutorial ini.
Saya harap Anda menikmati tutorial ini dan mempelajari sesuatu yang baru. Jangan ragu untuk bertanya apa pun di bagian komentar di bawah dan jangan lupa untuk memeriksa koleksi Proyek Arduino saya.