Drive Siklokal Dijelaskan: Desain, Cetak 3D, dan Uji Sistem Gigi Reduksi Tinggi Sendiri
Dalam tutorial ini kita akan mempelajari apa itu drive siklokal, bagaimana cara kerjanya, menjelaskan cara mendesain model kita sendiri dan mencetak 3D satu sehingga kita dapat melihatnya dalam kehidupan nyata dan lebih memahami cara kerjanya.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawahnya.
Apa itu Drive Siklokal?
Drive siklokal adalah jenis pengurangi kecepatan unik yang memberikan rasio pengurangan sangat tinggi dengan desain kompak namun kokoh. Dibandingkan dengan drive gigi konvensional, seperti gigi lurus dan planetarium, ia dapat mencapai rasio pengurangan yang jauh lebih tinggi hingga 10 kali dalam ruang atau tahap yang sama. Selain itu, ia memiliki backlash nol, kapasitas beban lebih tinggi, kekakuan dan efisiensi tinggi hingga 90%. Properti-properti ini membuat drive siklokal cocok untuk banyak aplikasi di mana akurasi penempatan dan kinerja penting seperti robotika, alat mesin, peralatan manufaktur dan sebagainya.
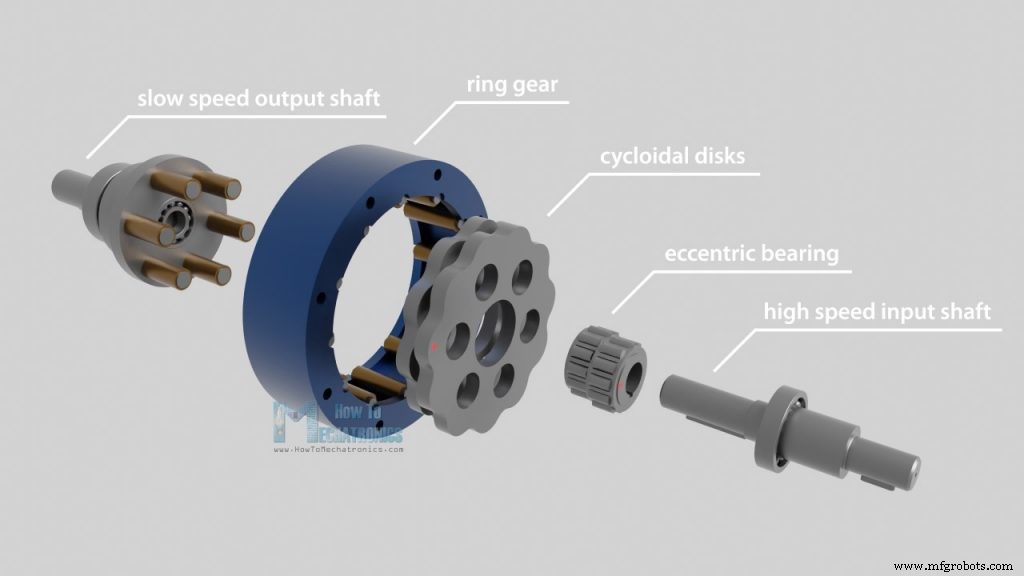
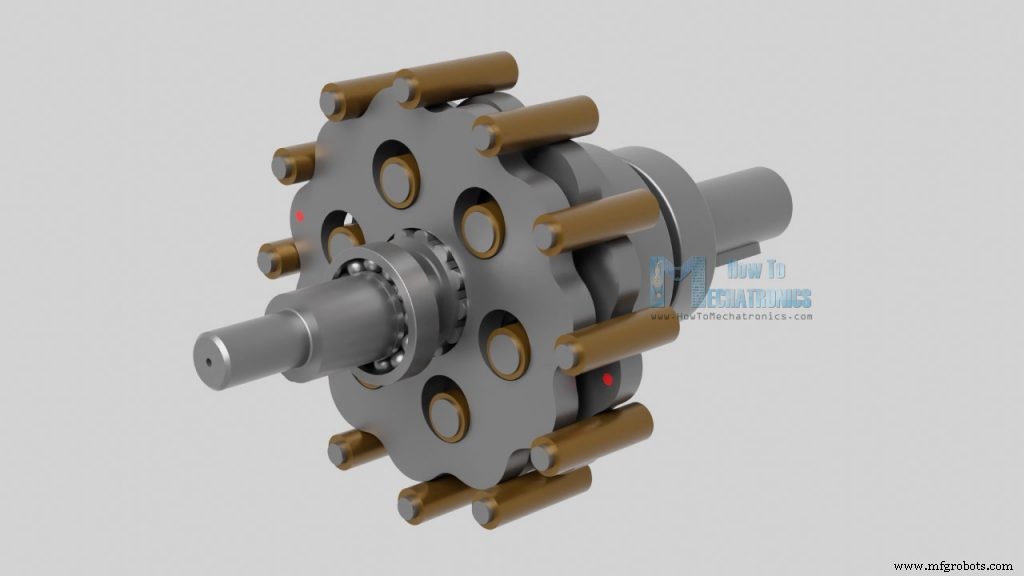
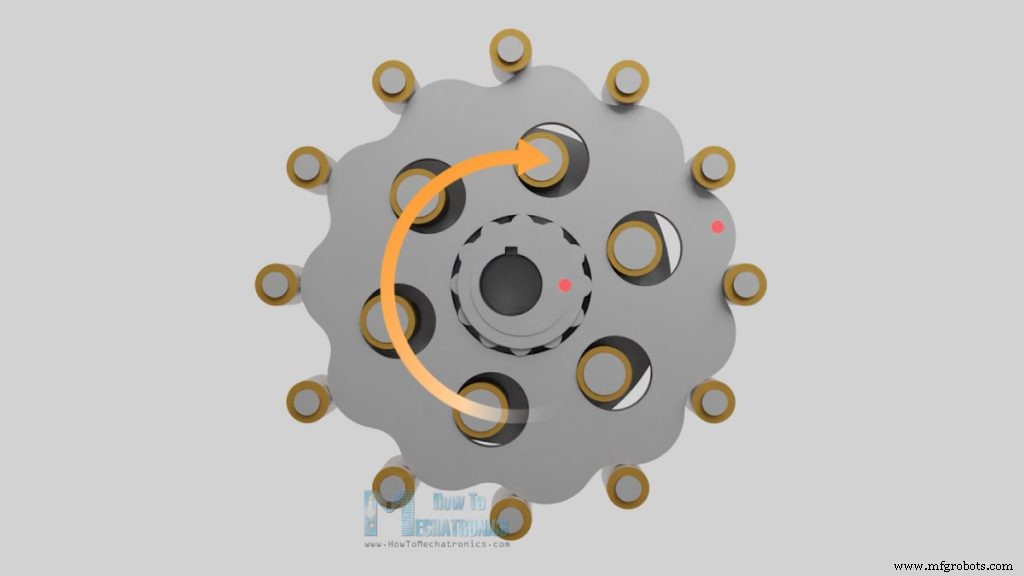
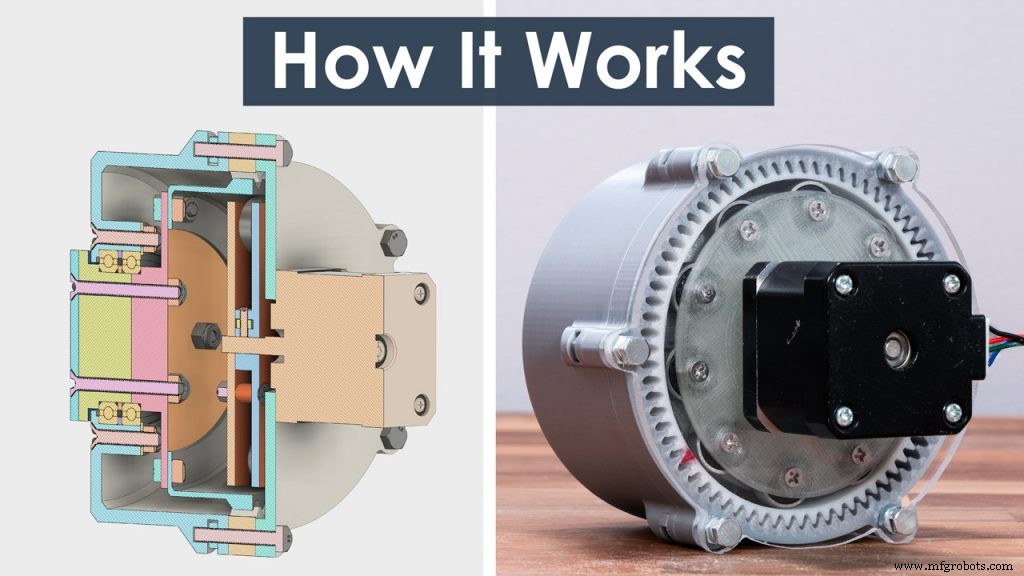
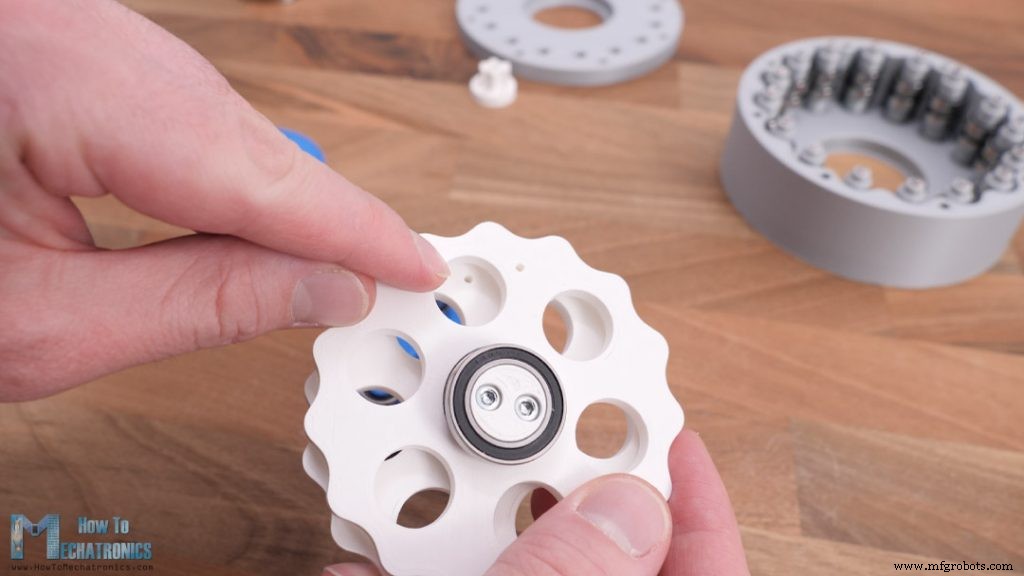
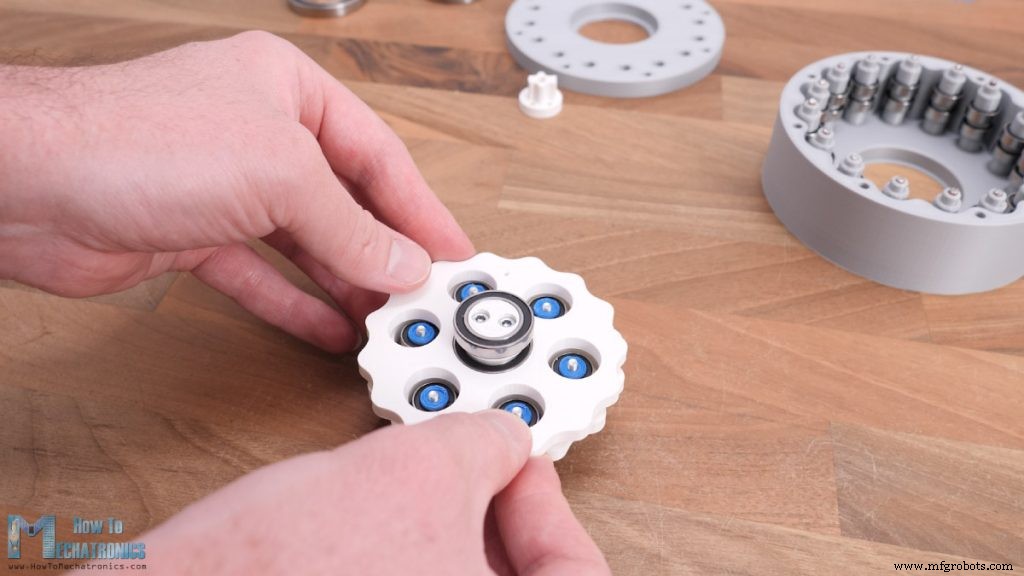
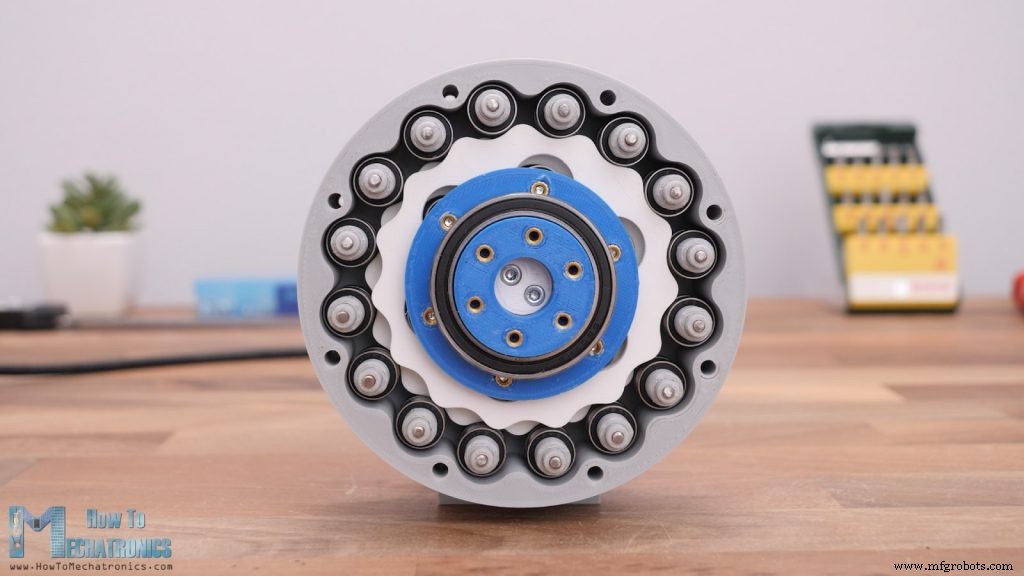
Mari kita lihat sekarang apa yang ada di dalamnya dan bagaimana drive siklokal bekerja. Drive siklokal terdiri dari lima komponen utama, poros input berkecepatan tinggi, bearing eksentris atau kam siklokal, dua cakram siklokal atau pengikut kam, gigi cincin dengan pin dan rol, dan poros output kecepatan rendah dengan pin dan rol.
Poros input menggerakkan bearing eksentris, dan bearing eksentris menggerakkan cakram siklokal di sekitar keliling dalam casing gigi cincin. Gerakan eksentris membuat gigi atau lob cakram siklokal terhubung dengan rol casing gigi cincin dengan cara yang menghasilkan rotasi terbalik pada kecepatan yang lebih rendah.
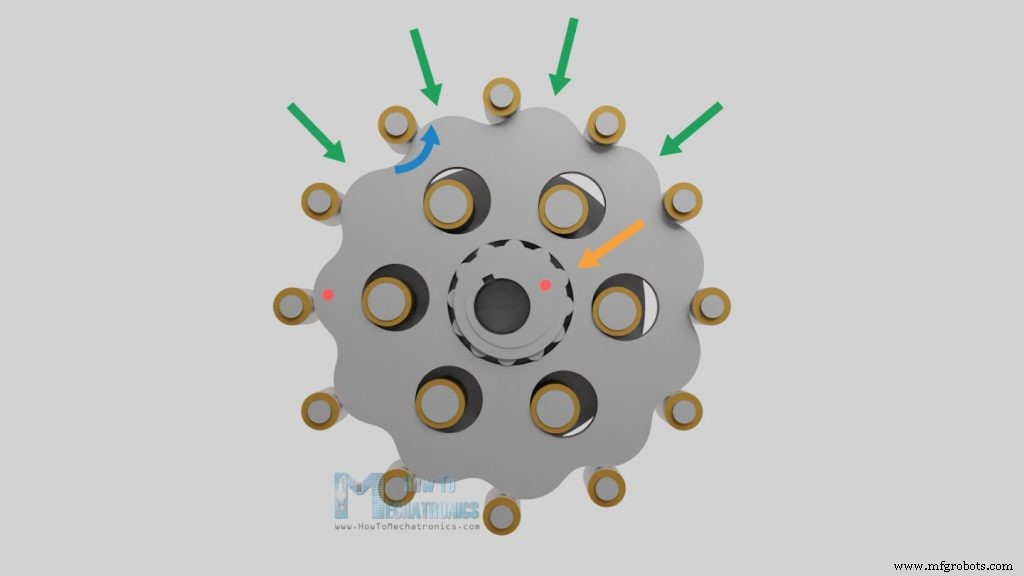
Kita dapat melihat lebih dekat di sini dan melihat bahwa bearing eksentris sebenarnya mendorong cakram siklokal terhadap rol casing gigi cincin.
Karena bentuk cakram yang unik dan posisinya relatif terhadap rol casing gigi cincin, kita dapat melihat bahwa seiring kemajuan bearing eksentris, lob cakram di depan rotasi tidak akan dapat melewati atau melompat ke rol gigi cincin berikutnya, melainkan akan meluncur atau bergulir ke belakang. Perilaku inilah yang sebenarnya menyebabkan rotasi terbalik cakram.
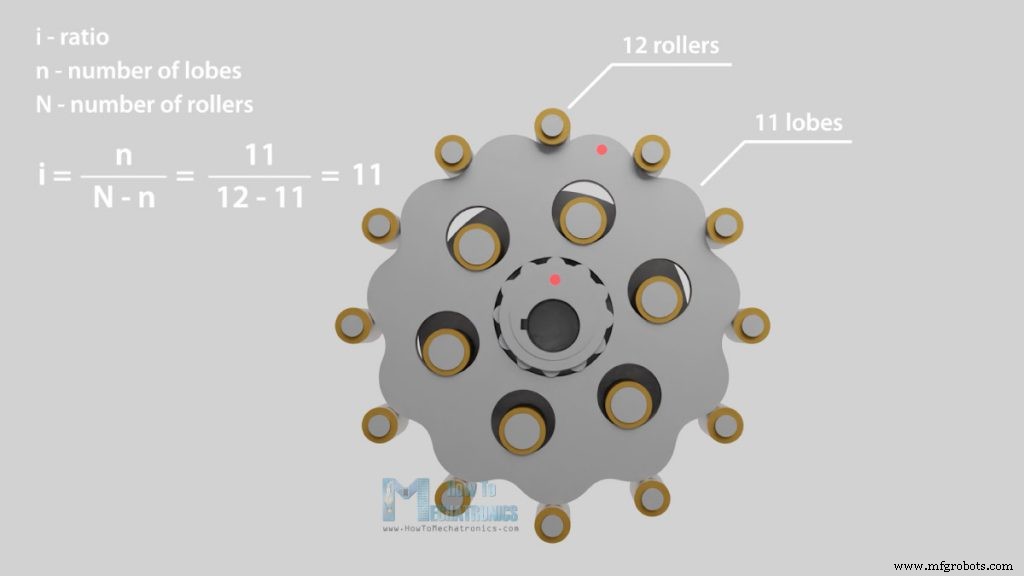
Secara umum, ada satu lob siklokal lebih sedikit pada cakram dibandingkan jumlah pin pada casing gigi cincin. Ini membuat, untuk satu rotasi penuh bearing eksentris, cakram siklokal hanya bergerak sejauh satu lob. Dari sini kita dapat melihat bahwa rasio pengurangan hanya bergantung pada jumlah pin casing gigi cincin.
Misalnya, di sini kita memiliki 12 pin pada gigi cincin, yang berarti 11 lob pada cakram siklokal, dan itu rasio 11:1, atau 11 kali kecepatan output lebih lambat. Ukuran cakram, rol gigi cincin atau bearing eksentris tidak mempengaruhi rasio pengurangan sama sekali.
Rotasi yang dikurangi ditransmisikan ke pin poros output melalui lubang pada cakram siklokal.
Ada dua cakram siklokal, ditempatkan 180 derajat di luar fase untuk mengkompensasi gigi tidak seimbang yang disebabkan oleh gerakan eksentris dan memberikan operasi yang lebih halus pada kecepatan lebih tinggi.
Nama Drive Siklokal berasal dari profil cakram yang berasal dari siklus, tetapi lebih lanjut di bagian video berikutnya tempat kita akan mendesain drive siklokal kita sendiri.
Cara Mendesain Drive Siklokal
Jadi, sekarang setelah kita tahu cara kerja drive siklokal, kita dapat melanjutkan dengan mendesain model kita sendiri yang akan kita cetak 3D. Jika kita mencoba mencetak 3D contoh demo ini, itu mungkin akan bekerja, tetapi akan gagal dengan cepat karena bahan cetak 3D tidak cukup kuat untuk menahan gaya dan gesekan yang muncul dalam gearbox.
Bagian kritis adalah rol yang biasanya adalah busa yang merupakan opsi yang baik jika bahan adalah logam, tetapi dengan bahan PLA kita harus menggunakan bearing bola sebagai pengganti rol.
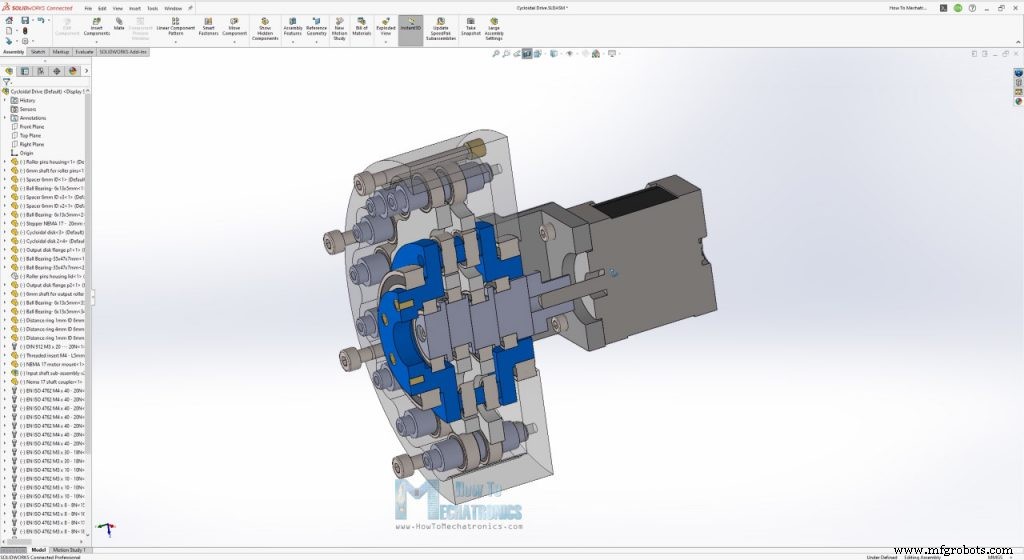
Mengingat itu, berikut adalah drive siklokal yang saya desain dan menggunakan bearing bola untuk rol.
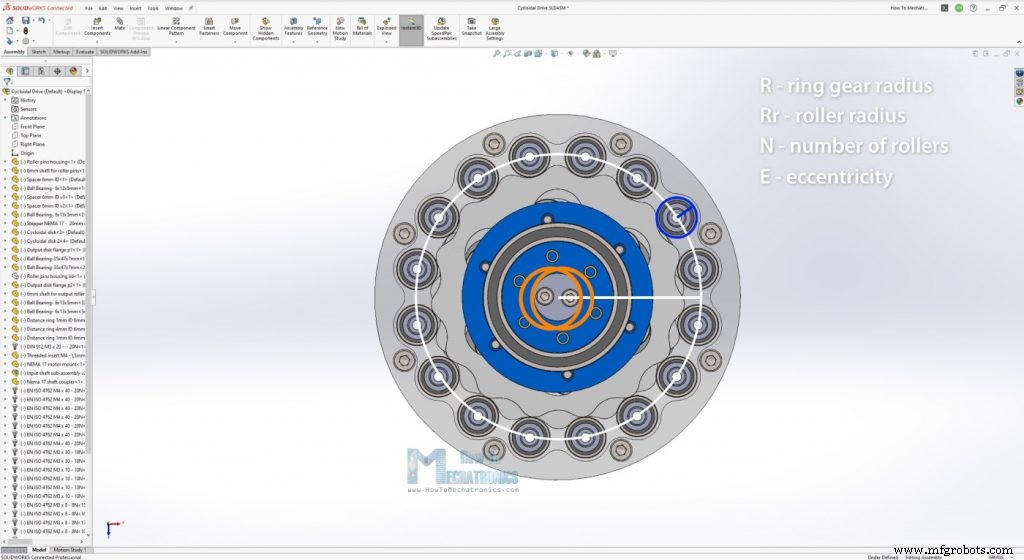
Saat mendesain drive siklokal ada empat parameter input utama yang menentukan ukuran dan bentuk cakram siklokal, dan itu adalah jari-jari gigi cincin, jari-jari rolnya, jumlah rol ini, dan eksentrisitas.
Model 3D DIY Drive Siklokal
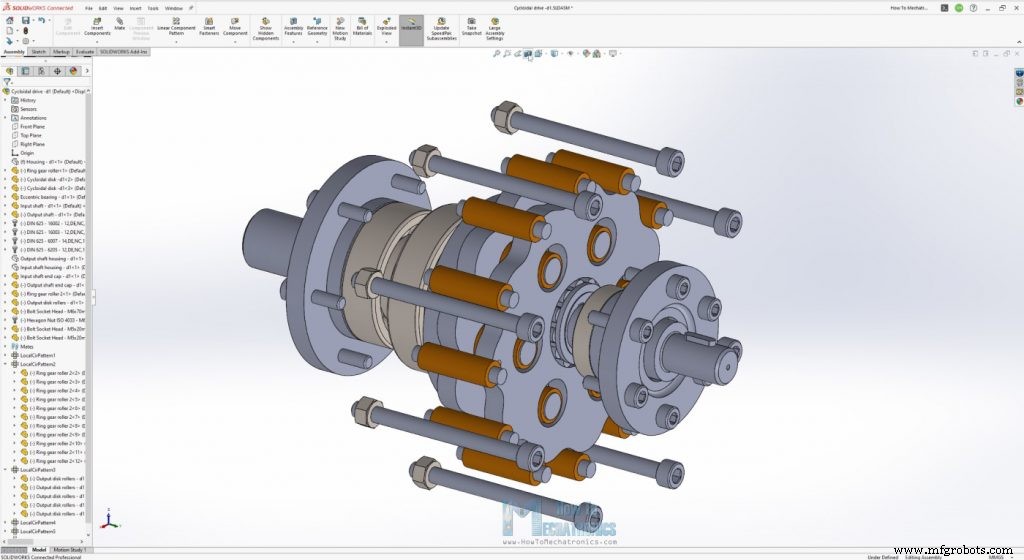
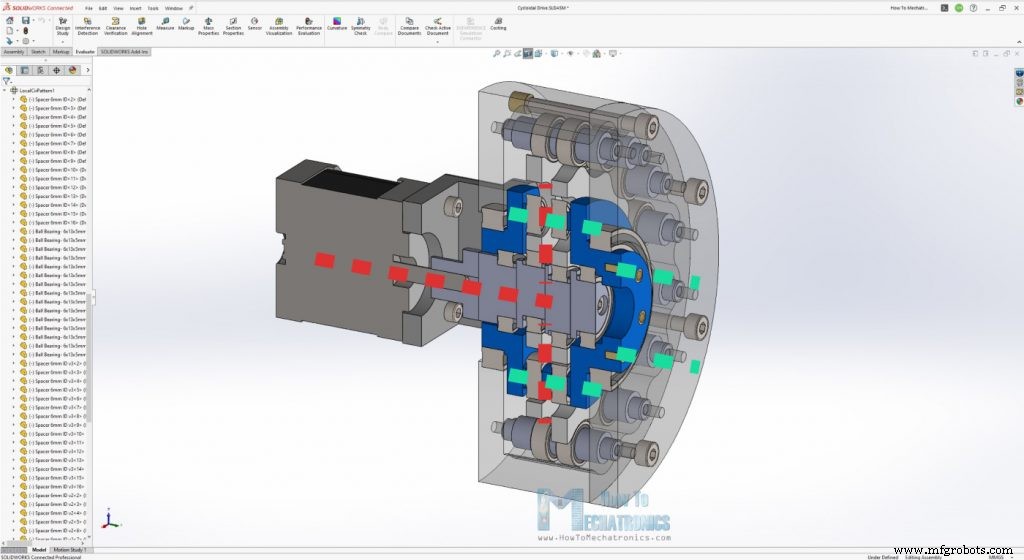
Berikut adalah drive siklokal yang saya desain menggunakan SOLIDWORKS dan menggunakan bearing bola untuk rol.
Pada titik ini biarkan saya mengucapkan terima kasih kepada SOLIDWORKS atas sponsorisasi proyek ini. Apakah Anda pernah mendengar tentang 3DEXPERIENCE World; acara tahunan yang diadakan oleh SOLIDWORKS?
3DEXPERIENCE World 2022 membawa komunitas yang ramai dari desainer, insinyur, wirausaha dan pembuat untuk belajar, bertemu satu sama lain, berbagi pengetahuan bersama tentang teknologi terbaru dan praktik terbaik.
Pastikan untuk mendaftar hari ini di SOLIDWORKS.COM/3DXW22_HOWTOMECH, dan hadir secara virtual secara gratis.
Néanmoins, Anda dapat menemukan dan mengunduh model 3D ini sebagai file STEP, serta menjelajahlah di browser Anda di Thangs:
Anda dapat mengunduh file .STEP model 3D dari Thangs.
Terima kasih Thangs atas dukungan tutorial ini.
Sedangkan untuk file STL yang digunakan untuk mencetak 3D bagian-bagian, Anda dapat mengunduhnya di sini:
Proyek Terkait
Apa itu Gigi Gelombang Tegangan a.k.a Harmonic Drive? Set Gigi Sempurna untuk Aplikasi Robotika!?
Desain
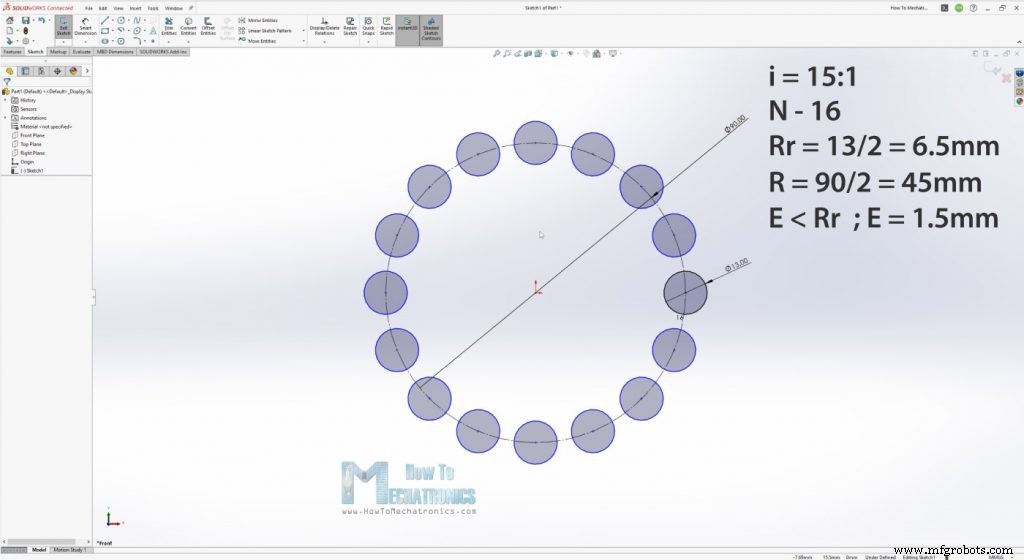
Pertama-tama yang saya tentukan adalah saya ingin rasio pengurangan 15:1 untuk gearbox ini, yang berarti saya perlu 16 rol gigi cincin. Jadi, saya membuat sketsa di SOLIDWORKS dengan 16 rol di sekitar lingkaran.
Kemudian saya memilih untuk menggunakan bearing untuk rol dengan diameter luar 13mm. Sekarang berdasarkan dua parameter ini saya dapat menentukan ukuran diameter pitch gigi cincin harus berapa. Saya mengatur ke 90mm. Nilai eksentrisitas harus lebih kecil dari setengah diameter rol, dan saya memilih nilai 1.5mm.
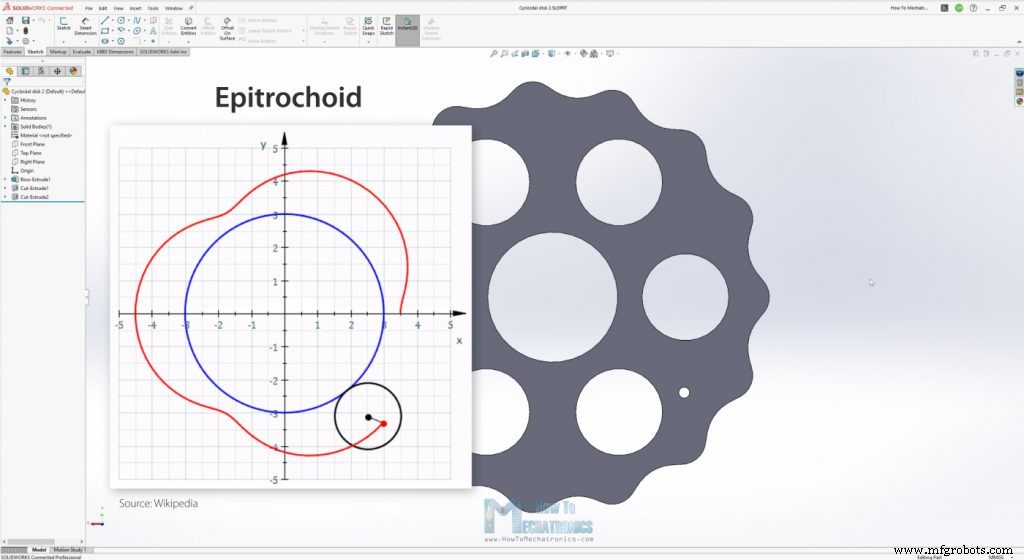
Sekarang setelah kita memiliki empat parameter input utama, kita dapat menggambar bentuk atau profil cakram siklokal. Seperti yang saya sebutkan, profil cakram berasal dari Siklus, yang merupakan kurva yang dilacak oleh titik pada lingkaran saat meluncur di sepanjang garis lurus tanpa meleset, atau variasinya, Episiklus yang dilacak saat meluncur di sekitar keliling lingkaran.
Ada variasi lain yang disebut Epitrochoid, di mana titik pelacakan berada pada jarak dari pusat lingkaran luar dan itulah sebenarnya yang menjadi dasar profil cakram siklokal.
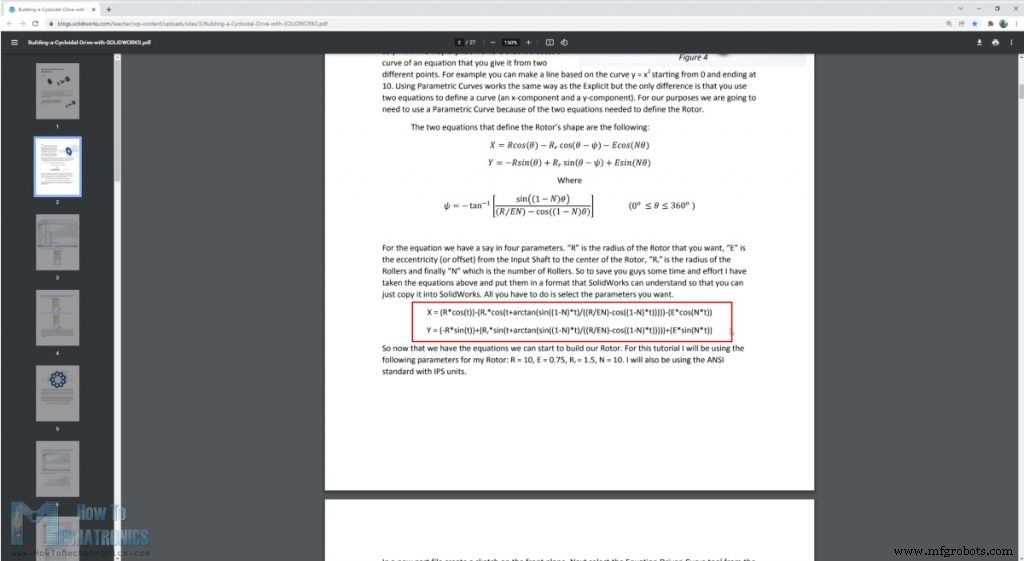
Untuk menggambar kurva seperti itu, kita dapat menggunakan persamaan parametrik di sini tetapi ada juga parameter lain yang harus disertakan di dalamnya, seperti diameter rol dan eksentrisitas. Ini sedikit menyulitkan, tetapi untungnya ada dokumen yang bagus yang ditulis oleh Omar Younis untuk blog Pendidikan SOLIDWORKS, di mana ia menggabungkan semua parameter ini dalam persamaan parametrik X dan Y tunggal.
Berikut adalah persamaan:
N - Number of rollers Rr - Radius of the roller R - Radius of the rollers PCD (Pitch Circle Diamater) E - Eccentricity - offset from input shaft to a cycloidal disk x = (R*cos(t))-(Rr*cos(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))-(E*cos(N*t)) y = (-R*sin(t))+(Rr*sin(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))+(E*sin(N*t)) =================== Values for this DIY Cycloidal Drive: N = 16 Rr = 6.5 R = 45 E = 1.5 x = (45*cos(t))-(6.5*cos(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))-(1.5*cos(16*t)) y = (-45*sin(t))+(6.5*sin(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))+(1.5*sin(16*t)) Code language: Arduino (arduino)
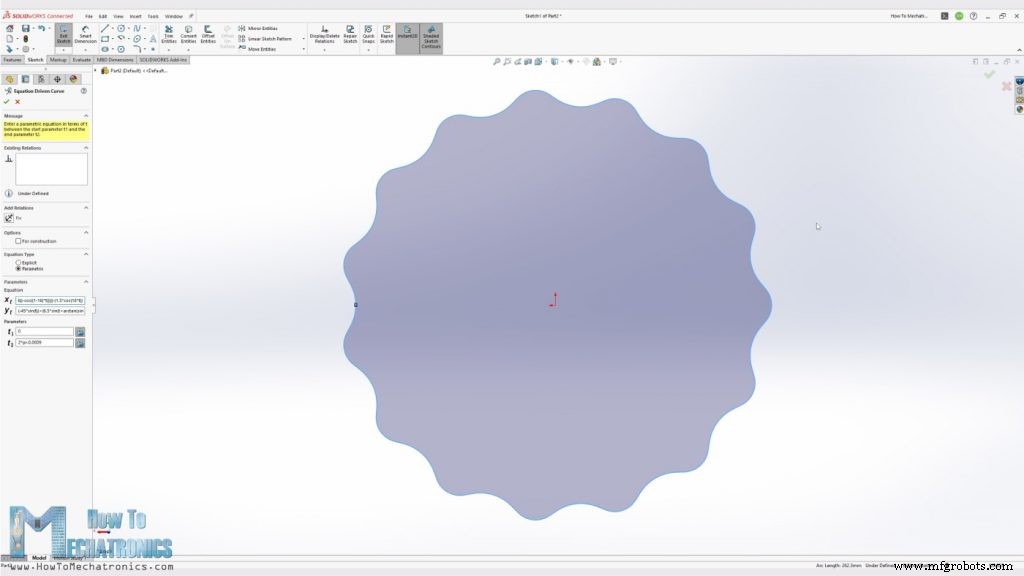
Sekarang untuk menghasilkan profil kita dapat dengan mudah menggunakan alat Equations Driven Curve SOLIDWORKS, sisipkan dua persamaan dengan tepat dan itu akan menghasilkan profil cakram siklokal. Tentu saja, untuk parameter input kita harus memasukkan nilai kita.
Juga perlu diperhatikan bahwa kurva tidak akan dihasilkan jika parameter “t” dari 0 hingga 2*pi atau 360 derajat. Jadi, kita perlu mengatur parameter t2 sedikit pendek dari 2*pi, dan kemudian menghasilkan kurva dengan celah kecil yang dapat kita hubungkan menggunakan spline sederhana.
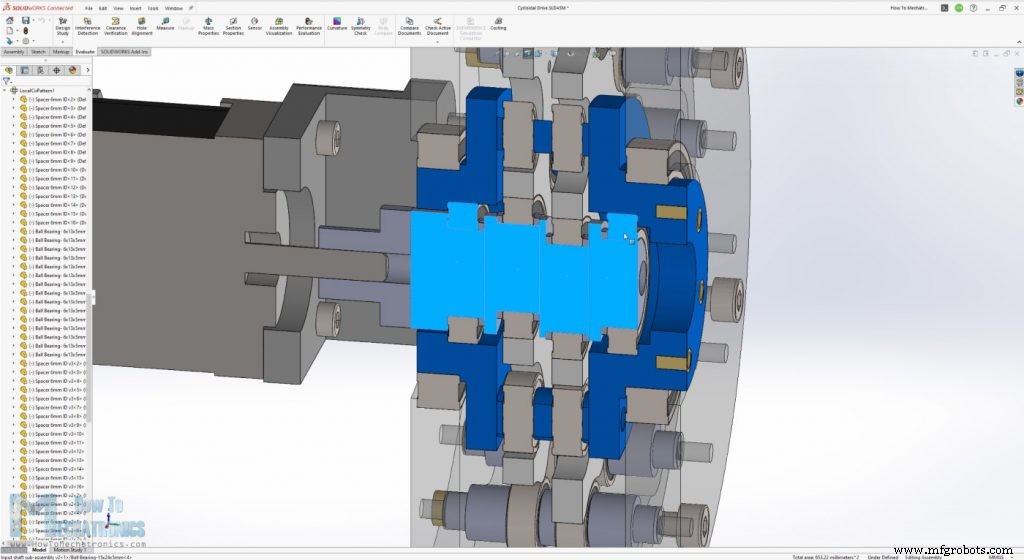
Sekarang setelah kita memiliki parameter utama dari drive siklokal kita yang ditentukan, sisanya hanya menemukan solusi teknis bagaimana semuanya akan terhubung. Lagi, mengingat bahwa kita menggunakan bahan cetak 3D yang tidak terlalu kuat, saya merancang poros rol untuk didukung di kedua sisi, serta poros input dan output.
Poros input terdiri dari beberapa bagian dan didukung dengan dua bearing di dalam poros output. Poros output juga didukung dengan dua bearing di dalam casing.
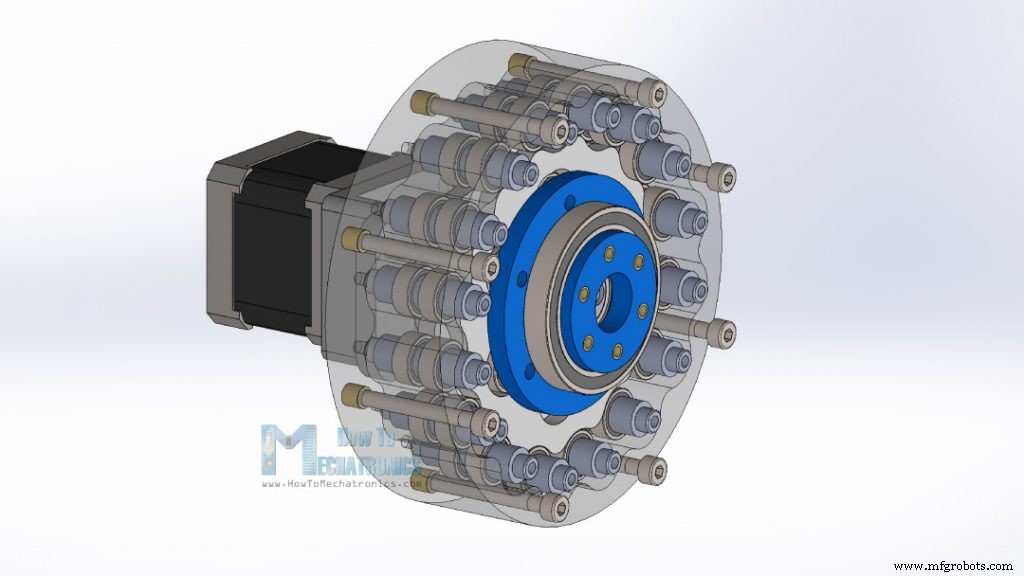
Jadi, untuk merangkum kerja gearbox ini, input dari motor ditransmisikan ke poros input eksentris yang menggerakkan cakram siklokal di sekitar gigi cincin.
Gerakan terbalik yang dihasilkan ditransmisikan ke poros output melalui rol poros output. Dan itulah, sekarang mari kita cetak 3D dan lihat bagaimana cara kerjanya dalam kehidupan nyata.
Pencetakan 3D
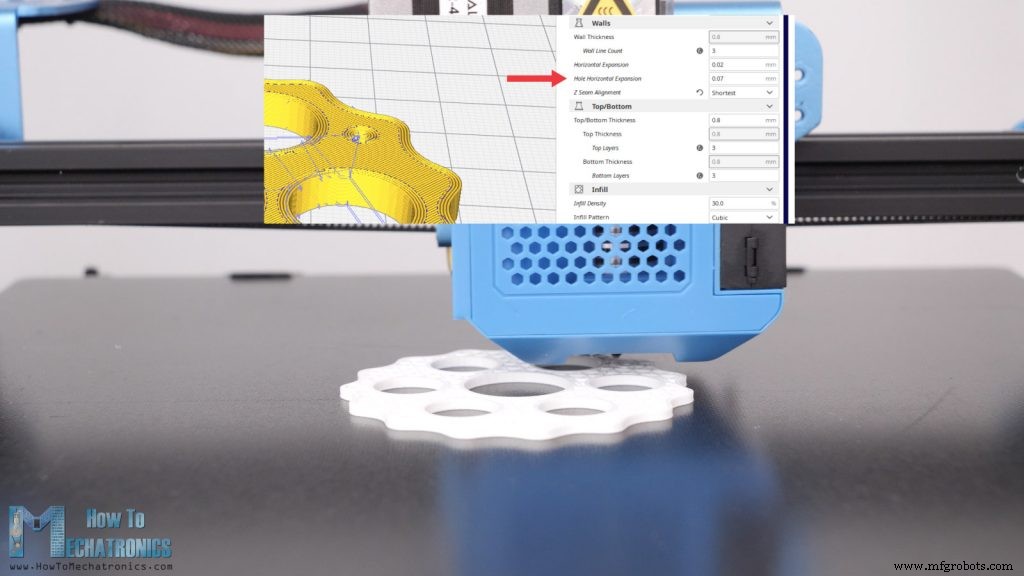
Saat mencetak 3D bagian-bagian, penting untuk menggunakan fitur Hole Horizontal Expansion di perangkat lunak pemotong Anda.
Biasanya, lubang pada bagian cetak 3D menjadi lebih kecil dari ukuran asli, jadi dengan fitur ini kita dapat menyesuaikannya dan mendapatkan ukuran yang akurat yang sangat penting untuk bagian ini. Saya mengatur saya ke 0.07mm, dan Horizontal Expansion juga yang mengkompensasi ukuran luar bagian, ke 0.02mm. Tentu saja, Anda harus melakukan beberapa percetakan uji untuk melihat nilai mana yang akan memberikan hasil terbaik pada printer 3D Anda.
Merakit Gearbox Siklokal
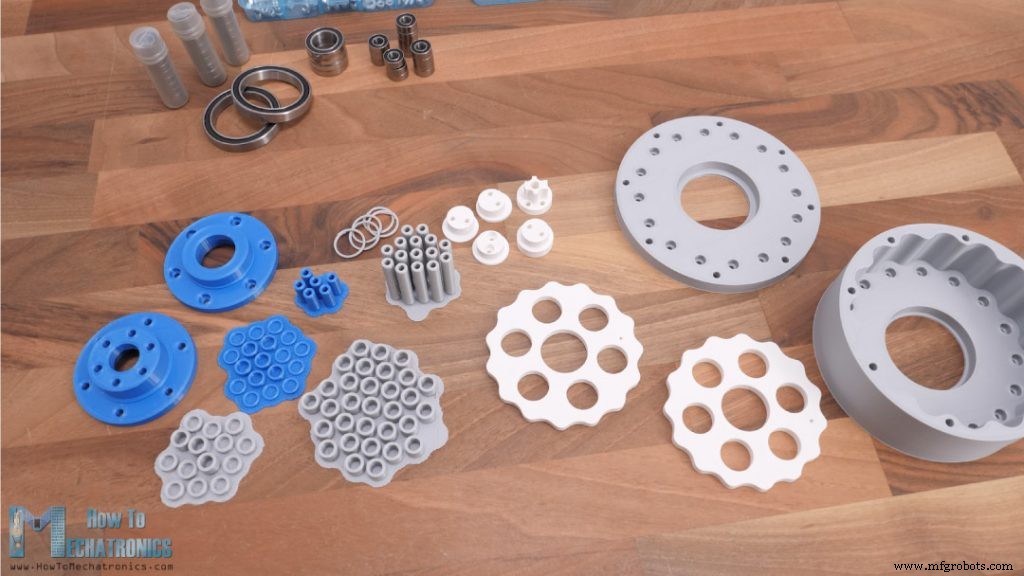
Jadi, inilah semua bagian cetak 3D, serta bearing dan baut yang diperlukan untuk merakit drive siklokal.
Berikut adalah daftar semua komponen yang diperlukan untuk merakit drive siklokal ini:
Bearing bola 6x13x5mm 686-2RS – x44 …….. /
Bearing bola 15x24x5 6802-2RS – x4 ………….. /
Bearing bola 35x47x7 6807-2RS – x2 ………….. Amazon /
Batang baja 6x35mm ……………………………………….. /
Sambungan berselang …………………………………………. /
Baut M3 dan M4 dari toko bangunan lokal – Saya akan menyertakan daftar lengkap baut yang diperlukan untuk proyek ini dalam beberapa hari
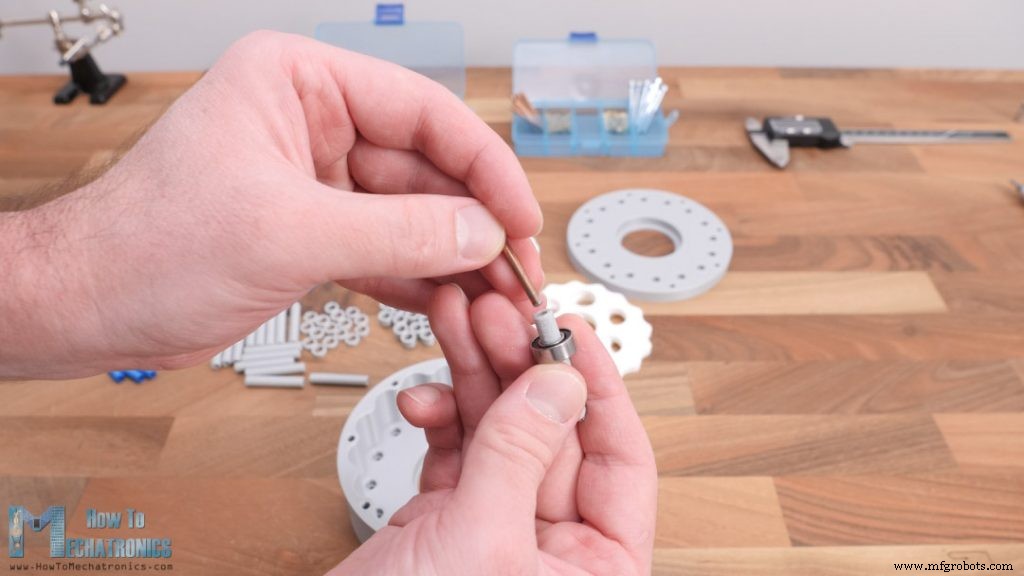
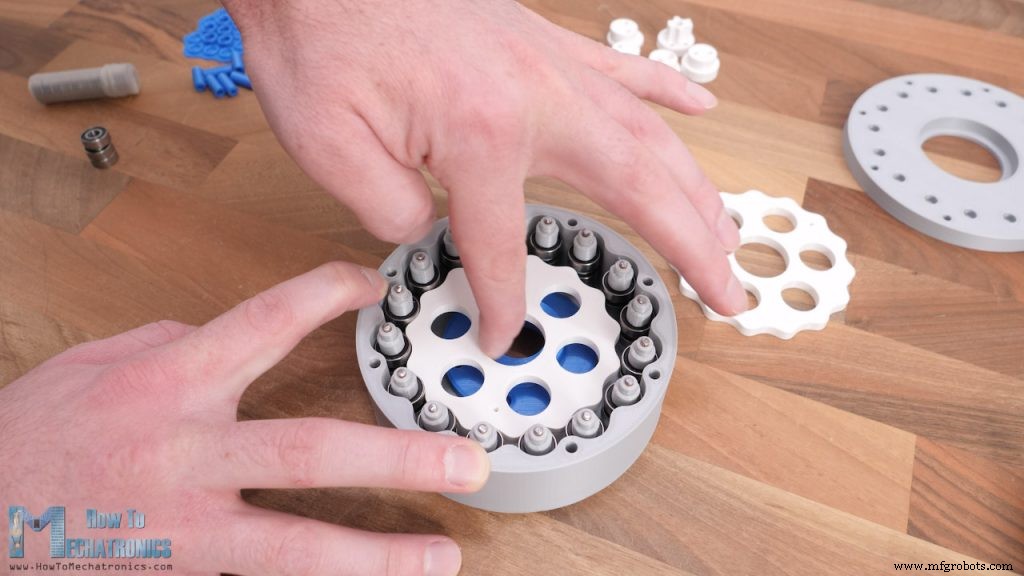
Saya mulai dengan memasukkan pin gigi cincin ke casing. Pin-pin ini menampung rol gigi cincin atau bearing tetapi diameternya hanya 6mm. Saya tidak yakin apakah mereka cukup kuat untuk tidak patah di bawah beban cakram siklokal.
Oleh karena itu, saya membuatnya berlubang, dan memasukkan batang logam 3mm yang saya miliki ke dalamnya. Dengan cara ini pin akan cukup kuat dengan pasti. Tentu saja, ada solusi yang lebih cerdas untuk ini. Misalnya, kita dapat menggunakan baut M6 sebagai gantinya, tetapi yang tidak saya sukai adalah baut M6 sedikit lebih kecil dari 6mm, sehingga bearing akan goyah. Idealnya, di sini kita dapat menggunakan batang 6mm yang tepat, yang sebenarnya mudah didapatkan bahkan dengan ukuran 35mm ini.
Setelah kita menempatkan semua pin di tempat, kita dapat memasukkan bearing dalam urutan ini, cincin jarak 7mm, sebuah bearing, kemudian cincin jarak 3mm, sebuah bearing dan cincin jarak 7mm lainnya.
Drive siklokal sekarang seharusnya muat di gigi cincin yang kita buat, dan jika kita mencoba memutar cakram dengan gerakan eksentris, dengan mendorong ke sisi sambil memutar, cakram seharusnya mulai berputar terbalik.
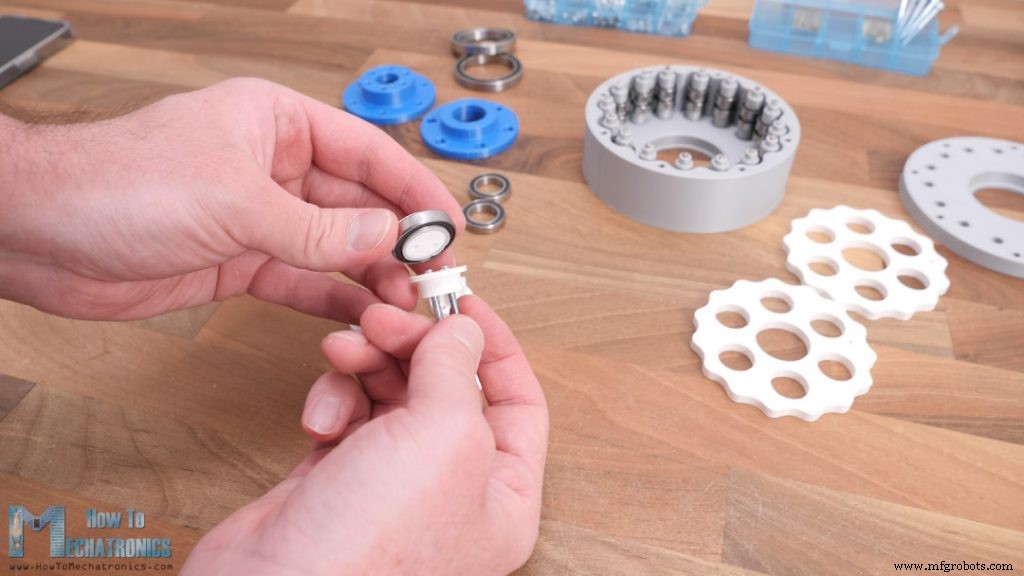
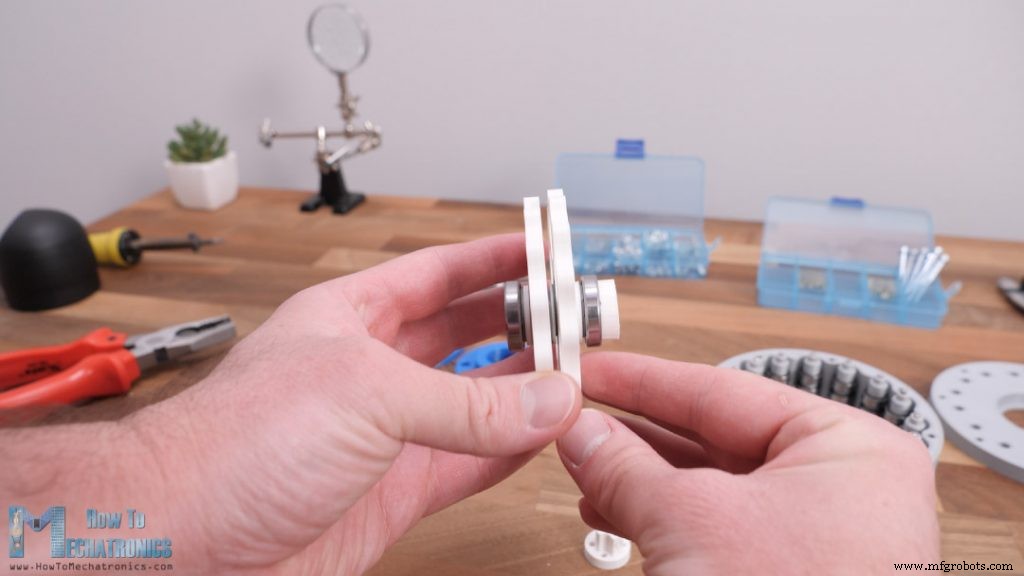
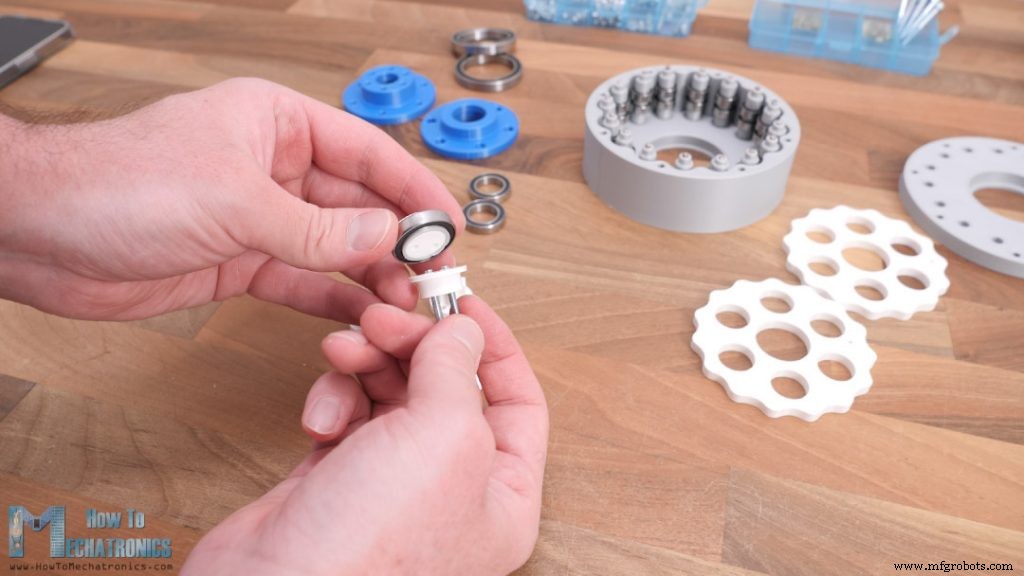
Selanjutnya, kita dapat merakit poros input yang terdiri dari empat bagian. Di setiap bagian kita perlu memasang sebuah bearing dan beberapa cincin jarak, dan karena eksentrisitas kita tidak akan dapat melakukannya kecuali poros dibuat dalam bagian-bagian.
Untuk menghubungkan bagian-bagian bersama-sama saya menggunakan dua baut M3 yang melewati semuanya. Kita dapat mencatat di sini bahwa lubang untuk baut M3 ini dibuat sedikit lebih kecil dari baut M3 sehingga baut akan membuat pasukan di dalamnya dan memiliki pas yang lebih erat.
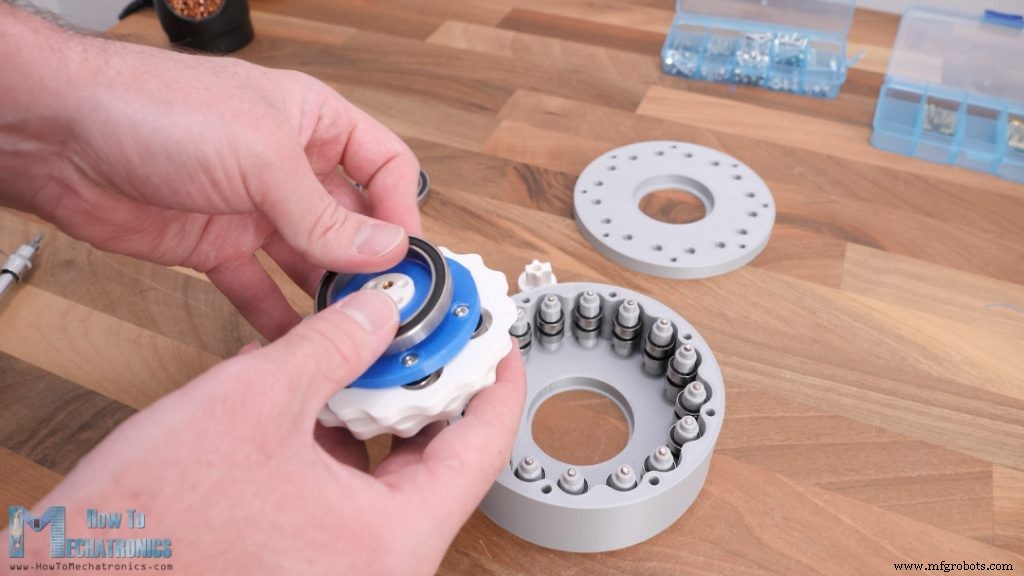
Ini adalah tampilan poros setelah dirakit, tetapi saya sebenarnya harus memasukkan cakram siklokal juga sebagai sekarang saya tidak bisa melakukannya. Jadi, saya membongkarnya dan merakitnya lagi dengan cakram dimasukkan juga.
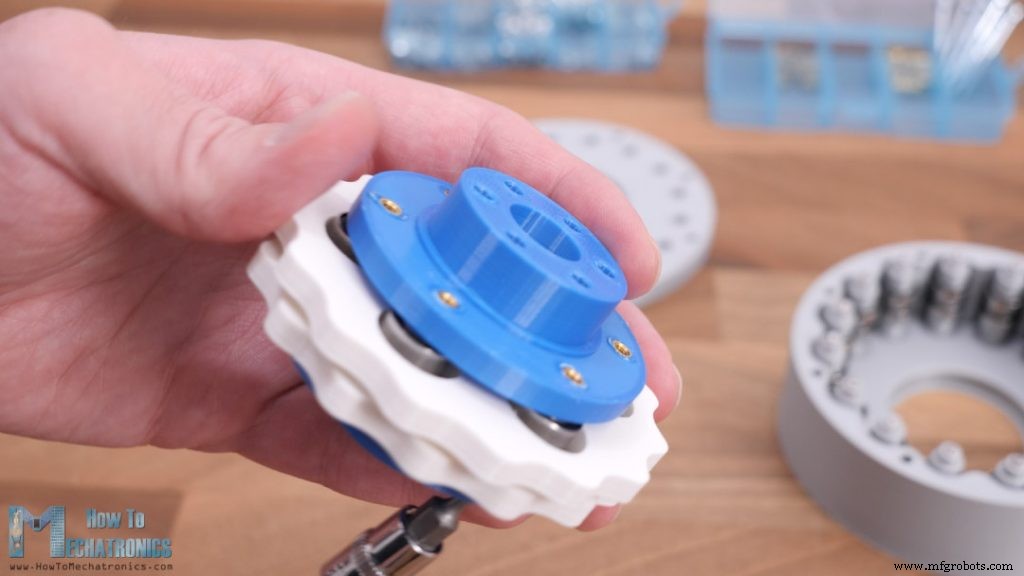
Saya melanjutkan dengan merakit poros output. Di sini kita perlu memasang rol output atau bearing, dan kita melakukannya dengan cara yang sama seperti yang ditunjukkan untuk rol gigi cincin. Pin 6mm, dengan bearing 13mm dan beberapa cincin jarak yang dimasukkan melalui baut M3 panjang 20mm.
Saat memasukkan rol output ini melalui pembukaan cakram siklokal, penting untuk memposisikan dua cakram relatif satu sama lain 180 derajat di luar fase. Untuk membantu ini saya membuat lubang kecil pada kedua cakram 180 derajat di luar fase, jadi di sini kita hanya perlu mencocokkannya dan kita siap memasukkan rol melalui.
Harap diperhatikan bahwa ini sedikit pas ketat, tetapi jika ukuran lubang akurat, kita akan dapat membuat pas tersebut.
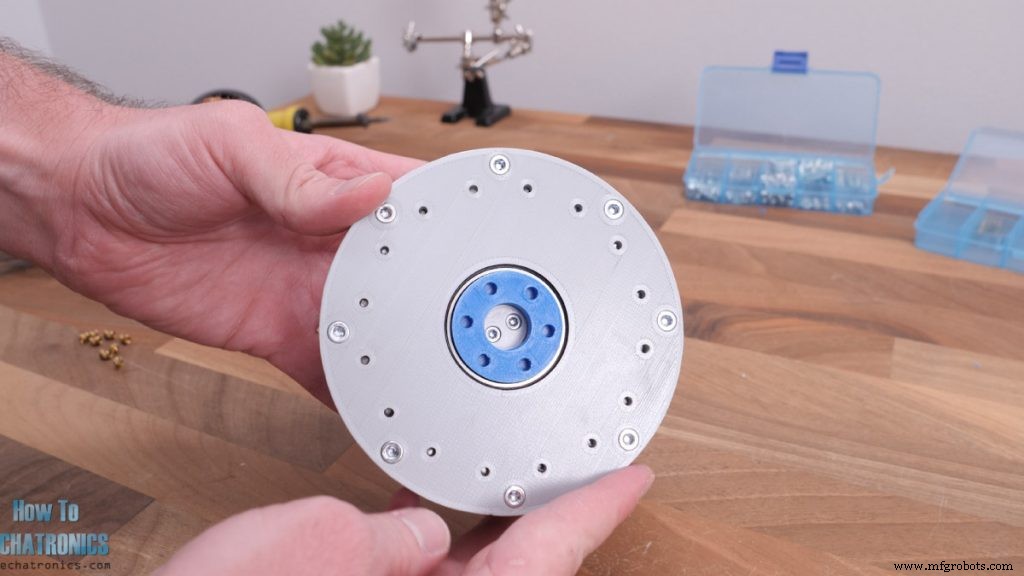
Sekarang kita dapat mengamankan pin ini ke flange lain di sisi lain, tetapi untuk tujuan itu pertama-tama kita perlu memasang beberapa sambungan berselang ke dalam flange. Saya menggunakan sambungan berselang ini agar keseluruhan rangkaian lebih kompak.
Jadi, setelah poros input dan output dirakit bersama-sama, kita dapat memasang keseluruhan rangkaian ini ke dalam casing melalui bearing dengan diameter luar 47mm.
Kemudian kita dapat memasang satu bearing lagi seperti ini di depan poros, dan memasang tutup casing di tempat. Ini juga pas ketat karena semua 16 pin harus muat di slot tutup casing, jadi kita harus menggunakan sedikit paksa untuk memasukkannya.
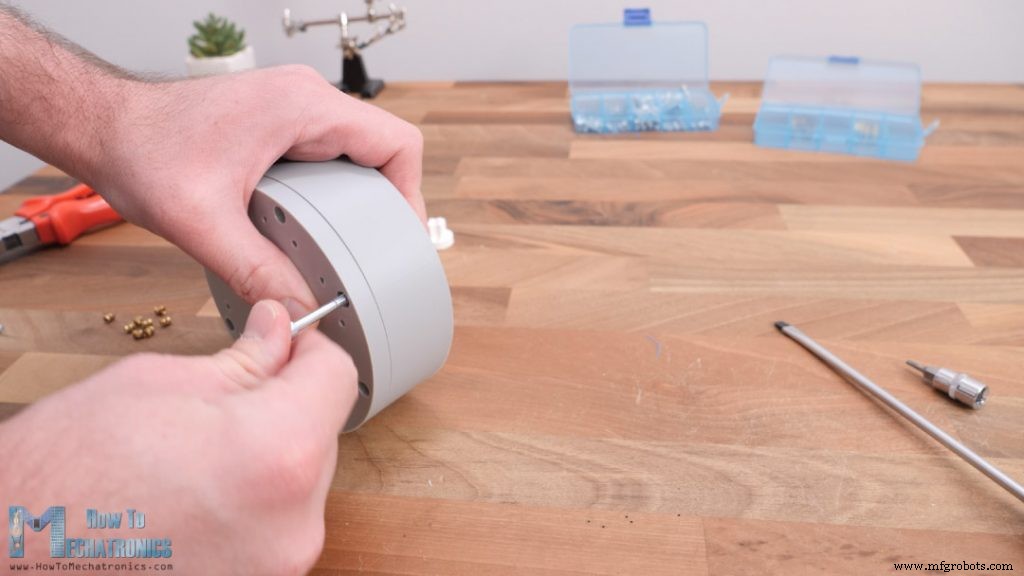
Di sisi belakang casing, saya memasang beberapa sambungan berselang M4, dan kemudian mengamankan tutup dan casing bersama dengan beberapa baut M4 panjang 40mm.
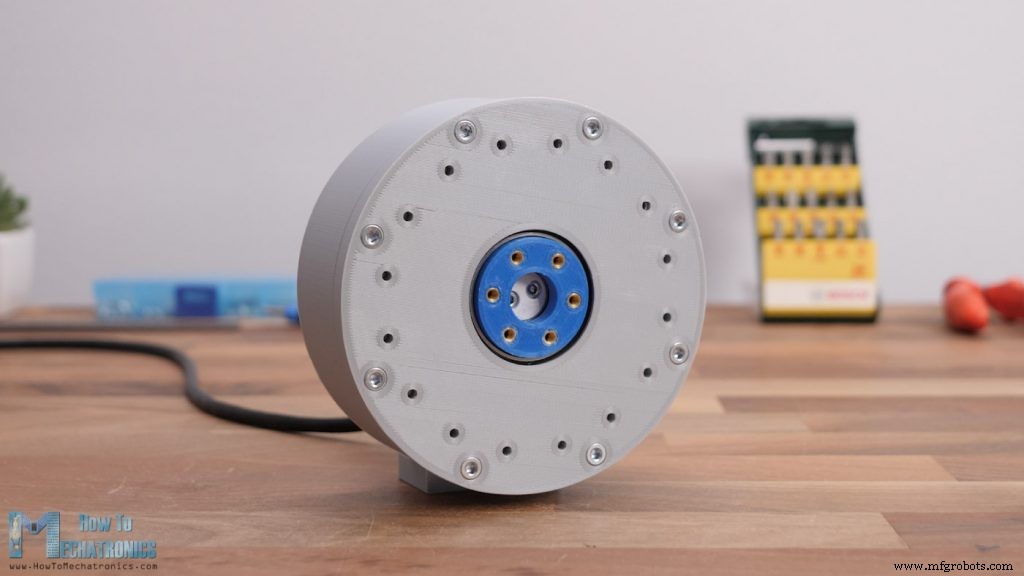
Dan itulah! Jika wajar untuk dikatakan, lihat saja keindahan ini. Saya sangat suka bagaimana gearbox siklokal ini berakhir, desain bersih tanpa yang terlihat mengecil.
Menguji Drive Siklokal
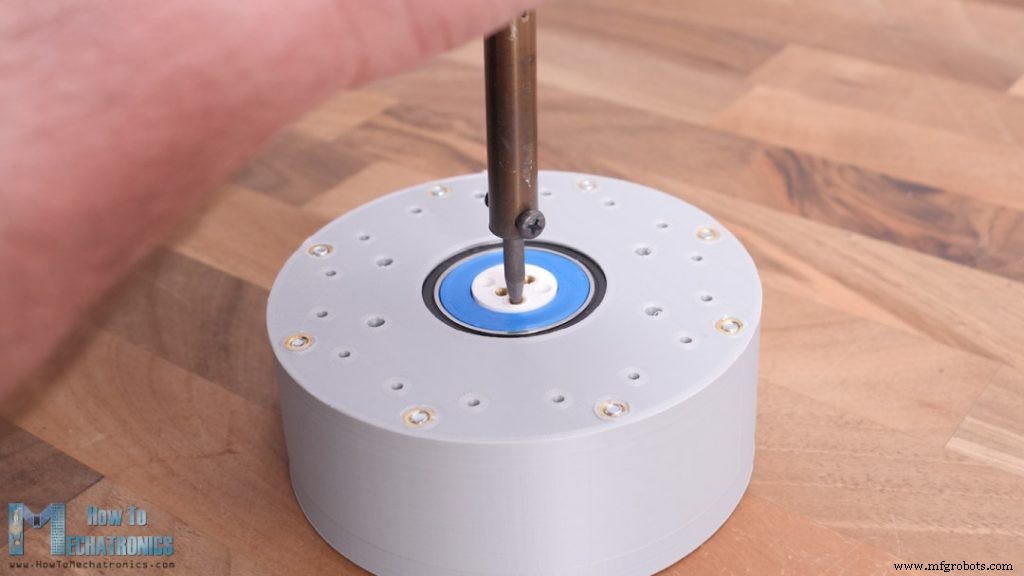
Néanmoins, sekarang mari kita pasang motor dan lihat bagaimana cara kerjanya. Di sisi belakang poros input, saya memasang beberapa sambungan berselang lagi sehingga kita dapat dengan mudah melekatkan berbagai pengikat poros.
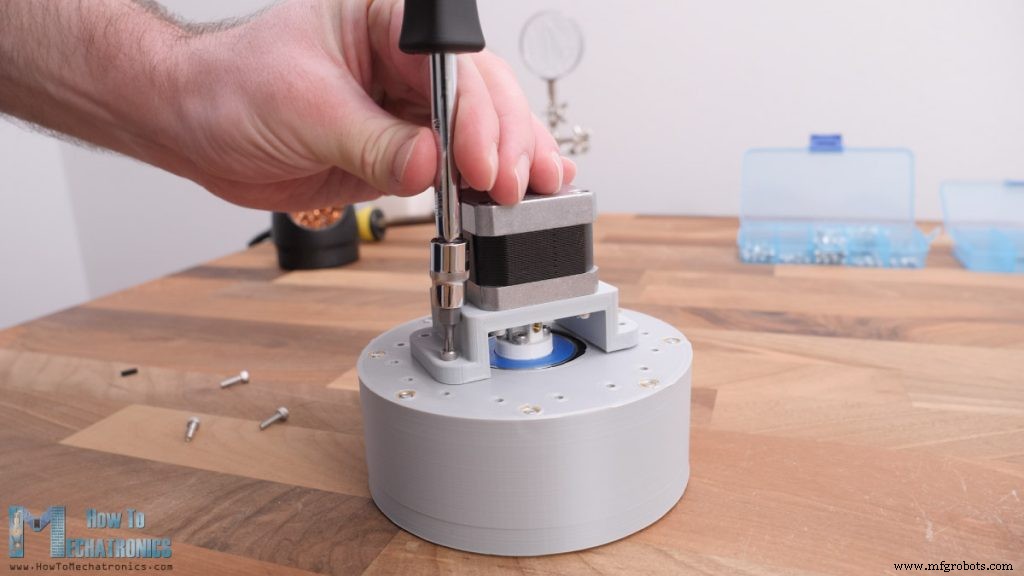
Untuk menguji gearbox, saya akan menggunakan motor stepper NEMA 17 jadi saya melekatkan pengikat poros cetak 3D yang sesuai ke poros input. Saya mengamankan stepper ke braket montase cetak 3D dan memasukkan poros motor ke dalam pengikat dan mengamankan braket montase ke casing.
Satu hal terakhir adalah memasang beberapa sambungan berselang di depan poros output sehingga kita dapat melekatkan sesuatu padanya. Berikut adalah penampilan akhir drive siklokal ini, dalam kombinasi dengan motor stepper NEMA 17, tetapi tentu saja kita dapat menggunakan jenis motor lainnya di sini.
Dan itulah. Untuk jujur, saya sangat terkejut seberapa halus output gearbox ini. Dari depan kita dapat melihat baik poros input maupun output berputar pada waktu yang sama, di arah berlawanan dan dengan perbedaan kecepatan 15:1.
Saya juga dapat menjalankan gearbox tanpa tutup depan, dan jadi kita dapat melihat semuanya yang dijelaskan sebelumnya dalam aksi.
Geraknya memukau.
Di akhir, saya melakukan beberapa tes untuk memeriksa kinerja gearbox. Satu hal lagi yang perlu diperhatikan di sini adalah drive siklokal ini juga dapat didorong kembali yang dapat menjadi fitur yang baik untuk beberapa aplikasi.
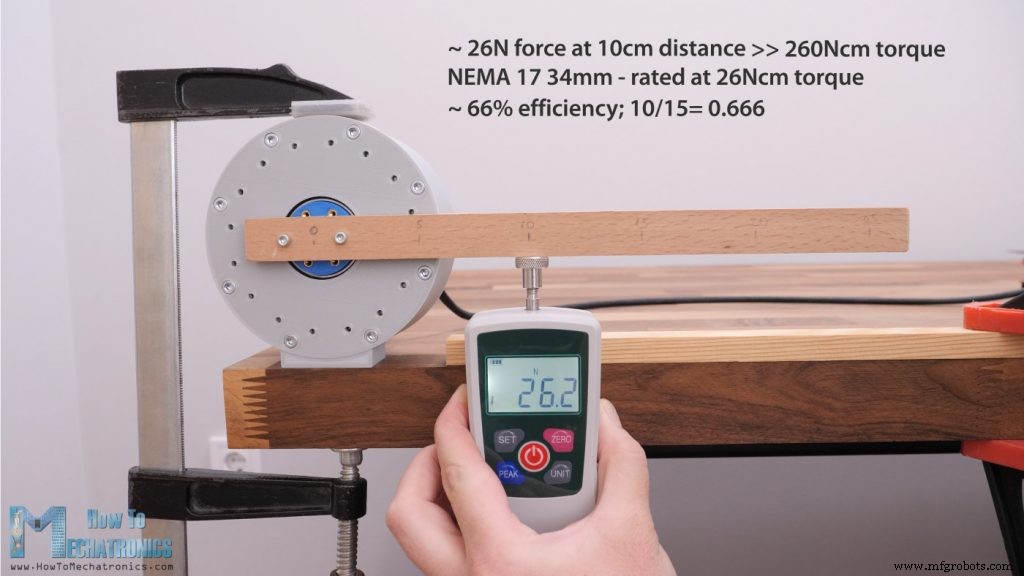
Jadi, di sini saya mengukur gaya yang dapat dihasilkan gearbox ini pada jarak 10cm. Saya mendapatkan pembacaan sekitar 26N, yang diterjemahkan ke torsi, sekitar 260 Ncm, dan motor stepper NEMA 17 ini yang panjangnya hanya 34mm diberi rating 26 Ncm.
Itu berarti kita telah mendapatkan peningkatan torsi sekitar 10 kali dengan drive siklokal. Itu efisiensi sekitar 66%, mengingat rasio pengurangan 15:1 dan dalam kondisi ideal kita seharusnya mendapatkan peningkatan torsi 15 kali. Namun, itu masih hasil yang bagus mengingat semuanya dicetak 3D dengan printer 3D budget dan bagian-bagian tidak seakurat yang akan kita dapatkan dengan printer pro atau mesin CNC dalam hal gearbox logam murni.
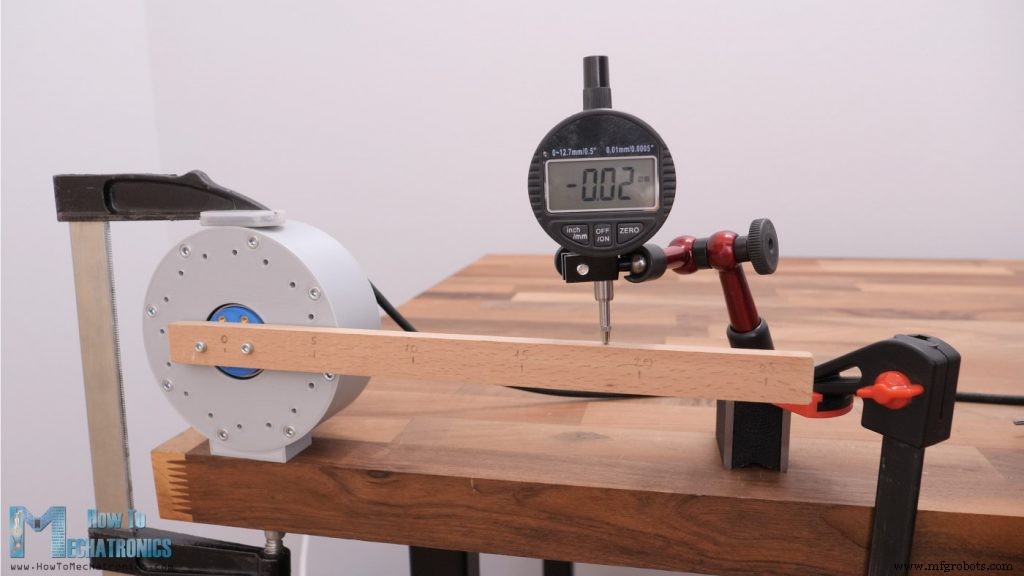
Saya juga melakukan beberapa tes akurasi, yang juga menunjukkan hasil yang baik.
Saya pasti akan menggunakan jenis gearbox ini di video saya di masa depan saat membuat beberapa proyek robotika.
Saya harap Anda menikmati video ini dan mempelajari sesuatu yang baru. Jika Anda memiliki pertanyaan, jangan ragu untuk bertanya di bagian komentar di bawah.