Perbedaan Kunci Antara Friction Drive dan Engagement Drive: Penjelasan Lengkap
Mesin adalah sekumpulan mekanisme yang membutuhkan sumber energi untuk melakukan tugas tertentu dengan cara yang telah ditentukan. Mesin rumah tangga maupun industri umumnya didorong oleh primer mover (seperti motor listrik, angin turbin, turbin hidrolik atau uap, mesin pembakaran dalam, dan lain-lain). Biasanya, primer mover terletak jauh dari unit mesin dan berputar pada kecepatan lebih tinggi dibandingkan dengan yang dibutuhkan mesin. Sistem transmisi daya mekanik digunakan untuk mentransfer daya dari primer mover ke unit mesin. Sistem transmisi ini memiliki beberapa tujuan dasar, yaitu (i) mentransfer gerak, torsi, dan daya dari poros penggerak ke poros penggerak, (ii) mengubah arah putaran, seperti searah jarum jam ke berlawanan arah jarum jam atau sebaliknya, dan (iii) menaikkan atau menurunkan kecepatan putaran.
Sistem transmisi daya mekanik terdiri dari empat jenis penggerak dan beberapa elemen. Empat penggerak tersebut adalah penggerak gigi, penggerak sabuk, penggerak rantai, dan penggerak tali. Masing-masing memiliki kelebihan tertentu dibandingkan yang lain. Mereka secara langsung terlibat dalam transfer dan manipulasi gerak serta daya untuk memenuhi persyaratan yang tepat. Secara dasar, mereka mengambil daya dari poros penggerak dan mentransfernya ke poros yang dipenggerak. Penggerak ini dapat digunakan mulai dari aplikasi kecepatan rendah dan daya rendah (seperti jam mekanis, mainan, dll.) hingga aplikasi kecepatan tinggi dan beban berat (seperti penggerak kapal laut, pembangkit listrik, diferensial kendaraan, dll.). Di sisi lain, elemen transmisi daya meliputi poros, kunci, kopling, rem, kopling, roda gigi, roda katrol, dll. Elemen-elemen ini digunakan bersama dengan penggerak untuk memudahkan transmisi daya yang efisien.
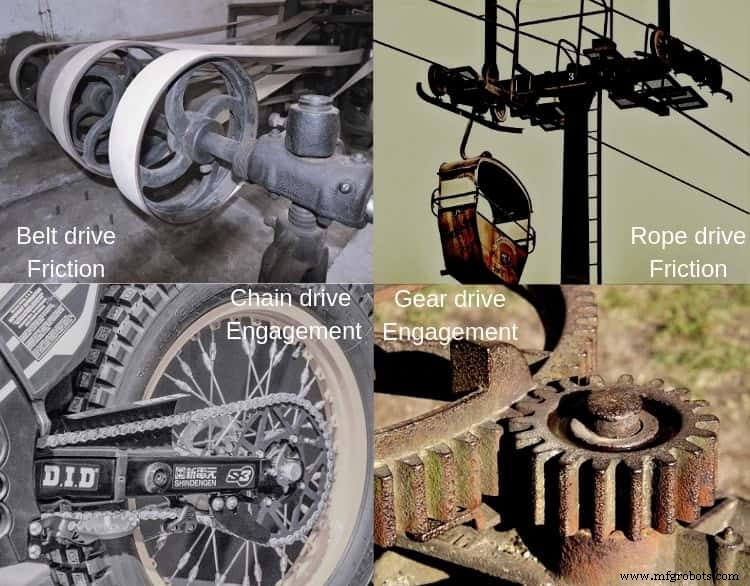
Empat penggerak sistem transmisi daya mekanik dapat diklasifikasikan dengan berbagai cara. Salah satu kriteria klasifikasinya adalah cara transmisi daya. Berdasarkan ini, empat penggerak dapat dikelompokkan menjadi dua kategori—penggerak gesekan dan penggerak penyandaran. Dalam semua penggerak di mana daya ditransfer melalui gesekan, disebut penggerak gesekan (friction drive). Penggerak sabuk dan penggerak tali termasuk dalam kategori ini. Kemampuan transmisi daya mereka terbatas pada karakteristik gesekan dari dua permukaan yang bersentuhan. Kerugian daya juga lebih besar karena gesekan. Namun, mereka memiliki kemampuan bawaan untuk melindungi sistem dari beban berlebih. Di sisi lain, dalam penggerak penyandaran (engagement drive), transmisi daya terjadi melalui penyandaran dan pelepasan berurutan dari dua bagian padat. Gaya gesekan tidak berperan dalam penggerak ini. Penggerak gigi dan penggerak rantai termasuk dalam kategori ini. Berbagai perbedaan antara penggerak gesekan dan penggerak penyandaran diberikan di bawah ini dalam bentuk tabel.
Tabel: Perbedaan antara penggerak gesekan dan penggerak penyandaran
| Penggerak Gesekan |
Penggerak Penyandaran |
| Di sini transmisi daya dan gerak terjadi melalui gesekan antara dua bagian. |
Di sini transmisi daya dan gerak terjadi karena penyandaran dan pelepasan berurutan dari bagian bergigi. |
| Penggerak gesekan rentan terhadap geser (slip). Jadi mereka tidak dapat memberikan rasio kecepatan konstan. |
Penggerak penyandaran bebas dari geser. Mereka dapat memberikan rasio kecepatan konstan jika faktor lain tidak mempengaruhinya. |
| Geser pada penggerak gesekan dapat melindungi primer mover (seperti motor listrik) dari beban berlebih pada poros yang dipenggerak. |
Tanpa adanya geser, penggerak penyandaran tidak dapat melindungi motor dari beban berlebih. |
| Penggerak gesekan tidak cocok untuk transmisi torsi atau daya berat. |
Penggerak penyandaran dapat mentransfer torsi atau daya tinggi. |
| Penggerak gesekan memerlukan pelumasan sesekali. |
Penggerak penyandaran memerlukan pelumasan yang sering. Bahkan pelumasan penuh diinginkan dalam sebagian besar susunan gigi. |
| Karena gesekan bawaan, kerugian daya lebih besar. Jadi penggerak ini menunjukkan efisiensi yang relatif lebih rendah. |
Tanpa adanya gesekan, kerugian daya lebih kecil. Jadi penggerak ini cenderung memberikan efisiensi yang lebih tinggi. |
| Contoh penggerak gesekan: |
Contoh penggerak penyandaran: |
- Penggerak sabuk
- Penggerak tali
|
- Penggerak gigi
- Penggerak rantai
|
Cara transmisi daya
Tujuan dasar dari penggerak mekanis adalah mentransfer gerak dan daya dari poros penggerak ke poros yang dipenggerak. Transmisi daya ini dapat direalisasikan melalui gesekan atau melalui penyatutan. Penggerak mekanis di mana transmisi gerak dan daya terjadi melalui gesekan disebut penggerak gesekan. Misalnya, gaya gesekan antara roda katrol dan sabuk membantu menggerakkan satu poros dengan mengambil daya dari poros lain. Selain penggerak sabuk, penggerak tali juga termasuk dalam kategori ini. Di sisi lain, ketika transmisi daya terjadi melalui penyandaran dan pelepasan berurutan dari roda bergigi, maka penggerak mekanis itu diklasifikasikan sebagai penggerak penyandaran. Di sini gaya gesekan tidak berperan dalam transmisi daya. Misalnya, dalam penggerak rantai, penyatutan gigi roda gigi dengan slot yang sesuai dalam rantai membantu mentransfer daya. Demikian pula, penggerak gigi adalah contoh lain dari penggerak penyandaran.
Geser dan rasio kecepatan
Rasio kecepatan poros penggerak terhadap kecepatan poros yang dipenggerak disebut rasio kecepatan. Berbagai fenomena seperti geser, creep, dan efek poligon dapat mengubah rasio kecepatan. Penggerak mekanis yang memberikan rasio kecepatan konstan disebut penggerak positif. Penggerak sabuk, sebagai penggerak gesekan, rentan terhadap geser. Geser dalam konteks ini menunjukkan salah satu atau kedua kasus di bawah ini—(i) poros penggerak berputar tetapi sabuk tidak berputar, dan (ii) sabuk berputar tetapi poros yang dipenggerak tidak berputar. Setiap penggerak gesekan rentan terhadap geser dan oleh karena itu tidak dapat memberikan rasio kecepatan konstan (penggerak non-positif). Penggerak penyandaran bebas dari geser; namun, mereka tidak selalu memberikan rasio kecepatan konstan. Penggerak rantai tidak terpengaruh oleh geser, tetapi efek poligon pada rantai dapat sedikit mengganggu rasio kecepatan. Penggerak gigi dapat dianggap sebagai satu-satunya penggerak positif.
Perlindungan terhadap beban berlebih
Kadang-kadang beban pada poros penggerak tiba-tiba meningkat melebihi batas yang diizinkan. Ini dapat terjadi karena berbagai alasan seperti pemotongan patah, kesalahan perhitungan, macet tiba-tiba di satu bagian mesin, dll. Geser bawaan pada penggerak gesekan dapat melindungi elemen penggerak (motor listrik) dari beban berlebih pada poros yang dipenggerak. Ketika beban meningkat melebihi batas maksimum yang mampu, geser terjadi secara otomatis. Fasilitas isolasi seperti ini tidak tersedia dalam penggerak penyandaran. Oleh karena itu, terdapat kemungkinan tinggi bahwa elemen apa pun dapat rusak secara permanen. Misalnya, rantai dapat patah atau gigi gigi dapat patah secara katastrofik. Dalam kasus ekstrim, primer mover juga dapat rusak.
Kapasitas transmisi daya
Kemampuan setiap penggerak gesekan dibatasi oleh gaya gesekan yang bekerja antara dua permukaan kontak. Sebagai akibatnya, karakteristik gesekan permukaan kontak, tegangan awal, dan sudut pembungkusan memainkan peran krusial dalam menentukan batas transmisi daya. Geser terjadi secara bawaan setiap kali batas ini terlampaui. Jadi penggerak gesekan tidak cocok untuk transmisi daya berat. Di sisi lain, kekuatan elemen yang berkaitan (seperti gigi gigi atau gigi roda gigi) terutama menentukan batas transmisi daya dalam penggerak penyandaran. Gaya gesekan tidak memiliki peran di sini. Penggerak ini dapat digunakan dengan menguntungkan untuk transmisi daya berat.
Pelumasan
Penggerak gesekan hanya memerlukan pelumasan sesekali. Faktanya, pelumasan lebih dari yang diinginkan tidak direkomendasikan karena meningkatkan geser, yang mengakibatkan fluktuasi rasio kecepatan dan gaya pada bearing yang tidak perlu. Pembangkit panas dan aus tidak menjadi faktor signifikan dalam penggerak ini. Sebaliknya, penggerak penyandaran menghasilkan panas yang cukup dan mengalami aus bertahap. Oleh karena itu, pelumasan sangat diinginkan di sini. Penggerak rantai memerlukan pelumasan yang sering; sedangkan penggerak gigi sebagian besar memerlukan pelumasan penuh. Oleh karena itu, biaya pemeliharaan lebih tinggi dalam penggerak penyandaran.
Kerugian daya dan efisiensi
Kerugian daya karena gesekan dan geser membuat penggerak gesekan kurang efisien. Biasanya, penggerak sabuk atau tali dapat memberikan efisiensi 92 – 96% untuk satu tahap. Penggerak penyandaran dapat memberikan efisiensi yang lebih tinggi karena pelumasan yang tepat (gesekan berkurang) dan kerugian daya yang lebih sedikit. Penggerak rantai dapat memberikan efisiensi 95 – 97%; sedangkan penggerak gigi dapat memberikan efisiensi hingga 99% dalam satu tahap.
Perbandingan ilmiah antara penggerak gesekan dan penggerak penyandaran disajikan dalam artikel ini. Penulis juga menyarankan Anda untuk membaca referensi berikut untuk pemahaman yang lebih baik tentang topik ini.
- Design of Machine Elements oleh V. B. Bhandari (Edisi Keempat; McGraw Hill Education).
- Machine Design oleh R. L. Norton (Edisi Kelima; Pearson Education).
- A Textbook of Machine Design oleh R. S. Khurmi dan J. K. Gupta (S. Chand; 2014).



