Memahami Pengontrol PID: Jenis, Operasi, dan Aplikasi Industri
Pengontrol PID – Apa Itu dan Bagaimana Cara Kerjanya?
Pengontrol PID adalah algoritma kontrol paling umum yang digunakan dalam otomasi industri dan aplikasi dan lebih dari 95% pengontrol industri adalah tipe PID. Pengontrol PID digunakan untuk kontrol yang lebih presisi dan akurat terhadap berbagai parameter.
Seringkali ini digunakan untuk pengaturan suhu, tekanan, kecepatan, aliran dan variabel proses lainnya. Akibat performa yang kuat dan kesederhanaan fungsional, ini telah diterima oleh banyak aplikasi industri di mana kontrol yang lebih presisi adalah persyaratan utama. Mari kita lihat bagaimana pengontrol PID bekerja?
- Post Terkait: Apa itu Distributed Control System (DCS)?
Apa itu Pengontrol PID?
Kombinasi aksi proporsional, integral dan derivatif lebih sering disebut sebagai aksi PID dan oleh karena itu nama, PID (Proportional-Integral-Derivative) pengontrol. Koefisien dasar tiga ini bervariasi dalam setiap pengontrol PID untuk aplikasi tertentu guna mendapatkan respons optimal.
Pengontrol ini mendapatkan input parameter dari sensor yang disebut variabel proses aktual. Pengontrol ini juga menerima output aktuator yang diinginkan, yang disebut variabel set, dan kemudian menghitung dan menggabungkan respons proporsional, integral dan derivatif untuk menghitung output untuk aktuator.
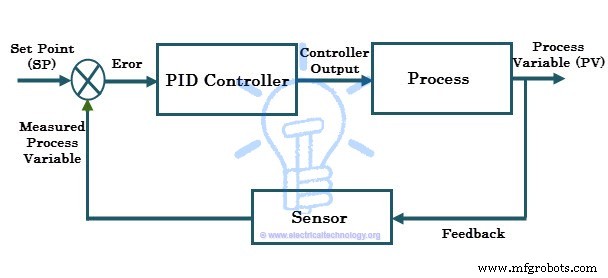
Pertimbangkan sistem kontrol tipikal yang ditunjukkan pada gambar di atas di mana variabel proses dari sebuah proses harus dipertahankan pada level tertentu. Asumsikan variabel proses adalah suhu (dalam derajat centigrade). Untuk mengukur variabel proses (yaitu, suhu), digunakan sensor (katakanlah RTD).
Set point adalah respons yang diinginkan dari proses. Asumsikan proses harus dipertahankan pada 80 derajat centigrade, dan set point adalah 80 derajat centigrade. Asumsikan suhu yang diukur dari sensor adalah 50 derajat centigrade, (yang bukanlah apa-apa selain variabel proses) tetapi suhu set point adalah 80 derajat centigrade.
Penyimpangan nilai aktual dari nilai yang diinginkan dalam algoritma kontrol PID menyebabkan output yang dihasilkan ke aktuator (di sini adalah pemanas) tergantung pada kombinasi respons proporsional, integral dan derivatif. Jadi pengontrol PID terus-menerus mengubah output ke aktuator sampai variabel proses menetap pada nilai yang ditetapkan. Ini juga disebut sebagai sistem kontrol feedback closed loop.
Post Terkait:
- Apa itu AC Drive? Working & Types of Electrical Drives & VFD
- Apa itu DC Drive? Operation and Classification of DC Drives
Cara Kerja Pengontrol PID
Dalam kontrol manual, operator mungkin secara berkala membaca variabel proses (yang harus dikontrol seperti suhu, aliran, kecepatan, dll.) dan menyesuaikan variabel kontrol (yang akan dimanipulasi untuk membawa variabel kontrol ke batas yang ditetapkan seperti elemen pemanas, klep aliran, input motor, dll.). Di sisi lain, dalam kontrol otomatis, pengukuran dan penyesuaian dilakukan secara otomatis secara berkelanjutan.
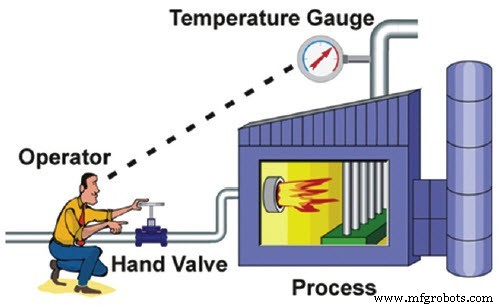
Semua pengontrol industri modern adalah tipe otomatis (atau pengontrol closed loop), yang biasanya dibuat untuk menghasilkan satu atau kombinasi aksi kontrol. Aksi kontrol ini meliputi
- Pengontrol ON-OFF
- Pengontrol Proporsional
- Pengontrol Proporsional-Integral
- Pengontrol Proporsional-Derivatif
- Pengontrol Proporsional-Integral-Derivatif
Dalam kasus pengontrol ON-OFF, dua keadaan mungkin untuk mengontrol variabel yang dimanipulasi, yaitu, sepenuhnya ON (ketika variabel proses di bawah set point) atau Sepenuhnya OFF (ketika variabel proses di atas set point). Jadi output akan bersifat osilasi. Untuk mencapai kontrol yang presisi, sebagian besar industri menggunakan pengontrol PID (atau PI atau PD tergantung pada aplikasi). Mari kita lihat aksi kontrol ini.
P-Controller
Kontrol proporsional atau hanya P-controller menghasilkan output kontrol yang proporsional terhadap kesalahan saat ini. Di sini kesalahan adalah selisih antara set point dan variabel proses (yaitu, e = SP – PV). Nilai kesalahan ini dikalikan dengan gain proporsional (Kc) menentukan respons output, atau dengan kata lain gain proporsional menentukan rasio respons output proporsional terhadap nilai kesalahan.
Misalnya, magnitudo kesalahan adalah 20 dan Kc adalah 4 maka respons proporsional akan menjadi 80. Jika nilai kesalahan nol, output atau respons pengontrol akan nol. Kecepatan respons (respons transien) ditingkatkan dengan meningkatkan nilai gain proporsional Kc. Namun, jika Kc ditingkatkan di luar rentang normal, variabel proses mulai osilasi pada tingkat yang lebih tinggi dan akan menyebabkan ketidakstabilan sistem.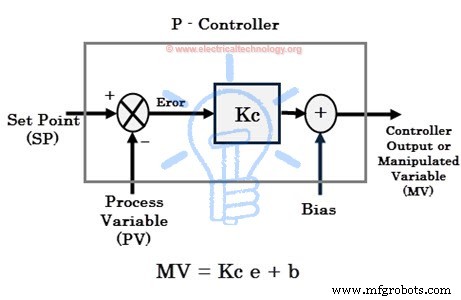
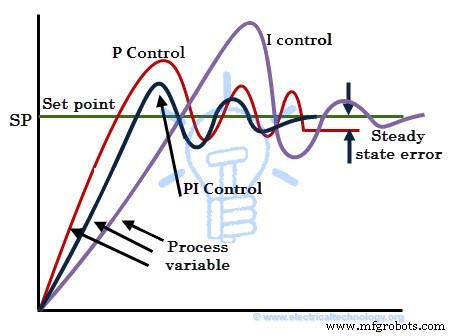
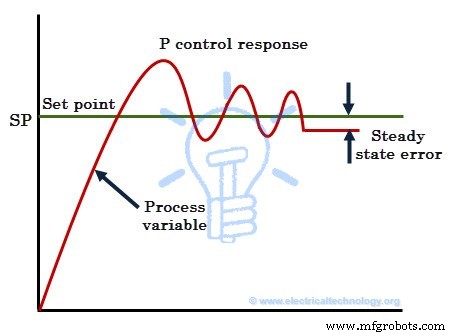 Meskipun P-controller memberikan stabilitas variabel proses dengan kecepatan respons yang baik, akan selalu ada kesalahan antara set point dan variabel proses aktual. Sebagian besar kasus, pengontrol ini disediakan dengan manual reset atau biasing untuk mengurangi kesalahan saat digunakan sendiri. Namun, kondisi kesalahan nol tidak dapat dicapai oleh pengontrol ini. Oleh karena itu, akan selalu ada steady state error dalam respons p-controller seperti yang ditunjukkan pada gambar.
Post Terkait:
- Apa itu Otomatisasi Industri | Jenis Otomatisasi Industri
- Sistem Otomatisasi Rumah Pintar – Sirkuit dan Kode Sumber
I-Controller
- Pengontrol Integral atau I-controller terutama digunakan untuk mengurangi steady state error sistem. Komponen integral mengintegrasikan istilah kesalahan selama periode waktu sampai kesalahan menjadi nol. Ini berarti bahkan nilai kesalahan kecil akan menyebabkan respons integral yang tinggi. Pada kondisi kesalahan nol, ia memegang output ke perangkat kontrol akhir pada nilai terakhirnya untuk mempertahankan steady state error nol, namun dalam kasus P-controller, output adalah nol ketika kesalahan nol.
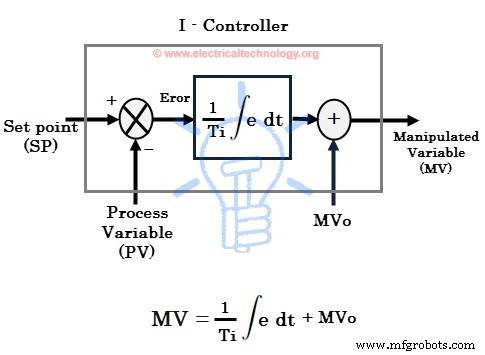
Jika kesalahan negatif, respons integral atau output akan menurun. Kecepatan respons lambat (berarti merespons lambat) saat I-controller digunakan sendirian, tetapi meningkatkan respons steady state. Dengan mengurangi gain integral Ki, kecepatan respons ditingkatkan.
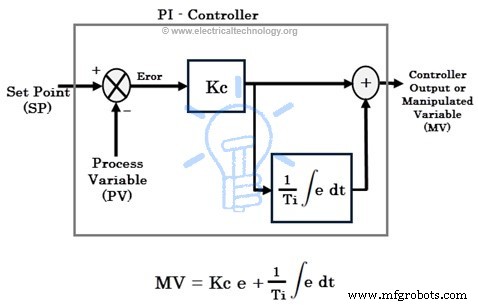
Bagi banyak aplikasi, kontrol proporsional dan integral digabungkan untuk mencapai kecepatan respons yang baik (dalam kasus P controller) dan respons steady state yang lebih baik (dalam kasus I controller). Sebagian besar PI controllers digunakan dalam operasi industri untuk meningkatkan respons transien serta steady state responses. Respons hanya I-control, hanya p-control dan PI control ditunjukkan pada gambar di bawah.
Respons D- Controller
Sebuah derivative controller (atau hanya D-Controller) melihat seberapa cepat variabel proses berubah per satuan waktu dan menghasilkan output yang proporsional terhadap laju perubahan. Output derivatif sama dengan laju perubahan kesalahan dikalikan dengan konstanta derivatif. D-controller digunakan ketika variabel processor mulai berubah pada laju kecepatan yang tinggi.
Dalam kasus seperti itu, D-controller memindahkan perangkat kontrol akhir (seperti klep kontrol atau motor) dalam arah yang menahan perubahan cepat dari variabel proses. Perlu diperhatikan bahwa D-controller sendirian tidak dapat digunakan untuk aplikasi kontrol apa pun.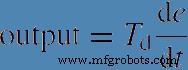
Aksi derivatif meningkatkan kecepatan respons karena memberikan kick start untuk output, sehingga memprediksi perilaku masa depan dari kesalahan. Semakin cepat D-controller merespons perubahan dalam variabel proses, jika istilah derivatif besar (yang dicapai dengan meningkatkan konstanta derivatif atau waktu Td).
Dalam sebagian besar pengontrol PID, respons D-control hanya bergantung pada variabel proses, bukan pada kesalahan. Ini menghindari spike dalam output (atau kenaikan tiba-tiba output) dalam kasus perubahan set point tiba-tiba oleh operator. Dan juga sebagian besar sistem kontrol menggunakan waktu derivatif td yang lebih kecil, karena respons derivatif sangat sensitif terhadap noise dalam variabel proses yang menghasilkan output yang sangat tinggi bahkan untuk noise yang kecil.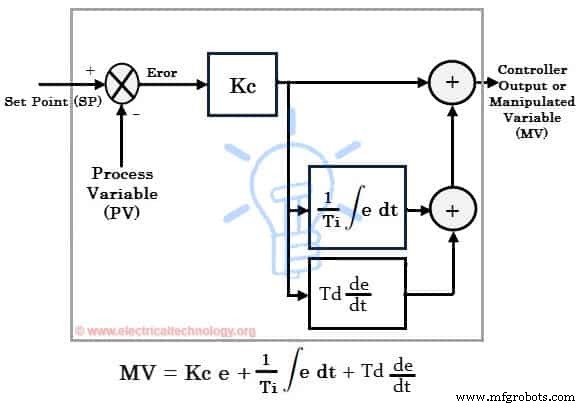
Oleh karena itu, dengan menggabungkan respons kontrol proporsional, integral, dan derivatif, terbentuklah pengontrol PID. Pengontrol PID menemukan aplikasi universal; namun, seseorang harus mengetahui pengaturan PID dan menuninya dengan tepat untuk menghasilkan output yang diinginkan. Tuning berarti proses mendapatkan respons ideal dari pengontrol PID dengan menetapkan gain optimal dari parameter proporsional, integral dan derivatif.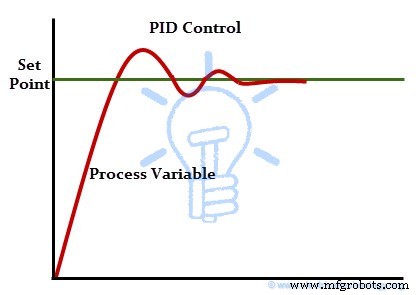
Ada berbagai metode untuk menuning pengontrol PID guna mendapatkan respons yang diinginkan. Beberapa metode ini meliputi trial and error, teknik process reaction curve dan metode Zeigler-Nichols. Metode Zeigler-Nichols dan trial and error adalah yang paling populer.
Ini adalah tentang pengontrol PID dan cara kerjanya. Akibat kesederhanaan struktur pengontrol, pengontrol PID dapat diterapkan untuk berbagai proses. Dan juga dapat dituning untuk proses apa pun, bahkan tanpa mengetahui model matematika detail dari proses. Beberapa aplikasi meliputi, pengontrol PID berdasarkan kontrol kecepatan motor, kontrol suhu, kontrol tekanan, kontrol aliran, level cairan, dll.
Pengontrol PID Real-Time
Ada berbagai jenis pengontrol PID yang tersedia di pasar saat ini, yang dapat digunakan untuk semua kebutuhan kontrol industri seperti level, aliran, suhu dan tekanan. Saat memutuskan untuk mengontrol parameter seperti itu untuk proses menggunakan PID, opsi meliputi penggunaan PLC atau pengontrol PID standalone.
Pengontrol PID standalone digunakan di mana satu atau dua loop perlu dipantau dan dikontrol atau dalam situasi di mana sulit diakses dengan sistem yang lebih besar. Perangkat kontrol khusus ini menawarkan berbagai opsi untuk kontrol loop tunggal dan ganda. Pengontrol PID standalone menawarkan berbagai konfigurasi set point dan juga menghasilkan multiple alarm independen.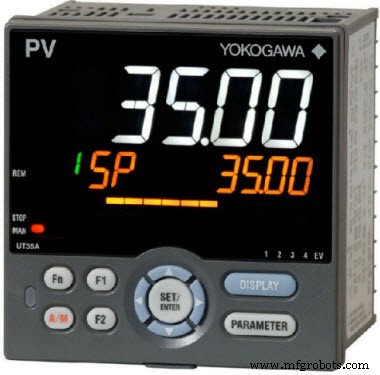
Beberapa pengontrol standalone ini meliputi pengontrol suhu Yokogava, pengontrol PID Honeywell, pengontrol PID auto tune OMEGA, pengontrol PID ABB dan pengontrol PID Siemens.
Sebagian besar aplikasi kontrol, PLC digunakan sebagai pengontrol PID. Blok PID sudah built-in dalam PLCs/PACs dan menawarkan opsi lanjutan untuk kontrol yang presisi. PLC lebih cerdas dan kuat daripada pengontrol standalone dan memudahkan pekerjaan. Setiap PLC terdiri dari blok PID dalam perangkat lunak pemrogramannya, baik itu Siemens, ABB, AB, Delta, Emerson, atau Yokogava PLC.
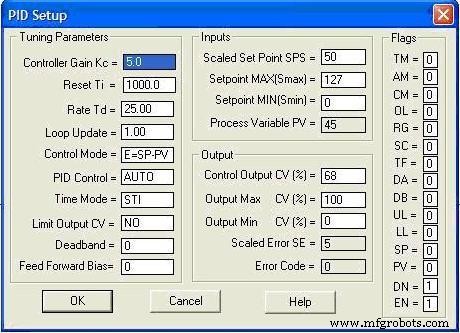
Gambar di bawah ini menunjukkan blok PID Allen Bradley (AB) dan jendela setup-nya.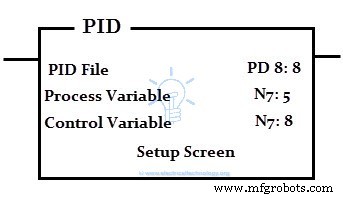
Gambar di bawah ini menunjukkan blok PID Siemens.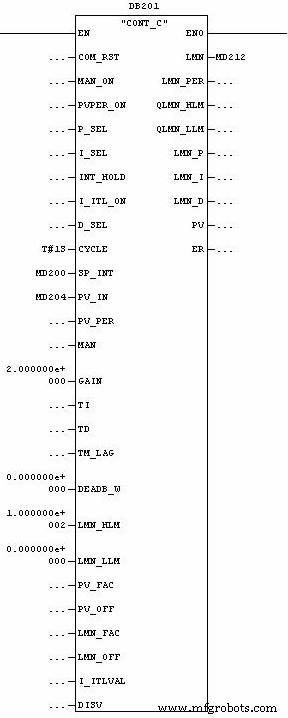
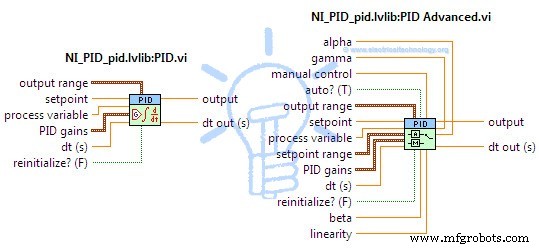
Gambar di bawah ini menunjukkan pengontrol PID VIs yang ditawarkan oleh LabVIEW PID toolset.