Kontrol Kecepatan Motor DC Lanjutan: Teknik Tegangan, Reostatik, dan Fluks
Metode Kontrol Kecepatan Motor DC – Kontrol Tegangan, Reostatik & Fluks pada Motor DC Seri & Shunt
Motor DC digunakan untuk mengubah daya listrik DC langsung menjadi daya mekanis berdasarkan gaya yang dihasilkan oleh medan magnet. Output motor adalah daya mekanis dalam bentuk rotasi (kecepatan) poros.
Menurut aplikasi, kita perlu mengubah kecepatan motor. Jadi, perubahan kecepatan yang sengaja dikenal sebagai kontrol kecepatan motor.
Istilah kontrol kecepatan berbeda dari regulasi kecepatan. Regulasi kecepatan berarti, untuk menjaga kecepatan poros tetap konstan terhadap perubahan beban.
- Post Terkait: Mesin DC – Konstruksi, Kerja, Jenis & Aplikasi
Persamaan EMF Motor DC
Persamaan EMF motor DC adalah sebagai berikut:
Eb = PΦNZ / 60A
Dimana;
- P = Jumlah kutub
- Ф = Fluks per kutub
- N = Kecepatan motor (RPM)
- Z = Jumlah konduktor
- A = Jalur paralel
Setelah motor dirancang, Jumlah kutub (P), Jumlah konduktor (Z), dan Jalur paralel (A) tidak dapat berubah. Jadi, ini adalah kuantitas tetap.
Eb ∝ ΦN
Eb = kΦN
Dimana k = Konstanta proporsionalitas
Untuk motor DC, EMF juga didefinisikan sebagai;
Eb = V – IaRa
Dimana;
- V = Tegangan suplai
- Ia = Arus armatur
- Ra = Resistansi armatur
Sekarang bandingkan kedua persamaan;
kΦN = V – IaRa
k = N = V – IaRa / kΦ
Dari persamaan di atas, kecepatan motor bergantung pada tegangan suplai (V), Fluks (Φ), dan Resistansi armatur (Ra).
Oleh karena itu, kecepatan motor DC dapat bervariasi, diubah dan dikontrol dengan mengubah;
- Tegangan terminal “V” (AKA Metode Kontrol Tegangan Diterapkan).
- Resistansi eksternal dengan resistansi armatur Ra (AKA Metode Kontrol Reostatik).
- Fluks per kutub Φ (AKA Metode Kontrol Fluks).
Di sini, tegangan terminal dan resistansi armatur terkait dengan sirkuit armatur dan fluks per kutub terkait dengan sirkuit medan.
Jadi, metode kontrol kecepatan motor DC diklasifikasikan sebagai;
- Metode Kontrol Armatur
- Metode Kontrol Medan
Sekarang kita membahas cara menerapkan metode ini untuk motor DC seri, shunt, dan komposit.
- Post Terkait: Servo Motor – Jenis, Konstruksi, Kerja, Pengendalian & Aplikasi
Kontrol Kecepatan Motor DC Seri
Kontrol kecepatan motor DC seri dilakukan oleh metode kontrol armatur dan kontrol medan.
Metode Kontrol Resistansi Armatur untuk Motor DC Seri
Dalam metode ini, resistansi variabel atau reostat dihubungkan seri dengan resistor armatur. Diagram rangkaian pemasangan metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
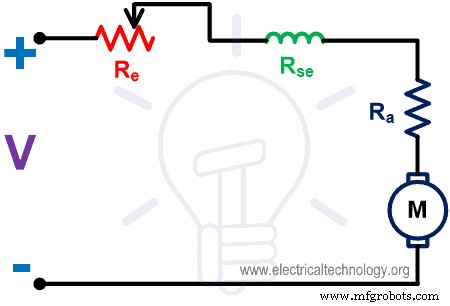
Fig-1
Dalam motor seri, gulungan armatur dihubungkan seri dengan gulungan medan. Oleh karena itu, arus armatur dan arus medan sama.
Dengan mengubah resistansi armatur, arus armatur dan tegangan berubah. Jika nilai resistansi eksternal meningkat, tegangan di seluruh armatur dan arus dari gulungan armatur berkurang. Dan kecepatan akan menurun.
Dengan metode ini, kecepatan motor hanya menurun dari tingkat kecepatan ketika resistansi eksternal tidak dihubungkan. Kecepatan motor tidak dapat meningkat dari tingkat ini.
Di sini, resistansi eksternal dihubungkan seri dengan armatur. Oleh karena itu, arus beban penuh akan mengalir melalui resistor eksternal. Jadi, ini dirancang untuk membawa arus beban penuh secara kontinu.
Karakteristik kecepatan-arus adalah seperti yang ditunjukkan dalam gambar di bawah.
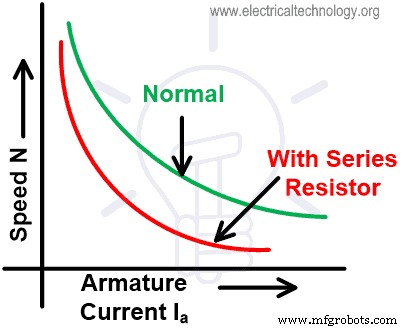
Fig-2
- Post Terkait: Motor DC Tanpa Brush (BLDC) – Konstruksi, Prinsip Kerja & Aplikasi
Metode Kontrol Tegangan Armatur untuk Motor DC Seri
Dalam metode ini, kecepatan dikontrol dengan mengubah tegangan armatur (tegangan suplai). Suatu sumber tegangan variabel terpisah diperlukan dalam metode ini.
Kecepatan motor berbanding lurus dengan tegangan suplai. Jadi, jika tegangan meningkat, kecepatan motor akan meningkat dan sebaliknya.
Secara umum, metode ini tidak digunakan. Karena biaya sumber daya variabel sangat tinggi. Oleh karena itu, metode ini jarang digunakan untuk kontrol kecepatan.
Metode Kontrol Medan untuk Motor DC Seri
Arus medan berbanding lurus dengan fluks. Dalam metode ini, kecepatan dikontrol dengan mengontrol arus medan. Ada dua cara untuk mengontrol arus medan;
- Kontrol Diverter Medan
- Kontrol Medan Tertap
Kontrol Diverter Medan
Dalam metode ini, gulungan medan seri dihubungkan paralel dengan diverter. Diverter tidak lain adalah resistansi variabel. Sebagian arus medan akan melewati diverter.
Dari persamaan kecepatan motor, fluks berbanding terbalik dengan kecepatan motor. Jadi, jika fluks berkurang, kecepatan akan meningkat.
Semakin kecil nilai resistansi diverter semakin kecil arus medan dan semakin kecil fluks yang dihasilkan di dalam motor. Oleh karena itu, kecepatan motor meningkat.
Dalam metode ini, kecepatan dapat meningkat dari kecepatan normal. Diagram rangkaian pemasangan metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
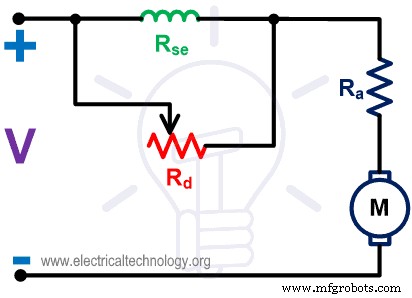
Fig-3
- Post Terkait: Stepper Motor – Jenis, Konstruksi, Operasi & Aplikasi
Kontrol Medan Tertap
Ada tappings pada gulungan medan untuk memilih jumlah lilitan dalam gulungan. Dengan memilih tapping, arus medan dikontrol.
Untuk jumlah lilitan yang lebih besar, arus medan lebih banyak dan kecepatan lebih kecil. Untuk jumlah lilitan yang lebih kecil, arus medan lebih kecil dan kecepatan lebih besar.
Oleh karena itu, dalam metode ini, kecepatan dapat dikontrol dengan memilih tapping yang tepat yang diberikan pada gulungan medan.
Metode ini digunakan dalam traksi listrik untuk kontrol kecepatan drive. Diagram rangkaian pemasangan metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
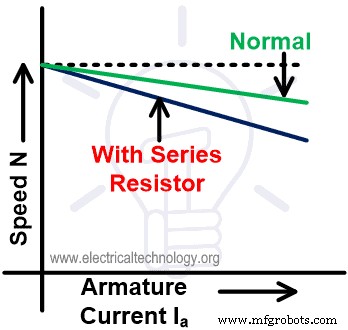
Fig-4
Kontrol Kecepatan Motor DC Shunt
Metode kontrol kecepatan untuk motor DC Shunt mirip dengan motor DC Seri. Metode kontrol armatur dan kontrol medan juga berlaku untuk motor DC Shunt.
- Post Terkait: Perhitungan Ukuran Kabel untuk Motor LT & HT
Metode Kontrol Resistansi Armatur untuk Motor DC Shunt
Dalam metode ini, resistansi eksternal ditambahkan ke sirkuit armatur. Gulungan medan langsung dihubungkan ke suplai. Oleh karena itu, arus medan akan tetap sama. Dan juga, fluks akan tetap sama jika resistansi eksternal bervariasi.
Dari persamaan kecepatan, arus armatur berbanding lurus dengan kecepatan motor. Jika nilai resistansi eksternal meningkat, arus armatur berkurang. Oleh karena itu, kecepatan menurun.
Metode ini digunakan untuk mengontrol kecepatan di bawah nilai normalnya. Kecepatan tidak dapat meningkat lebih dari kecepatan normal. Diagram koneksi metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
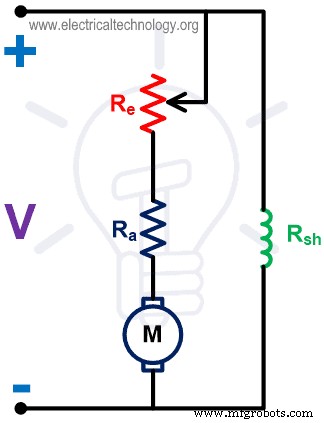
Fig-5
Karakteristik kecepatan-arus adalah seperti yang ditunjukkan dalam gambar di bawah.
Fig-6
- Post Terkait: Motor Induksi Fasa Tunggal – Konstruksi, Kerja, Jenis & Aplikasi
Metode Kontrol Medan untuk Motor DC Shunt
Dalam motor DC Shunt, resistansi variabel dihubungkan seri dengan gulungan medan shunt. Arus medan dapat diubah oleh resistansi variabel ini. Resistansi variabel ini juga dikenal sebagai Regulator Medan.
Diagram koneksi metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
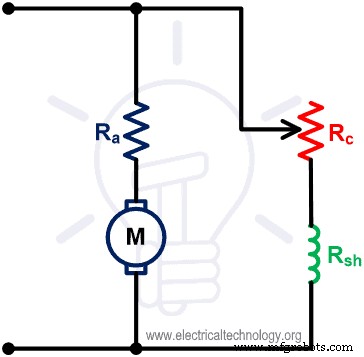
Fig-7
Dari diagram rangkaian pemasangan di atas, persamaan arus medan shunt adalah;
Dengan meningkatkan nilai resistansi, arus medan berkurang dan fluks berkurang. Dari persamaan kecepatan, fluks berbanding terbalik dengan kecepatan. Jadi, kecepatan meningkat saat fluks berkurang.
Jadi, metode ini berlaku untuk mengontrol kecepatan di atas kecepatan normal. Kecepatan tidak dapat berkurang di bawah kecepatan normal dalam metode ini. Karakteristik kecepatan-arus metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.
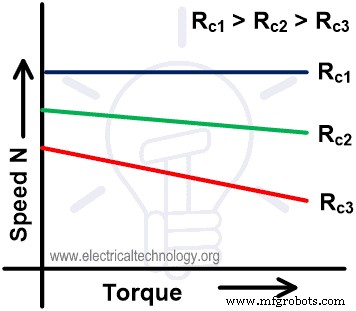
Fig-8
- Post Terkait: Motor Induksi Fasa Tiga – Konstruksi, Kerja, Jenis & Aplikasi
Metode Kontrol Tegangan Armatur untuk Motor DC Shunt
Dalam metode ini, gulungan medan disuplai oleh suplai konstan. Namun gulungan armatur disuplai oleh sumber DC variabel terpisah.
Metode ini juga dikenal sebagai Metode Ward-Leonard. Diagram koneksi metode ini adalah seperti yang ditunjukkan dalam gambar di bawah.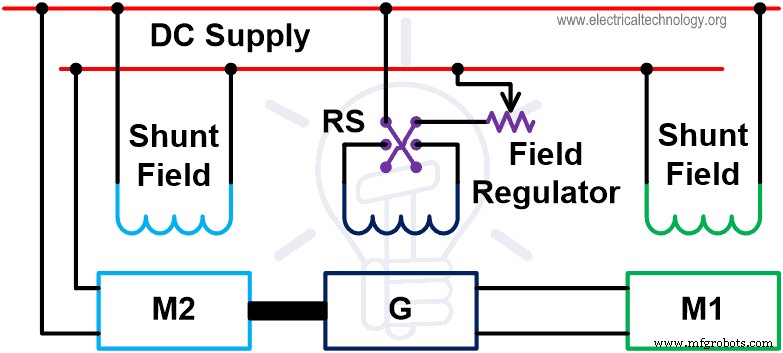
Fig-9
Dari diagram di atas, kita mengontrol kecepatan motor M1. Motor ini didayakan oleh generator G.
Gulungan medan shunt dihubungkan dengan suplai DC. Generator G diputar oleh motor M2. Motor M2 adalah motor kecepatan konstan dan disuplai dari suplai DC.
Motor M1 mulai berputar saat tegangan output generator G diberikan ke motor. Kecepatan motor dapat dikontrol dengan mengontrol tegangan output generator G.
Regulator medan dihubungkan di seluruh generator dengan garis suplai DC untuk mengontrol eksitasi medan.
Dengan mengontrol tegangan eksitasi generator, tegangan output generator dikontrol. Dan tegangan ini akan mengontrol kecepatan motor M1.
Saklar RS adalah Reverse Switch. Saklar ini digunakan untuk mengubah terminal eksitasi medan. Karena ini, arus eksitasi akan berbalik, dan akan menghasilkan tegangan yang berlawanan.
Jadi, tegangan berlawanan ini akan membalikkan kecepatan motor M1. Oleh karena itu, dengan metode ini, motor dapat berjalan ke kedua arah. Dan kecepatan dapat dikontrol di kedua sisi arah rotasi.
- Post Terkait: Apa itu Efisiensi Motor dan Cara Meningkatkannya?
Keuntungan & Kerugian Metode Ward Leonard
Keuntungan Metode Ward Leonard
Keuntungan metode ini diringkas sebagai berikut;
- Kecepatan motor dapat dikontrol dalam rentang yang luas.
- Operasi motor sangat halus.
- Regulasi kecepatan motor baik.
- Motor dapat berjalan dengan percepatan yang seragam.
- Memiliki kapasitas pemadaman bawaan.
- Mudah untuk membalik arah rotasi dan kecepatan dapat dikontrol di kedua arah.
Kerugian Metode Ward Leonard
Kerugian metode ini diringkas sebagai berikut;
- Memerlukan dua mesin tambahan (set motor-generator) dengan rating yang sama dengan motor utama. Oleh karena itu, biaya keseluruhan dari pengaturan ini sangat tinggi.
- Menghasilkan lebih banyak kebisingan.
- Perlu perawatan yang sering.
- Pengaturan ini membutuhkan lebih banyak ruang untuk dipasang.
- Efisiensi keseluruhan rendah jika motor berjalan dengan beban ringan dalam waktu yang lama.
Aplikasi Metode Ward Leonard
Metode ini digunakan di mana motor akan dikontrol dalam rentang kecepatan yang luas. Aplikasi motor sangat sensitif terhadap kecepatan, dalam kondisi ini metode ini sangat berguna.
Metode ini digunakan dalam aplikasi seperti; crane, excavator, elevator, mine hoists, paper machine, steel rolling mills, dll.



