Kendali Robot Nirkabel via Bluetooth: Ringkasan Tesis dan Proyek DIY
Robot didefinisikan sebagai desain mekanik yang mampu melakukan tugas manusia atau bersikap seperti manusia. Membangun robot membutuhkan keahlian dan pemrograman yang kompleks. Ini tentang membangun sistem dan menggabungkan motor, sensor sonar, kabel, serta komponen penting lainnya | Proyek Tahun Akhir untuk Mahasiswa Teknik Elektro dan Komunikasi | Teknik Elektro.
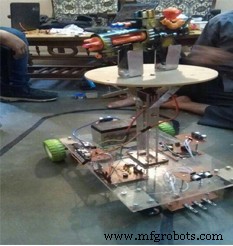
Tulisan ini membahas desain dan pembuatan robot yang mampu merasakan musuh. Robot menerapkan konsep berikut: pemrosesan lingkungan, kontrol motor proporsional. Robot ini memproses informasi dari berbagai sensor dan elemen hardware kunci melalui mikrokontroler (Arduino Mega). Robot menggunakan sensor sonar untuk mendeteksi kecelakaan kebakaran. Robot mampu merasakan musuh dan menembaknya. Sensor sonar akan digunakan untuk deteksi awal. Setelah musuh terdeteksi, robot akan secara otomatis menyalakan buzzernya dalam hitungan detik, robot aktif dan mulai menembak ke arah musuh. Proyek ini membantu menumbuhkan minat serta inovasi di bidang robotika sambil bekerja menuju solusi praktis dan tercapai untuk menyelamatkan nyawa dan mengurangi risiko kerusakan properti.
1.1 Ringkasan
Proyek ini terdiri dari hierarki robot yang dikendalikan secara nirkabel melalui perintah perangkat Bluetooth yang menggerakkan robot. Robot ini sepenuhnya jarak jauh dan menyediakan tampilan penuh area yang akan dikendalikan.
1.2 Tujuan dan Sasaran:
Tujuan utama proyek ini adalah memberikan keamanan pada area yang tidak dapat dikendalikan oleh pasukan bersenjata. Oleh karena itu, robot dapat memasuki tempat-tempat tersebut karena ukurannya yang kecil dan mudah dikendalikan.
Sasaran: • Menyediakan aplikasi pemantauan dan pengendalian jarak jauh untuk analisis. • Memungkinkan pengguna untuk memanipulasi musuh menggunakan lengan robotik. • Untuk memberikan umpan balik visual pada tempat yang diamankan. • Untuk menyediakan aplikasi kontrol yang sangat ramah pengguna.
1.3 Pernyataan ruang lingkup sistem: Robot menggunakan aplikasi kontrol di sisi pengguna untuk mengendalikan robot secara jarak jauh menggunakan teknologi nirkabel. Masukan dari pengguna ditransmisikan secara serial melalui perangkat Bluetooth ke Robot, di mana diterima, diidentifikasi, dan diteruskan ke modul yang sesuai. • Masukan ke sistem adalah dari pengguna untuk pergerakan robot. • Masukan ini pertama kali diproses oleh aplikasi kontrol, ditransmisikan secara serial melalui Bluetooth Link. Masukan ini kemudian diterima di robot dan diproses lagi. • Keluaran sistem adalah sinyal yang telah diproses ke modul yang sesuai. Modul ini dapat berupa motor basis robot.
Masukan dan Keluaran Utama:
• Sinyal Masukan • Gerakan Lengan Robotik • Gerakan robot. Kami merancangnya sebagai robot asisten untuk tim keamanan, namun terdapat sejumlah aplikasi lain dari robot ini. Dapat digunakan oleh: • Polisi: Dalam situasi sandera • Militer: Untuk misi pengintai • Pangkalan Udara: Digunakan untuk menangani bahan berbahaya atau radioaktif.
1.4 Dasar Teori dan Organisasi
Tesis terdiri dari lima bab. Penjelasan singkat diperkenalkan di sini: Bab 1: Pendahuluan
Bab ini membahas isu yang terkait dengan latar belakang tujuan tesis dan struktur penelitian
.
Bab 2: Tinjauan Pustaka Bab ini terutama membahas perangkat Bluetooth, beberapa pustaka mengenai topik tesis ini juga termasuk dalam bab ini.
Bab 3: Alat dan Teknik Bab ini membahas semua alat dan perangkat lunak yang digunakan untuk pembuatan proyek
Bab 4: Metodologi Bab 4 akan difokuskan terutama pada prosedur, metode, dan implementasi teori melalui desain simulasi robot deteksi musuh yang diusulkan terkait topik tesis.
Bab 5: Hasil dan Analisis Robot diuji dan diverifikasi secara praktis. Uji mencakup efisiensi sistem pengesanan robot yang dirancang dan kinerjanya.
Bab 6: Kesimpulan Akhirnya, kesimpulan atas hasil yang diperoleh disajikan. Ini juga mencakup keunikan dalam pekerjaan dan saran untuk pekerjaan masa depan.
Semoga artikel ini akan membantu mahasiswa universitas yang sedang menjalani program sarjana atau magister di teknik elektro dan komunikasi. Silakan Hubungi Kami Untuk Laporan Tesis Lengkap



