Bagaimana Teknologi Mengubah Manufaktur Robot
Pendahuluan: Peringatan ini mungkin membuat Anda merasa tua
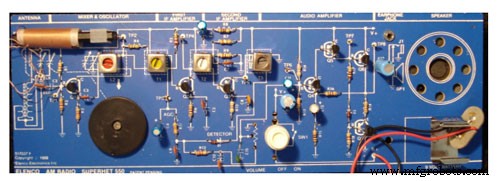
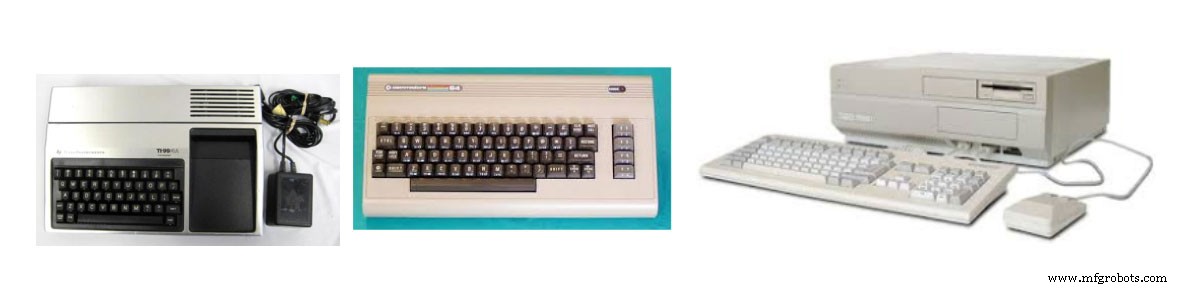
Nama saya Steve Spano, proyek elektronik pertama saya adalah menghubungkan baterai, dua kabel, dan lampu kilat ketika saya berusia 4 tahun. Dari usia sekitar 6 hingga 16 tahun, saya mengajari diri sendiri berbagai bahasa pemrograman (assembly, basic, dan bahkan C) pada komputer seperti Texas Instruments TI-994A, Commodore C64, Amiga 2000, dan IBM 386. Saya juga membangun beberapa proyek elektronik Heathkit seperti kit penerima radio “Solid State”. Berapa banyak di antara Anda yang pernah mendengar tentang Heathkit?
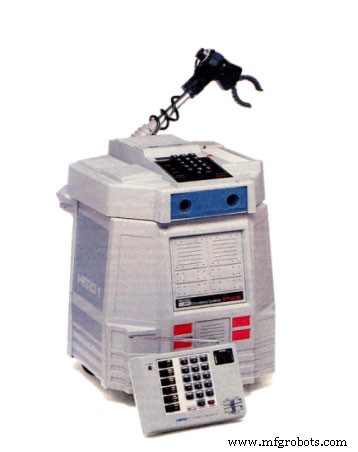
Saya sangat menginginkan Heathkit HERO 1 Robot, itu sangat canggih dengan deteksi objek ultrason, lengan yang dapat digerakkan, dan unit pemrosesan sentang 8-bit. Bahkan dilengkapi dengan keypad radio remote sehingga Anda dapat memrogramnya secara langsung dalam Assembly Heksadesimal! Bisakah Anda membayangkannya? Memrogram secara langsung dalam heksadesimal dengan keypad dan tanpa debugger sama sekali? Sangat menakutkan! Akan tetapi, robot kecil ini masih dijual seharga $1500 US di Ebay. Saya seharusnya membeli satu – saya selalu menginginkan satu – dan itu sangat lucu!
Selama bertahun-tahun, sebelum Internet, jika Anda dapat membayangkan waktu seperti itu, saya bahkan menjalankan layanan “BBS” pada modem 9600 baud yang disebut “Inter-Dimension” tempat kita bertukar pesan dan perangkat lunak Commodore/Amiga. Impian komputer saya pada saat itu adalah menabung $2000 (jumlah uang yang fantastis besar pada tahun 1995 untuk remaja berusia 16 tahun) untuk membeli hard drive 10 Megabyte untuk Amiga 2000 saya. Jika saya bisa memiliki hard drive itu, saya akan memiliki BBS berbasis modem terbaik!
Saya besar di Scranton, Pennsylvania (Amerika Serikat) dan pergi ke sekolah untuk Teknik Elektro (Universitas Scranton) dan meraih gelar Magister dalam TE dengan konsentrasi sistem kontrol dari Universitas Negara New York. Pekerjaan pertama saya sebagai TE setelah sekolah adalah merancang hardware untuk printer termal yang digunakan di kas register dan aplikasi ritail. Proyek utama di pekerjaan pertama saya sebagai TE, pada tahun 1998, adalah membantu memperbarui produk perusahaan dari CPU Intel 8-bit mereka ke processor 32-bit 50 MHz baru dengan bus memori 16-bit. Itu adalah proyek besar yang melibatkan tim perangkat lunak, hardware, dan teknik mekanis. Pekerjaan TE kedua saya adalah bekerja untuk perusahaan yang merancang sistem jaringan area penyimpanan. Ini pada tahun 2001 dan proyek besar untuk perusahaan ini adalah membantu merancang serangkaian sistem SAN yang mendukung antarmuka Fibre Channel 2 Gbit/s baru. Itu sangat cepat, 2Gbit/s pada serat optik pada tahun 2001! Bagaimana teknologi bisa lebih baik dari itu??
Proyek Akhir 1997
Saya mengetahui tentang halaman ElectronicsLovers di Instagram dan administratornya sedang mencari kertas “Proyek Akhir” untuk disoroti di halaman mereka. Tidak ada tanggal yang ditentukan, jadi saya pikir saya akan mengajukan kertas tahun akhir perguruan tinggi saya dari tahun 1997, sebagian besar sebagai pengingat menyenangkan tentang bagaimana teknologi telah berubah.
Ketika saya menyelesaikan gelar BSEE saya pada tahun 1997 di Universitas Scranton, proyek tahun akhir kami adalah merancang Robot Otonom yang dapat menavigasi labirin. Saya segera memikirkan Heathkit HERO1; sekarang saya dapat mencoba membangun satu di sekolah dan robot yang jauh lebih canggih. Bagaimanapun, Heathkit HERO1 didasarkan pada CPU Motorola 6808 8-bit dengan RAM 4KB (sidebar: kartu jaringan PCI-Express 1G tipik saat ini memiliki buffer 64KB hingga 256KB hanya untuk data paket).
Arsitektur desain robot saya menggunakan Intel 87x196KC yang jauh lebih canggih. Ini adalah CPU 16-bit yang menyediakan memori EEPROM internal 32KB untuk penyimpanan program tetapi hanya menyediakan total memori RAM 512 byte. Compiler “C” menghasilkan kode yang tidak teroptimasi yang membuat manajemen stack pada 512 byte menjadi tantangan yang signifikan, dan tidak ada debugger JTAG real-time atau jenis debugger apa pun. Namun, CPU memiliki serial/UART internal yang dapat Anda gunakan untuk menulis output karakter sederhana untuk menentukan apa yang dilakukan kode. Panggilan fungsi “C” standar ke printf/sprintf bahkan tidak didukung pada CPU karena memori RAM terlalu kecil.
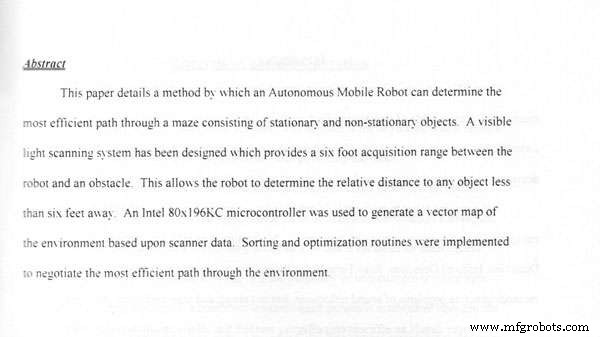
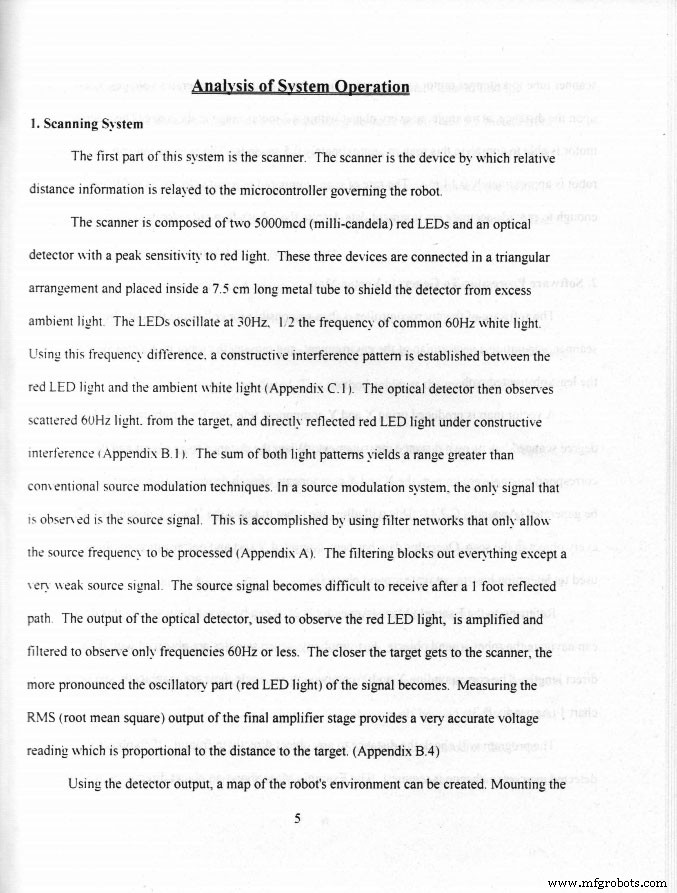
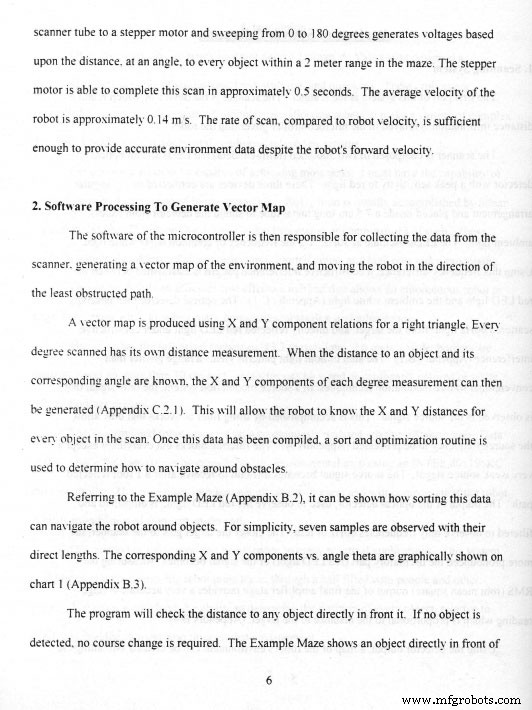
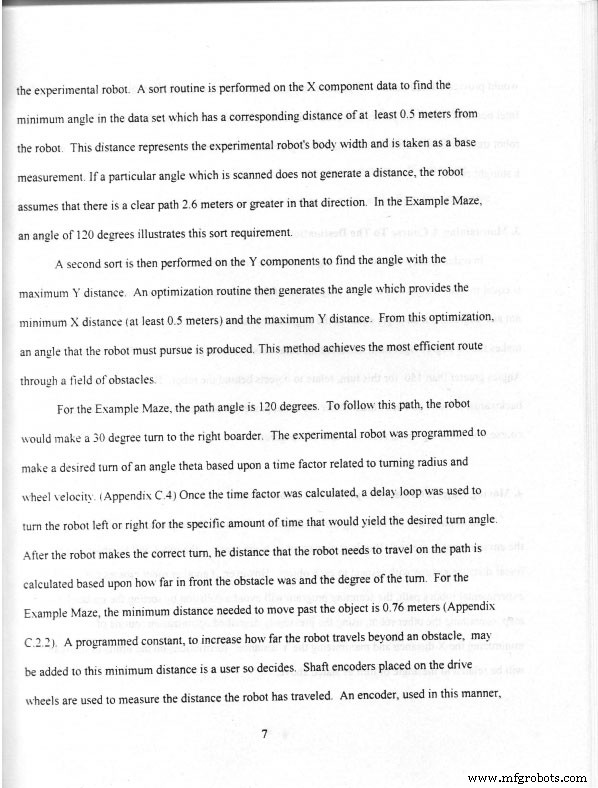
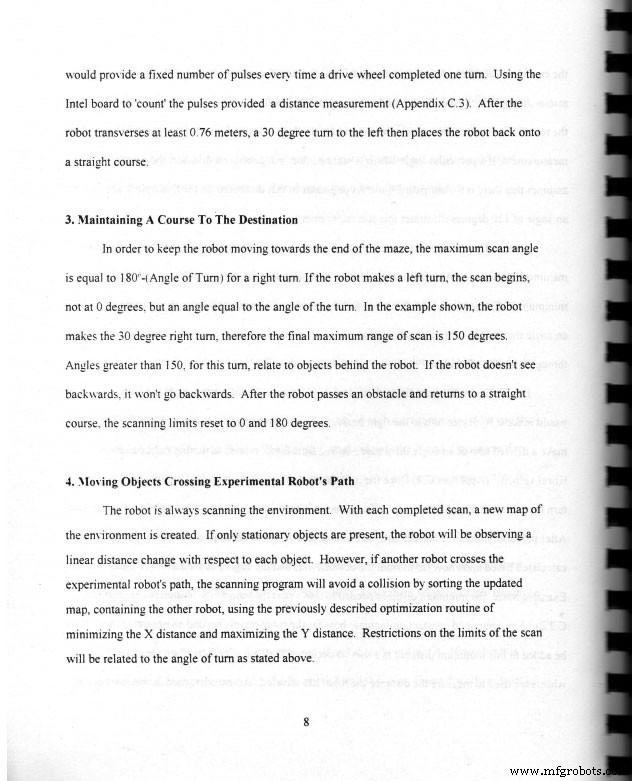
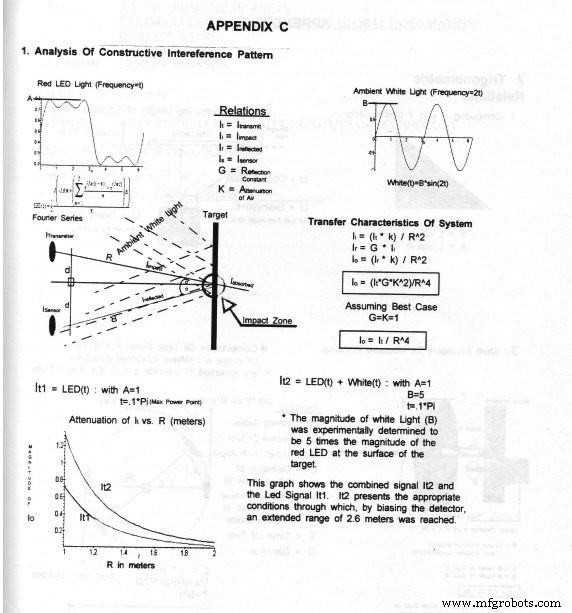
Dalam mengembangkan robot, berbagai rangkaian seperti driver FET kontrol motor digunakan untuk mengizinkan kontrol CPU atas serangkaian motor 12VDC sehingga robot dapat bergerak di dalam ruang. Sistem “Lidar” kasar dibangun menggunakan laser LED, cermin, dan detektor. Ini memungkinkan tampilan “1 bit” sederhana dari ruang di depan robot untuk diimagery. Saya juga menggunakan istilah “imagery” sangat longgar. Peta sederhana “on/off” untuk halangan dibuat dalam sekitar 32 byte memori. Kode CPU kemudian akan mencoba menentukan apakah robot bergerak menuju celah atau dinding di labirin yang sedang ditelusuri. Pada kompetisi, robot mampu menavigasi labirin dengan sukses. Saya bahkan menulis kertas tentang desain robot dan itu meraih tempat kedua dalam IEEE Student Paper Competition pada tahun 1997 di George Washington University. Robot berfungsi dan mereka membiarkan saya lulus dengan gelar Teknik Elektro.
Proyek Tahun Akhir 2018
Saya baru-baru ini di Universitas Scranton sebagai Pengasuh Industri untuk membantu memberikan ide untuk kursus berdasarkan apa yang mungkin dibutuhkan Industri dan keterampilan/teknologi apa yang relevan untuk tantangan teknikal saat ini. Saya bertanya kepada salah satu Profesor saya tentang proyek robot dan apa yang dilakukan mahasiswa sekarang.
Universitas Scranton masih mengadakan kompetisi robot untuk mahasiswa Teknik setiap tahun, tetapi kini merupakan kompetisi regional dan nasional. Robot yang dirancang mahasiswa kompleks ratusan kali. Robot saat ini menggunakan CPU Arm9/Arm11 seperti Raspberry PI. Mahasiswa menulis kode “C” yang berjalan di Linux untuk berinterface langsung dengan kamera USB-HD, sehingga memungkinkan imaging aktual pada robot. Dengan menggabungkan Linux, Raspberry PI dan kekayaan proyek Open Source yang tersedia melalui GIT dan Google, mahasiswa kemudian memiliki akses ke algoritma deteksi dan pengenalan citra. Selama pengembangan proyek robot saat ini, mahasiswa dapat mengunduh algoritma open source, mendebugnya dengan monitor ethernet jarak jauh yang memungkinkan mereka melihat setiap variabel dan single-step kode mereka untuk debugging. Mahasiswa kemudian menghabiskan lebih banyak waktu untuk mengembangkan algoritma navigasi yang sangat cerdas untuk mencoba memberikan robot mereka keunggulan yang lebih baik selama kompetisi.
Setelah mendengar ini, saya segera merespons “Seberapa Tidak Adil!”. Pada zamanku, kita harus menyimpan seluruh citra dalam 32-byte dan menulis kode stack manager secara manual untuk memungkinkan kode kita bahkan berjalan pada RAM 512 byte yang kami sediakan. Tentu saja, Raspberry PI bahkan bukan “puncak” teknologi saat ini – tetapi ini jauh lebih maju dari apa pun yang tersedia pada tahun 1997. Tidak hanya hardware yang lebih canggih, lingkungan debugging dan pengembangan memungkinkan mahasiswa untuk fokus pada desain daripada berjuang dengan masalah memori. Namun, beberapa hal tetap sama. Robot masih harus bergerak. Meskipun mahasiswa memiliki akses ke beberapa CPU high end, mereka masih harus mendapatkan port 3.3v pada proses untuk menyalakan/mematikan motor 12VDC. Ini membawa mahasiswa kembali ke desain rangkaian untuk transistor dan FET, mereka mempelajari bagaimana komponen dasar ini berfungsi dan memungkinkan robot mereka bergerak.
Saya tersenyum dan mengatakan dasar-dasar masih berlaku, dan mahasiswa menyadarinya. Elektronik canggih masih bergantung pada operasi dasar transistor tunggal; mungkin satu di luar CPU untuk menyalakan motor, atau 5 Triliun di dalam CPU untuk memproses citra dan kode navigasi.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
Jadi Apa Selanjutnya?
“Pekerjaan” ke-3 saya – yang masih saya miliki saat ini – adalah menjalankan bisnis konsultasi Elektronik dan Perangkat Lunak saya. Saya memulai bisnis konsultasi pada tahun 2001 dan itu pasti penuh dengan pekerjaan dan aktivitas tak terduga. Saya secara langsung telah menempati lebih dari sepuluh orang dan kami telah bekerja pada proyek hardware dan perangkat lunak yang berkisar dari desain daya, driver printer, pemrosesan citra, alat jaringan, hard disk drive, dan kriptografi Bagi saya secara pribadi, saya berencana untuk fokus lebih pada item teknologi favorit saya – Xilinx FPGAs.
Perangkat FPGA modern seperti seri Kintex/Atrix menggabungkan bagian terbaik dari pengembangan hardware dan perangkat lunak; hardware yang dapat dikonfigurasi ulang, perangkat lunak yang dapat dikonfigurasi ulang, dan debugging bersamaan. Salah satu proyek tertentu yang telah saya kerjakan adalah untuk spektrometer massa. Dalam desain tertentu ini, terdapat banyak batasan untuk kecepatan dan pengumpulan data. Salah satu bagian dari perbaikan adalah “hanya tambahkan satu inti processor lagi”. Seperti sihir, perangkat satu inti karena perangkat dual-core memungkinkan partisi tugas rumah tangga dan fungsi waktu kritis. Kemampuan untuk mengonfigurasi ulang perangkat fisik, seperti FPGA, dengan inti processor tambahan akan sulit untuk dikonsepsikan pada tahun 1997. Perangkat FPGA modern memungkinkan Anda melakukan ini sepanjang waktu sekarang.
Saya berencana untuk kembali ke Universitas Scranton nanti tahun ini untuk berbicara dengan beberapa mahasiswa tentang proyek FPGA saat ini. Saya akan fokus lebih pada mereka di tempat kerja saya; mungkin di masa depan, saya akan dapat menjadi mentor para insinyur baru saat mereka memulai pekerjaan pertama dari karir baru mereka. P.S. Suatu “skor” adalah 20 tahun. Saya harus mencarinya lagi. Saya Insinyur, bukan Jurusan Sastra Inggris.
Lampiran A – Kutipan dari Kertas Robot Saya atau
“Bagaimana Waktu Berubah”
Artikel ini ditulis oleh Mr. Spano, ia adalah bagian dari tim kami silakan Klik Di Sini jika Anda ingin Membaca Biografinya.



