
Manufaktur industri
Industri Internet of Things | bahan industri | Pemeliharaan dan Perbaikan Peralatan | Pemrograman industri |
home  MfgRobots >> Manufaktur industri >  >> Manufacturing Technology >> Proses manufaktur

Menguasai Kontrol PID untuk Gripper Robot 3D di MATLAB/Simulink

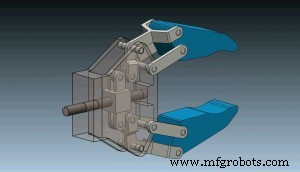
Dalam Tutorial ini kita akan melihat cara kita membuat kontrol PID dari Model 3D dari Mekanisme Gripper Robot. Model Simulink terorganisir dalam dua subsistem. Subsistem Motor DC yang dimodelkan menggunakan blok Simulink dan Model 3D yang diimpor dari Solidworks menggunakan SimMechanics Link. Kami menggunakan fungsi step untuk mengaktifkan Motor DC untuk menggerakkan Gripper Robot dan kami menggunakan Blok PID Simulink untuk secara otomatis menyesuaikan parameter PID.

Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.

Unduh Model Simulink dari contoh di sini:

Menguasai Kontrol PID untuk Gripper Robot 3D di MATLAB/Simulink

Model Simulink - Kontrol PID

1 file(s) 538.71 KB Download

Temukan dan Unduh Model 3D dari Mekanisme Gripper Robot pada tautan berikut:

Menguasai Kontrol PID untuk Gripper Robot 3D di MATLAB/Simulink

Proses manufaktur

  1. Robotika Abad 21: Sistem Terdistribusi, Telepresensi, dan Eksplorasi Angkasa
  2. Pil Kelahiran: Sejarah, Manfaat, Risiko, dan Produksi
  3. Kereta Model Lionel: Sejarah, Manufaktur & Masa Depan
  4. Robot Industri: Desain, Manufaktur, dan Tren Masa Depan
  5. Membuat dan Mengontrol Robot Berbasis Raspberry Pi dengan Streaming Video Langsung
  6. Robot Pengelola Daur Ulang Berbasis Google Coral Edge TPU
  7. Simulink: Alat Simulasi Lanjutan dan Desain Berbasis Model MATLAB
  8. Menguasai Kontrol PID: Prinsip Inti & Pengaturan Loop yang Efektif
  9. Menguasai Kontrol PID untuk Gripper Robot 3D di MATLAB/Simulink
  10. Mengintegrasikan SolidWorks dengan MATLAB/Simulink: Tutorial Simulasi Langkah demi Langkah