Robot Pengikut Garis Industri untuk Pengiriman Bahan
Komponen dan Perlengkapan
SparkFun Arduino Pro Mini 328 - 5V/16MHz
×
1
PCB Custom
Anda dapat menemukan tata letaknya di lampiran, dan ingat bahwa Anda dapat membuat proyek ini tanpa PCB ini.
×
1
Sensor Ultrasonik - HC-SR04 (Umum)
×
1
Modul RFID (Umum)
×
1
Sensor SparkFun RedBot - Pengikut Garis
×
3
Driver Motor H-Bridge Texas Instruments 1A
Saya menggunakan L293D, yang kompatibel
×
1
Baterai Li-Ion - 1000mAh 7.4V
Harus bertegangan 7,4V, tapi tidak harus spesifik ini
×
1
Gearmotor Hobi - 140 RPM (Pasang)
Tidak ada konektor untuk menghubungkannya ke chassis, tapi Anda dapat mencetaknya dengan mudah
×
1
Roda - 65mm
×
1
Kabel jumper (umum)
×
1
Saklar Tombol
×
1
Tag RFID (Umum)
Saya punya 4, Anda dapat menggunakan lebih sedikit atau lebih banyak tergantung berapa banyak tugas yang ingin Anda berikan pada robot
×
4
Buzzer
×
1
Header Pria 40 Posisi 1 Baris (0.1")
×
1
Alat dan Mesin yang Diperlukan
Printer 3D (umum)
Penglas Laser (umum)
Saya tidak punya penglas laser jadi saya memesan pemotongan online yang ternyata bagus, jadi jangan khawatir Anda tidak perlu alat mahal untuk membuat proyek ini
Pakuol (umum)
Aplikasi dan Layanan Online
Arduino IDE
Autodesk Fusion 360
Tentang Proyek Ini
Apakah Anda pernah bertanya-tanya bagaimana robot canggih yang mengangkut komponen di baris perakitan bekerja? Saya melihat robot semacam itu di pabrik Opel di sini di Polandia, saya bertanya banyak hal dan mereka menjelaskan bagaimana caranya, saya segera mengerti bahwa itu hanyalah pengikut garis yang sangat canggih. Alih-alih pita hitam, ada strip magnet, dan alih-alih sensor cahaya, ada sensor magnet, serta banyak fitur keamanan dan hal pintar lainnya. Namun pada titik itu saya mulai berpikir bahwa mungkin saya dapat membuat versi yang lebih kecil, lebih murah, berbasis Arduino, dan open source dari robot semacam itu yang akan dapat secara pintar mengangkut barang-barang di sekitar? Itu terdengar seperti tantangan besar, itulah yang saya sukai!
Desain
Pertama-tama saya mendesainnya... di kertas! Ya di kertas dengan pensil di tangan saya :) Mengapa mendesain di kertas jika Anda memiliki perangkat lunak CAD yang hebat? Ada beberapa keuntungan yang saya dengar dari orang lain dan kemudian saya konfirmasi sendiri. Anda benar-benar bebas, tidak ada keterbatasan di kertas, tidak ada gangguan hanya ruang kosong dan pensil yang membuatnya sangat mudah. Ini juga lebih cepat, Anda tidak perlu khawatir tentang ukuran dan bentuk akhir jika Anda tidak suka sesuatu yang Anda gambar, Anda dapat menggambarnya lagi dan ketika Anda melihat semua gambar sekaligus, Anda dapat menggabungkannya dan menghasilkan ide baru :) Sangat mudah untuk menggambar di kertas untuk menemukan bentuk keseluruhan yang Anda sukai dan kemudian lompat ke CAD untuk menambahkan beberapa ukuran pada gambar Anda. Saya sangat merekomendasikan teknik ini untuk semua orang! Berikut gambar saya (garis-garis warna di sisi kanan adalah kreativitas anak saudara laki-laki saya)
Tentu saja, gambar saya tidak begitu bagus, dan jika Anda dapat menggambar Anda akan membuat sesuatu yang lebih baik dalam 5 menit, tapi dulu saya sangat buruk dalam menggambar dan contoh di atas terlihat menjanjikan bagi saya. Lalu saya membuat desain CAD berdasarkan gambar itu. Saya tahu sejak awal bahwa beberapa bagian dari robot ini akan dicetak 3D, tapi saya tidak ingin membuatnya 100% dicetak 3D dan saya ingin bereksperimen dan mencoba hal baru (seperti biasa). Akhirnya, saya memutuskan untuk memotong beberapa bagian dengan penglas laser, tapi saya tidak punya satu dan saya tidak pernah mendesain sesuatu untuk pemotongan laser, jadi saya belajar cara melakukannya dan memesan online. Sebagai bahan, saya memilih plywood 4mm (Anda juga dapat menggunakan plexi atau sesuatu yang serupa). Bagian depan robot dicetak 3D dan menahan semua sensor, elektronik, dan baterai. Berikut render desain saya yang menurut saya tampak fantastis!
Langkah selanjutnya adalah memesan pemotongan laser untuk papan kayu itu, saya berasal dari Polandia jadi saya menemukan perusahaan Polandia yang melakukannya untuk menghemat ongkir. Jika Anda ingin mencari sesuatu di sekitar Anda cukup cari di Google penglas laser dan nama kota Anda, Anda seharusnya dengan mudah menemukan sesuatu di sekitar Anda. Ingat untuk bertanya pada perusahaan apakah mereka dapat menyesuaikan offset untuk bagian-bagian tersebut sehingga gabungan jari akan pas sempurna (kita harus melakukannya karena sesuatu yang disebut kerf, Anda dapat membaca lebih banyak tentang itu di sini). Untungnya, saya menemukan perusahaan yang mengurusnya untuk saya, terima kasih!
Saya cukup takut karena saya belum pernah mendesain untuk pemotongan laser dan saya belum pernah menggunakan bagian yang dipotong laser sebelumnya, tapi ternyata indah :) File DXF untuk pemotongan laser dapat ditemukan di bawah di bagian lampiran.
Untuk menyelesaikan chassis saya harus mencetak bagian depan dengan printer 3D, itu alat yang saya punya jadi itu tidak menjadi masalah bagi saya, jika Anda belum punya printer 3D, pertimbangkan untuk membeli satu, sekarang cukup murah. Anda mungkin dapat menemukan satu di sekolah atau perpustakaan, atau mungkin salah satu teman Anda adalah penggemar printer 3D. File STL dapat ditemukan di lampiran di bawah ini. Tidak ada pengaturan spesifik untuk pencetakan 3D, saya menggunakan 2 perimeter dengan infill 30% dan ketebalan lapisan 0,2mm, Anda harus menggunakan support untuk mencetak bagian ini. Ini akan memakan waktu sekitar 8 jam jadi sabar.
Setelah cetakan selesai Anda dapat membersihkannya dan menyekrup ke bagian plywood, tapi saya memutuskan untuk menambahkan lebih banyak usia. Lagi ini adalah sesuatu yang belum pernah saya lakukan sebelumnya, saya menggosok cetakan dan melukainya, menggosok lagi dan melukainya lalu saya menggunakan filler mobil untuk membuat permukaan sempurna, lalu lebih banyak penggosokan dan pengecatan. Ini memakan waktu banyak, tapi saya juga belajar banyak, dan lihat saja permukaan yang licin ini! Ini sempurna, Anda tidak akan bisa tahu bahwa itu dicetak 3D sama sekali! 2 hari pengecatan dan penggosokan, pasti worth it.
Dan berikut adalah bagian yang dipotong laser dan bagian yang dicetak 3D yang siap dirakit.
Arduino, Sensor, Motor, PCB...
Tetapi proyek ini tentu saja tidak hanya tentang desain. Semua dikontrol oleh Arduino pro mini yang terhubung ke PCB custom yang saya desain di Fritzing (tata letak PCB dan file desain dapat ditemukan di lampiran). Untuk membuatnya bekerja sendiri tanpa input manusia, ada juga sensor garis dan modul RFID untuk mendeteksi tag yang ditempatkan di samping garis. H-bridge yang mengontrol gear motor murah dan populer adalah L293D, kecil dan mudah digunakan. Saya juga memutuskan untuk menambahkan buzzer ke rangkaian sehingga robot dapat berbunyi ketika tag RFID tertentu terdeteksi. Semua dipower oleh baterai LiPo 2 sel (tegangan nominal 7,4V). Karena modul RFID harus dipower dengan 3,3V, saya harus menambahkan regulator tegangan di PCB sehingga menyuplai tegangan yang benar ke modul. Ada juga sensor ultrasonik untuk mendeteksi rintangan, katakanlah keamanan dulu! Ada satu masalah, membaca jarak dengan HC-SR04 memakan waktu cukup banyak dalam hal mikrokontroler jadi saya mendesain proyek lain (info lebih lanjut di sini) yang membuatnya mudah dan cepat untuk mendeteksi rintangan dengan sensor ini. Ini tidak diperlukan tapi pasti membuat hal-hal jauh lebih mudah.
Untuk membuat PCB Anda memerlukan beberapa alat dan komponen (Arduino, L293D, beberapa header yang dapat dipisahkan, konektor baterai, buzzer, regulator tegangan 3,3V). Anda dapat membaca lebih banyak tentang cara membuat PCB di rumah dan jenis alat yang Anda butuhkan di sini
Pada awalnya, saya ingin memill PCB saya di mesin milling CNC tapi saya memutuskan untuk menggunakan metode yang saya kenal yang disebut toner transfer. Di atas Anda dapat melihat toner yang ditransfer ke papan tembaga. Lalu saya menggerus PCB saya dan membersihkan toner. Anda juga harus membor lubang di dalamnya untuk menempatkan THC (Komponen Lubang Melalui) di dalamnya.
Pakuol sangat mudah seperti PCB DIY, biasanya, jauh lebih sulit untuk memakuli karena tidak ada solder mask* di atasnya.
Ada 5 kabel jumper di bawah PCB (di tampilan PCB Fritzing ini diberi label sebagai kabel biru), saya benar-benar tidak suka menggunakan jumper tapi dengan rangkaian yang lebih kompleks dan PCB lapis tunggal, tidak ada cara untuk menghindarinya.
Seperti yang saya katakan untuk mengaktifkan robot ini saya akan menggunakan baterai LiPo 2 sel, Anda dapat menggunakan baterai lain dengan tegangan yang serupa, Anda tidak perlu menggunakan kapasitas baterai tertentu (semakin besar kapasitas semakin lama robot Anda akan bekerja pada satu charge). Saya juga memakuli soket ke PCB sehingga saya dapat dengan mudah menghubungkan baterai ke dalamnya.
Semua telah dipakul saatnya untuk menguji apakah itu bekerja dengan menghubungkan baterai ke dalamnya. LED Arduino harus menyala dan tidak boleh ada asap :)
Jika semuanya bekerja dengan baik kita dapat melakukan pekerjaan pakuol terakhir dengan PCB kita, kita perlu memakuli kabel yang nantinya akan kita pakul ke motor. Lebih baik untuk membuatnya sedikit lebih panjang dari yang Anda butuhkan dan memotongnya nanti, Anda tidak ingin mereka terlalu pendek.
PCB siap! Jika Anda tidak memiliki pengalaman dalam membuat PCB, cobalah buat satu, itu tidak sulit. Jika Anda lebih suka menghubungkannya dengan kabel atau protoboard, silakan lakukan itu tapi mungkin sulit untuk memasangnya di bagian depan robot. Dengan PCB Anda dapat dengan mudah melakukannya! Kita masih perlu menghubungkan semua sensor ke PCB tetapi pertama-tama kita akan merakit chassis dan menempelkan semua sensor padanya.
Pemasangan
Gabungan jari bagian yang dipotong laser pas dengan sempurna tetapi untuk membuatnya benar-benar kokoh dan awet kita harus menggunakan lem. Itu adalah plywood jadi lem kayu apa saja akan bekerja. Pastikan untuk tidak menggunakan terlalu banyak lem dan membersihkannya jika ada bocoran. Ini harus kering selama beberapa jam jadi kita dapat mengambil istirahat. Pastikan semua bagian ditempatkan dengan baik, tidak akan ada cara untuk mengubahnya setelah lem kering.
Setelah beberapa jam, kita dapat melanjutkan pemasangan robot kita. Saatnya untuk melekatkan bagian depan yang dicetak 3D ke plywood. Kita tidak akan menggunakan lem untuk itu, seperti yang diajarkan kepada saya selama magang CIT saya: menggunakan lem adalah tidak profesional, lupakan itu (tapi saya harap itu baik dengan kayu). Kita akan menggunakan sekrup, ditempatkan dari bawah robot, pastikan mereka pendek (katakanlah 6mm panjang) sehingga mereka tidak akan membuat short pada rangkaian di dalam bagian yang dicetak 3D. Hal baik tentang cara melekatkan bagian depan ke plywood ini adalah Anda tidak dapat melihatnya dari atas, Anda harus melihat di bawah robot, itu membuatnya jauh lebih bagus :) Saya merekomendasikan Anda untuk menggunakan pelindung untuk melindungi plywood dari deformasi.
Itulah bagaimana seharusnya tampak sejauh ini, sangat bersih dan sempurna!
Sekarang kita akan memasang motor dan roda belakang ke chassis. Anda akan memerlukan beberapa sekrup M3 untuk itu. Saya juga menggunakan beberapa pelindung di sini untuk melindungi plywood.
Saatnya untuk kembali ke sensor, balik robot Anda ambil beberapa sekrup M3 dan obeng.
Pemasangan selesai! Tidak sulit sama sekali, kesenangan murni. Kita dapat melihat bentuk robot sekarang dengan semua sensor dan motor di tempatnya. Kita sangat dekat untuk menyelesaikannya tetapi sebelum tes akhir kita harus menghubungkan semua sensor ke PCB.
Koneksi
Langkah ini bisa memakan waktu, tidak sulit tetapi sangat rumit untuk memasukkan semua kabel melalui ruang kecil bagian depan yang dicetak 3D. Saya menemukan cara terbaik adalah menghubungkan kabel ke semua sensor dan modul, memasukkannya melalui lubang di bagian depan dan di akhirnya menghubungkan ke PCB.
Saya ingin meletakkan semua elektronik untuk proyek ini di sisi kiri bagian yang dicetak 3D, sayangnya baterai ternyata sedikit lebih besar dari yang diiklankan dan saya harus menempatkan baterai di sisi kiri dan elektronik di sisi kanan. Tapi itu bukan masalah besar, semua pas dengan sempurna di dalamnya.
Ingat juga untuk menempatkan sensor ultrasonik di tempat.
Untuk dengan mudah menyalakan dan mematikan robot saya menambahkan saklar pada konektor baterai seperti ini. Ada juga lubang di panel belakang untuk menempatkan saklar di dalamnya.
Kode
Sebelum kita menutup bagian belakang bagian depan kita harus mengunggah kode ke Arduino pro mini. Kita perlu mengeluarkan Arduino dari PCB dan menghubungkannya ke komputer dengan konverter USB-UART. Kode untuk Arduino dapat ditemukan di bawah ini. Semua tentang kode dijelaskan dalam komentar dan dalam video. Kode juga dapat ditemukan di editor web
Ada juga program khusus yang saya tulis dalam C# untuk menghasilkan tugas untuk robot ini, itu disebut task planner (Anda dapat menemukan file .exe di bawah ini). Ini memungkinkan Anda dengan mudah menghasilkan tugas untuk robot, menyalinnya dan menempelkannya ke Arduino IDE sebelum mengunggah ke Arduino. Untuk menghasilkan tugas untuk robot Anda perlu mengetahui id kartu RFID, untuk mendapatkannya Anda dapat membuat rangkaian sederhana info lebih lanjut di sini.
Selesai Hampir...
Sekarang kita dapat menutup bagian belakang bagian depan dengan dua tutup dan menyekrupnya. Mungkin sedikit sulit untuk memasang semua komponen di dalamnya, coba susun ulang dan letakkan di posisi berbeda untuk menutup tutupnya.
Untuk menyekrupnya Anda dapat menggunakan beberapa sekrup M3 pendek dan Anda tidak memerlukan pelindung di sana. Itu adalah hal terakhir yang harus kita lakukan. Robot kami akhirnya siap untuk tes akhir! Saya menghabiskan begitu banyak waktu untuk membangunnya, saya sangat senang sekarang saya dapat melihat apakah itu akan bekerja seperti yang saya maksudkan :)
Ini bagaimana tampaknya dengan semua komponen di tempatnya, elektronik tersembunyi di bagian depan dan sensor dipasang di robot. Sisi negatifnya adalah pengisian baterai mungkin sulit karena Anda harus membuka tutup belakang untuk mengeluarkannya. Solusi sederhana untuk itu adalah membuat lubang di bagian 3D dan melubangi kabel balancer baterai melalui lubang ini.
Tes Akhir!
Saya tidak yakin bagaimana cara menunjukkan kepada Anda bagaimana robot ini bekerja atau saya sebut bagaimana cara melakukannya dengan benar. Tujuan utama proyek ini adalah membangun robot open source murah yang dapat secara pintar mengangkut barang di sekitar baris perakitan dan pabrik jadi saya mengatur baris perakitan sederhana dan meminta ayah dan anak saudara laki-laki saya untuk membantu. Tujuan kami adalah menempatkan barang di dalam robot, mengambilnya dari robot di stasiun berbeda dan menempatkan yang sudah ada stiker di atasnya dan di stasiun terakhir memindahkan satu dengan stiker ke gudang. Tugas sederhana yang meniru baris perakitan dan memungkinkan Anda dengan mudah menguji cara kerjanya.
Saya ingin melemparkan pita hitam di lantai, tapi tidak cukup refleksif untuk sensor saya jadi saya menggunakan beberapa kardus. Dan kita mulai menguji, Anda dapat melihatnya di video (Anda dapat menemukannya di awal proyek ini).
Ada banyak hal yang bisa salah dalam proyek ini, tetapi semuanya berjalan sempurna. Ini bekerja seperti yang saya maksudkan, setiap langkah, ide awal melalui desain dan pemasangan berjalan lancar dan luar biasa baik. Ketika saya mengatakan ada banyak hal yang bisa salah saya benar-benar bermaksud demikian. Saya memiliki banyak pengalaman dengan pencetakan 3D, pemrograman dan Arduino tetapi itu adalah pertama kalinya saya menggambar proyek saya di kertas yang merupakan ide bagus dan saya pasti akan melakukannya lebih sering, saya belum pernah mendesain apa pun untuk pemotongan laser sebelumnya, meskipun saya memiliki sertifikat sebagai programmer C# saya bukan ahli di hal itu. Dan saya berhasil menghubungkan semuanya bersama untuk membuat robot yang keren ini :) Saya harap Anda menyukai proyek saya, jika demikian jangan lupa untuk mengatakan beberapa kata tentangnya dalam komentar, saya sangat penasaran apa pendapat Anda tentangnya. Jika Anda memiliki pertanyaan, silakan tanya! Terima kasih telah membaca.
Selamat berkarya!
Kode
Industrial Line Follower Arduino Code
Task Planner
Task planner.exe
Industrial Line Follower Arduino CodeArduino
Ini adalah sketsa Arduino untuk proyek Industrial Line Follower
/* * * C by Nikodem Bartnik * https://NikodemBartnik.pl * https://www.youtube.com/user/nikodembartnik * */ #include <SPI.h> #include <MFRC522.h> //Definisi pin, jika Anda mengubah sesuatu di skematik Anda juga harus mengubah nilai di bawah ini #define LINESENSOR1 6 #define LINESENSOR2 7 #define LINESENSOR3 8 #define BUZZER A0 #define MOTOR1A 2 #define MOTOR1B 3 #define MOTOR2A 4 #define MOTOR2B 5 #define RFID_SDA 10 #define RFID_SCK 13 #define RFID_MOSI 11 #define RFID_MISO 12 #define RFID_RST 9 #define DISTANCESENSOR A1 //definisi nilai konstan #define STOP_TIME 3000 #define BEEP_LENGTH 200 #define MOTOR_SPEED 110 #define MINIMUM_TIME_BETWEEN_CARDS 2000 MFRC522 mfrc522(10, 9); long int last_card_read; //di sini Anda dapat menempel array dari program untuk menghasilkan rencana untuk robot ini yang saya tulis dalam C#, cari ILFPlanner.exe #define COMMANDS_LENGTH 4 char* Type[4]={"Stop", "Beep&stop", "Beep&ignore", "Stop"}; int Value[4]={3000, 1000, 0, 5000}; char* CardID[4]={"12 14 B1 2F", "F6 34 F9 25", "ED B9 E0 2B", "83 87 3B 2E"}; void setup() { //setup SPI untuk modul RFID SPI.begin(); mfrc522.PCD_Init(); //setup semua pin yang kita butuhkan pinMode(LINESENSOR1, INPUT); pinMode(LINESENSOR2, INPUT); pinMode(LINESENSOR3, INPUT); pinMode(BUZZER, OUTPUT); pinMode(MOTOR1A, OUTPUT); pinMode(MOTOR1B, OUTPUT); pinMode(MOTOR2A, OUTPUT); pinMode(MOTOR2B, OUTPUT); pinMode(DISTANCESENSOR, INPUT); } void loop() { //bagian program ini merealisasikan fungsi pengikuti garis if(digitalRead(LINESENSOR1) == LOW && digitalRead(LINESENSOR2) == HIGH && digitalRead(LINESENSOR3) == LOW){ Forward(); }else if(digitalRead(LINESENSOR1) == HIGH && digitalRead(LINESENSOR2) == LOW && digitalRead(LINESENSOR3) == LOW){ Left(); delay(20); }else if(digitalRead(LINESENSOR1) == LOW && digitalRead(LINESENSOR2) == LOW && digitalRead(LINESENSOR3) == HIGH){ Right(); delay(20); } //jika kartu terakhir terdeteksi lebih dari MINIMUM_TIME_BETWEEN_CARDS kita dapat memeriksa apakah ada yang lain if(millis() - last_card_read >= MINIMUM_TIME_BETWEEN_CARDS){ //di sini kita harus menunggu kartu, ketika itu dekat dengan sensor if ( ! mfrc522.PICC_IsNewCardPresent()){ return; } //kita dapat membaca nilainya if ( ! mfrc522.PICC_ReadCardSerial()) { return; } //memproses nilai kartu agar dapat dibaca String content= ""; for (byte i = 0; i < mfrc522.uid.size; i++) { Serial.print(mfrc522.uid.uidByte[i] < 0x10 ? " 0" : " "); Serial.print(mfrc522.uid.uidByte[i], HEX); content.concat(String(mfrc522.uid.uidByte[i] < 0x10 ? " 0" : " ")); content.concat(String(mfrc522.uid.uidByte[i], HEX)); } content.toUpperCase(); content = content.substring(1); //periksa semua CardID dalam array dan periksa apakah cocok dengan yang discan for(int a = 0; a < COMMANDS_LENGTH; a++){ last_card_read = millis(); //jika ada kecocokan kita dapat melakukan yang ditetapkan untuk kartu ini misalnya berhenti dan berbunyi if(content == CardID[a]){ if(Type[a] == "Stop"){ Stop(); delay(Value[a]); }else if(Type[a] == "Beep&stop"){ digitalWrite(BUZZER, HIGH); Stop(); delay(Value[a]); digitalWrite(BUZZER, LOW); }else if(Type[a] == "Beep&ignore"){ Stop(); digitalWrite(BUZZER, HIGH); delay(500); digitalWrite(BUZZER, LOW); }else if(Type[a] == "Ignore"){ } } } } } //nyalakan motor untuk maju void Forward(){ digitalWrite(MOTOR1A, HIGH); analogWrite(MOTOR1B, 255 - MOTOR_SPEED); digitalWrite(MOTOR2A, HIGH); analogWrite(MOTOR2B, 255 - MOTOR_SPEED); } //nyalakan motor untuk mundur void Backward(){ digitalWrite(MOTOR1A, LOW); analogWrite(MOTOR1B, MOTOR_SPEED); digitalWrite(MOTOR2A, LOW); analogWrite(MOTOR2B, MOTOR_SPEED); } //nyalakan motor untuk belok kiri void Left(){ digitalWrite(MOTOR1A, LOW); analogWrite(MOTOR1B, MOTOR_SPEED); digitalWrite(MOTOR2A, HIGH); analogWrite(MOTOR2B, 255 - MOTOR_SPEED); } //nyalakan motor untuk belok kanan void Right(){ digitalWrite(MOTOR1A, HIGH); analogWrite(MOTOR1B, 255 - MOTOR_SPEED); digitalWrite(MOTOR2A, LOW); analogWrite(MOTOR2B, MOTOR_SPEED); } //berhenti motor void Stop(){ digitalWrite(MOTOR1A, LOW); digitalWrite(MOTOR1B, LOW); digitalWrite(MOTOR2A,LOW); digitalWrite(MOTOR2B, LOW); }
Task PlannerC#
ZIP dengan program C# saya untuk menghasilkan tugas untuk robot, Anda juga dapat menemukan .exe di bawah.
No preview (download only).
Task planner.exeC#
Anda dapat dengan mudah menjalankannya di mesin Windows Anda, tanpa instalasi
No preview (download only).
Bagian dan Enclosure Kustom
Bagian depan untuk chassis yang menahan semua sensor dan elektronik. Dicetak dengan PLA putih kemudian digosok dan dicetak beberapa kali untuk membuatnya licin. Memakan waktu sekitar 8 jam untuk dicetak, Anda harus menggunakan supportAnda perlu ini untuk menutup sisi kiri bagian depanAnda perlu ini untuk menutup sisi kiri bagian depanFile DXF untuk pemotongan laser pada bahan 4mm (plywood, plexi)plateback_CLMFY08IX0.dxfFile DXF untuk pemotongan laser pada bahan 4mm (plywood, plexi)platebottom_YXrDbx6Zxr.dxfFile DXF untuk pemotongan laser pada bahan 4mm (plywood, plexi)plateleft_SWSXq4pbU1.dxfFile DXF untuk pemotongan laser pada bahan 4mm (plywood, plexi)plateright_mRA9hd7Kp8.dxfFile Fusion360 jika Anda ingin mengedit apa punindustrial_line_follower_design_vX9sr32Rar.f3d
Skematik
File Fritzing jika Anda ingin mengedit sesuatuschematic_QjiJP4TLOo.fzzSkematik dengan semua koneksi untuk proyek iniIni adalah file PDF yang Anda butuhkan untuk membuat PCB untuk proyek ini, ini satu sisi jadi tidak ada lapis atas




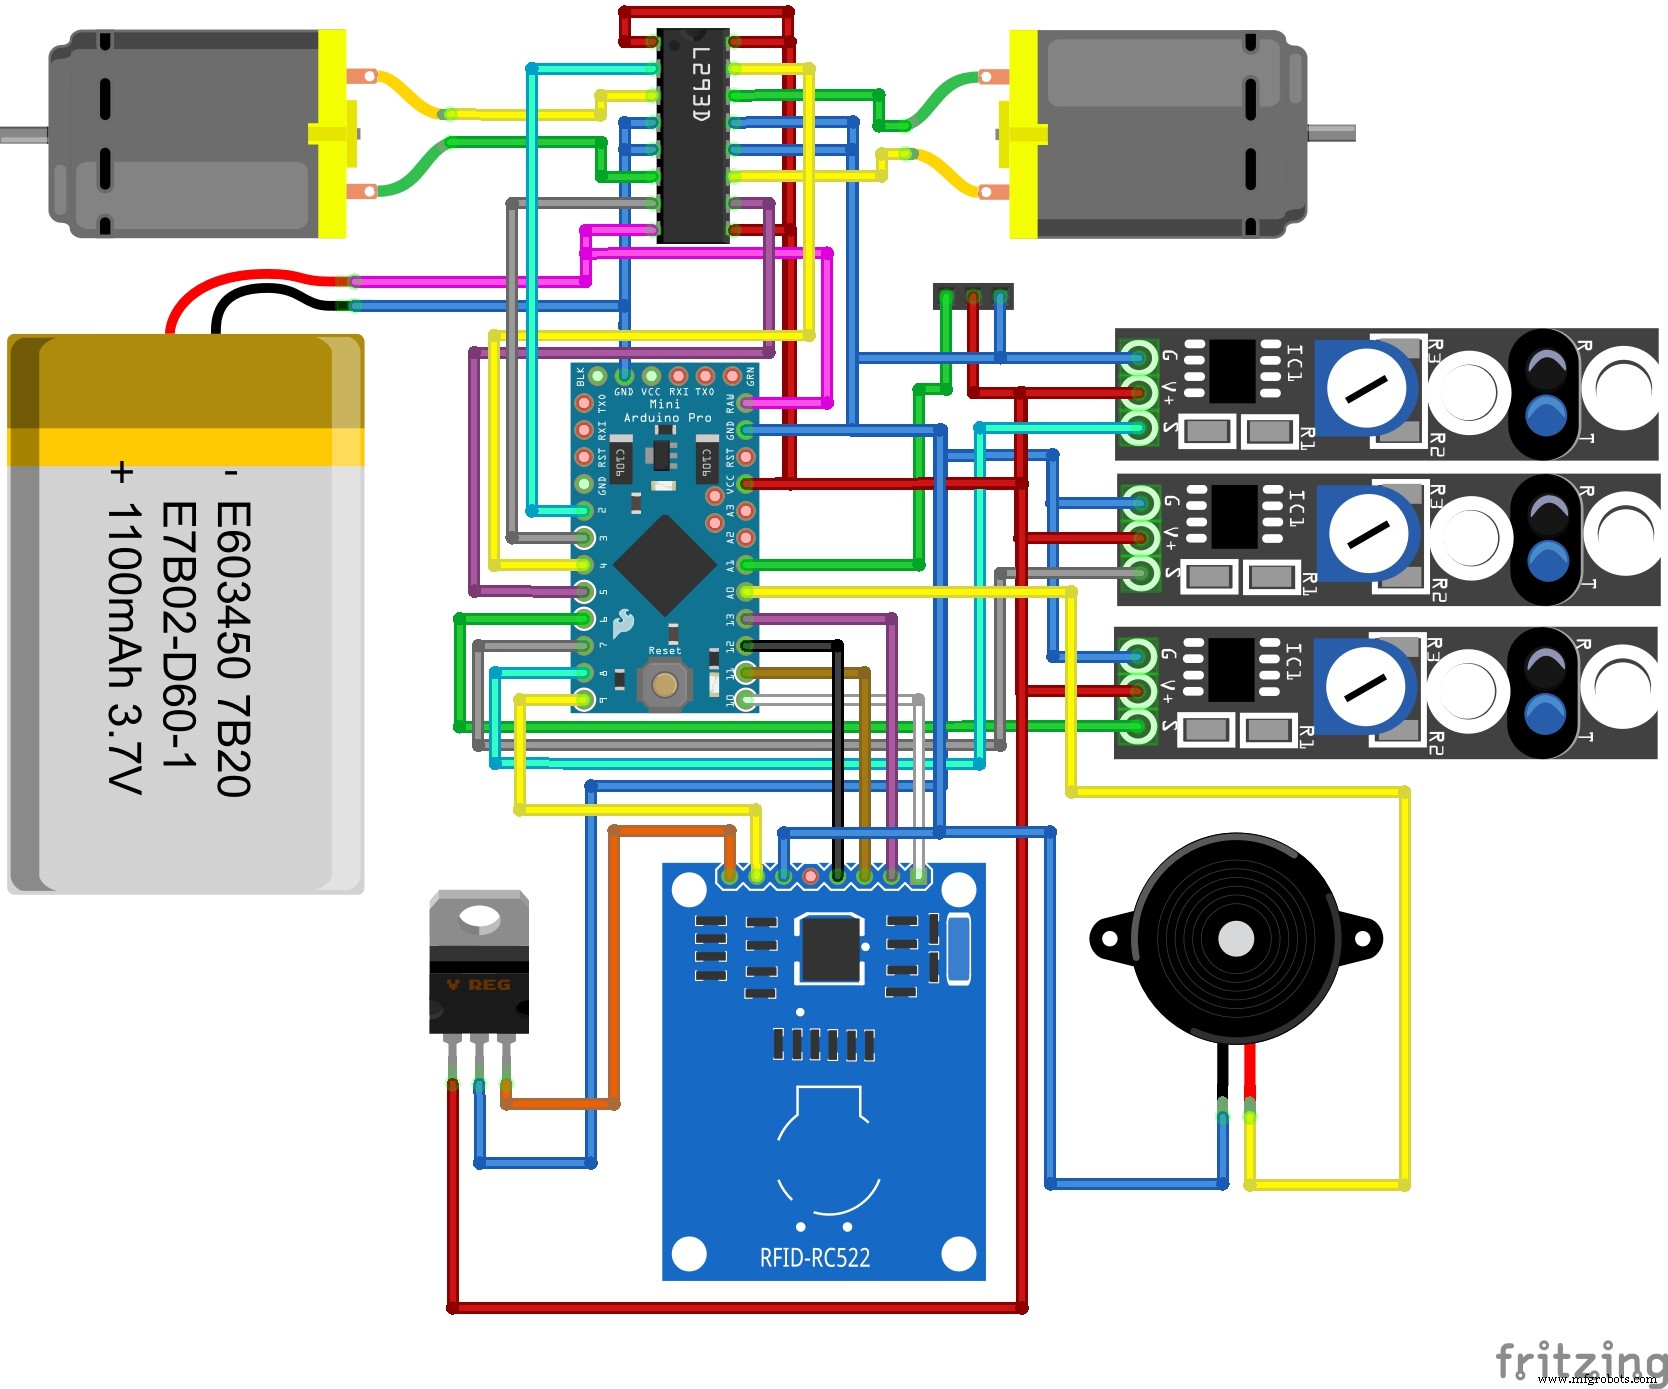 Ini adalah file PDF yang Anda butuhkan untuk membuat PCB untuk proyek ini, ini satu sisi jadi tidak ada lapis atas