Mobil RC Wi‑Fi dengan Pengisian Nirkabel Qi: Bangun Kit Mobil Remote Control Nirkabel
Komponen dan Perlengkapan
- Kit Prototipe Penerima IDT Qi 5W – 1 unit
- Kit Prototipe Penerima IDT Qi 5W – 1 unit
- Arduino MKR1000 – 1 unit
- Chassis Mobil Robot 2WD untuk Arduino – 1 unit
- L293DNE – 1 unit
- Modul Konverter Daya Step-up CN6009 – 1 unit
- Baterai Li-Po 3.7V – 1 unit
- Dioda 1N4007 – High Voltage, High Current Rated – 8 unit
- LED (generik) – 1 unit
- Resistor 221 ohm – 1 unit
- Tie Wraps – 5 unit
- Breadboard (generik) – 1 unit (Opsional)
Alat dan Mesin yang Diperlukan
- Soldering iron (generik)
- Hot glue gun (generik)
- Obeng
- Voltmeter
Aplikasi dan Layanan Online
Tentang Proyek Ini
Apa yang akan Anda Bangun dalam Proyek Ini?
Ini adalah proyek yang akan menunjukkan kepada Anda langkah demi langkah cara membuat Mobil RC yang dikendalikan Wi-Fi yang secara otomatis akan diisi ulang secara nirkabel saat diparkir.
Bagaimana cara kerjanya?
Otak proyek ini adalah Arduino MKR1000 dan terhubung melalui Wi-Fi dengan perangkat seluler Anda. Papan Arduino diberi daya oleh baterai Li-Po 3.7V. Untuk kontrol motor digunakan driver motor L293DNE. Namun ia membutuhkan setidaknya 4.5V untuk beroperasi. Kami akan meningkatkan tegangan dari 3.7V ke 5V dengan Modul Konverter Daya Step-up (mengonversi tegangan rendah menjadi lebih tinggi) dan dengan cara ini driver motor akan diberi daya dengan 5V.
Untuk mengisi baterai, papan Arduino MKR1000 memiliki sistem pengisian otomatis untuk baterai Li-Po. Ketika sumber daya eksternal (5V DC) terhubung, baterai yang terhubung ke papan sedang diisi. Jadi Penerima IDT P9025AC-R-EVK – Qi 5W akan terhubung ke papan Arduino sebagai sumber daya eksternal (5V DC). Saat mobil diparkir di atas stasiun pengisian (yang adalah Pemancar IDT P9038-R-EVK – Qi 5W), baterai akan diisi.
Sistem kontrol memiliki dua mode kecepatan: Cepat dan Lambat.
Bagaimana cara membuatnya?
Bagian Hardware
Solder kabel pada kutub motor dan pada papan Penerima IDT (Pin OUT dengan kabel merah dan pin GND dengan kabel hitam). Untuk langkah ini Anda akan perlu soldering iron dan 6 kabel.
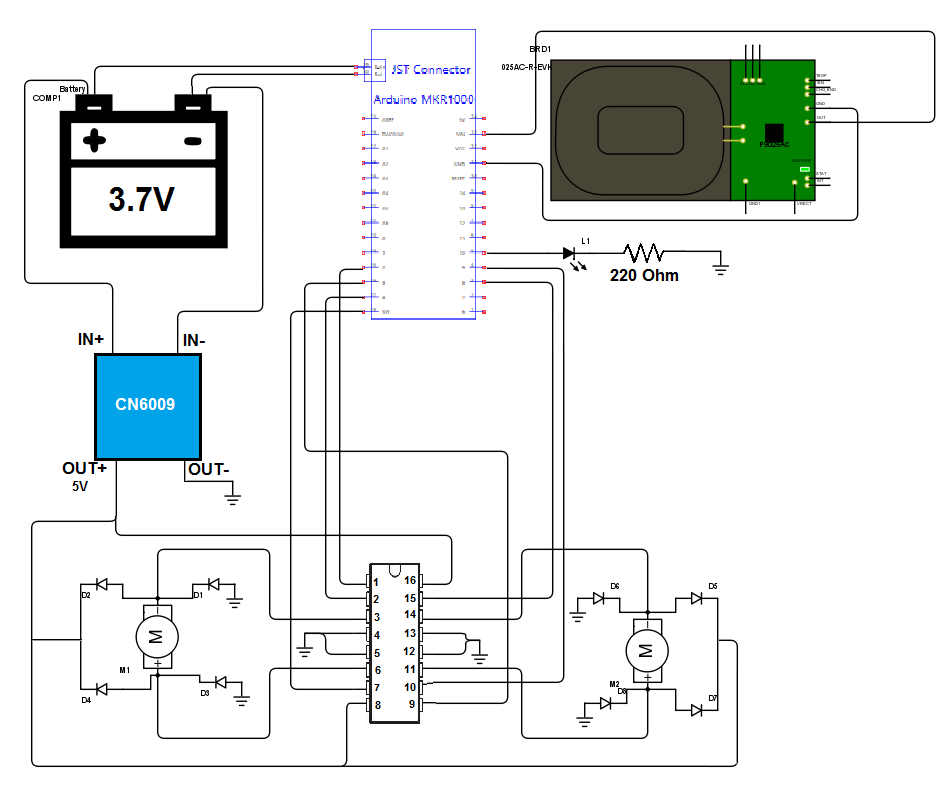
Membuat rangkaian elektronik. Anda dapat menggunakan breadboard untuk membuat rangkaian Anda atau Anda juga dapat solder semua koneksi.
PERINGATAN: Gunakan baterai Li-Po 3.7V dengan kapasitas setidaknya 700mAh! Jika tidak baterai mungkin panas berlebih dan meledak!
Menyesuaikan CN6009. Modul konverter daya step-up ke 5V. Untuk menyesuaikan nilai output CN6009 gunakan obeng. Pastikan untuk memeriksa tegangan output (dengan menghubungkan Voltmeter ke pin OUT+ dan OUT-).
Menghubungkan Penerima Daya Nirkabel IDT Qi 5W. Ambil sepotong plastik (mis. kartu plastik) untuk membuat dasar untuk Penerima Daya Nirkabel di bagian bawah mobil. Lalu tempel potong plastik serta Penerima ke bagian bawah mobil dengan silicone. Akhirnya, hubungkan kabel merah Penerima IDT ke pin VIN arduino dan kabel hitam ke pin GND.
Membuat Kendaraan Stabil. Kaitkan dengan tie wraps baterai dan breadboard ke kendaraan.
Bagian Perangkat Lunak – Koneksi Wi-Fi
Untuk bagian ini cukup salin kode. Dalam file kode isi SSID dan Password jaringan Anda (baris 12, 13 dalam file kode). Anda perlu mengikuti instruksi komentar. Kode saat ini diatur untuk bekerja dengan jaringan WPA/WPA2. Jika Anda ingin terhubung ke jaringan WEP atau jaringan terbuka ikuti instruksi dalam komentar kode (baris 34-37).
Cara menggunakannya?
Langkah 1: Menghubungkan ke Arduino MKR1000
Mengendalikan kendaraan memerlukan koneksi Wi-Fi. Anda dapat mencapai hal itu dengan dua cara. Yang pertama adalah mengaktifkan Wi-Fi Hotspot pada perangkat seluler Anda dan menghubungkan papan ke Hotspot. Yang kedua adalah menghubungkan perangkat seluler Anda dan papan Arduino ke router Wi-Fi yang sama. Pastikan untuk mengisi SSID dan Password router Anda dalam file kode yang akan diunggah ke papan Arduino.
Catatan: Lebih baik menggunakan metode pertama (Wi-Fi Hotspot) karena dengan cara ini Anda dapat mengendalikan kendaraan Anda tanpa kebutuhan router.
Langkah 2: Mendapatkan Alamat IP Arduino MKR1000
Jika papan Arduino terhubung ke hotspot perangkat seluler Anda, pergi ke pengaturan Wi-Fi Hotspot dan di sana Anda akan melihat alamat IP papan Anda (mis. 192.168.1.1).
Jika papan Arduino terhubung ke router Wi-Fi maka Anda perlu memeriksa itu dari pengaturan router.
LED pada mobil menunjukkan koneksi yang berhasil ke jaringan yang ditentukan dan aktivasi server.
Langkah 3: Mengakses Webserver Arduino MKR1000
Pergi ke browser Anda dan di kotak URL ketik alamat IP Arduino Anda.
Langkah 4: Menghubungkan Base Pengisian
Hubungkan Pemancar IDT P9038-R-EVK – Qi 5W ke kontak dinding menggunakan Adapter 5V DC.
Langkah 5: Bersenang-senang!
Waktu Pengisian!!
Test Drive:
File Gerber PCBWeb
Kode
- Arduino_IDT_Wi-Fi_Car.ino
Arduino_IDT_Wi-Fi_Car.inoArduino
Ganti contoh dan sandi di baris 12-13 dengan ssid dan sandi Anda masing-masing.
#include <SPI.h> #include <WiFi101.h> const int motor1Control = 2; // Right motor const int motor2Control = 3; // Left motor const int motor1Input1 = 4; const int motor1Input2 = 5; const int motor2Input1 = 8; const int motor2Input2 = 9; const int wifiLed = 10; // For indicating successful Wi-Fi connection char ssid[] = "example"; // Fill in your network SSID (name) char pass[] = "password"; // Fill in your network password int keyIndex = 0; // Fill in your network key Index number (Optional - needed only for WEP) int status = WL_IDLE_STATUS; String readString; WiFiServer server(80); // Define the port of the server String speedMode = "fast"; void setup() { pinMode(motor1Control, OUTPUT); pinMode(motor2Control, OUTPUT); pinMode(motor1Input1, OUTPUT); pinMode(motor1Input2, OUTPUT); pinMode(motor2Input1, OUTPUT); pinMode(motor2Input2, OUTPUT); pinMode(wifiLed, OUTPUT); // Attempt to connect to Wifi network: while ( status != WL_CONNECTED) { // Connect to WPA/WPA2 network. Change this line if using open or WEP network: // For WEP network, replace with: status = WiFi.begin(ssid, keyIndex, pass); // For open network, replace with: status = WiFi.begin(ssid); status = WiFi.begin(ssid, pass); // wait 10 seconds for connection: delay(10000); } // Begin the webserver server.begin(); // Indicate that the server is running digitalWrite(wifiLed, HIGH); } void loop() { // Listen for incoming clients WiFiClient client = server.available(); if (client) { // an http request ends with a blank line boolean currentLineIsBlank = true; while (client.connected()) { if (client.available()) { char c = client.read(); // If you've gotten to the end of the line (received a newline // character) and the line is blank, the http request has ended, // so you can send a reply if (readString.length() < 100) { //store characters to string readString += c; } if (c == '\n') { // send a standard http response header client.println("HTTP/1.1 200 OK"); client.println("Content-Type: text/html"); client.println(); client.println(""); client.println(""); client.println(""); client.println(""); client.println(""); client.println(""); // Button for moving Forwards client.println(">FORWARDS</a>"); client.println("
"); // Button for turning Left client.println(">LEFT</a>"); // Button for Stopping the car client.println(">STOP</a>"); // Button for turning Right client.println(">RIGHT</a>"); client.println("
"); // Button for moving Backwards client.println(">BACKWARDS</a>"); client.println("
"); client.println("
"); // Button for moving Backwards client.println("SPEED MODES
"); client.println(">FAST</a>"); client.println(">SLOW</a>"); client.println(""); client.println(""); break; } // Decide which button was clicked (if any) // Fast Mode button if (readString.indexOf("?fast") > 0){ speedMode = "fast"; // Clear the readString to be able to get the next command readString = ""; } // Slow Mode button if (readString.indexOf("?slow") > 0){ speedMode = "slow"; // Clear the readString to be able to get the next command readString = ""; } // Fast Mode if (speedMode == "fast"){ if (readString.indexOf("?moveForwards") > 0){ moveForwards(); // Clear the readString to be able to get the next command readString = ""; } if (readString.indexOf("?moveBackwards") > 0){ moveBackwards(); // Clear the readString to be able to get the next command readString = ""; } } else if (speedMode == "slow"){ // Slow Mode if (readString.indexOf("?moveForwards") > 0){ moveForwardsSlow(); // Clear the readString to be able to get the next command readString = ""; } if (readString.indexOf("?moveBackwards") > 0){ moveBackwardsSlow(); // Clear the readString to be able to get the next command readString = ""; } } if (readString.indexOf("?turnLeft") > 0){ turnLeft(); // Clear the readString to be able to get the next command readString = ""; } if (readString.indexOf("?turnRight") > 0){ turnRight(); // Clear the readString to be able to get the next command readString = ""; } if (readString.indexOf("?stopMoving") > 0){ stopMoving(); // Clear the readString to be able to get the next command readString = ""; } } } // Give the web browser time to receive the data delay(1); // Close the connection: client.stop(); } } // Commands for moving forwards void moveForwards(){ digitalWrite(motor1Control, HIGH); digitalWrite(motor2Control, HIGH); digitalWrite(motor1Input1, LOW); digitalWrite(motor1Input2, HIGH); digitalWrite(motor2Input1, LOW); digitalWrite(motor2Input2, HIGH); } // Commands for moving backwards void moveBackwards(){ digitalWrite(motor1Control, HIGH); digitalWrite(motor2Control, HIGH); digitalWrite(motor1Input1, HIGH); digitalWrite(motor1Input2, LOW); digitalWrite(motor2Input1, HIGH); digitalWrite(motor2Input2, LOW); } // Commands for turning right void turnRight(){ // Lower voltage is provided to turn slower - better control analogWrite(motor1Control, 0); analogWrite(motor2Control, 200); digitalWrite(motor1Input1, HIGH); digitalWrite(motor1Input2, LOW); digitalWrite(motor2Input1, LOW); digitalWrite(motor2Input2, HIGH); } // Commands for turning left void turnLeft(){ // Lower voltage is provided to turn slower - better control analogWrite(motor1Control, 200); analogWrite(motor2Control, 0); digitalWrite(motor1Input1, LOW); digitalWrite(motor1Input2, HIGH); digitalWrite(motor2Input1, HIGH); digitalWrite(motor2Input2, LOW); } // Commands for stopping the car void stopMoving() { digitalWrite(motor1Control, LOW); digitalWrite(motor2Control, LOW); digitalWrite(motor1Input1, LOW); digitalWrite(motor1Input2, LOW); digitalWrite(motor2Input1, LOW); digitalWrite(motor2Input2, LOW); } // Commands for low speed forward moving void moveForwardsSlow(){ analogWrite(motor1Control, 200); analogWrite(motor2Control, 200); digitalWrite(motor1Input1, LOW); digitalWrite(motor1Input2, HIGH); digitalWrite(motor2Input1, LOW); digitalWrite(motor2Input2, HIGH); } // Commands for low speed backward moving void moveBackwardsSlow(){ analogWrite(motor1Control, 200); analogWrite(motor2Control, 200); digitalWrite(motor1Input1, HIGH); digitalWrite(motor1Input2, LOW); digitalWrite(motor2Input1, HIGH); digitalWrite(motor2Input2, LOW); }
Bagian dan Enclosure Kustom
Arduino%20IDT%20Wireless%20charging%20wifi%20car.cad
Skematik