Pengatur Gitar Arduino Presisi: Pengaturan Otomatis Cepat dan Akurat untuk Musikis
Komponen dan Perlengkapan
Komponen
Jumlah
Arduino UNO
1
Aplikasi dan Layanan Online
Komponen
Tautan
Simulink
Tentang Proyek
Salah satu hal terpenting saat memainkan gitar adalah memastikan bahwa instrumen dalam nada. Bahkan pemain gitar terbaik tidak akan kenaik dengan gitar yang tidak teratur. Mengatur gitar secara manual menggunakan penstandar standar telah selalu umum, tetapi pengatur otomatis membuat hal menjadi jauh lebih mudah, dan lebih menyenangkan! Proyek berbasis Arduino ini akan mengatur gitar Anda untuk Anda.
Berikut adalah video yang menunjukkan proyek dalam aksi: https://www.mathworks.com/videos/automatic-guitar-tuner-using-simulink-and-arduino-1501787185047.html
Ringkasan
Gambaran umum pengatur gitar otomatis
Gambar di atas menunjukkan gambaran umum pengatur gitar otomatis.
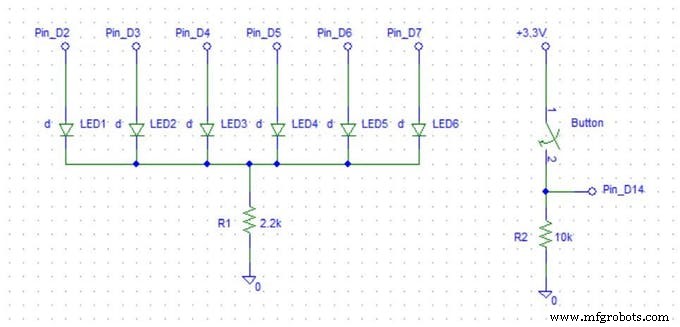
Tombol tekan digunakan untuk memilih senar yang akan diatur
Tampilan enam LED digunakan untuk menunjukkan senar mana yang telah dipilih
Penggrip yang terhubung ke motor digunakan untuk memutar tiang pengatur hingga senar dalam nada.
Masukan dan keluaran dikontrol oleh empat rangkaian yang disebutkan di atas: rangkaian masukan digital untuk tombol tekan, rangkaian masukan audio analog untuk gitar, rangkaian keluaran digital untuk tampilan LED, dan rangkaian pengemudi motor untuk penggrip tiang pengatur. Empat rangkaian ini berinteraksi dengan Arduino Due, yang menjalankan algoritma yang dikembangkan menggunakan Simulink.
Rangkaian Masukan Audio
Gitar terhubung ke pengatur melalui kabel gitar standar. Ujung kabel gitar memiliki dua koneksi, disebut tip dan sleeve. Salah satu ujung kabel akan terhubung ke jack masukan, yang memiliki kait untuk tip dan sleeve. Saya solder kabel pada kait ini untuk menghubungkan tip dan sleeve ke rangkaian masukan audio.
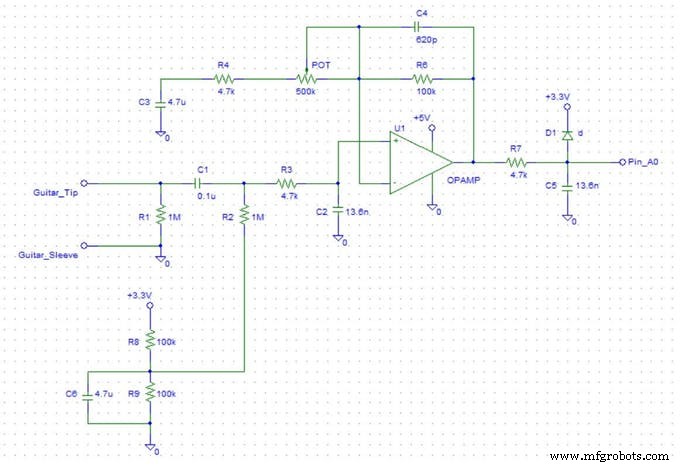
Saya merekomendasikan penggunaan op amp TL972 untuk rangkaian ini. Ini adalah amplifier sangat rendah bising, rail-to-rail yang dapat bekerja pada tegangan pasokan yang sangat rendah.
Penggrip Tiang Pengatur Berotor
Saya tidak bisa menggunakan motor DC apa saja untuk proyek ini. Saya membutuhkan motor bergear dengan kecepatan rendah dan torsi tinggi. Motor yang saya gunakan memiliki kecepatan 6 RPM dan torsi maksimum 613 oz-in. Ini memiliki rentang tegangan 3-12 V, jadi saya menggunakan baterai 9 V sebagai sumber daya.
Pada poros motor, saya merakit mekanisme penggrip sederhana menggunakan clamp hub, empat sekrup, dan beberapa pita.
Perangkat Lunak
Saya menggunakan Simulink dan paket dukungan untuk Arduino untuk mengembangkan algoritma pengatur. Simulink adalah lingkungan diagram blok yang digunakan untuk mengembangkan algoritma dan memodelkan sistem dinamis. Paket dukungan memungkinkan saya untuk membaca dan menulis ke pin pada Arduino menggunakan blok Simulink. Menggunakan kemampuan external mode perangkat lunak, saya dapat mensimulasikan algoritma pada Arduino dengan pembuatan kode otomatis dan menyesuaikan parameter saat simulasi berjalan, tanpa harus mengkompil ulang kode apa pun. Saya kemudian dapat menerapkan algoritma ke hardware untuk eksekusi mandiri. Model yang saya buat ditunjukkan di bawah ini.
External mode memungkinkan penggunaan blok scope untuk memantau bagian algoritma saat berjalan pada hardware. Ini sangat berguna untuk memantau masukan digital dari tombol dan masukan audio dari gitar. Dari scope tombol, kita dapat melihat masukan berubah dari 0 ke 1 saat tombol ditekan.
Saya ingin perubahan ini dari 0 ke 1 memicu perubahan dalam senar yang dipilih. Ini dikenal sebagai rising trigger. Saya membuat diagram Stateflow bernama “Select String” yang memiliki enam status, satu untuk setiap senar, dan berubah dari satu status ke status berikutnya berdasarkan input rising trigger ini. Berikut adalah pandangan lebih rinci tentang diagram Stateflow.
Saat memasuki setiap status, pin LED untuk senar yang sesuai diatur ke high. Saat keluar dari setiap status, pin diatur ke low. Saya memilih senar E rendah, yang terendah dari enam senar, sebagai default saya. Ketika saya pertama kali menyalakan pengatur, itu akan mulai dalam status default ini.
Tujuh keluaran pada diagram Stateflow: satu untuk LED untuk setiap enam senar, dan satu yang disebut “periodRange,” yang akan saya bahas nanti. Enam keluaran LED langsung ke blok keluaran digital Arduino untuk menyala/mematikan LED yang sesuai.
Sekarang mari kita lihat bagian pemrosesan audio dari model. Sinyal gitar masuk melalui blok masukan analog. Saya menetapkan waktu sampel blok menjadi 0,0002 detik untuk laju pemindaian 5 kHz. Ketika saya memainkan gitar dan membuka blok scope audio, saya dapat melihat gelombang seperti di bawah ini.
Blok scope membantu saya menyesuaikan potensiometer dalam rangkaian audio untuk mengubah gain masukan. Gain harus diatur setinggi mungkin tanpa puncak gelombang mencapai nilai maksimum 1023. Ini akan memungkinkan pembacaan sinyal yang paling presisi.
Ketika gitar tidak dimainkan, sinyal masukan harus berupa garis datar di antara 500 dan 700. Dalam kasus saya, itu sekitar 550. Penting untuk mengetahui nilai ini karena pengatur harus memproses audio hanya ketika ada nada yang dimainkan. Saya memilih nilai 575, tepat di atas garis datar ini, sebagai ambang batas saya. Audio akan diproses hanya ketika sinyal di atas nilai ambang batas ini. Karena Simulink memungkinkan saya untuk menyesuaikan parameter saat simulasi berjalan, saya dengan mudah dapat menetapkan nilai ambang batas saya.
Ketika satu nada dimainkan pada gitar, gelombang yang dihasilkan adalah periodik. Periode gelombang sesuai dengan nada musik tertentu. Algoritma pengaturan memperkirakan nada senar dengan menentukan periode gelombang. Saya menulis fungsi MATLAB yang melakukan estimasi nada ini, dan memasukkannya ke dalam model Simulink saya menggunakan blok fungsi MATLAB. Untuk menentukan apakah senar dalam nada, fungsi MATLAB membutuhkan masukan yang menunjukkan rentang periode yang dianggap dalam nada untuk setiap senar. Ini adalah keluaran “periodRange” dari diagram Stateflow. Fungsi menentukan apakah nada senar terlalu tinggi, terlalu rendah, atau dalam nada berdasarkan rentang periode, dan menghasilkan keluaran untuk motor sesuai.
Keluaran fungsi MATLAB adalah tiga pin yang mengontrol motor. Keluaran ini langsung ke blok keluaran digital Arduino.
Setelah saya memastikan semuanya tepat dengan algoritma saya, saya dapat menerapkannya ke hardware sehingga dapat berjalan mandiri, tanpa terhubung ke PC dan independen dari Simulink.
Sekarang saya dapat mengatur gitar saya secara otomatis!
Semua file yang diperlukan untuk proyek ini tersedia di sini:
Rangkaian untuk tombol tekan adalah saklar sederhana dengan resistor pull-down. Rangkaian tampilan LED melibatkan 6 LED dan resistor pembatas arus.
Saya menggunakan pin masukan analog ‘A0’ pada Arduino untuk membaca sinyal audio yang datang dari gitar. Arduino Due membaca tegangan antara 0 V dan 3,3 V. Sinyal yang datang dari gitar, bagaimananya, sangat rendah amplitudo dan berosilasi di sekitar 0 V, artinya mengandung beberapa tegangan negatif yang tidak dapat dibaca Arduino. Untuk memperbaiki ini, rangkaian masukan perlu memperkuat sinyal dan menambahkan offset DC. Rangkaian juga perlu menyediakan filter low-pass untuk menghilangkan komponen frekuensi tinggi dari sinyal. Sinyal yang dipindai seharusnya tidak mengandung frekuensi di atas setengah dari laju pemindaian. Karena pengatur memindai audio pada laju 5 kHz, rangkaian saya menghilangkan frekuensi di atas 2,5 kHz. Saya merakit rangkaian seperti yang ditunjukkan di bawah ini.
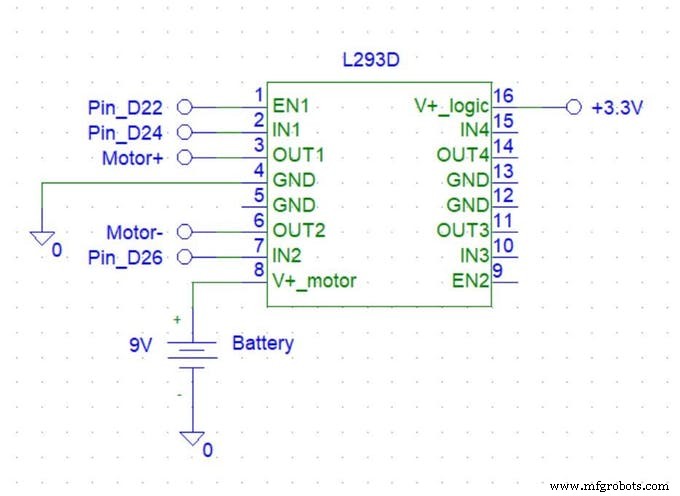
Saya mengontrol penggrip tiang pengatur berotor menggunakan tiga pin keluaran digital dari Arduino yang terhubung ke chip L293D H-bridge. Chip ini memungkinkan kami untuk memutar motor ke arah mana pun atau menghentikan motor berdasarkan status pin ini. Salah satu pin disebut pin enable, dan motor akan berputar hanya ketika pin enable diatur ke high. Dua pin lainnya menentukan arah motor. Saya menghubungkan rangkaian seperti yang ditunjukkan di bawah ini.