Meja Putar Fotografi 360° Profesional – Rotasi Otomatis untuk Hasil Luar Biasa
Komponen dan Perlengkapan
Arduino UNO – 1 unit
Rotary Encoder dengan Tombol – 1 unit
LCD Standar Adafruit - 16x2 Putih pada Biru – 1 unit
Papan Driver Motor Stepper SparkFun A4988 – 1 unit
Aplikasi dan Layanan Online
circuito.io – 1 unit
Tentang Proyek Ini
Meja putar fotografi adalah docking bundar yang digunakan fotografer untuk mengambil gambar atau video objek atau orang dalam 360°. Idealnya, objek itu sendiri berada tepat di tengah piringan, sementara itu berputar, secara manual atau otomatis, sehingga Anda dapat mendapatkan foto produk dari setiap sudut.
Apa yang spesial tentang meja putar fotografi ini?
Otomatis – meja putar fotografi ini sepenuhnya otomatis, berarti Anda tidak perlu memutar meja atau menekan kamera
Sinkronisasi kamera-meja – diprogram untuk memicu baik meja maupun meja putar (hanya untuk Cannon saat ini, maaf Nikon). Setelah Anda menekan tombol, ia memutar dan memicu kamera, jadi Anda dapat duduk dan bersantai
Akurat dan mudah diatur – kami menggunakan motor stepper yang memberi Anda akurasi dan kontrol yang jauh lebih tinggi atas sudut yang ingin Anda ambil
Untuk mulai membangun rangkaian, klik di sini.
Mekanisme
Bagian Pemotong Laser
Meja putar fotografi memiliki 4 bagian pemotong laser. Kami menggunakan Plexiglass putih dalam 3 ketebalan yang berbeda, tergantung pada bagian. Pololu menawarkan layanan pemotongan laser yang terjangkau.
Bagian-bagiannya adalah:
Piringan bundar – Plexiglass 10mm
2 Roda gigi – plexiglass 8 mm
Casing dasar – plexiglass 3 mm
Anda dapat menemukan file .ai di Thingiverse.
Kami merancang roda gigi menggunakan geargenerator.com, lalu mengekspornya ke Illustrator dan menambahkan lubang bor untuk memengkokkan bagian-bagian bersama.
Pada roda gigi kecil, kami membuat lubang bor sedikit lebih kecil sehingga ia menyatu erat pada motor stepper.
Kami menggunakan makercase untuk merancang casing dan memilih t-slot yang kita lemahkan bersama. Setelah merancang casing, kami mengekspor file ke Illustrator, dan memberi ruang untuk layar LCD.
Bahan dan Alat
Untuk menghubungkan piringan, roda gigi, dan casing satu sama lain Anda akan membutuhkan:
Lazy Susan bearing
4 x baut M3 12mm
4 x baut M3 16mm
8 x baut M4 12mm
8 x pori M4
4 x busi busa M3
8 x busi busa M3 5mm Hex Spacer atau 8 x busi busa M3 5mm
Bahan:
Lem Akrilik
Lem Super
Alat:
Bor listrik
Pakuat solder
Caliper
Elektronika
Komponen Utama
Arduino Uno
Motor stepper
Rotary encoder
LCD 16*2 I2C
LED inframerah
Komponen Sekunder
easy driver
Transistor + Resistor
Jack Barrel Wanita
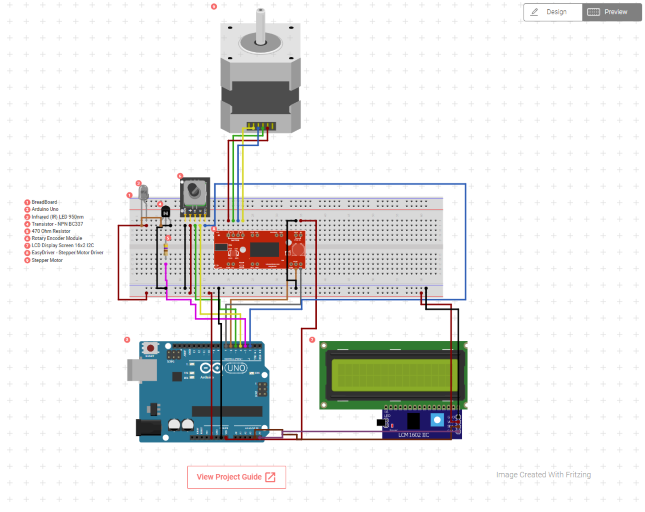
Pemasangan Kabel
Klik di sini untuk diagram pemasangan kabel detail.
Untuk panduan langkah demi langkah dan kode, pergi ke tab Bill of Materials > klik "project guide".
Setelah memverifikasi semuanya terhubung dengan benar dan berfungsi, Anda dapat membuat shield kecil. Shields lebih baik untuk rangkaian permanen dan lebih kompak. Breadboard, di sisi lain, bagus untuk pengujian dan perencanaan karena Anda dapat menghubungkan dan memutuskan komponen dengan mudah.
Mengapa kami memilih komponen ini
Motor stepper – akurat dan mudah digunakan. Memrogram motor stepper jauh lebih sederhana karena Anda dapat mengaturnya untuk menghitung jumlah langkah di antara sudut.
LED inframerah untuk pemicu kamera – kami ingin koneksi nirkabel dengan pengaturan minimum. Kami menemukan kode IR untuk kamera Canon dan mengaturnya sesuai. Anda dapat melakukan hal yang sama untuk Nikon.
Rotary encoder – kami memutuskan untuk menggunakan opsi lokal untuk menu dan menambahkan layar LCD dengan rotary encoder. Anda juga dapat menghubungkan modul Wifi dan membuat dasbor IoT untuk mengontrol meja putar fotografi secara nirkabel.
Kode
Langkah untuk menggunakan kode
Unggah kode uji dari circuito.io untuk memeriksa rangkaian
Kunjungi repositori Github
Unduh photo-turntable.ino
Salin kode dari baris 16 (meninggalkan “include libraries” dan “pin definitions” dari kode asli)
Pastikan pin diatur dengan benar
Unggah kode baru
Logika Kode
Kode mengimplementasikan menu dasar menggunakan LCD 16×2 dan rotary encoder yang juga memiliki tombol.
Seuruh Firmware.ino Anda dapat melihat:
deklarasi pin
pengaturan komponen
konstruktor
fungsi setup() yang disediakan oleh circuito.io.
Fungsi loop dimulai dengan membaca status rotary encoder, kiri atau kanan, dan tombolnya juga.
Menu diimplementasikan menggunakan mesin status finite switch-case – menavigasi melalui status yang berbeda:
VIDEO – masuk ke mode videoCHANGESPEED – atur kecepatan meja putar 0-100%
SPEED
VIDSTART – mulai meja putar dalam mode video
VIDBACK – kembali ke HOME
STILLS – masuk ke mode stillsCHANGEANGLES – atur jumlah sudut
ANGLES
STILSTART – mulai meja putar dalam mode stills
STILBACK – kembali ke HOME
HOME – idle
Toggle di antara status menggunakan rotasi encoder.
Pilih dengan menekan tombol.
Dua status: SPEED dan ANGLES memungkinkan Anda memodifikasi variabel yang bertanggung jawab untuk jumlah titik berhenti dalam mode stills dan kecepatan rotasi dalam mode video.
VIDSTART – memanggil fungsi video():
Mengirim kode IR mulai merekam ke kamera menggunakan LED IR.
Memulai rotasi meja pada kecepatan yang dipilih untuk satu putaran penuh.
Mengirim kode IR berhenti merekam ke kamera menggunakan LED IR
Catatan:
Untuk memulai dan berhenti meja yang mulus, kami mengimplementasikan percepatan dan perlambatan kubik pada 600 langkah pertama dan terakhir.
STILSTART – memanggil fungsi stills().
membagi satu putaran penuh dengan jumlah sudut yang diatur
Untuk setiap sudut ia mengirim kode IR single stills shot ke kamera menggunakan LED IR
Memulai rotasi meja sampai mencapai sudut berikutnya
Catatan – Untuk memulai dan berhenti meja yang mulus, kami telah mengimplementasikan percepatan dan perlambatan kubik pada 600 langkah pertama dan terakhir.
Menggabungkannya Semua
Untuk perakitan yang cepat dan mudah, kami menggunakan Prototype Shield. Ini memungkinkan menghubungkan komponen dan Arduino dengan nyaman menggunakan kabel jumper dan header pria.
Kabel Jumper 2-pin – untuk LED IR
Kabel Jumper 4-pin – untuk LCD
Kabel Jumper 5-pin – untuk Rotary Encoder
Untuk menghubungkan sumber daya dan Arduino kami membuat kabel perpanjangan menggunakan DC Barrel Jack Plug – Pria dan DC Barrel Jack – Panel Mount, menyolder kabel ke ground dan VCC di antara mereka. Kami menghubungkan Panel Mount Barrel Jack ke panel belakang dan pria ke Arduino. Dengan cara ini kami dapat menghubungkan sumber daya ke dinding belakang.
Ikuti instruksi bersama dengan gambar di bawah ini: