Membuat Lengan Robot Karton yang Dapat Direkam – DIY Mudah dengan Arduino & Servo
Komponen dan Perlengkapan
Alat dan Mesin yang Diperlukan
 |
| Pistol Lem Panas (Generic) |
|
|
Aplikasi dan Layanan Online
Tentang Proyek Ini
Ini adalah lengan robot sederhana yang dapat merekam dan memutar ulang posisi. Dibuat dari bahan yang mudah didapat, seperti karton dan lem panas, sehingga mudah dibangun.
Anda mengontrol lengan melalui antarmuka grafis di komputer yang mengirim data ke Arduino. Arduino kemudian mengontrol lengan. Terdapat slider untuk mengontrol setiap servo, serta tombol untuk merekam posisi dan memutar ulang rekaman. Anda juga dapat menyimpan dan membuka rekaman sebelumnya.
Berikut adalah demonstrasinya dalam tindakan:
Instruksi
- Unduh dan cetak Template Potongan Karton di bagian Bagian Khusus dan Enclosure di bagian bawah halaman. Gunakan template tersebut untuk memotong bagian karton.
- Rangkit bagian lengan menggunakan video di atas sebagai panduan. Pembangunan dimulai pada 0:22 dari video.
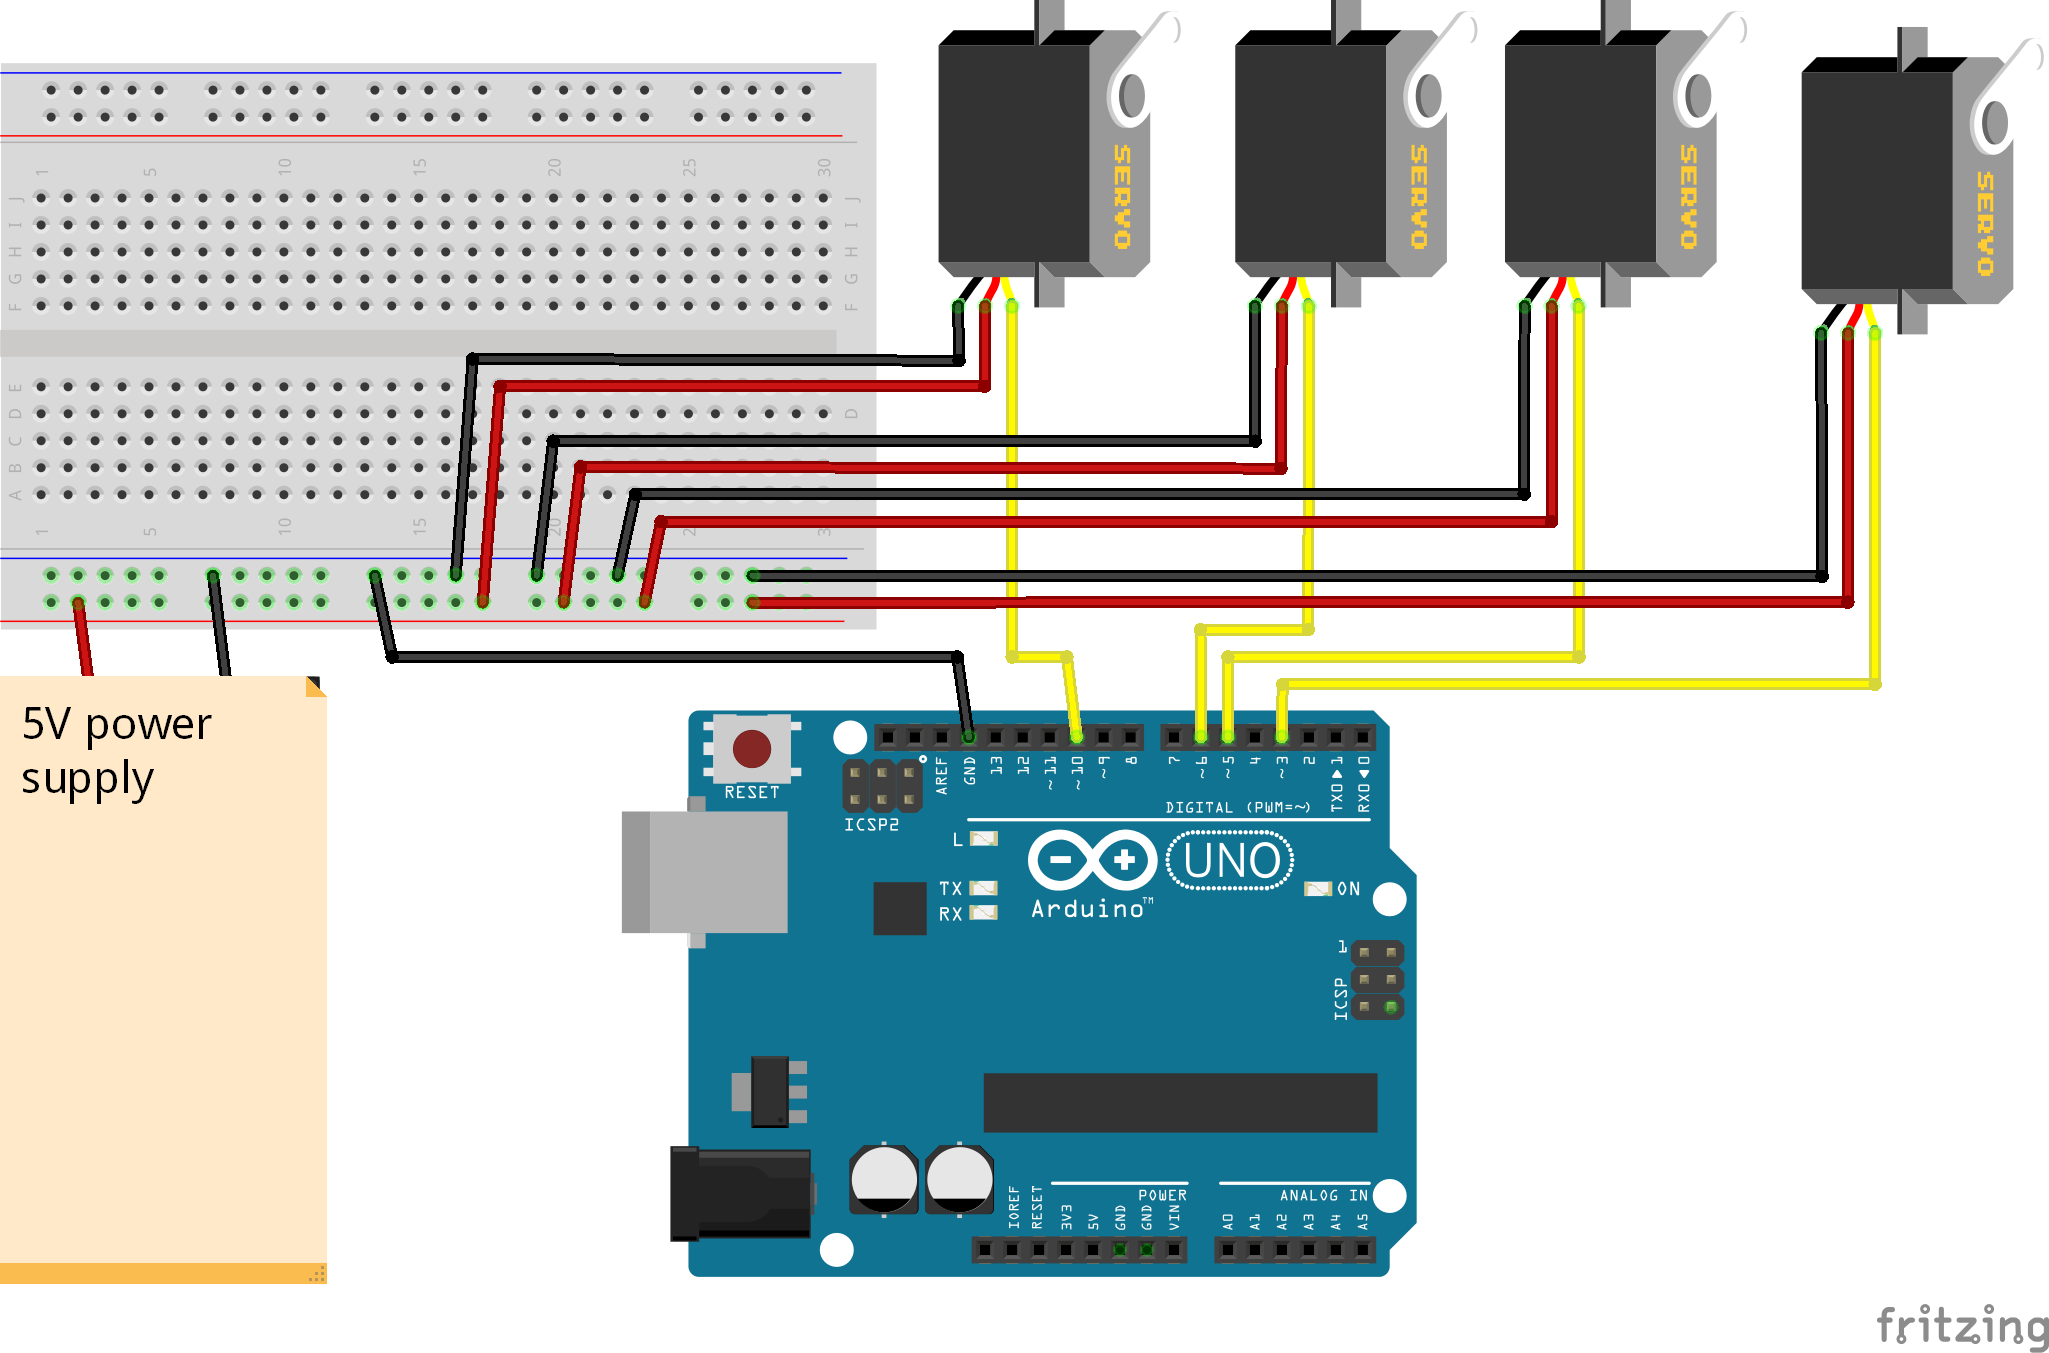
- Buat rangkaian berdasarkan skematik di bagian bawah halaman.
- Unduh "Kode Arduino Lengan Robot" di bagian bawah halaman di bagian Kode pada tab kedua. Kemudian unggah kode tersebut ke lengan robot.
- Unduh kode "Antarmuka Pengguna Python" di bagian bawah halaman di bagian Kode pada tab pertama. Kemudian, buka file tersebut. Anda harus menginstal Python untuk menjalankannya, yang dapat diunduh dari: https://www.python.org/
Anda juga memerlukan perpustakaan PySerial untuk Python (https://pypi.org/project/pyserial/). Anda dapat menginstalnya dengan menjalankan perintah "pip install pyserial".
- Colokkan lengan robot, jalankan kode "Antarmuka Pengguna Python", dan ketikkan port COM Arduino (Ini dapat ditemukan di Manajer Perangkat pada Windows). Sekarang Anda siap menggunakannya!
Jika tidak berhasil, coba tingkatkan nilai time.sleep(0.15) pada baris 20 kode Python menjadi lebih tinggi, misalnya 0.2 atau 0.3.
Kode
- Antarmuka Pengguna Python
- Kode Arduino Lengan Robot
Antarmuka Pengguna PythonPython
from tkinter import * from tkinter import filedialog import serial import time port_opened=False def set_port(): global port_opened,arduino com_port= port_input.get() arduino=serial.Serial(com_port,9600) port_opened=True print ("COM port set to: "+com_port) def send_positions(position): message = "{0:0=3d}".format(position[0])+"{0:0=3d}".format(position[1])+"{0:0=3d}".format(position[2])+"{0:0=3d}".format(position[3])+"{0:0=3d}".format(position[4])+"\n" arduino.write(str.encode(message)) print(message, end='') time.sleep(0.2) saved_positions = [] def save_positions(): saved_positions.append([servo1_slider.get(), servo2_slider.get(), servo3_slider.get(), servo4_slider.get(), servo5_slider.get()]); print("saved positions: "+str(saved_positions)) def play_positions(): for position in saved_positions: print("playing: "+str(position)) send_positions(position); time.sleep(1) def clear_all_positions(): global saved_positions saved_positions = [] print("cleared all positions") def clear_last_positions(): global saved_positions removed = saved_positions.pop() print("removed: "+str(removed)) print("saved positions: "+str(saved_positions)) def open_file(): global saved_positions filename = filedialog.askopenfilename(initialdir = "/", title = "Select a File", filetypes = (("Text files","*.txt*"),("all files","*.*"))) file = open(filename, "r") data=file.read() saved_positions=eval(data) file.close() print("opened: "+filename) def save_file(): save_file = filedialog.asksaveasfile(mode='w', defaultextension=".txt") save_file.write(str(saved_positions)) save_file.close() print("saved file") def instructions(): print("1.) Set the Arduino's COM port and click Enter. This can be found in Device Manager in Windows") print("2.) Move the arm's servos using the sliders") print("3.) To record a position, click on Record Position") print("4.) To replay the recorded positions, click on Replay Positions") print("\nTo save what you've recorded, got to File > Save File.") print("To open a previously saved file, got to File > Open File.") window = Tk() window.title("Robot Arm Controller 2") window.minsize(355,300) port_label=Label(window,text="Set Port:"); port_label.place(x=10,y=10); port_input=Entry(window) port_input.place(x=10,y=35) port_button=Button(window, text="Enter", command=set_port) port_button.place(x=135,y=32) servo1_slider = Scale(window, from_=180, to=0) servo1_slider.place(x=0, y=100) servo1_label=Label(window,text="Servo 1") servo1_label.place(x=10, y=80) servo2_slider = Scale(window, from_=180, to=0) servo2_slider.place(x=70, y=100) servo2_label=Label(window,text="Servo 2") servo2_label.place(x=80, y=80) servo3_slider = Scale(window, from_=180, to=0) servo3_slider.place(x=140, y=100) servo3_label=Label(window,text="Servo 3") servo3_label.place(x=150, y=80) servo4_slider = Scale(window, from_=180, to=0) servo4_slider.place(x=210, y=100) servo4_label=Label(window,text="Servo 4") servo4_label.place(x=220, y=80) servo5_slider = Scale(window, from_=180, to=0) servo5_slider.place(x=280, y=100) servo5_label=Label(window,text="Servo 5") servo5_label.place(x=290, y=80) save_button=Button(window, text="Record Position", command=save_positions) save_button.place(x=10,y=220) clear_button=Button(window, text="Clear Last Position", command=clear_last_positions) clear_button.place(x=120,y=220) clear_button=Button(window, text="Clear All Positions", command=clear_all_positions) clear_button.place(x=120,y=255) play_button=Button(window, text="Replay Positions", command=play_positions, height=3) play_button.place(x=250,y=220) menubar = Menu(window) filemenu = Menu(menubar, tearoff=0) filemenu.add_command(label="Open File", command=open_file) filemenu.add_command(label="Save File", command=save_file) menubar.add_cascade(label="File", menu=filemenu) editmenu = Menu(menubar, tearoff=0) editmenu.add_command(label="Clear last position", command=clear_last_positions) editmenu.add_command(label="Clear all positions", command=clear_all_positions) menubar.add_cascade(label="Edit", menu=editmenu) helpmenu = Menu(menubar, tearoff=0) helpmenu.add_command(label="How to use (printed in console)", command=instructions) menubar.add_cascade(label="Help", menu=helpmenu) window.config(menu=menubar) while True: window.update() if(port_opened): send_positions([servo1_slider.get(), servo2_slider.get(), servo3_slider.get(), servo4_slider.get(), servo5_slider.get()])
Kode Arduino Lengan RobotArduino
#include <Servo.h> Servo servo1; Servo servo2; Servo servo3; Servo servo4; Servo servo5; int servoPositions[5]; void setup() { Serial.begin(9600); servo1.attach(3); servo2.attach(5); servo3.attach(6); servo4.attach(9); servo5.attach(10); } void loop() { while(Serial.available()){ String input = Serial.readStringUntil('\n'); servoPositions[0] = input.substring(0,3).toInt(); servoPositions[1] = input.substring(3,6).toInt(); servoPositions[2] = input.substring(6,9).toInt(); servoPositions[3] = input.substring(9,12).toInt(); servoPositions[4] = input.substring(12,15).toInt(); } servo1.write(servoPositions[0]); servo2.write(servoPositions[1]); servo3.write(servoPositions[2]); servo4.write(servoPositions[3]); servo5.write(servoPositions[4]); delay(500); }
Bagian Khusus dan Enclosure
Skematik