Membuat Robot Hexapod Semut Arduino – Panduan Langkah demi Langkah
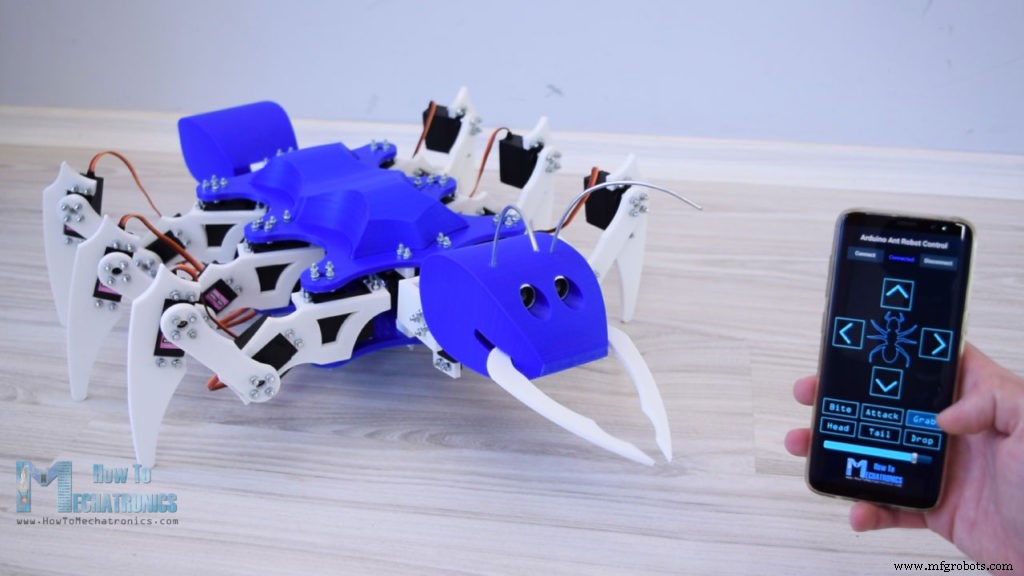
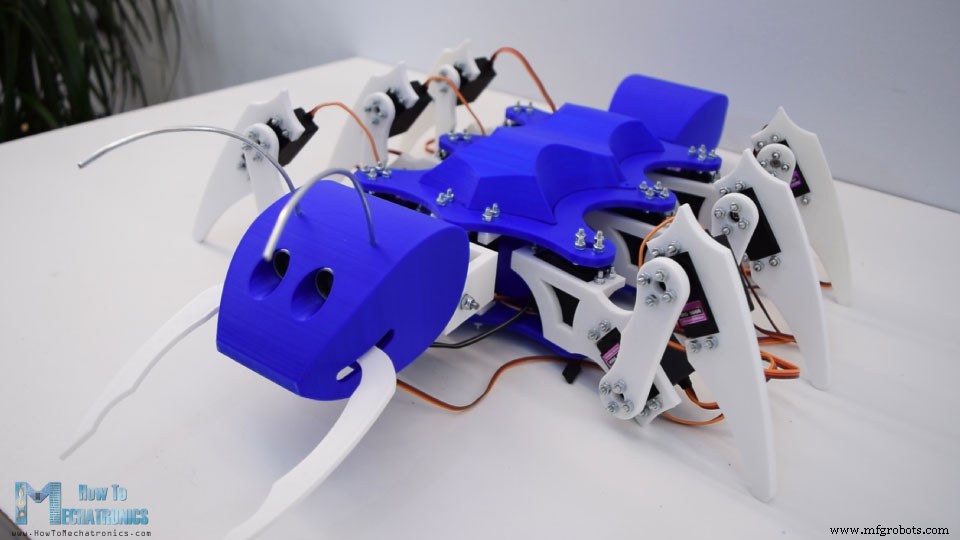
Dalam tutorial ini saya akan menunjukkan kepada Anda bagaimana saya membangun hexapod Arduino. Seperti yang namanya suggest, hexapod memiliki 6 kaki tetapi di samping itu, juga memiliki ekor atau abdomen, kepala, antena, mandibel, dan bahkan mata yang fungsional. Semua ini membuat hexapod terlihat seperti semut, oleh karena itu kita juga dapat memanggilnya Robot Semut Arduino.
Anda dapat menonton video berikut atau membaca tutorial tulisan di bawah ini.
Ringkasan
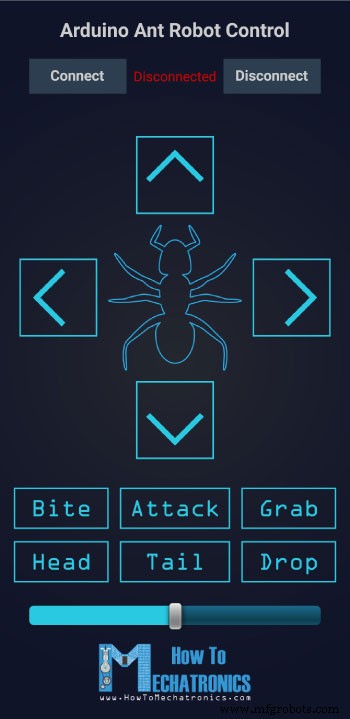
Untuk mengontrol robot saya membuat aplikasi Android buatan sendiri. Aplikasi memiliki 4 tombol melalui yang kita dapat memerintah robot untuk bergerak maju atau mundur, serta belok kiri atau kanan. Di samping fungsi utama ini, robot juga dapat menggerakkan kepala dan ekor, serta dapat menggigit, meraih dan melepaskan benda, dan bahkan menyerang.
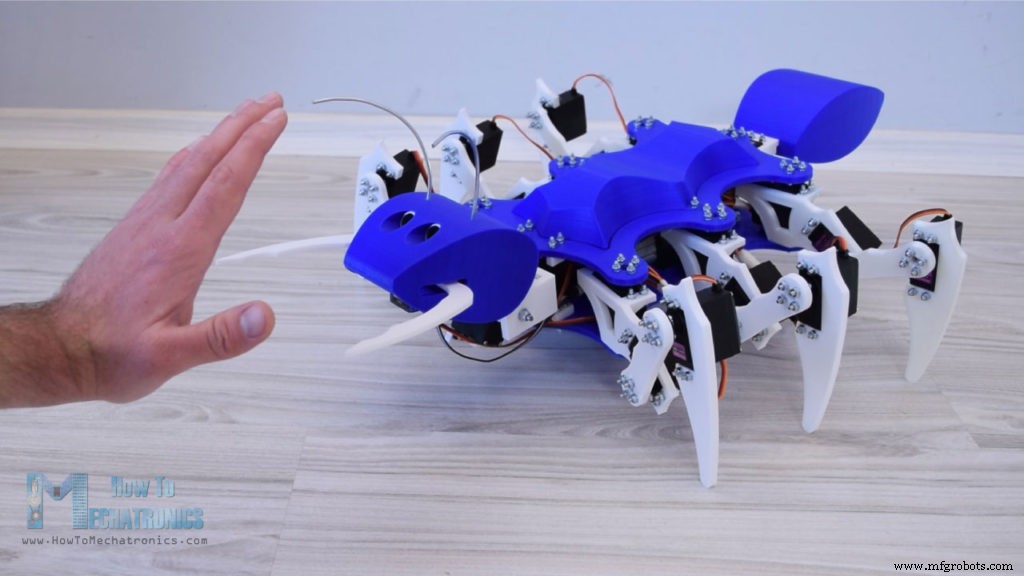
Seperti yang saya sebutkan sebelumnya, robot memiliki mata yang fungsional, atau saya secara khusus merancang kepala untuk menyesuaikan sensor ultrasonik. Jadi jika kita mencoba menyentuh kepala robot atau mendekatkan tangan ke sensor, robot akan awalnya bersiap untuk menyerang.
Jika kita mundur, robot akan membatalkan serangan, tetapi jika kita mendekatkan tangan lebih dekat, itu akan menyerang dan menggigit kita. Jadi seberapa keren itu? Tunggu dan Anda akan tahu tepat bagaimana saya membangunnya dan bagaimana semuanya bekerja.
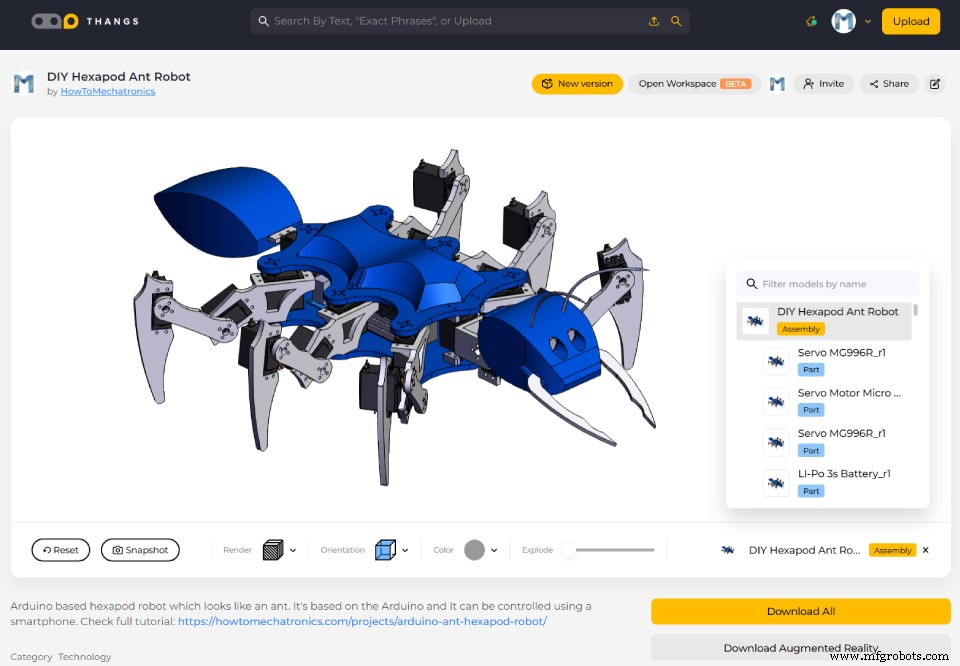
Model 3D Hexapod – Robot Semut Arduino
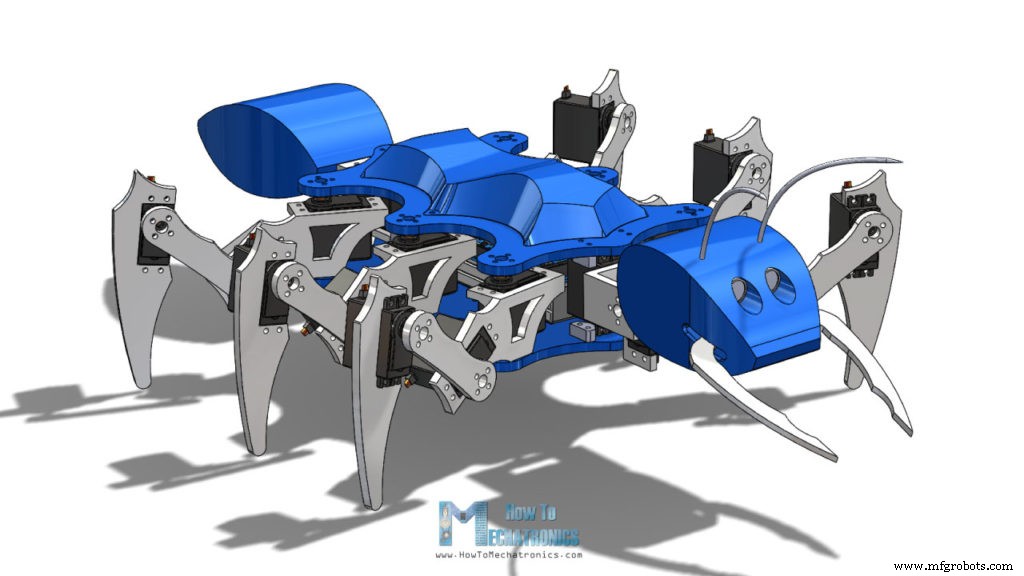
Biasanya, saya memulai dengan merancang hexapod menggunakan perangkat lunak pemodelan 3D. Hexapod memiliki 6 kaki dan masing-masing terdiri dari 3 sendi atau 3 servo. Artinya kita membutuhkan total 18 servo dan dalam kasus saya saya menggunakan servo MG996R.
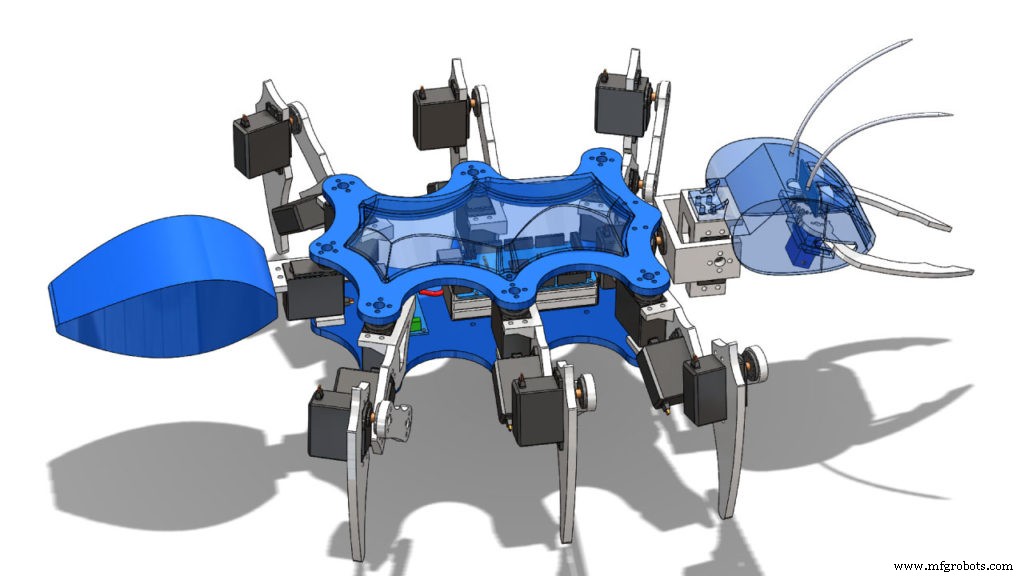
Di sisi belakang kita memiliki ekor yang dioperasikan oleh servo MG996R lainnya. Kepala robot semut ini memiliki dua derajat kebebasan, atau dapat berguling dan miring, dan lagi dioperasikan oleh dua servo lagi. Jadi kita membutuhkan total 21 servo untuk proyek ini, tipe MG996R dan tambahan satu servo mikro SG90 lebih kecil untuk mandibel.
Di sini kita juga memiliki mata semut yang dirancang untuk menyesuaikan sensor ultrasonik HC-SR04. Semua bagian dirangka antara dua piring dan tambahan saya membuat tutup lengkung yang menarik untuk piring atas untuk menyembunyikan semua kabel, Arduino, dan baterai antara dua piring.
Anda dapat menemukan dan mengunduh model 3D ini, serta menjelajahi di browser Anda di Thangs.
Berkas STL:
Mencetak Bagian dengan 3D Printing
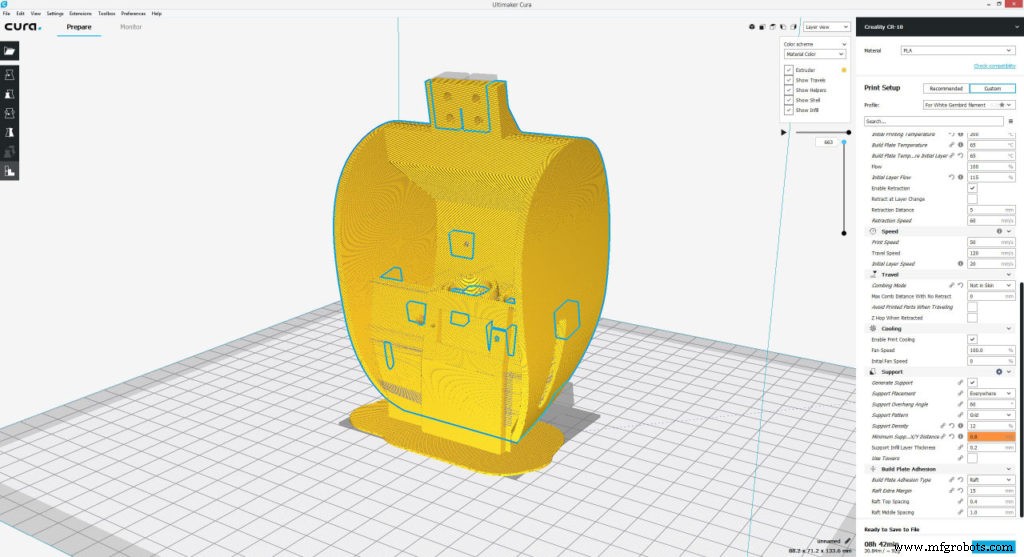
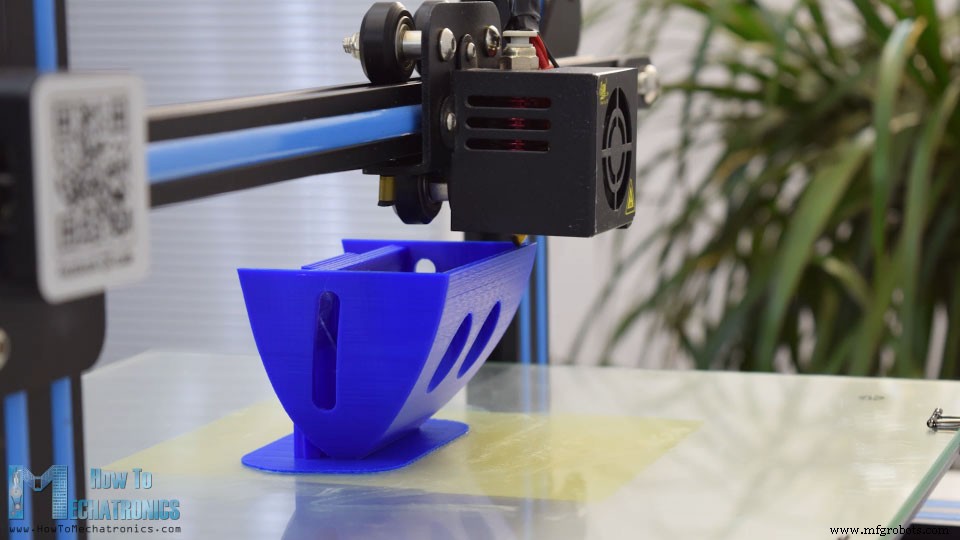
Saya kira Anda sudah tahu apa yang selanjutnya, yaitu mencetak bagian robot dengan 3D printing. Saya menggunakan 3D Printer Creality CR-10 untuk semua cetakan dan bekerja dengan baik. Bagian paling sulit untuk dicetak adalah kepala, karena saya ingin menjadi satu cetakan.
Untuk tujuan itu saya harus menggunakan Sudut Penyangga 60 derajat serta beberapa pengembang penyangga. Bagaimanapun, Creality CR-10 bekerja dengan baik dan kepala berhasil sempurna.
Mengrakit Hexapod Arduino
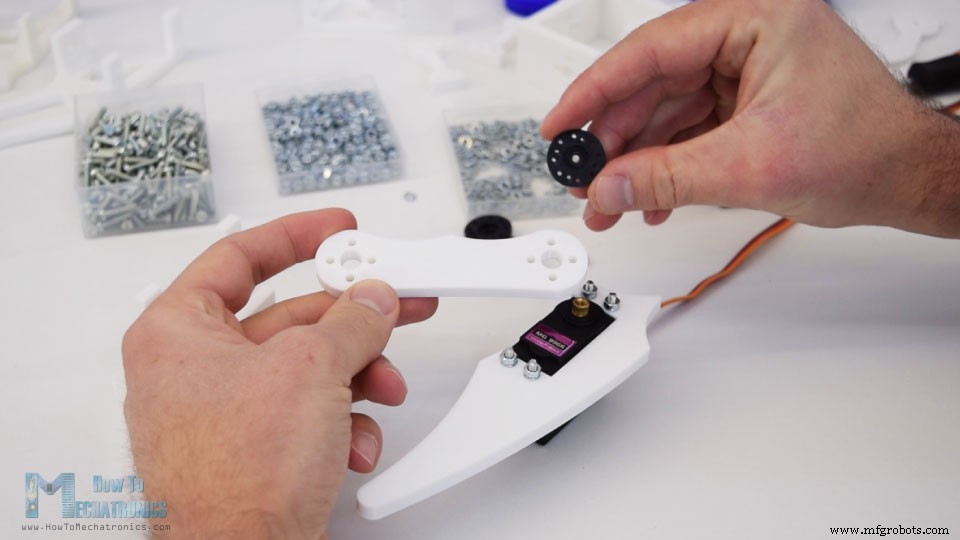
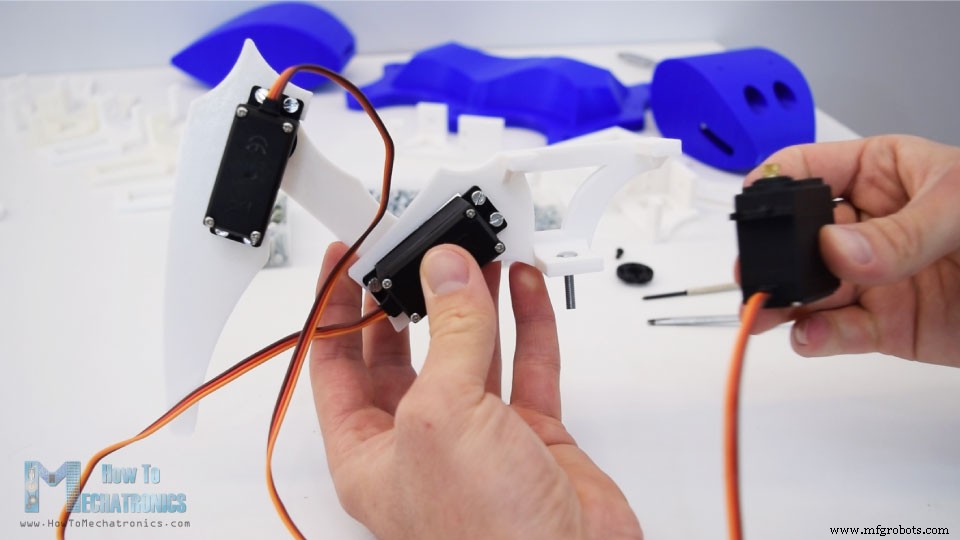
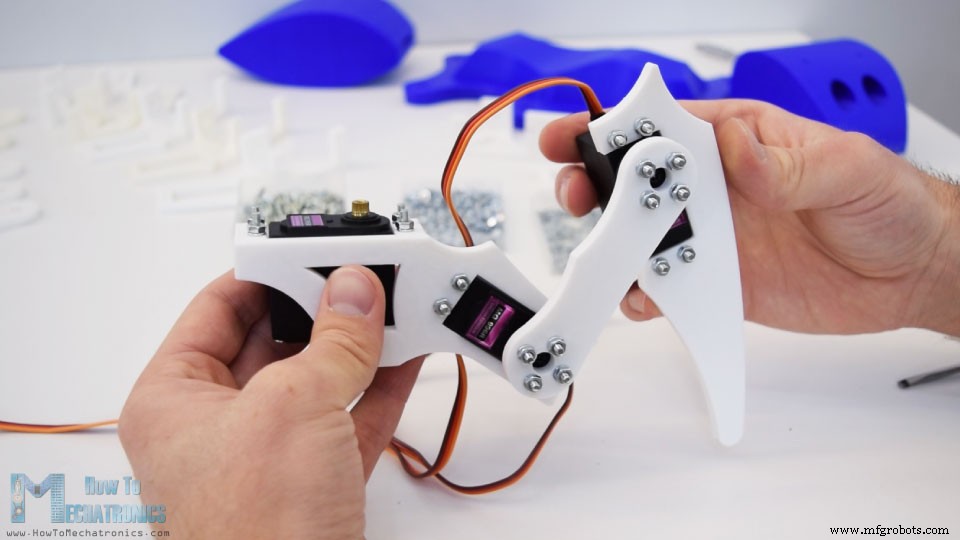
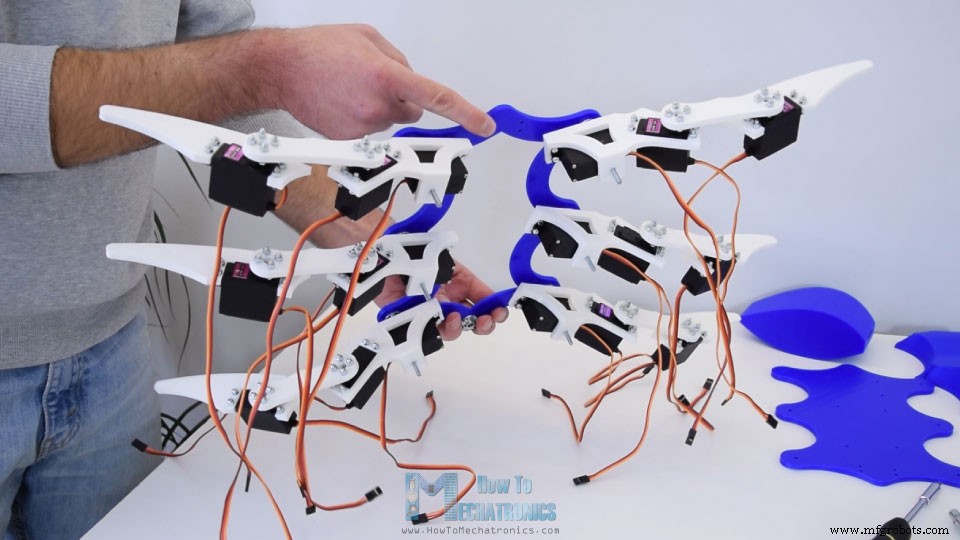
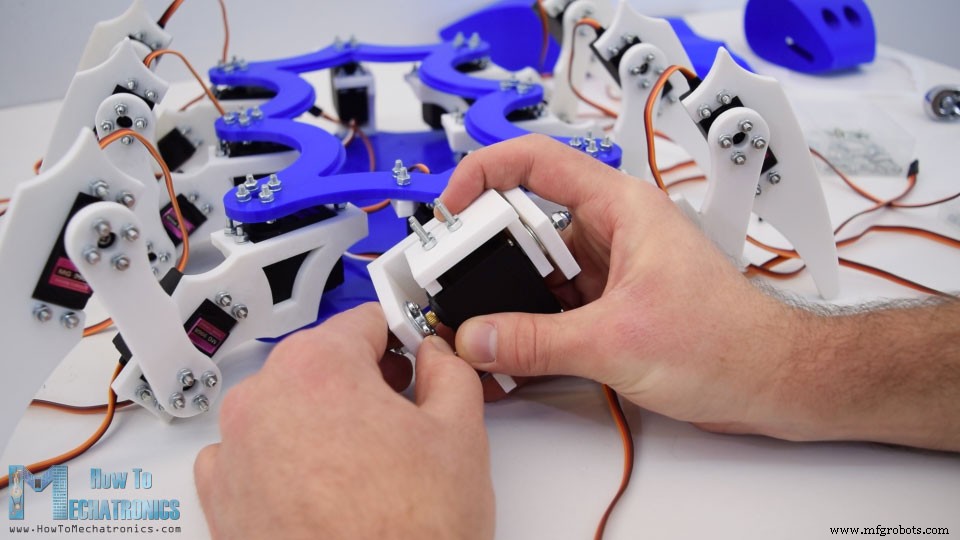
Setelah kita memiliki semua bagian yang dicetak, kita dapat melanjutkan dengan merakit hexapod. Saya memulai dengan merakit kaki. Untuk mengamankan servo ke bagian yang dicetak saya menggunakan baut dan poros M3, serta peluncur pegas. Panjang bautnya perlu minimal 12 mm dan dalam kasus saya saya menggunakan baut panjang 16mm.
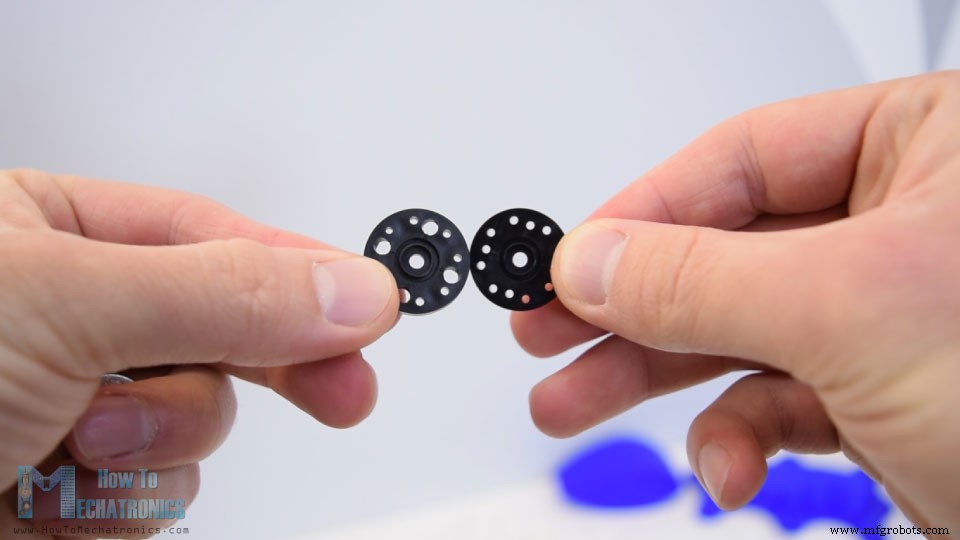
Kita membutuhkan sekitar 200 baut untuk seluruh rangkaian. Untuk menghubungkan penangga satu sama lain kita menggunakan tanduk bundar yang datang bersama paket servo sebagai aksesori. Namun, kita perlu bor lubang 3mm pada masing-masingnya sehingga baut dapat melewati, atau kita dapat menggunakan tanduk bundar logam yang memiliki busur M3 dan dapat dibeli terpisah.
Saat mengamankan penangga ke servo kita perlu memastikan bahwa kita selalu menghubungkannya di posisi yang sama dan mereka memiliki rentang gerak penuh.
Kita harus memperhatikan di sini bahwa servo memiliki pendukung segitiga kecil di sisi atas yang perlu dicabut lepas. Saya menggunakan pisau utilitas sederhana untuk melakukannya, jadi dengan cara itu servo dapat ditempatkan rata dengan bagian yang dicetak. Sebelum memasukkan servo ketiga ke tempatnya, kita pertama perlu memasukkan baut M4 yang akan digunakan untuk menghubungkan kaki dengan piring dasar.
Ini adalah bagaimana rangkaian kaki seharusnya terlihat. Sebenarnya sangat mudah untuk merakitnya tetapi sekarang kita membutuhkan lima lagi.
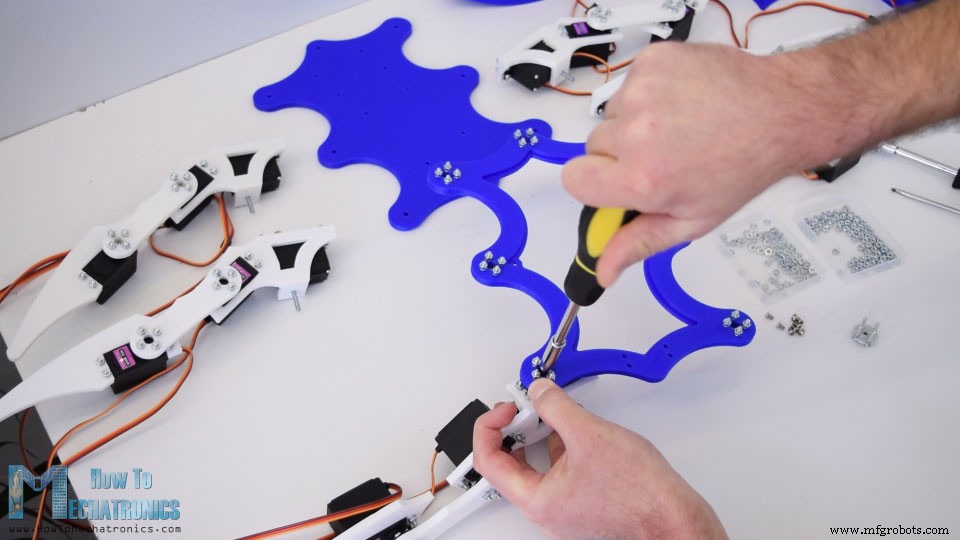
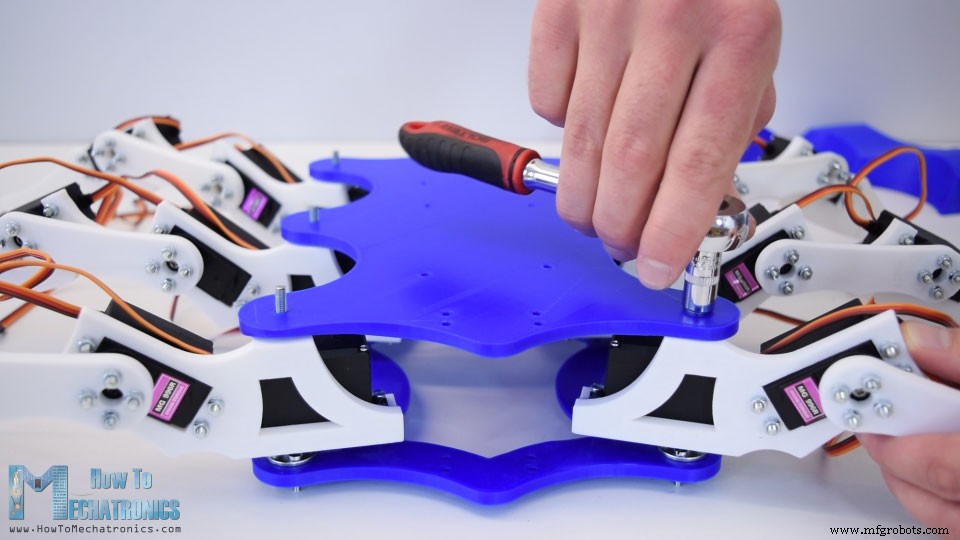
Setelah kita memiliki semua kaki siap, kita dapat melanjutkan dengan memasangnya ke tubuh robot, atau dua piring. Pertama kita perlu mengamankan tanduk bundar ke platform atas dengan metode yang sama seperti sebelumnya, dengan baut dan poros M3. Kemudian kita cukup menghubungkannya ke poros servo menggunakan baut, tetapi sebelum kita melakukannya kita perlu menyesuaikan posisi servo agar tepat di tengah.
Ini diperlukan sehingga kita dapat mendapatkan rentang gerak penuh dari servo dan juga akan mengurangi proses penyesuaian atau kalibrasi saat memprogram Arduino.
Setelah mengamankan kaki, proyek ini sudah mulai berbentuk dan terlihat seperti hexapod.
Masih ada satu tanduk bundar lagi di sisi belakang dan itu untuk servo ekor yang juga perlu diamankan pada titik ini.
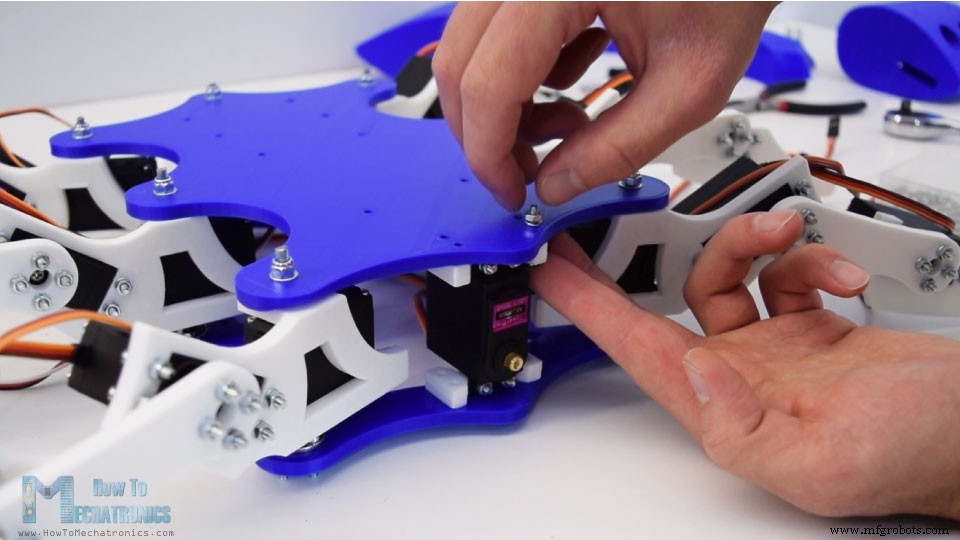
Selanjutnya kita perlu menempatkan hexapod terbalik sehingga kita akan dapat memasukkan piring bawah melalui baut M4 dari kaki. Kemudian saya mengamankan kakinya ke piring tersebut menggunakan peluncur datar dan poros kunci diri. Kita harus berhati-hati seberapa erat kita mengencangkan baut ini karena ini sebenarnya merupakan sendi pivot dan kaki juga harus dapat berputar sambil diamankan cukup erat.
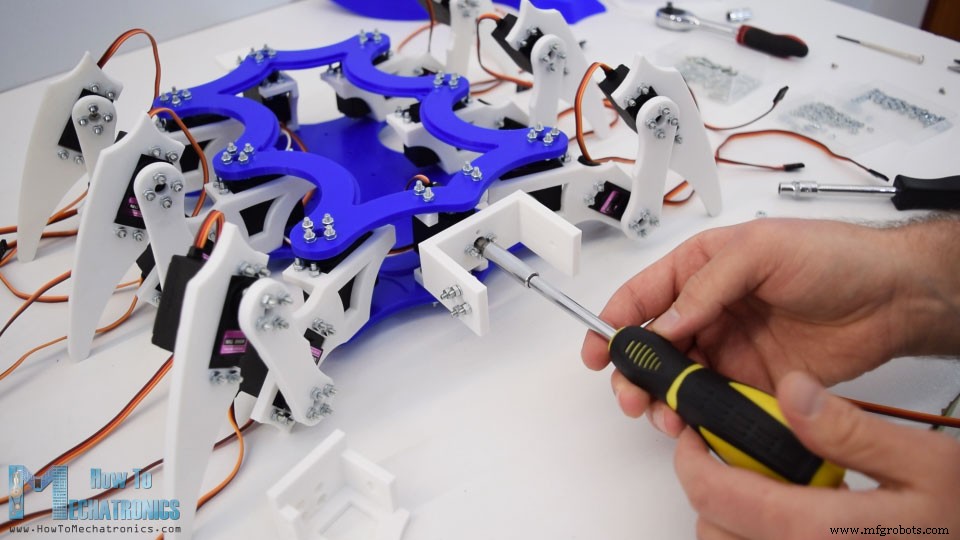
Selanjutnya kita perlu memasang servo pertama untuk kepala dan itu untuk gerakan berguling. Servo ini harus ditempatkan tegak lurus terhadap piring dasar, jadi untuk tujuan itu saya membuat dua piring kecil yang pertama diamankan ke servo. Kemudian kita dapat memasukkan servo di antara dua piring dan kita dapat dengan mudah mengamankannya dengan baut dan poros M3.
Kemudian kita memiliki braket berhuruf U dan di sini kita perlu memasang dua tanduk bundar untuk menghubungkan dua servo untuk kepala. Lagi sebelum mengamankan braket ke servo berguling kita perlu memastikan bahwa posisi servo di tengah sehingga dapat berputar 90 derajat ke dua arah.
Selanjutnya adalah braket servo miring. Jadi di sini pertama-tama kita perlu memasukkan baut M4 dan mengamankannya ke braket berhuruf U. Sebelum memasang motor miring kita juga perlu memasukkan empat baut M3 yang akan digunakan nanti untuk mengamankan kepala. Kemudian kita dapat memasukkan servo miring ke braket dan dengan cermat memasang poros ke tanduk bundar. Di sini cukup rapat tapi braket berhuruf U dapat membantu meregang sedikit.
Terakhir kita perlu mengamankan servo dengan baut M3 dan dengan itu mekanisme kepala selesai. Sekarang dapat berguling dan miring.
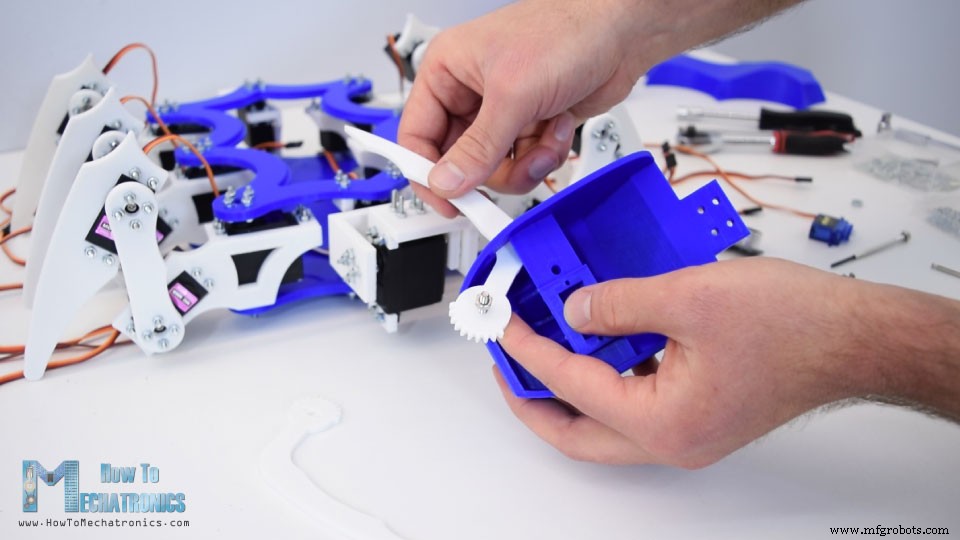
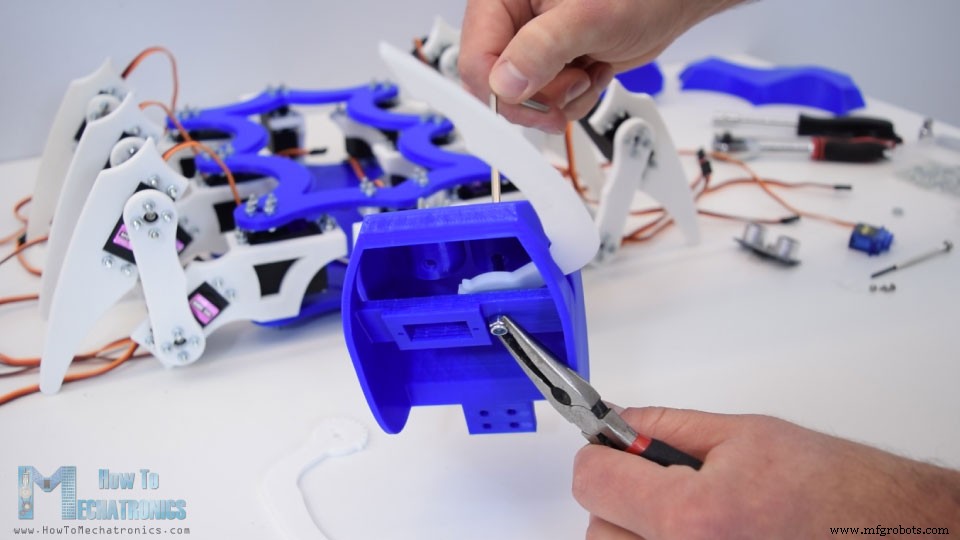
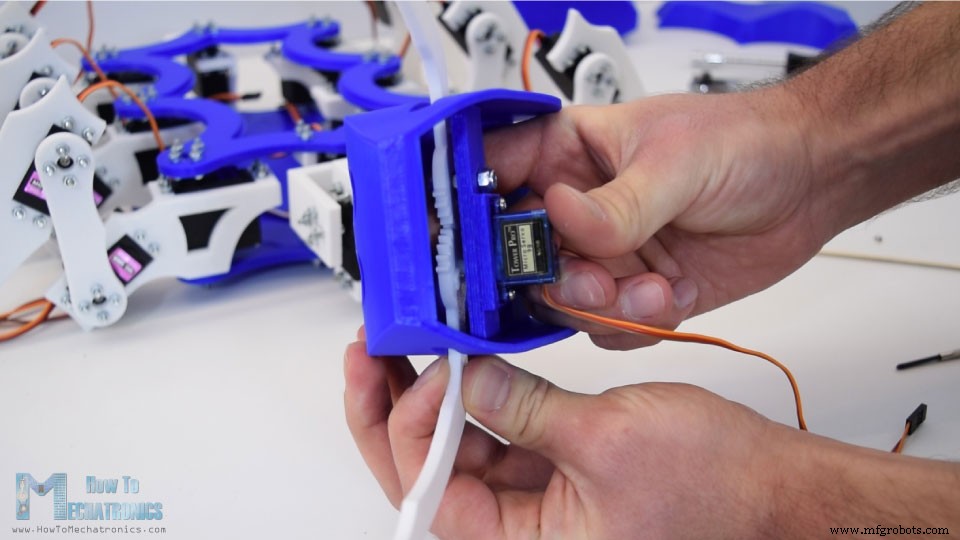
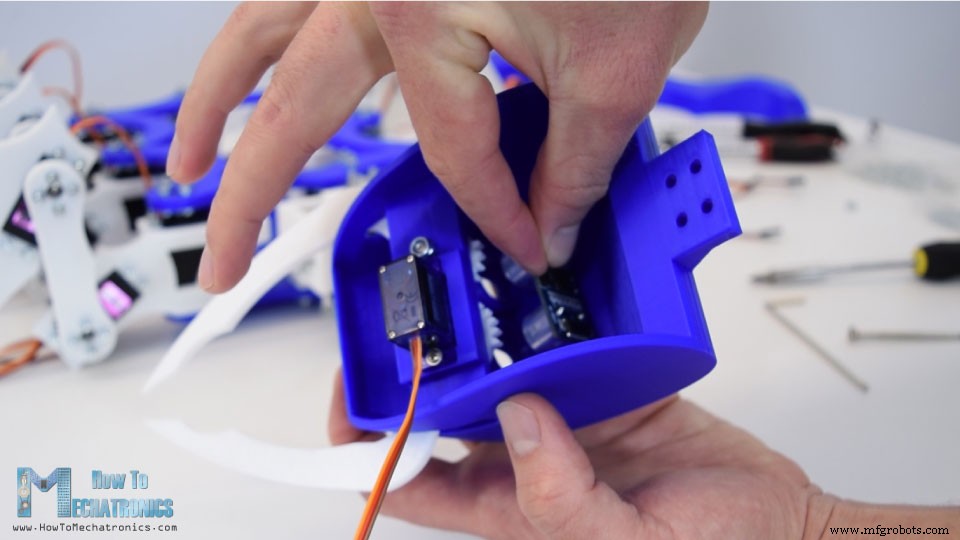
Sebelum memasang kepala ke mekanisme kita perlu merakit ulang terlebih dahulu, atau memasang mandibel dengan servo kecil SG90 dan sensor ultrasonik. Lagi di sini cukup rapat tapi saya masih berhasil memasukkan mandibel pertama dan mengamankannya ke kepala menggunakan baut M4.
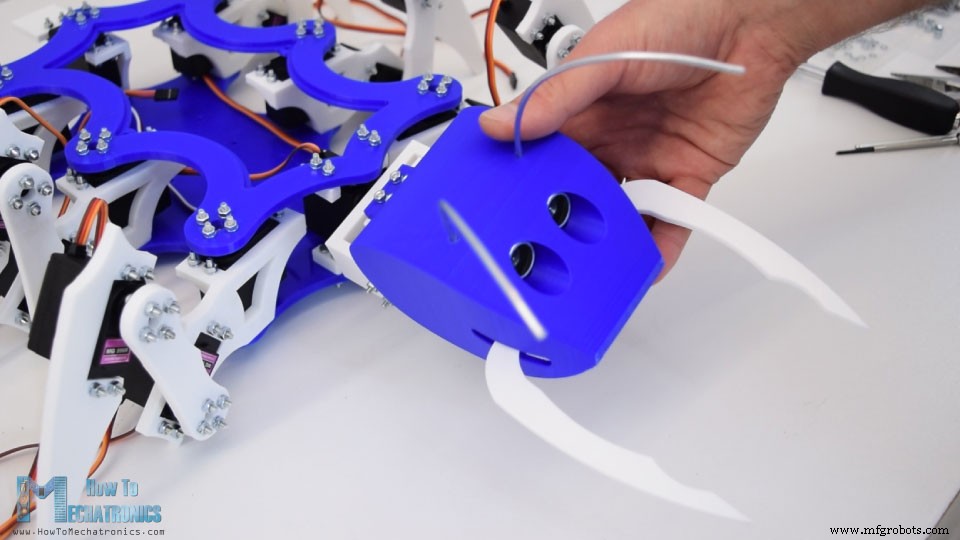
Anda dapat melihat bahwa ada lubang kecil di area mata yang dirancang secara khusus sehingga kita dapat melewatkan obeng untuk mengencangkan baut.
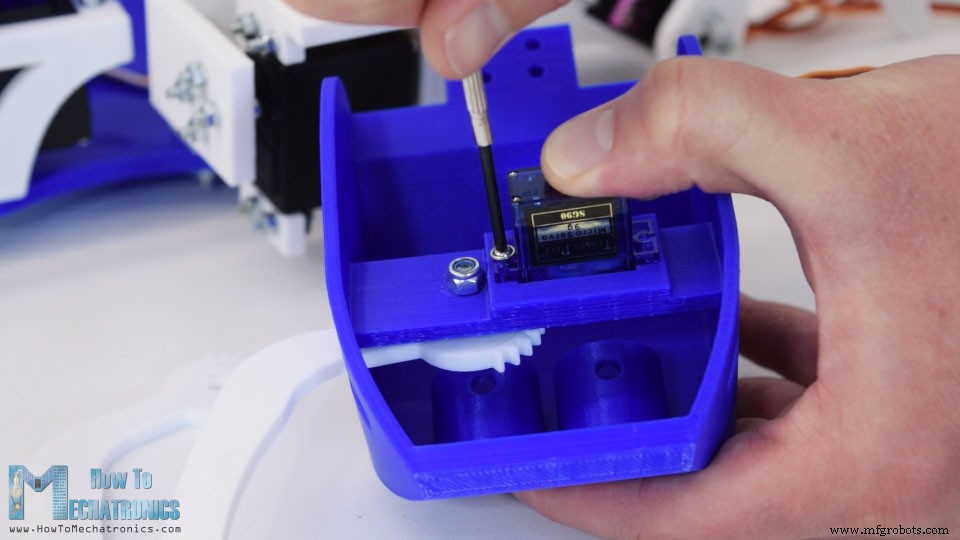
Selanjutnya mikro servo ditempatkan dan diamankan dengan dua baut. Di mandibel kedua kita pertama perlu memasang tangkai tanduk kecil untuk servo SG90.
Kemudian kita dapat memasukkan mandibel ke tempatnya, memasangkan dua gigi dan mengamankannya ke poros motor menggunakan obeng.
Selanjutnya kita dapat meletakkan sensor ultrasonik ke tempatnya. Lubang mata dibuat tepat untuk menyesuaikan sensor ultrasonik jadi saya cukup menggunakan beberapa titik lem AC untuk mengamankan sensor ke kepala.
Masih ada satu detail tambahan yang perlu ditambahkan ke kepala dan itu adalah antena. Untuk tujuan itu saya menggunakan kawat tebal 3mm, yang saya potong sekitar 13cm panjang dan saya sedikit membengkokkannya untuk mendapatkan bentuk yang diinginkan. Lagi saya menggunakan beberapa titik lem AC untuk mengamankan mereka ke kepala. Terakhir kita dapat memasang kepala ke mekanisme berguling dan miring dengan empat baut yang sebelumnya kita masukkan.
Kepala sekarang berfungsi sepenuhnya, dapat berguling, dapat miring dan bahkan dapat menggigit. Masih ada dua bagian 3D printing yang perlu dipasang. Itu adalah ekor yang dapat secara langsung dimasukkan ke braket ekor dan tutup lengkung yang sebenarnya akan kita gunakan di akhir untuk menutup elektronika. Jadi inilah penampilan akhir dari robot semut kami dan saya sangat suka bagaimana hasilnya dengan kombinasi warna biru dan putih ini.
Diagram Rangkaian Robot Semut Arduino
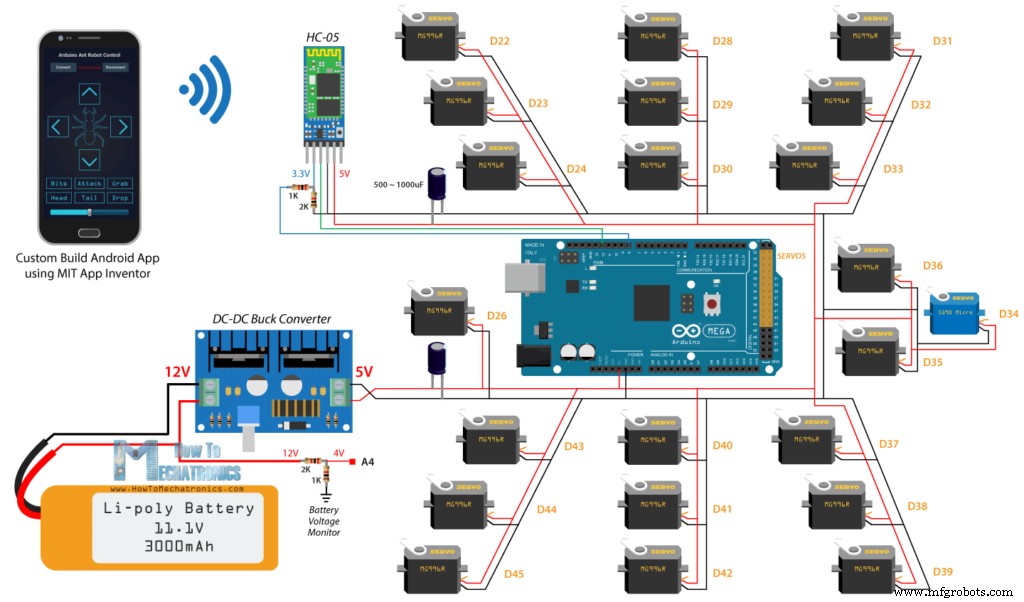
Oke, sekarang kita dapat melanjutkan dengan elektronika. Berikut adalah diagram rangkaian proyek ini yang sebenarnya sederhana meskipun terlihat sedikit kompleks karena banyaknya koneksi servo.
Di samping 22 servo kita memerlukan modul Bluetooth HC-05 untuk komunikasi smartphone dan beberapa kapasitor serta resistor. Tentu saja otak robot adalah papan Arduino, dan dalam hal ini itu adalah Arduino Mega karena itu adalah satu-satunya papan yang dapat mengontrol lebih dari 12 servo menggunakan perpustakaan Servo.
Tutorial Terkait: Bagaimana Kerja Motor Servo & Cara Mengontrol Servo menggunakan Arduino
Untuk memberi daya pada robot saya akan menggunakan baterai LiPo 3S yang memiliki tegangan sekitar 12V. Baterai LiPo dapat menahan arus lebih besar, jadi cocok untuk proyek ini karena jika semua servo terlibat secara bersamaan pada beban penuh mereka dapat menguras sekitar 10 ampere arus. Namun, tegangan operasional servo terbatas dari 4,8 hingga 7,2V, yang berarti saya perlu menggunakan konverter DC-DC buck untuk mengonversi 12V menjadi 5V. Bahkan jika kita menggunakan baterai LiPo 2S yang memiliki tegangan sekitar 7,4V atau 8,4V saat beban penuh kita masih perlu menggunakan konverter buck. Konverter buck yang akan saya gunakan untuk proyek ini dapat menahan hingga 8 ampere arus tetapi saya merekomendasikan menggunakan satu dari 10 hingga 15A hanya untuk memastikan Anda akan memiliki cukup daya dan tidak akan terlalu panas. Dalam kasus saya, arus maksimum yang saya perhatikan dari robot saat bergerak sekitar 6 ampere.
Anda dapat mendapatkan komponen yang diperlukan untuk proyek ini dari tautan di bawah ini:
Motor Servo MG996R……………………….….
Motor Servo Mikro SG90 ……..…….….…….
Modul Bluetooth HC-05 ………………….…
Papan Arduino Mega ……………………….….
Baterai LiPo 3S ………………………..………..
Konverter DC-DC Buck ……………………….
Mendesain PCB untuk Hexapod Arduino
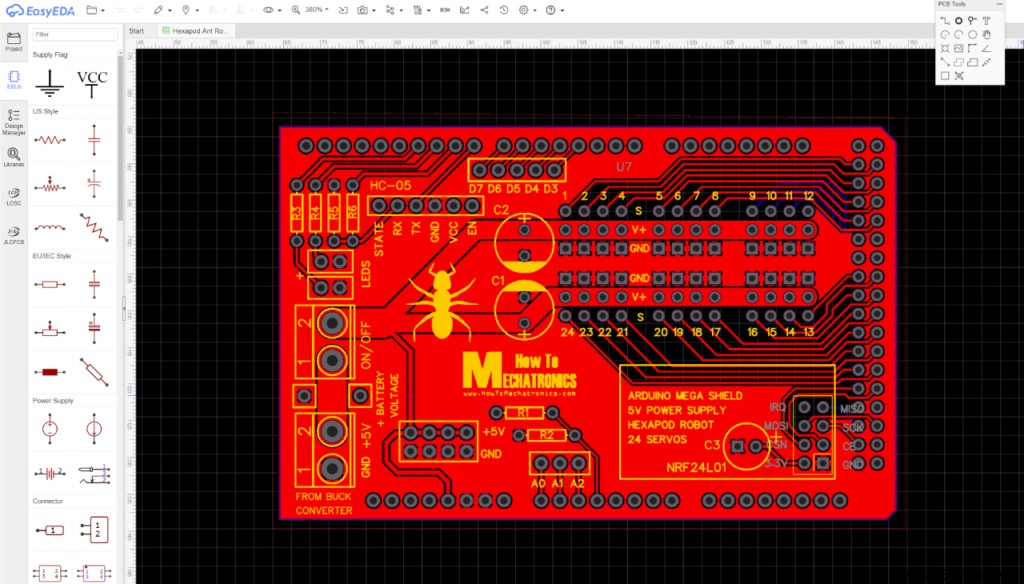
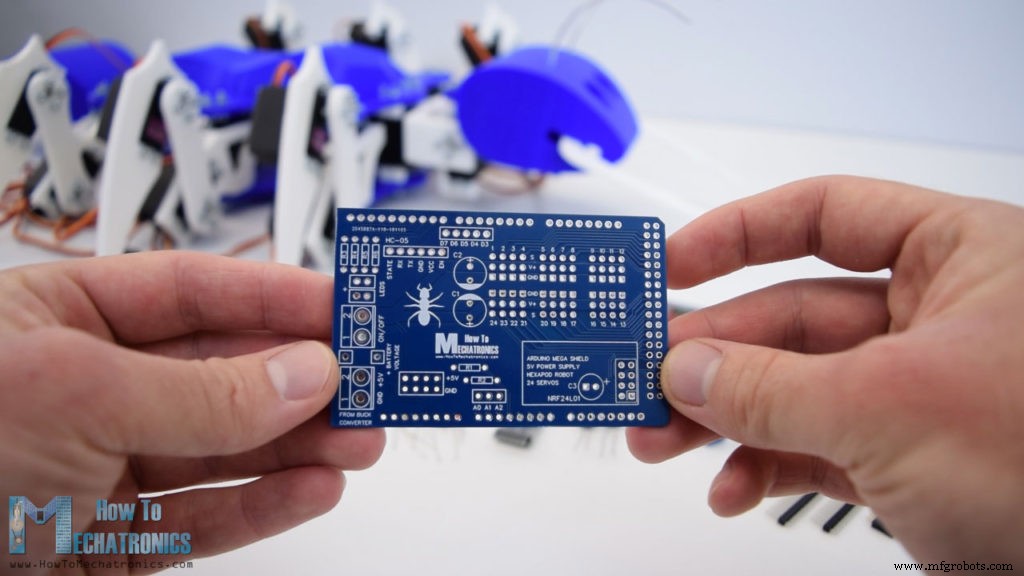
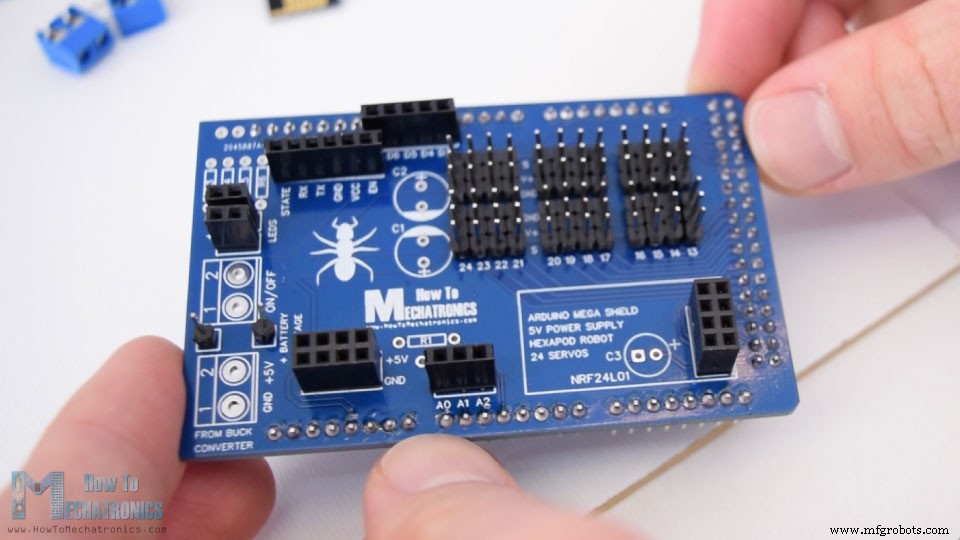
Sekarang jika kita mencoba menghubungkan semuanya bersama akan menjadi cukup berantakan karena banyaknya koneksi servo. Oleh karena itu saya merancang PCB khusus menggunakan perangkat lunak desain rangkaian online gratis EasyEDA. PCB ini sebenarnya akan bertindak sebagai Arduno Mega Shield untuk Hexapod karena kita akan dapat langsung memasangnya di atas Papan Arduino Mega. Saya menyusun koneksi servo saling dekat dan menyertakan dua kapasitor besar di sampingnya untuk menjaga tegangan tetap stabil. Juga saya menyertakan koneksi untuk modul transceiver NRF24L01 jika kita ingin mengontrol robot menggunakan kontrol radio. Ada beberapa koneksi pin digital dan analog, koneksi 5V dan ground, dua koneksi LED, serta koneksi untuk memantau tegangan baterai. Tegangan baterai 12V akan melewati pembagi tegangan yang terdiri dari dua resistor R1 dan R2 yang akan menurunkan tegangan di bawah 5V sehingga pin analog dapat dengan aman membacanya. Dengan cara ini kita akan tahu kapan baterai perlu diisi ulang.
Berikut adalah tautan ke berkas proyek desain PCB ini. Jadi setelah selesai merancang, saya menghasilkan berkas Gerber yang diperlukan untuk pembuatan PCB.
Berkas Gerber:
Kemudian saya memesan PCB dari JLCPCB yang sebenarnya adalah sponsor video ini.
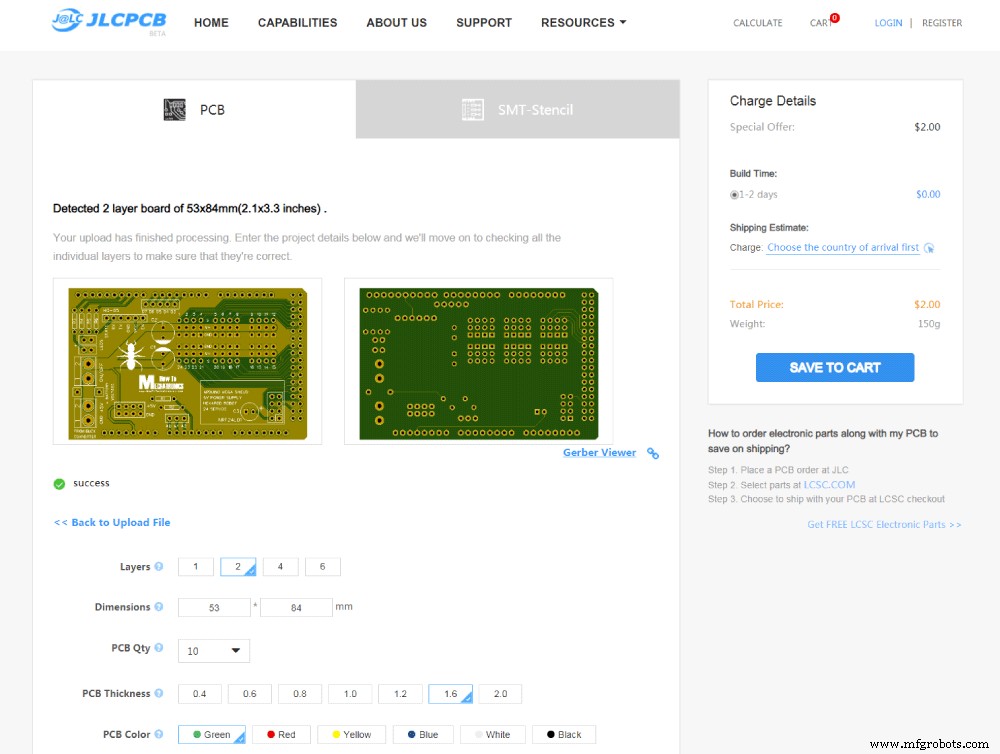
Di sini kita cukup seret dan lepas berkas Gerber dan setelah diunggah, kita dapat meninjau PCB kita dalam penampil Gerber. Jika semuanya baik, kita dapat melanjutkan dan memilih properti yang kita inginkan untuk PCB kita. Dalam hal ini saya memilih warna PCB menjadi biru agar cocok dengan warna papan Arduino. Dan itulah saja, sekarang kita dapat memesan PCB kita dengan harga terjangkau. Perhatikan jika ini adalah pesanan pertama Anda dari JLCPCB, Anda dapat mendapatkan hingga 10 PCB hanya dengan $2.
Setelah beberapa hari PCB telah tiba. Kualitas PCB sangat bagus dan semuanya sama persis dengan desain.
Mengrakit PCB
Oke, sekarang kita dapat melanjutkan dan merakit PCB. Saya memulai dengan mencabut lepas pin header jantan ke PCB yang digunakan untuk menghubungkannya ke papan Arduino. Setelah kita meletakkan pin header di sisi bawah, kita dapat menggunakan sejenis piring untuk memegang pin dan membalik papan. Sekarang kita perlu mencabut lepas semuanya ke PCB. Setelah selesai dengan itu, kita dapat melanjutkan dengan koneksi servo untuk yang kita juga membutuhkan pin header jantan.
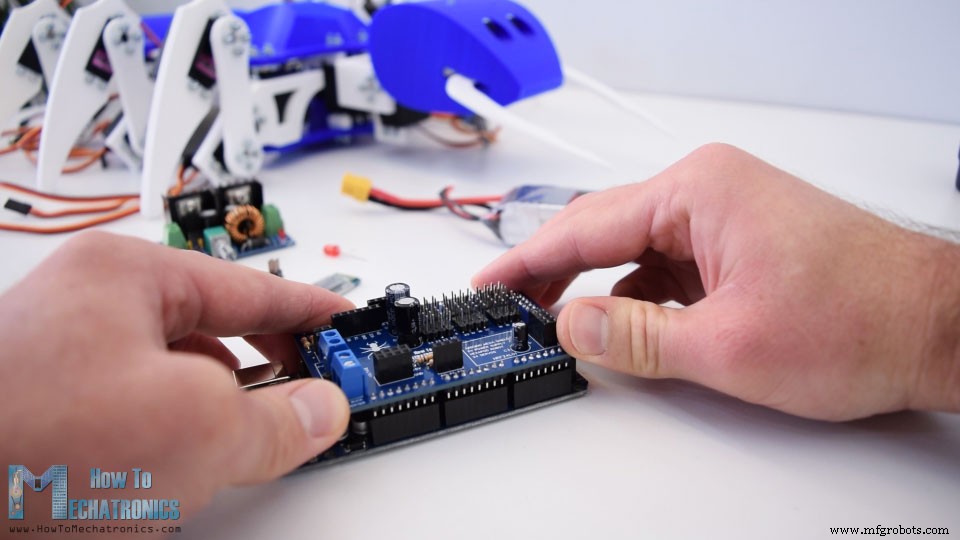
Pada titik ini kita sebenarnya dapat memasukkan pin header untuk semua koneksi dan menggunakan metode yang sama untuk membalik PCB dan mencabut lepas semua pin ke dalamnya. Di akhir kita perlu mencabut lepas resistor, kapasitor, dan blok terminal. Dan itulah saja, Arduino Mega Shield untuk Robot Semut kita sekarang siap. Sekarang kita cukup memasukkannya ke papan Arduino.
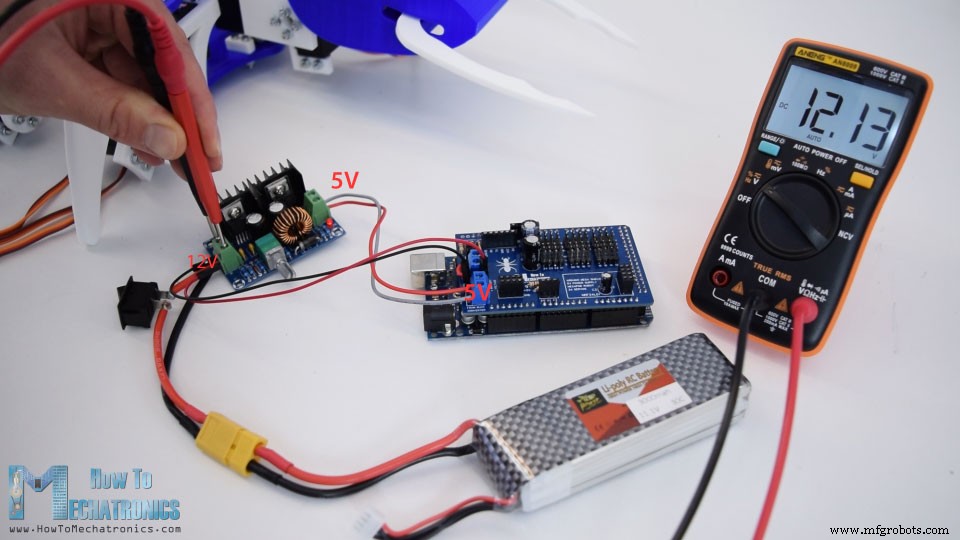
Selanjutnya kita perlu mengatur output tegangan konverter buck menjadi 5V. Kita dapat melakukannya dengan menyesuaikan potensiometer konverter buck. Anda dapat melihat di sini bahwa saya menambahkan saklar daya ke input dan menghubungkan baterai 12V ke pin 12V pada PCB yang hanya akan digunakan untuk memantau tegangan baterai.
Ingatlah bahwa input utama ke PCB harus 5V.
Sekarang kita dapat memasukkan komponen elektronika di antara dua piring. Lagi sedikit rapat tetapi masih kita dapat menempatkan semuanya di dalam. Pertama adalah baterai yang saya amankan menggunakan pita lem, dan di atasnya adalah Arduino bersama PCB yang kita buat. Selanjutnya kita dapat menghubungkan transceiver NRF24L01 atau hanya modul Bluetooth tergantung pada jenis komunikasi yang akan kita gunakan. Saya juga memasukkan LED untuk menunjukkan saat baterai perlu diisi ulang, atau jika tegangan menurun di bawah 11 volt. Terakhir kita perlu menghubungkan semua servo ke pin servo. Saat melakukan ini pastikan Anda mencatat ke nomor pin mana Anda menghubungkan setiap servo. Setelah kita menghubungkan semua servo kita cukup menempatkan tutup lengkung di piring atas dan kita sebenarnya telah selesai dengan proyek ini.
Kode Hexapod Arduino
Yang tersisa untuk dilakukan dalam video ini adalah untuk melihat bagaimana program Arduino bekerja. Karena kode cukup panjang, untuk pemahaman yang lebih baik, saya akan memposting kode sumber program dalam bagian-bagian dengan deskripsi untuk setiap bagian. Dan di akhir artikel ini saya akan memposting kode sumber lengkap.
Jadi untuk mengontrol servo kita akan menggunakan perpustakaan Servo dasar dan untuk komunikasi Bluetooth kita perlu menyertakan perpustakaan SoftwareSerial juga. Pertama kita perlu mendefinisikan semua objek servo serta beberapa variabel yang diperlukan untuk program di bawah ini.
Di bagian setup kita perlu menginisialisasi komunikasi Bluetooth, mode pin untuk sensor ultrasonik, LED dan juga mendefinisikan pin tempat servo terhubung.
void setup() { Serial.begin(38400); Bluetooth.begin(38400); // Default baud rate of the Bluetooth module Bluetooth.setTimeout(1); delay(20); pinMode(trigPin, OUTPUT); // Sets the trigPin as an Output pinMode(echoPin, INPUT); // Sets the echoPin as an Input pinMode(ledB, OUTPUT); // Head s15.attach(36, 600, 2400); s14.attach(35, 600, 2400); s13.attach(34, 600, 2400); //grip // Tail s5.attach(26, 600, 2400); // Tail // Leg 4 s10.attach(31, 600, 2400); s11.attach(32, 600, 2400); s12.attach(33, 600, 2400); //rot // Leg 5 s7.attach(28, 600, 2400); s8.attach(29, 600, 2400); s9.attach(30, 600, 2400); //rot // Leg 6 s1.attach(22, 600, 2400); s2.attach(23, 600, 2400); s3.attach(24, 600, 2400); //rot // Leg 1 s18.attach(39, 600, 2400); s17.attach(38, 600, 2400); s16.attach(37, 600, 2400); //rot // Leg 2 s21.attach(42, 600, 2400); s20.attach(41, 600, 2400); s19.attach(40, 600, 2400); //rot // Leg 3 s24.attach(45, 600, 2400); s23.attach(44, 600, 2400); s22.attach(43, 600, 2400); //rot
Kemudian menggunakan fungsi write() kita menggerakkan servo ke posisi awal mereka. Di sini sebenarnya tempat kita dapat mengkalibrasi servo kita. Perhatikan bahwa Anda tidak akan dapat mengatur setiap servo di posisi yang tepat saat merakit robot, tetapi di sini kita dapat melakukan penyesuaian dan menemukan nilai awal kita dan dari sana kita dapat memprogram gerakan robot.
// == Move to initial position // Head s15.write(72); s14.write(50); s13.write(90); // Grip s5.write(65); // Tail // Leg 4 s10.write(65); s11.write(35); s12.write(40); // Leg 5 s7.write(80); s8.write(50); s9.write(25); // Leg 6 s1.write(90); s2.write(45); s3.write(60); // Leg 1 s18.write(60); s17.write(90); s16.write(100); // Leg 2 s21.write(50); s20.write(85); s19.write(75); // Leg 3 s24.write(50); s23.write(80); s22.write(80);
Apabila memprogram gerakan hexapod ada beberapa cara yang dapat dilakukan, seperti menggunakan kinematika maju atau invers. Metode-metode ini melibatkan matematika yang serius di mana posisi setiap sendi dihitung berdasarkan input untuk posisi akhir yang diinginkan dari tubuh. Namun, saya memutuskan untuk membuatnya sedikit lebih rumit karena bagaimanapun servo yang saya gunakan tidak cukup baik untuk tugas seperti itu. Itu karena servo saya adalah versi murah dari servo MG996R. Mereka tidak memiliki torsi yang tepat dan mereka tidak selalu berposisi di posisi yang diinginkan secara tepat.
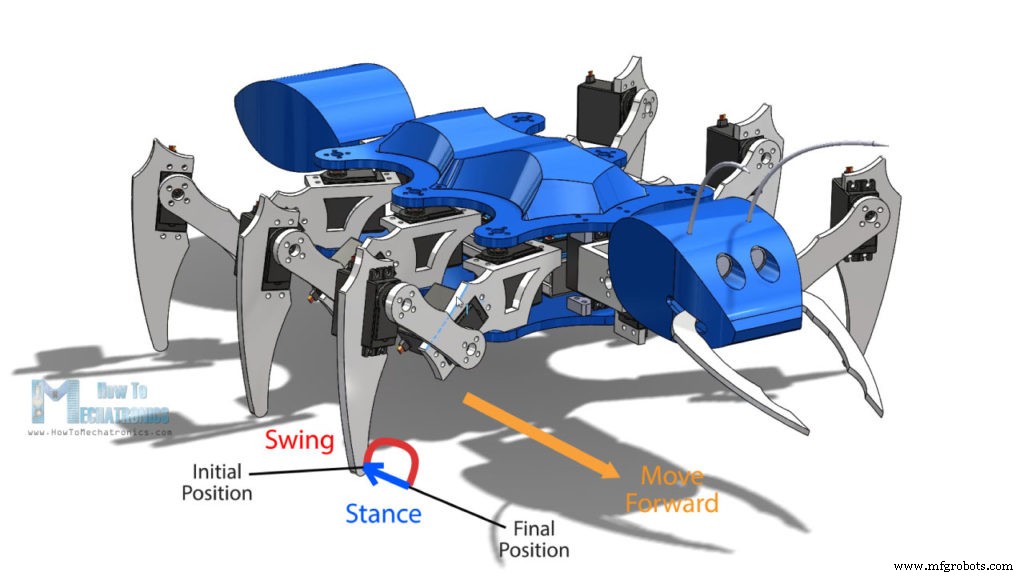
Jadi mari kita lihat bagaimana saya membuat hexapod berjalan. Saya membuat fungsi khusus terpisah untuk menggerakkan setiap kaki. Siklus kaki mencakup dua fase, disebut fase swing dan stance. Dalam fase swing kaki bergerak dari posisi awal ke posisi akhir melalui udara, sementara dalam fase stance kaki bergerak dari posisi akhir kembali ke posisi awal dengan ujung kaki menyentuh tanah. Dengan cara ini tubuh hexapod akan bergerak ke depan.
Jadi saya secara manual memprogram posisi setiap servo untuk mencapai gerakan ini menggunakan loop utama dan beberapa counter.
void moveLeg1() { // Swign phase - move leg though air - from initial to final position // Rise the leg if (i1L1 <= 10) { s18.write(60 - i1L1 * 2); s17.write(90 - i1L1 * 3); i1L1++; } // Rotate the leg if (i2L1 <= 30) { s16.write(100 - i2L1); i2L1++; } // Move back to touch the ground if (i2L1 > 20 & i3L1 <= 10) { s18.write(40 + i3L1 * 2); s17.write(60 + i3L1 * 3); i3L1++; } // Stance phase - move leg while touching the ground // Rotate back to initial position if (i2L1 >= 30) { s16.write(70 + i4L1); i4L1++; l1status = HIGH; } // Reset the counters for repeating the process if (i4L1 >= 30) { i1L1 = 0; i2L1 = 0; i3L1 = 0; i4L1 = 0; i5L1 = 0; } // Each iteration or step is executed in the main loop section where there is also a delay time for controlling the speed of movement }
Jadi pertama dua servo luar mengangkat kaki dan servo ketiga yang terhubung ke tubuh mulai berputar ke arah tertentu. Ketika servo ketiga 10 langkah sebelum berhenti berputar, kita mulai menggerakkan dua servo luar ke belakang pada posisi yang sama untuk menyentuh tanah. Ini menyelesaikan fase swing, atau kaki bergerak dari posisi awal ke posisi akhir. Kemudian kita putar kembali servo ketiga dari posisi akhir ke posisi awal, dan itu menyelesaikan fase stance. Setelah kaki menyelesaikan satu siklus, counter diatur ulang dan kaki akan mengulangi siklus berulang kali. Setiap iterasi atau langkah dieksekusi di bagian loop utama di mana juga ada waktu penundaan yang mengontrol kecepatan servo. Saya membuat fungsi seperti ini untuk semua kaki lainnya, serta beberapa fungsi tambahan untuk menggerakkan kaki ke arah berlawanan untuk mencapai gerakan mundur, kiri dan kanan. Dengan cara yang serupa menggunakan counter untuk melacak langkah saya memprogram fungsi lainnya, seperti menggerakkan kepala, menggerakkan ekor, mandibel, dan sebagainya.
Jadi misalnya jika kita ingin menggerakkan robot ke depan, kita perlu memanggil enam fungsi khusus moveLeg() yang akan terus berulang di loop utama.
Anda dapat melihat bahwa 3 kaki di-offset, sehingga saat kaki nomor 1, 3 dan 5 berada dalam fase swing tiga kaki lainnya, 2, 4 dan 6 berada dalam fase stance. Jika kita ingin bergerak ke kiri kita memanggil fungsi moveLeft() yang sesuai.
Perintah-perintah ini sebenarnya datang dari modul Bluetooth atau aplikasi Android buatan sendiri dari smartphone kita.
// Check for incoming data if (Bluetooth.available() > 0) { dataIn = Bluetooth.read(); // Read the data
Aplikasi Android Robot Semut Arduino
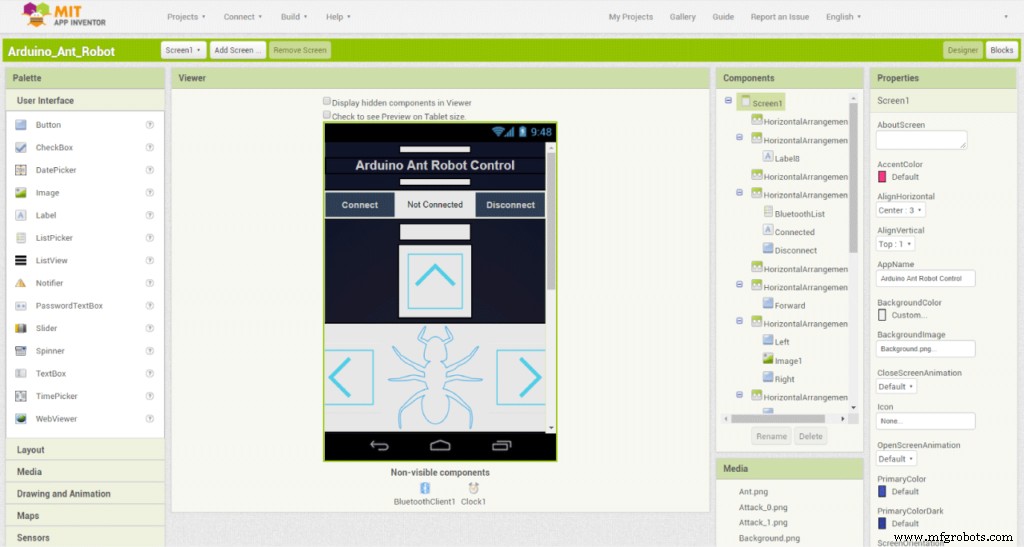
Mari kita lihat aplikasi sekarang dan lihat jenis data apa yang sebenarnya dikirim ke Arduino. Saya membuat aplikasi menggunakan aplikasi online MIT App Inventor dan ini adalah cara kerjanya.
Jadi grafis aplikasi sebenarnya adalah gambar yang saya buat dan tempatkan sebagai tombol. Di bagian bawah kita memiliki slider untuk mengontrol kecepatan robot dan di bagian atas kita memiliki tombol untuk terhubung dengan modul Bluetooth.
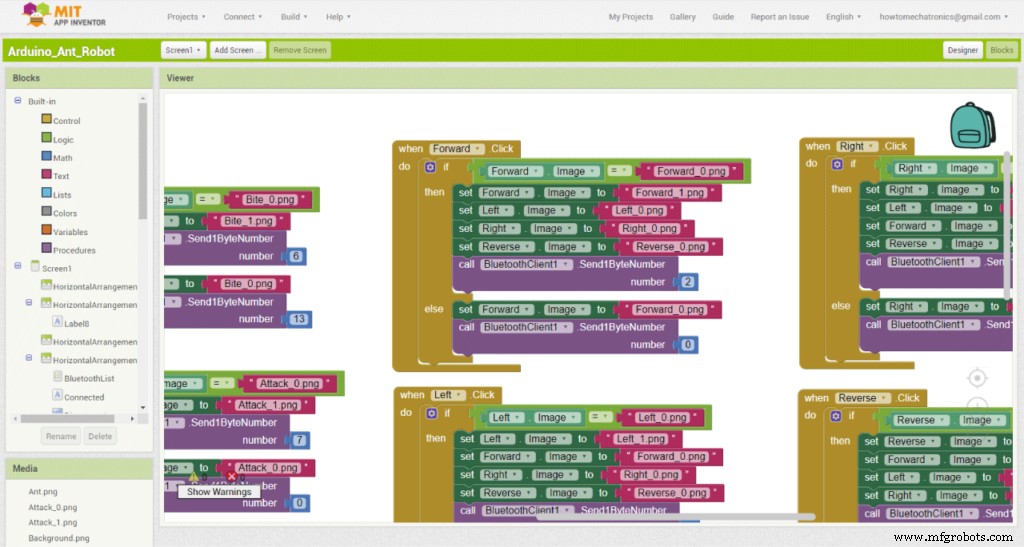
Mari kita lihat program atau blok di balik aplikasi.
Jadi misalnya jika kita klik tombol Forward, blok dalam pernyataan “if” akan dieksekusi. Itu berarti kita akan mengirim angka 2 ke Arduino dan itu akan mengeksekusi sekumpulan fungsi maju. Pada saat yang sama kita dapat melihat bahwa kita mengubah gambar tombol menjadi versi disorot lain dari gambar yang sama. Jika kita menekan tombol yang sama lagi, sekarang blok dalam pernyataan “else” akan dieksekusi dan itu akan mengirim angka 0 ke Arduino yang akan mengatur ulang semua counter dan memindahkan robot ke posisi awalnya. Juga kita mengatur ulang gambar awal dari tombol tersebut. Jadi saya menggunakan prinsip yang sama untuk semua tombol lainnya.
Berikut adalah berkas unduhan untuk proyek MIT App Inventor di atas, serta aplikasi Android yang siap diinstal di smartphone Anda:
Mari kita lihat dua fungsi lagi di program Arduino dan itu adalah pemantau tegangan baterai dan sensor ultrasonik.
// Monitor the battery voltage int sensorValue = analogRead(A3); float voltage = sensorValue * (5.00 / 1023.00) * 2.9; // Convert the reading values from 5v to suitable 12V i Serial.println(voltage); // If voltage is below 11V turn on the LED if (voltage < 11) { digitalWrite(ledB, HIGH); } else { digitalWrite(ledB, LOW); }
Jadi jika tegangan baterai lebih rendah dari 11 volt kita akan menyalakan LED dan jika sensor ultrasonik mendeteksi objek yang lebih dekat dari 40 cm, robot akan bersiap untuk menyerang.
// Get the distance from the ultrasonic sensor if (getDistance() > 40) { att = 0; } if (getDistance() <= 40) { att = 1; dataIn = 99; }
Jika tidak lagi ada objek di depan robot akan membatalkan serangan dan jika objek masih ada dan lebih dekat ke kepala robot akan menyerang.
// If there is an object in front of the sensor prepare for attack if (att == 1) { prepareAttack(); if (aStatus == HIGH) { while (a == 0) { delay(2000); a = 1; } if (getDistance() > 30) { att = 2; a = 0; aStatus = LOW; initialPosHead(); } if (getDistance() < 30) { att = 3; a = 0; aStatus = LOW; initialPosHead(); } } } // If there is no longer object in front, dismiss the attack if (att == 2) { dismissAttack(); if (aStatus == HIGH) { dataIn = 0; att = 0; } } // If there is closer to the sensor attack if (att == 3) { attack(); if (attStatus == HIGH) { while (aa == 0) { delay(2000); aa = 1; } attStatus = LOW; } if (aStatus == HIGH) { while (a == 0) { delay(2000); a = 1; } dataIn = 0; att = 0; initialPosHead(); } }
Itulah pretty much everything for this video.
Di sini Anda dapat mengunduh kode lengkap untuk proyek Hexapod Arduino ini:
Perhatikan jika Anda memutuskan untuk membangun proyek ini, Anda perlu bersiap untuk menghadapi beberapa tantangan. Masalah terbesar bagi saya adalah kinerja buruk dari servo yang saya gunakan. Saya harap Anda menikmati video ini dan mempelajari hal baru. Jangan ragu untuk bertanya di bagian komentar di bawah ini dan lihat Koleksi Proyek Arduino saya.