Membuat Robot Arduino Dua Kaki: Panduan DIY Baby Dino
Komponen dan Perlengkapan
×
1
×
1
Sensor Ultrasonik SparkFun - HC-SR04
×
1
×
5
Tentang Proyek Ini
Baby Dino adalah robot dua kaki berbasis Arduino. Dasarnya menggunakan lima motor servo, dua untuk setiap kaki dan satu untuk kepala. Robot ini juga menggunakan sensor ultrasonik untuk mendeteksi dan menghindari halangan. Sekarang, mari kita lihat cara membuatnya!
Langkah 1: Pengantar
Baby Dino adalah robot DIY menggunakan Arduino.
Robot ini terbuat dari karton.
Robot akan menemukan halangan, lalu bergerak ke kiri atau kanan.
Langkah 2: Komponen yang Diperlukan
1 X Arduino Uno, Nano atau Mega
5 X servo 9g
1 X sensor ultrasonik HC-SR04
1 X baterai LiPo (2s atau baterai 9v)
Langkah 3: Memasang Servo
Unduh program
Unggah ke Arduino
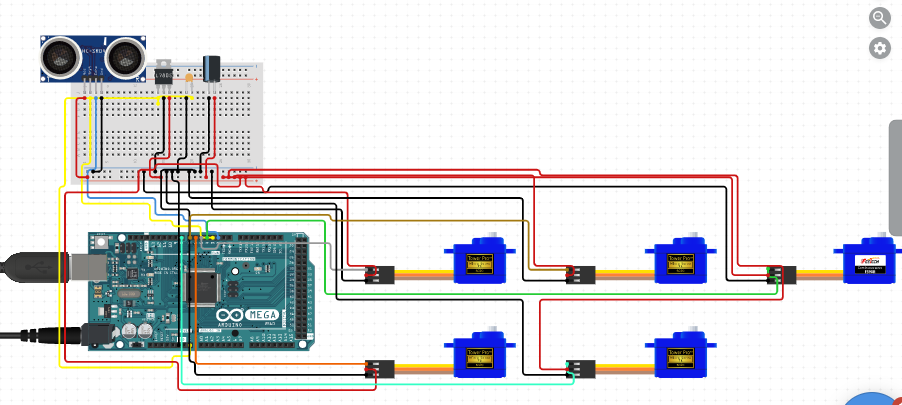
Hubungkan servo sesuai diagram di bawah ini
Pasang horn servo
Pastikan semuanya berada pada 90 derajat
fix.ino
Langkah 4: Desain
Unduh desain
Cetak pada A4
Tempel pada karton
Potong
Langkah 5: Langkah Terakhir
Pasang servo ke karton
Unggah program ke Arduino
Hubungkan servo dan sensor ultrasonik
Atur kabel sebagai ekor
Hubungkan baterai
Selesai!
uBipedino.ino
Kode
fix.inoArduino
#include <Servo.h> Servo s1; Servo s2; Servo s3; Servo s4; Servo s5; void setup() { s1.attach(8); s2.attach(9); s3.attach(10); s4.attach(11); s5.attach(12); } void loop() { s1.write(90); s2.write(90); s3.write(90); s4.write(90); s5.write(90); }
bipedArduino
edit pin servo dan ultrasonic sesuai keinginan Anda
#include <Servo.h> #include <NewPing.h> // edit the pin according to your connection #define IRsensorPin 13// if you are using ir sensor insted of ultrasonic sensor #define TRIGGER_PIN 12 // Arduino pin tied to trigger pin on the ultrasonic sensor. #define ECHO_PIN 11 // Arduino pin tied to echo pin on the ultrasonic sensor. #define LEFTLEG 7 #define RIGHTLEG 10 #define LEFTFOOT 8 #define RIGHTFOOT 9 #define HEAD 6 #define MAX_DISTANCE 200 // Maximum distance we want to ping for (in centimeters). Maximum sensor distance is rated at 400-500cm. NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE); // NewPing setup of pins and maximum distance. Servo Lleg; // create servo object to control a servo Servo Rleg; Servo Lfoot; Servo Rfoot; Servo Head; int Hcenter = 70; // variable to store the center servo position int RLcenter = 100; int RFcenter = 65; // variable to store the center servo position int LLcenter = 90; int LFcenter = 75; int tAngle = 30; // tilt angle int uAngle = 35; // turn angle int sAngle = 35; // swing angle int hAngle = Hcenter; void Forward(byte Steps, byte Speed){ Serial.println("Forward"); TiltRightUp(tAngle, Speed); for (byte j=0; j<Steps; ++j){ SwingRight(sAngle, Speed); TiltRightDown(tAngle, Speed); TiltLeftUp(tAngle, Speed); SwingRcenter(sAngle, Speed); SwingLeft(sAngle, Speed); TiltLeftDown(tAngle, Speed); TiltRightUp(tAngle, Speed); SwingLcenter(sAngle, Speed); } TiltRightDown(tAngle, Speed); } void TurnLeft(byte Steps, byte Speed){ Serial.println("TurnLeft"); TiltLeftUp(uAngle, Speed); delay(20); for (byte j=0; j<Steps; ++j){ LeftLegIn(sAngle, Speed); TiltLeftDown(uAngle, Speed); TiltRightUp(uAngle, Speed); delay(20); LeftLegIcenter(sAngle, Speed); RightLegOut(sAngle, Speed); TiltRightDown(uAngle, Speed); TiltLeftUp(uAngle, Speed); delay(20); RightLegOcenter(sAngle, Speed); } TiltLeftDown(uAngle, Speed); } void TurnRight(byte Stps, byte Speed){ Serial.println("TurnRight"); TiltRightUp(uAngle, Speed); delay(20); for (byte f=0; f<=Stps; ++f){ RightLegIn(sAngle, Speed); TiltRightDown(uAngle, Speed); TiltLeftUp(uAngle, Speed); delay(20); RightLegIcenter(sAngle, Speed); LeftLegOut(sAngle, Speed); TiltLeftDown(uAngle, Speed); TiltRightUp(uAngle, Speed); delay(20); LeftLegOcenter(sAngle, Speed); } TiltRightDown(uAngle, Speed); } void HeadRight() { Serial.println("HeadRight"); Head.write(Hcenter - 105); delay(1000); } void HeadLeft() { Serial.println("HeadLeft"); Head.write(Hcenter + 105); delay(1000); } void HeadCenter() { Serial.println("HeadCenter"); Head.write(Hcenter); delay(1000); } void TiltRightUp(byte ang, byte sp){ //tilt right up for (int i=0; i<=ang; i+=5){ Lfoot.write(LFcenter+i); Rfoot.write(RFcenter+i); delay(sp); } } void TiltRightDown(byte ang, byte sp){ //tilt right down for (int i=ang; i>0; i-=5){ Lfoot.write(LFcenter+i); Rfoot.write(RFcenter+i); delay(sp); } } void TiltLeftUp(byte ang, byte sp){ //tilt left up for (int i=0; i<=ang; i+=5){ Lfoot.write(LFcenter-i); Rfoot.write(RFcenter-i); delay(sp); } } void TiltLeftDown(byte ang, byte sp){ //tilt left down for (int i=ang; i>0; i-=5){ Lfoot.write(LFcenter-i); Rfoot.write(RFcenter-i); delay(sp); } } void LeftFootUp(char ang, byte sp){ //tilt left up for (int i=0; i<=ang; i+=5){ Lfoot.write(LFcenter-i); delay(sp); } } void LeftFootDown(byte ang, byte sp){ //tilt left down for (int i=ang; i>0; i-=5){ Lfoot.write(LFcenter-i); delay(sp); } } void RightFootUp(byte ang, byte sp){ //tilt right up for (int i=0; i<=ang; i+=5){ Rfoot.write(RFcenter+i); delay(sp); } } void RightFootDown(byte ang, byte sp){ //tilt right down for (int i=ang; i>0; i-=5){ Rfoot.write(RFcenter+i); delay(sp); } } void SwingRight(byte ang, byte sp){ //swing right for (int i=0; i<=ang; i+=5){ Lleg.write(LLcenter-i); Rleg.write(RLcenter-i); delay(sp); } } void SwingRcenter(byte ang, byte sp){ //swing r->center for (int i=ang; i>0; i-=5){ Lleg.write(LLcenter-i); Rleg.write(RLcenter-i); delay(sp); } } void SwingLeft(byte ang, byte sp){ //swing left for (byte i=0; i<=ang; i=i+5){ Lleg.write(LLcenter+i); Rleg.write(RLcenter+i); delay(sp); } } void SwingLcenter(byte ang, byte sp){ //swing l->center for (byte i=ang; i>0; i=i-5){ Lleg.write(LLcenter+i); Rleg.write(RLcenter+i); delay(sp); } } void RightLegIn(byte ang, byte sp){ //swing right for (int i=0; i<=ang; i+=5){ Rleg.write(RLcenter-i); delay(sp); } } void RightLegIcenter(byte ang, byte sp){ //swing r->center for (int i=ang; i>0; i-=5){ Rleg.write(RLcenter-i); delay(sp); } } void RightLegOut(byte ang, byte sp){ //swing right for (int i=0; i<=ang; i+=5){ Rleg.write(RLcenter+i); delay(sp); } } void RightLegOcenter(byte ang, byte sp){ //swing r->center for (int i=ang; i>0; i-=5){ Rleg.write(RLcenter+i); delay(sp); } } void LeftLegIn(byte ang, byte sp){ //swing left for (byte i=0; i<=ang; i=i+5){ Lleg.write(LLcenter+i); delay(sp); } } void LeftLegIcenter(byte ang, byte sp){ //swing l->center for (byte i=ang; i>0; i=i-5){ Lleg.write(LLcenter+i); delay(sp); } } void LeftLegOut(byte ang, byte sp){ //swing left for (byte i=0; i<=ang; i=i+5){ Lleg.write(LLcenter-i); delay(sp); } } void LeftLegOcenter(byte ang, byte sp){ //swing l->center for (byte i=ang; i>0; i=i-5){ Lleg.write(LLcenter-i); delay(sp); } } void setup() { Serial.begin(19200); Serial.println("Bipedino setup is running."); Lleg.attach(LEFTLEG); Rleg.attach(RIGHTLEG); Lfoot.attach(LEFTFOOT); Rfoot.attach(RIGHTFOOT); Head.attach(HEAD); CenterServos(); delay(500); for (int i = 0; i < 5; ++i) { GetSonar(); delay(1000); } Serial.println("Bipedino is ready."); } // setup() void loop() { unsigned int cmCenter = MAX_DISTANCE; unsigned int cmLeft = MAX_DISTANCE; unsigned int cmRight = MAX_DISTANCE; HeadCenter(); cmCenter = GetSonar(); if (cmCenter < 20) { HeadRight(); cmRight = GetSonar(); HeadCenter(); if (cmRight > 20) { TurnRight(1, 30); } else { HeadLeft(); cmLeft = GetSonar(); HeadCenter(); if (cmLeft > 20) { TurnLeft(1, 30); } } } else { int nSteps = cmCenter / 5; if (nSteps > 5) { nSteps = 5; } else { nSteps = 1; } Serial.print("Steps <"); Serial.print(nSteps); Serial.println(">"); for (int n = 0; n < nSteps; n++) { Forward(1, 30); } } } // loop() int GetSonar() { unsigned int uS = sonar.ping(); // Send ping, get ping time in microseconds (uS). Serial.print("Ping: "); Serial.print(uS / US_ROUNDTRIP_CM); // Convert ping time to distance and print result (0 = outside set distance range, no ping echo) Serial.println("cm"); return uS / US_ROUNDTRIP_CM; } // GetSonar() void CenterServos() { Lleg.write(LLcenter); // tell servo to go to position in variable 'center' Rleg.write(RLcenter); // tell servo to go to position in variable 'center' Lfoot.write(LFcenter); // tell servo to go to position in variable 'center' Rfoot.write(RFcenter); // tell servo to go to position in variable 'center' Head.write(Hcenter); // tell servo to go to position in variable 'center' delay(1000); // waits 100ms for the servos to reach the position } // CenterServos()
Bagian Khusus dan Enclosure
Skematik