Pelacak Matahari Dual-Axis dengan Arduino UNO – Penyelarasan Panel Surya DIY
Komponen dan Perlengkapan
Arduino UNO
1
Servo mikro SG90
2
LDR, 5 Mohm
4
Resistor 330 ohm
4
Potensiometer rotary (umum)
1
Tombol saklar push
2
Mini panel surya
1
Alat dan Mesin yang Diperlukan
Arduino IDE
Parallax PLX-DAQ
Tentang Proyek Ini
Proyek ini menyajikan uji coba perangkat keras dan lunak open source untuk pelacak matahari. Prototyp yang diusulkan didasarkan pada pelacak matahari dua sumbu yang dikontrol dengan Arduino Uno, yaitu platform prototipe open source berbasis perangkat keras dan lunak yang mudah digunakan. Pelacak matahari dapat dikontrol secara otomatis dengan bantuan sensor Light Dependent Resistor (LDR) atau secara manual menggunakan potensiometer. Selain itu, uji coba ini menyediakan instrumentasi virtual berbasis Excel tempat data pelacak matahari dapat dicatat dan disajikan. Perangkat keras yang digunakan dipilih agar hemat biaya, kompakt, dan serbaguna. Uji coba yang diusulkan dirancang untuk membantu mahasiswa memahami teori kontrol dan aplikasinya.
Uji coba yang diusulkan ditunjukkan pada Gambar 1. Didasarkan pada pelacak matahari yang dapat berputar secara otomatis untuk melacak matahari dengan bantuan empat sensor LDR dan dua servo motor (SM1 dan SM2), atau secara manual menggunakan potensiometer. Untuk beralih antara dua mode (otomatis dan manual), digunakan sebuah tombol push. Tombol push lain digunakan untuk menghubungkan SM1 (servo atas-bawah) atau SM2 (servo kiri-kanan) ke potensiometer untuk mengontrol gerakannya. Selain itu, komputer digunakan sebagai instrumentasi visual untuk memvisualisasikan mode serta arus, tegangan, dan daya panel PV menurut waktu di MS Excel. Papan Arduino Uno digunakan untuk mengimplementasikan semua persyaratan perangkat lunak sistem.
Desain Mekanis
Seperti yang ditunjukkan pada Gambar 2, model 3D CAD pelacak matahari dirancang menggunakan CATIA. Terdiri dari panel PV, servo kiri-kanan dan atas-bawah, serta empat sensor LDR. Untuk sumbu horizontal, sebuah bearing dipasang secara paralel dengan servo atas-bawah untuk fleksibilitas yang lebih baik. Pelacak matahari dirancang dengan dua derajat kebebasan, dari timur ke barat oleh servo kiri-kanan dan dari selatan ke utara oleh servo atas-bawah. Sensor LDR ditempatkan di empat sudut panel PV dan dimasukkan ke dalam tabir gelap dengan lubang kecil di atas untuk mendeteksi cahaya matahari. Tabir gelap ini juga dianggap sebagai konsentrator radiasi dan digunakan untuk meningkatkan ketahanan pelacak matahari.
Sistem Perangkat Keras
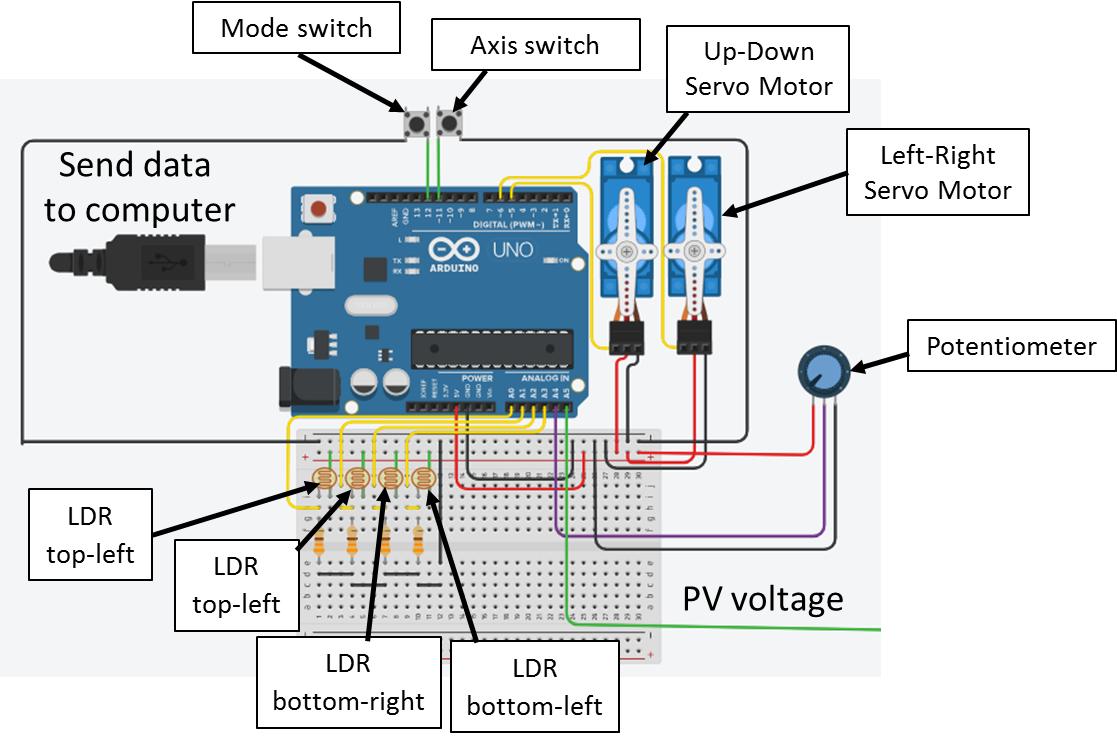
Gambar 3 menyajikan rangkaian elektronik uji coba yang diusulkan. Untuk mode otomatis, mikrokontroler mengubah nilai analog sensor LDR (pin A0 hingga A3) menjadi digital. Kemudian mengontrol dua servo motor (atas-bawah dan kiri-kanan) menggunakan dua sinyal Modulasi Lebar Pulsa (PWM) (pin 5 dan 6) untuk melacak matahari. Gerakan rotasi terjadi pada dua sumbu, azimut dari timur ke barat sesuai jalur harian matahari dan elevasi dari selatan ke utara sesuai jalur musiman matahari. Untuk mode manual, sebuah potensiometer (pin A4) digunakan untuk mengontrol gerakan kedua servo motor, sebuah tombol push (pin 11) digunakan untuk menghubungkan potensiometer ke servo atas-bawah atau kiri-kanan. Selain itu, tombol push lain (pin 12) digunakan untuk beralih antara dua mode. Selain itu, tegangan PV diukur melalui pin analog A5 Arduino, lalu arus PV dihitung karena resistor beban sudah diketahui. Berikutnya, arus, tegangan, dan daya PV versus waktu serta mode aktual dikirim ke komputer untuk disajikan secara real-time di MS Excel.
Rangkaian sensor LDR dirancang sebagai rangkaian pembagi tegangan. Variasi intensitas cahaya proporsional dengan variasi tegangan output pembagi. Atas potensiometer pembagi adalah 5 V, ground adalah 0 V, dan output pembagi tegangan terhubung ke input analog (misalnya A0) mikrokontroler. Selanjutnya, Konverter Analog ke Digital (ADC) mikrokontroler mengubah nilai analog yang dibaca oleh A0 menjadi nilai digital antara 0 dan 1023 karena ADC dikodekan dalam 10 bit, dan berdasarkan nilai ini, dapat diketahui tingkat cahaya. Nilai resistor yang digunakan dalam pembagi tegangan adalah 330 Ω.
Dua servo 180 derajat digunakan. Sebuah servo (MG996R) untuk mengontrol pelacak matahari menurut sumbu vertikal, yaitu servo kiri-kanan. Dan sebuah servo mikro (SG90) untuk mengontrol pelacak matahari menurut sumbu horizontal, yaitu servo atas-bawah. Keuntungan servo adalah kita dapat mengontrol berhenti, berjalan, arah rotasi, dan kecepatan menggunakan satu kabel arus rendah yang terhubung langsung ke output mikrokontroler tanpa perlu driver. Servo motor yang digunakan dikontrol oleh papan Arduino UNO melalui kabel listrik 3 kawat seperti yang ditunjukkan pada Gambar 3, dua kawat untuk supply dan satu kawat untuk PWM untuk mengontrol posisinya.
Desain Perangkat Lunak Tertanam
Perangkat lunak tertanam adalah bagian yang akan ditanamkan pada perangkat keras (Arduino Uno) untuk mengontrol dan memantau uji coba pelacak matahari. Perangkat lunak tertanam dirancang untuk mencakup persyaratan berikut:
1. Uji coba memiliki dua mode: manual dan otomatis. Sebuah tombol push terhubung ke pin 12 untuk beralih antara dua mode.
2. Jika mode manual aktif, potensiometer dapat mengontrol servo motor baik dari timur ke barat untuk motor kiri-kanan atau dari selatan ke utara untuk motor atas-bawah. Sebuah tombol push terhubung ke pin 11 untuk beralih potensiometer antara dua motor, baik mengontrol servo kiri-kanan atau servo atas-bawah.
3. Jika mode otomatis aktif, algoritma yang ditunjukkan pada Gambar 4 akan dieksekusi. Algoritma ini menggunakan nilai analog yang dikembalikan oleh sensor LDR. Misalnya, mempertimbangkan azimut atau sumbu vertikal, nilai rata-rata dari dua LDR kanan dan dua LDR kiri dibandingkan dan jika himpunan LDR kiri menerima lebih banyak cahaya, pelacak matahari akan bergerak ke arah tersebut melalui servo kiri-kanan. Servo ini akan terus berputar hingga hasil selisih berada dalam rentang [−10, 10]. Rentang ini digunakan untuk menstabilkan pengontrol dan setelah pelacak matahari tegak lurus terhadap matahari, tidak ada kontrol lebih lanjut. Di sisi lain, jika himpunan LDR kanan menerima lebih banyak cahaya, pelacak matahari bergerak ke arah tersebut melalui servo kiri-kanan dan akan terus berputar hingga hasil selisih berada dalam rentang [−10, 10]. Cara yang sama digunakan untuk sumbu elevasi. Selain itu, kami juga menentukan radiasi rata-rata dari empat sensor LDR dan jika nilai ini lebih sedikit dari nilai kecil (8: nilai yang telah disesuaikan dan diuji secara praktis dan dikembalikan ketika iradiasi nol). Artinya, malam telah tiba. Dalam hal ini, pelacak matahari harus kembali ke posisi terbit matahari. Misalnya, jika posisi terbit matahari dapat dicapai dengan mengatur 0 derajat pada servo kiri-kanan, dan 30 derajat pada servo atas-bawah. Ini dapat dilakukan dengan mudah melalui fungsi C "servox.write(angle)" yang disediakan oleh Arduino IDE.
4. Tegangan PV yang diperoleh melalui pin analog A5 harus diproses dan digunakan untuk menghitung arus dan daya PV. Kemudian semua data ini dan mode aktual harus dikirim melalui kabel USB ke komputer dan disajikan di MS Excel.
Makro Excel PLX-DAQ digunakan untuk akuisisi data dari mikrokontroler Arduino ke Spreadsheet Excel. Kami hanya perlu mengunduhnya. Setelah instalasi, folder bernama "PLX-DAQ" akan secara otomatis dibuat di PC di mana ada pintasan bernama "PLX-DAQ Spreadsheet". Kemudian, untuk membangun komunikasi antara papan dan Excel, kami hanya perlu membuka Spreadsheet dan menentukan pengaturan koneksi (kecepatan baud dan port) di jendela PLX-DAQ (Gambar 5). Kemudian, setelah mengklik "connect", data output akan dikumpulkan dan ditampilkan secara real-time di Spreadsheet Excel.
Prototyp
Gambar 6 menunjukkan pelacak matahari dalam keadaan terlepas dan terpasang. Seperti yang ditampilkan, seluruh struktur dibuat menggunakan papan kayu, dan jelas bahwa semua komponen yang disebutkan telah digunakan untuk membangun pelacak matahari dengan mode manual dan otomatis (sensor LDR, Arduino Uno, servo motor, potensiometer, tombol push, dan panel PV kecil).
Gambar 7 menunjukkan seluruh uji coba, pelacak matahari dengan instrumentasi virtual, dan lampu buatan yang dapat menyinari cahaya untuk menguji pelacak matahari. Pelacak matahari dan komputer terhubung melalui kabel USB. Setelah tegangan PV diperoleh, pengontrol memproses informasi ini dan menggunakannya untuk menghitung arus dan daya PV. Kemudian, semua data ini dikirim ke komputer untuk disajikan di MS Excel. Dari Gambar 5 dan 6, jelas bahwa uji coba yang diusulkan kecil, fleksibel, dan mudah digunakan. Ini dapat memungkinkan mahasiswa, peneliti, dan insinyur untuk menerapkan algoritma mereka dengan cara mudah sebelum melanjutkan implementasi perangkat pelacak matahari besar.
Kode
Perangkat lunak tertanam uji coba pelacak matahari
Perangkat lunak tertanam uji coba pelacak matahari Arduino
// Library servo motor
#include <Servo.h>

// Inisialisasi variabel
int mode = 0;
int axe = 0;
int buttonState1 = 0;
int buttonState2 = 0;
int prevButtonState1 = 0;
int prevButtonState2 = 0;
int ldrtopr = 0; // LDR kanan atas
int ldrtopl = 1; // LDR kiri atas
int ldrbotr = 2; // LDR kanan bawah
int ldrbotl = 3; // LDR kiri bawah
int topl = 0;
int topr = 0;
int botl = 0;
int botr = 0;

// Deklarasi dua servo
Servo servo_updown;
Servo servo_rightleft;
int threshold_value = 10; // sensitivitas pengukuran

void setup() {
  Serial.begin(9600); // pengaturan koneksi serial
  Serial.println("CLEARDATA"); // hapus semua data yang telah ditempatkan
  Serial.println("LABEL,t,voltage,current,power,Mode"); // definisi judul kolom (perintah PLX-DAQ)
  pinMode(12, INPUT); // Tombol saklar mode
  pinMode(11, INPUT); // Saklar sumbu
  pinMode(A4, INPUT); // Potensiometer untuk gerakan kiri-kanan dan atas-bawah
  servo_updown.attach(5); // Gerakan servo atas-bawah
  servo_rightleft.attach(6); // Gerakan servo kiri-kanan
}

void loop() {
  // pv_power();
  char Mode;
  float volt = analogRead(A5) * 5.0 / 1023;
  float voltage = 2 * volt; // Volt=(R1/R1+R2)*Voltage / R1=R2=10Ohms => voltage=2*volt
  float current = voltage / 20; // I=voltage/(R1+R2)
  float power = voltage * current;

  Serial.print("DATA,TIME,");
  Serial.print(voltage); // kirim tegangan ke port serial
  Serial.print(",");
  Serial.print(current); // kirim arus ke port serial
  Serial.print(",");
  Serial.print(power); // kirim daya ke port serial
  Serial.print(",");

  buttonState1 = digitalRead(12);
  if (buttonState1 != prevButtonState1) {
    if (buttonState1 == HIGH) {
      // Ubah mode dan nyalakan indikator yang benar
      if (mode == 1) {
        mode = 0;
      } else {
        mode = 1;
      }
    }
  }
  prevButtonState1 = buttonState1;
  delay(50);

  if (mode == 0) {
    Mode = 'M';
    Serial.println(Mode); // kirim Mode "Manual" ke port serial
    manualsolartracker();
  } else {
    // mode otomatis
    Mode = 'A';
    Serial.println(Mode);
    automaticsolartracker(); // kirim Mode "Automatic" ke port serial
  }
}

void automaticsolartracker() {
  // menangkap nilai analog setiap LDR
  topr = analogRead(ldrtopr);
  topl = analogRead(ldrtopl);
  botr = analogRead(ldrbotr);
  botl = analogRead(ldrbotl);

  // menghitung rata-rata
  int avgtop = (topr + topl) / 2;
  int avgbot = (botr + botl) / 2;
  int avgleft = (topl + botl) / 2;
  int avgright = (topr + botr) / 2;

  // mendapatkan selisih
  int diffelev = avgtop - avgbot;
  int diffazi = avgright - avgleft;

  // gerakan kiri-kanan pelacak matahari
  if (abs(diffazi) >= threshold_value) {
    if (diffazi > 0) {
      if (servo_rightleft.read() < 180) {
        servo_rightleft.write((servo_updown.read() + 2));
      }
    }
    if (diffazi < 0) {
      if (servo_rightleft.read() > 0) {
        servo_rightleft.write((servo_updown.read() - 2));
      }
    }
  }

  // gerakan atas-bawah pelacak matahari
  if (abs(diffelev) >= threshold_value) {
    if (diffelev > 0) {
      if (servo_updown.read() < 180) {
        servo_updown.write((servo_rightleft.read() - 2));
      }
    }
    if (diffelev < 0) {
      if (servo_updown.read() > 0) {
        servo_updown.write((servo_rightleft.read() + 2));
      }
    }
  }
}

void manualsolartracker() {
  buttonState2 = digitalRead(13);
  if (buttonState2 != prevButtonState2) {
    if (buttonState2 == HIGH) {
      if (axe == 1) {
        axe = 0;
      } else {
        axe = 1;
      }
    }
  }
  prevButtonState2 = buttonState2;
  delay(50);

  if (axe == 0) {
    // kontrol gerakan kiri-kanan
    servo_rightleft.write(map(analogRead(A4), 0, 1023, 0, 180));
  } else {
    // kontrol gerakan atas-bawah
    servo_updown.write(map(analogRead(A4), 0, 1023, 0, 180));
  }
}