Tito: Robot Arduino UNO Cetak 3D dengan Aktuator Servo, Sensor, dan Kontrol BLE
Komponen dan Perlengkapan
Arduino UNO
1
Servo (Tower Pro MG996R)
4
Buzzer
1
Sensor Ultrasonik HC-SR04 (Umum)
1
Blok Dadu OpenBuilds untuk Poros Acme Metrik 8mm
20
Papan Roti Memancarkan SparkFun - Mini
1
Kabel Jumper Laki/Perempuan
16
Papan Roti (umum)
1
LED (umum)
3
DFRobot Romeo BLE - Papan Kontrol Robot Arduino dengan Bluetooth 4.0
1
Kit pembuat Otto DIY
6
Alat dan Mesin yang Diperlukan
Printer 3D (umum)
Pemancah solder (umum)
Satu kunci Allen OpenBuilds
Aplikasi dan Layanan Online
Arduino IDE
Arduino Web Editor
Arduino IoT Cloud
Tentang Proyek Ini
Jika Anda tidak memiliki atau sulit mendapatkan bagian, Anda dapat membeli kit lengkap kami!
Kunjungiwww.ottodiy.com
Tito adalah robot DIY berjalan dua kaki yang menari, turunan dari Zowi dan Bob. Pada dasarnya telah disesuaikan dengan papan Arduino UNO standar dengan koneksi dan dukungan yang lebih mudah. Ini adalah iterasi pertama untuk Otto DIY
Alat dan Bahan
Papan Arduino UNO atau kompatibel (dalam kasus saya DFRduino UNO)
Papan roti nano
Buzzer
Servo Futaba S3003 x4
Sensor ultrasonik HC-SR04
Powerbank (opsional)
Dadu M3 x20
Sekrup M3 x20
Kepala cetak 3D
Dasar cetak 3D
Kaki cetak 3D x2
Kaki kanan cetak 3D
Kaki kiri cetak 3D
Alat:
Printer 3D
Kunci Allen
Obeng
Cetak Bagian 3D
File .stl ada di sini. Temukan cara mencetak bagian dengan 3D, mereka dirancang tanpa dukungan sehingga sangat mudah dicetak dengan 20% infill dan resolusi 0.2mm. Karena Tito sepenuhnya open source, Anda dapat menemukan desain file model 3D yang dibuat di Autodesk 123D Design di sini:
Pre-Assemble
Ada banyak cara untuk membangun Tito, tetapi satu rekomendasi adalah: sebelum menghubungkan servo, rangkan potongan cakram servo ke kaki, lalu masukkan servo ke badan dan kaki.
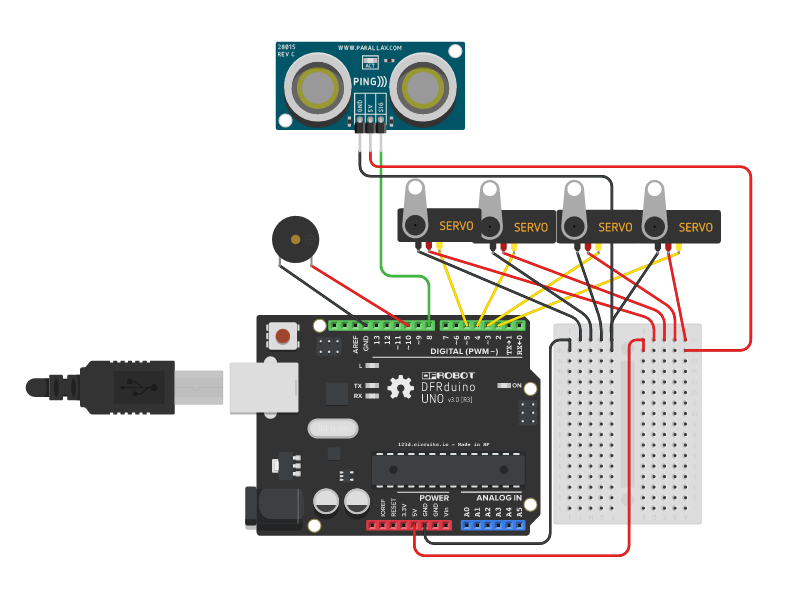
Skematik
Ikuti gambar untuk koneksi. Sensor ultrasonik HC-SR04 (trig untuk pin 8 dan echo untuk pin 9). Selama proses pembuatan, Anda mungkin perlu mencabut dan menyambungkan terus menerus jadi simpan skematik ini untuk perbaikan lebih lanjut.
Uji Posisi Servo
Dalam gambar, kabel terputus tetapi ide di sini adalah mengunggah kode ke papan Arduino UNO yang akan menempatkan semua servo pada 90 derajat. Lalu cocokkan sudut yang tepat untuk cakram kurbel di badan dan kaki. Tito harus berada dalam posisi seperti pada foto. Kemudian Anda dapat memasang semua servo dengan sumbu sekrup.
Rangka Papan Arduino UNO
Desain ini memudahkan pemasangan papan Arduino Uno kompatibel apa pun (dalam kasus saya DFRduino UNO) di bagian kepala, Anda dapat menggunakan hingga 4 sekrup.
Rangka Akhir
Jika semua koneksi terjamin, Anda dapat menutup bagian kepala dan memasangnya ke badan menggunakan sekrup samping.
Pemrograman Arduino IDE
Semua library dan kode sketsa ada di repositori Github ini. Cukup sambungkan kabel USB Anda ke Arduino UNO dan unggah kode. Ada banyak gerakan yang diprogram untuk robot seperti berjalan ke arah yang berbeda, ultrasonik, angkat, miring, dan tari.
Post remix dan modifikasi Anda di komunitas hackster atau Thingiverse