Mata Ketiga Berbasis Arduino: Alat Bantu Penglihatan untuk Buta
Komponen dan Perlengkapan
SparkFun Arduino Pro Mini 328 - 5V/16MHz – 5 buah
5 Sensor Ultrasonik – 5 buah
Perfboard – 5 buah
Motor Getar – 5 buah
Buzzer – 5 buah
LED 5 mm: Merah – 5 buah
Saklar Geser – 5 buah
Header Betina 8 Posisi 1 Baris (0.1") – 2 buah
Header Jantan 40 Posisi 1 Baris (0.1") – 2 buah
Kabel Jumper (umum) – 4 buah
Power bank – 1 buah
Beberapa karet dan stiker (untuk dibuat sebagai pita untuk dipakai)
Baterai LiPo 3.7 V – 1 buah
Alat dan Mesin yang Diperlukan
Solder (umum)
Pistol Lem Panas (umum)
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Teknologi wearable pertama untuk orang buta
Menggunakan gelombang ultrasonik untuk mendeteksi halangan
Memberi tahu pengguna melalui getaran/bunyi buzzer
Mata ketiga untuk orang buta adalah inovasi yang membantu orang buta untuk menavigasi dengan kecepatan dan kepercayaan diri dengan mendeteksi halangan di dekat mereka menggunakan bantuan gelombang ultrasonik dan memberitahukan mereka dengan bunyi buzzer atau getaran. Mereka hanya perlu mengenakan perangkat ini sebagai pita atau kain.
Menurut WHO 39 juta orang diestimasi buta di seluruh dunia. Mereka menderita banyak kesulitan dalam kehidupan sehari-hari. Orang yang terkena telah menggunakan tongkat putih tradisional selama bertahun-tahun yang meskipun efektif, masih memiliki banyak kelemahan. Cara lain adalah memiliki hewan peliharaan seperti anjing, tetapi itu sangat mahal. Jadi tujuan proyek ini adalah untuk mengembangkan cara yang lebih murah dan lebih efisien untuk membantu orang dengan gangguan penglihatan untuk menavigasi dengan kenyamanan, kecepatan dan kepercayaan diri yang lebih besar.
Video
Tonton video cara kerjanya.
Tonton video yang datang di saluran berita (bahasa Malayalam)
Keabsahan proyek: Ini adalah teknologi wearable pertama untuk orang buta yang menyelesaikan semua masalah teknologi yang ada. Sekarang ada begitu banyak instrumen dan perangkat cerdas untuk orang dengan gangguan penglihatan untuk navigasi tetapi sebagian besar memiliki masalah tertentu untuk dibawa dan kelemahan utama adalah mereka membutuhkan banyak pelatihan untuk digunakan. Salah satu keajaiban utama dari inovasi ini adalah, itu terjangkau untuk semua orang, total biaya kurang dari $25 (~1500INR). Tidak ada perangkat seperti itu yang tersedia di pasaran yang dapat dipakai seperti kain dan memiliki biaya serta kesederhanaan yang rendah. Ketika digunakan dalam skala besar, dengan perbaikan pada prototipe, itu akan memberikan manfaat drastis bagi masyarakat.
Langkah 1: Sistem yang Ada
Tongkat putih
Anjing peliharaan
Perangkat cerdas (misal: Vision a torch for blinds)
Masalah Sistem yang Ada:
Tongkat putih - Mudah retak/pecah, Tongkat mungkin terperangkap di retakan trotoar atau objek berbeda.
Anjing peliharaan - Biaya besar. (~$42,000 / 280000Rs)
Kelemahan Umum (Termasuk perangkat cerdas) Tidak dapat dibawa dengan mudah, membutuhkan banyak pelatihan untuk digunakan
Fitur Mata ketiga untuk orang buta: Dengan mengenakan perangkat ini mereka dapat sepenuhnya menghindari penggunaan tongkat putih dan perangkat semacam itu. Perangkat ini akan membantu orang buta untuk menavigasi tanpa memegang tongkat yang sedikit mengganggu bagi mereka. Mereka cukup mengenakannya sebagai pita atau kain dan dapat berfungsi sangat akurat dan mereka hanya butuh sedikit pelatihan untuk menggunakannya.
Langkah 2: Deskripsi Lengkap Proyek
Saya telah merancang perangkat wearable khusus berdasarkan papan Arduino yang dapat dipakai seperti kain untuk orang buta. Perangkat ini dilengkapi dengan lima sensor ultrasonik, terdiri dari lima modul yang terhubung ke bagian-bagian yang berbeda di tubuh. Di antaranya, dua untuk kedua bahu, dua lagi untuk kedua lutut dan satu untuk tangan. Menggunakan lima sensor ultrasonik, orang buta dapat mendeteksi objek dalam pandangan lima dimensi di sekitar mereka dan dapat dengan mudah bepergian ke mana saja. Ketika sensor ultrasonik mendeteksi halangan perangkat akan memberitahukan pengguna melalui getaran dan bunyi beep. Intensitas getaran dan laju beeping meningkat seiring dengan penurunan jarak dan ini adalah perangkat yang sepenuhnya otomatis.
Perbaikan Fitur:
Seluruh proyek dapat dibuat dalam bentuk jaket, sehingga perangkat tidak perlu dipakai satu per satu. Penggunaan papan yang dirancang khusus daripada arduino dan sensor ultrasonik berkualitas tinggi membuat respons lebih cepat yang membuat perangkat mampu bekerja di tempat yang ramai.
Langkah 3: Diuji Berhasil dengan Bantuan Orang dengan Gangguan Penglihatan.
Baca lebih lanjut di sini di posting FB oleh guru sains sekolah kami.
Penghargaan yang dimenangkan untuk inovasi ini.
Harga 1 untuk penghargaan inovasi PPT
Harga 2 di pameran sains tingkat negara bagian. (Diselenggarakan oleh Pemerintah Kerala)
Langkah 4: Prototipasi Ide - Bagian yang Digunakan
Bahan
5 x Arduino pro mini
5 x Sensor ultrasonik
5 x Papan pref
5 x Motor getar
5 x Buzzer
5 x LED merah
5 x Saklar
Pin header jantan dan betina
4 x Kabel jumper
Satu power bank
Satu baterai ponsel lama 3.3 volt
Beberapa karet dan stiker(untuk dibuat sebagai pita untuk dipakai)
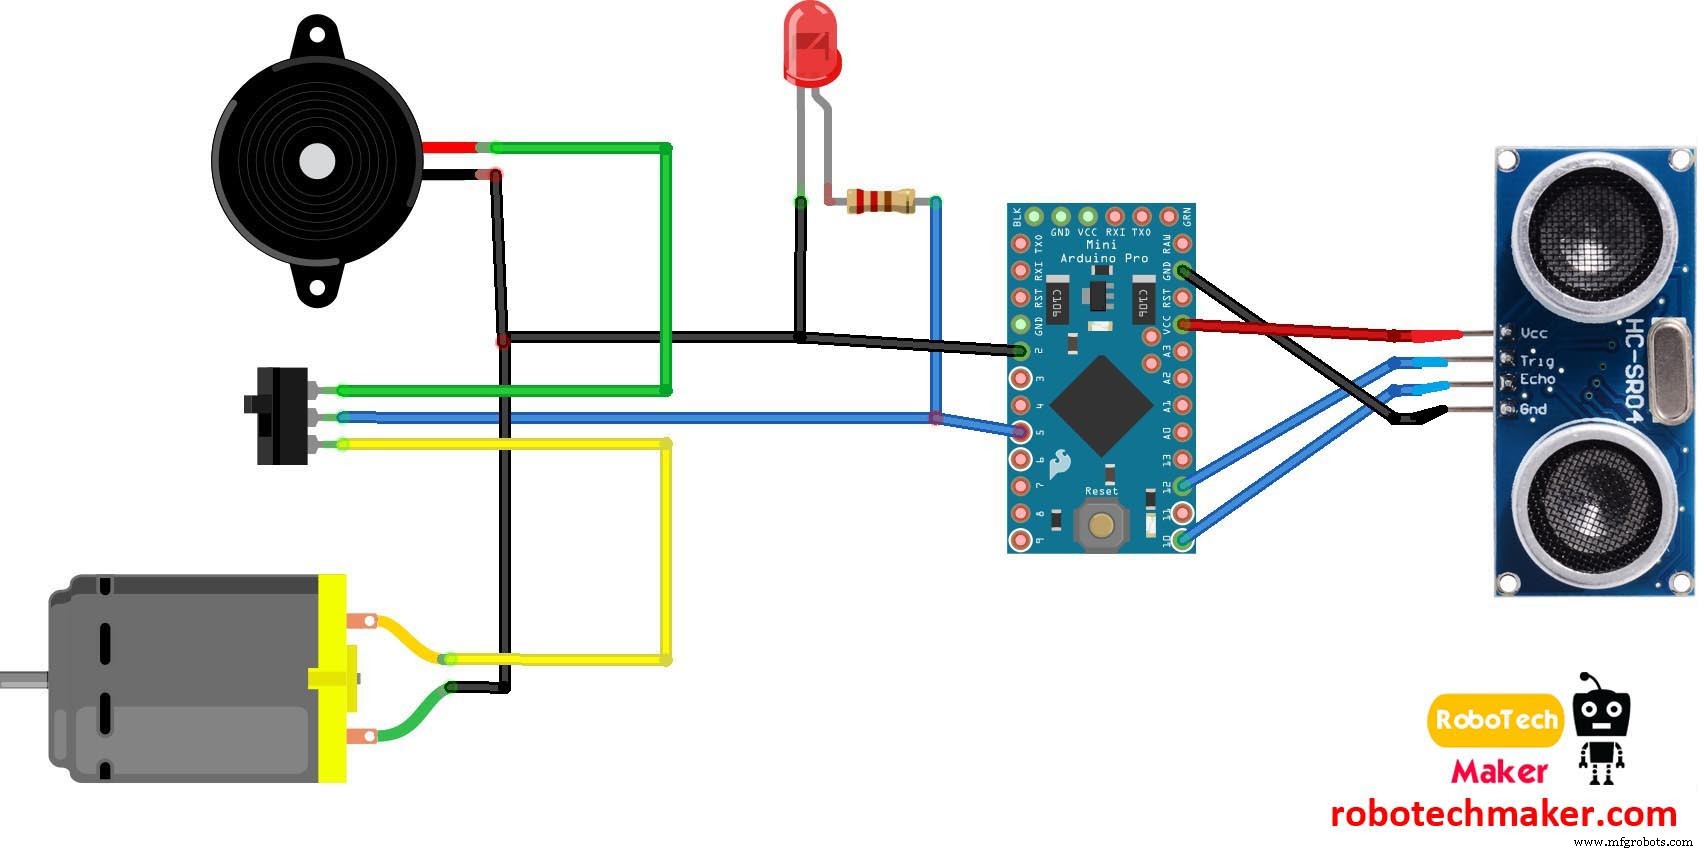
Langkah 5: Diagram Rangkaian
Instruksi kabel.
Ground LED, buzzer dan motor getar ke GND arduino
+ve LED dan kaki tengah saklar ke pin Arduino 5
+ve Buzzer ke kaki pertama saklar
+ve Motor getar ke kaki ketiga saklar
Sensor ultrasonik
Pin VCC Sensor ultrasonik - pin VCC Arduino
Pin GND Sensor ultrasonik - pin GND Arduino
Pin Trig Sensor ultrasonik - pin 12 Arduino
Pin Echo Sensor ultrasonik - PIN 12 Arduino
Saklar yang digunakan di sini adalah untuk memilih mode. (mode buzzer atau getaran.)
Gambar 2 - Memberi daya pada modul - Hubungkan 4 arduino pro mini ke pin USB jantan dan hubungkan ke power bank. Untuk modul di tangan gunakan baterai lithium kecil.
Langkah 6: Membuat Modul
Pertama potong papan pref dalam dimensi 5 X 3 cm dan solder header betina untuk Arduino ke papan.
Lalu solder buzzer.
Lalu hubungkan motor getar menggunakan pistol lem panas dan solder kabel ke dalamnya.
Lalu hubungkan LED.
Lalu hubungkan saklar.
Lalu hubungkan pin header untuk sensor ultrasonik dan input baterai.
Lalu solder semuanya seperti yang ditunjukkan dalam diagram rangkaian.
Sekarang hubungkan Arduino dan sensor ultrasonik ke papan
Juga hubungkan pita karet ke semua modul.
3 modul lagi harus dibuat dengan cara yang sama seperti yang dijelaskan di atas, tetapi untuk yang di tangan, ada sedikit perbedaan. kunjungi langkah berikutnya sebelum membuat modul terakhir.
Langkah 7: Kode + Membuat Modul untuk Tangan
Hubungkan sensor ultrasonik ke papan dengan menggunakan 4 kabel jumper.
Lalu hubungkan baterai ponsel 3.7 volt ke modul ini.
Lalu hubungkan pita karet seperti yang ditunjukkan dalam gambar.
Terakhir unggah kode ke setiap papan Arduino dan nyalakan 4 modul lain menggunakan power bank.
Kode yang digunakan dalam Arduino:
//VISIT : www.robotechmaker.com const int pingTrigPin = 12; //Trigger connected to PIN 7 const int pingEchoPin = 10; //Echo connected yo PIN 8 int buz=5; //Buzzer to PIN 4 void setup() { Serial.begin(9600); pinMode(buz, OUTPUT); } void loop() { long duration, cm; pinMode(pingTrigPin, OUTPUT); digitalWrite(pingTrigPin, LOW); delayMicroseconds(2); digitalWrite(pingTrigPin, HIGH); delayMicroseconds(5); digitalWrite(pingTrigPin, LOW); pinMode(pingEchoPin, INPUT); duration = pulseIn(pingEchoPin, HIGH); cm = microsecondsToCentimeters(duration); if(cm<=50 && cm>0) { int d= map(cm, 1, 100, 20, 2000); digitalWrite(buz, HIGH); delay(100); digitalWrite(buz, LOW); delay(d); } Serial.print(cm); Serial.print("cm"); Serial.println(); delay(100); } long microsecondsToCentimeters(long microseconds) { return microseconds / 29 / 2; }
Third_eye_for_blinds.ino
Kode
Kode yang digunakan dalam arduino
Kode yang digunakan dalam arduinoC/C++
//VISIT : www.robotechmaker.com const int pingTrigPin = 12; //Trigger connected to PIN 7 const int pingEchoPin = 10; //Echo connected yo PIN 8 int buz=5; //Buzzer to PIN 4 void setup() { Serial.begin(9600); pinMode(buz, OUTPUT); } void loop() { long duration, cm; pinMode(pingTrigPin, OUTPUT); digitalWrite(pingTrigPin, LOW); delayMicroseconds(2); digitalWrite(pingTrigPin, HIGH); delayMicroseconds(5); digitalWrite(pingTrigPin, LOW); pinMode(pingEchoPin, INPUT); duration = pulseIn(pingEchoPin, HIGH); cm = microsecondsToCentimeters(duration); if(cm<=50 && cm>0) { int d= map(cm, 1, 100, 20, 2000); digitalWrite(buz, HIGH); delay(100); digitalWrite(buz, LOW); delay(d); } Serial.print(cm); Serial.print("cm"); Serial.println(); delay(100); } long microsecondsToCentimeters(long microseconds) { return microseconds / 29 / 2; }