Ubah Mobil RC Anda Menjadi Kendaraan Kendali Bluetooth
Komponen dan Perlengkapan
SparkFun Arduino Pro Mini 328 - 3.3V/8MHz
×
1
Texas Instruments Dual H-Bridge motor drivers L293D
×
1
Alat dan Mesin yang Diperlukan
Soldering iron (generic)
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Mobil RC sangat menyenangkan untuk diubah dan memberikan chassis yang murah untuk membuat robot, tetapi memilih yang akan dibuat adalah kesulitan dengan jutaan tipe. Saudara kecil saya baru-baru ini merayakan ulang tahun dan saya ingin memberinya sesuatu yang sangat keren, akhirnya saya memberinya mobil RC ini. Pengubahan mobil RC mudah dan sulit juga, karena berbagai cara mobil RC dibuat tidak memungkinkan cara yang mudah dan terdefinisi untuk mengubah mobil, tetapi pengubahan ini universal. Saya juga akan mencoba membahas dasar tentang semua bagian dan teori di balik setiap modul. Kami telah menggunakan modul tetapi Anda dianjurkan untuk membuat rangkaian kami, kecuali pro mini.
Saya sangat tidak nyaman dengan promini karena terlalu kecil tetapi itu menyenangkan.
Lihat video dan pastikan untuk berlangganan untuk video mendatang
Langkah 1: Memilih chassis yang tepat
Daftar Bagian
ProMini
L293d module
hc-05
Rc car
Memilih chassis yang tepat
Memilih chassis adalah pertanyaan tentang mekanisme drive ada banyak mekanisme drive.
Mari kita bicara tentang dua mekanisme paling populer.
Differential Drive Apa itu Differential drive?
Istilah differential berarti perbedaan antara dua entitas, dalam konteks robotika ini hanyalah perbedaan kecepatan antara dua motor.Berdasarkan perbedaan kecepatan ini, robot dapat bergerak ke arah mana pun pada tata letak 2D.
Ketika dua motor terhubung ke roda dalam satu garis, berlawanan satu sama lain(Sama seperti sepasang roda yang terhubung ke satu poros) kecepatan dengan mana setiap motor berputar menentukan arah gerakan. Kedua roda berputar pada kecepatan yang sama perbedaan antara motor adalah Nol. Ini membuat robot bergerak maju dalam garis lurus.Robot dapat bergerak ke arah mundur jika arah putaran kedua motor dibalik. Ini lagi akan dalam garis lurus jika perbedaan kecepatan nol. Sekarang mengubah kecepatan salah satu motor akan menghasilkan gerakan ke arah jauh dari garis lurus. Misalnya, mengurangi kecepatan motor kanan akan menghasilkan perbedaan kecepatan dan sehingga perubahan arah.Gaya yang dihasilkan sehingga robot berbelok ke kanan. Perubahan arah ini dapat dikontrol ke sudut yang diperlukan dengan mengurangi kecepatan motor lebih lanjut.Semakin lambat motor kanan, semakin tajam belokan ke kanan. Ini sama persis untuk belokan ke kiri.
Sebagai kesimpulan, Motor kanan lebih lambat, belokan ke kanan semakin tajam. Motor kiri lebih lambat Belokan ke kiri semakin tajam. Di bawah ini beberapa skenario yang menjelaskan kerja mekanisme differential drive. M1 dan M2 adalah motor yang mengemudikan roda di kiri dan kanan masing-masing.
Steer Type Drive
Apa itu Steer type drive ?
Drive tipe mobil adalah yang paling umum di dunia nyata tetapi tidak di dunia robot. Ini ditandai oleh sepasang roda pengemudi dan sepasang terpisah roda pengarah Terjemahan dan rotasi independen satu sama lain. Tetapi terjemahan dan rotasi saling terkait sehingga sistem ini menghadapi masalah perencanaan jalur yang parah. Empat roda lebih efisien dibandingkan tiga atau dua roda. Dua roda pertama dari empat roda dapat digunakan untuk mengarah dan dua roda berikutnya untuk mengemudikan robot. Menyeimbangkan robot empat roda bukan masalah. Sebagian besar mobil sehari-hari yang kita gunakan adalah empat roda dan contoh ini cukup untuk membuktikan keberadaan dan kemampuannya.
Kekurangan Tipe Drive Mobil : Mekanisme belokan harus dikontrol dengan akurat. Ketidakakuratan kecil dapat menyebabkan kesalahan odometri yang besar Sistem Non – Holonomic sehingga perencanaan jalur sangat sulit dan tidak akurat Tidak ada aktuator arah langsung
Jadi lebih baik menggunakan differential drive karena kesederhanaannya dan mudah digunakan.
Langkah 2: Mengontrol motor
Untuk mengontrol motor kita perlu sesuatu yang disebut motor driver.
Apa itu Motor Driver?
Motor driver adalah amplifier arus kecil; fungsi motor driver adalah mengambil sinyal kontrol arus rendah dan mengubahnya menjadi sinyal arus yang lebih tinggi yang dapat mengemudikan motor.
Ada banyak motor driver di luar sana yang saya gunakan adalah modul motor driver l293d.
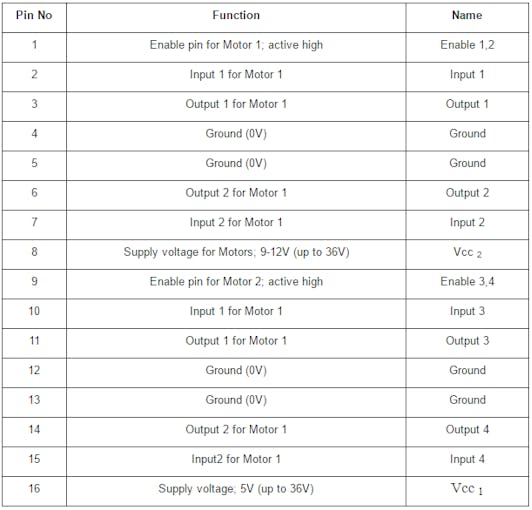
L293D adalah Motor driver integrated circuit yang digunakan untuk mengemudikan motor DC yang berputar di kedua arah. Ini adalah IC 16-pin yang dapat mengontrol sekelompok dua motor DC secara bersamaan. L293D menggunakan 5V untuk daya sendiri dan sumber daya eksternal diperlukan untuk mengemudikan motor, yang dapat hingga 36V dan menarik hingga 600mA. L293D bekerja pada konsep H-bridge tipis, sirkuit yang memungkinkan tegangan tinggi mengalir di kedua arah. Dalam satu IC L293D ada dua sirkuit H-bridge yang dapat memutar dua motor DC secara independen.
Deskripsi Pin L293d
1Enable pin untuk Motor 1; active high Enable 1,2 2 Input 1 untuk Motor 1 Input 1 3 Output 1 untuk Motor 1 Output 1 4 Ground (0V) Ground 5 Ground (0V) Ground 6 Output 2 untuk Motor 1 Output 2 7 Input 2 untuk Motor 1 Input 2 8 Supply voltage untuk Motor; 9-12V (up to 36V) Vcc 2 9 Enable pin untuk Motor 2; active high Enable 3,4 10 Input 1 untuk Motor 1 Input 3 11 Output 1 untuk Motor 1 Output 3 12 Ground (0V) Ground 13 Ground (0V) Ground 14 Output 2 untuk Motor 1 Output 4 15 Input2 untuk Motor 1 Input 4 16 Supply voltage; 5V (up to 36V) Vcc 1
Langkah 3: Tentang Aplikasi
Ada banyak aplikasi untuk mengontrol Saya buat dengan satu .Logika sangat sederhana semua tombol mengirim karakter saat ditekan melalui Bluetooth dan arduino memprosesnya.
Fungsi Karakter
X Null state F Forward Motion B Backward Motion L Turn Left R Turn Right
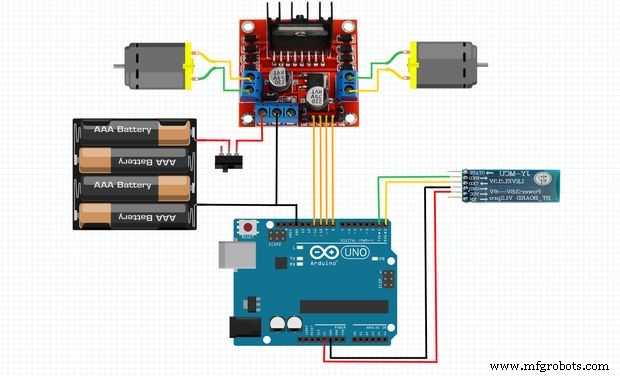
Langkah 4: Menghubungkan semua bagian
Koneksi sederhana
berikut adalah koneksi sebagai berikut
Modul Bluetooth
Hc-05 Arduino Vcc 5v Gnd Gnd Rx Tx Tx Rx
Motor Driver
Motor Driver Arduino pin 2 8 pin 7 7 pin 10 6 pin 4 9 pin 3 and 6 Motor 1 pin 11 and pin 14 Motor 2 pin 1 5v pin 9 5v
Saya harap Anda menikmati pembuatan proyek ini seperti yang telah saya lakukan Saya akan memposting beberapa proyek keren segera jadi ikuti saya untuk mendapatkan semua pembaruan Juga like halaman saya https://www.facebook.com/makewithRex/