Lengan Robot Penyolder Otomatis: Panduan Pembuatan DIY yang Presisi, Cepat
Komponen dan Perlengkapan
Stepper Motor 28BYJ-48 With Driver Module ULN2003
1
Arduino UNO
1
Servo motor TowerPro MG955
1
I2C SERIAL LCD 1602 MODULE
1
Stepdown Module
1
OpenBuilds NEMA 17 Stepper Motor
1
Alat dan Mesin yang Diperlukan
Laser cutter (generik)
Rotary Tool Cutting Bit Kit Set for Dremel
Aplikasi dan Layanan Online
Arduino IDE
Microsoft Visual Studio 2015
Tentang Proyek Ini
Intro
Ide proyek ini datang ke benak saya secara tidak sengaja ketika saya mencari kemampuan berbagai lengan robot, lalu saya menemukan bahwa ada beberapa yang mencakup area penggunaan ini (Lengan Robot Otomatis Pengelasan & Penyolderan).
Sebenarnya saya sudah memiliki pengalaman sebelumnya untuk membuat proyek serupa, tetapi kali ini proyek ini sangat berguna dan efektif.
Sebelum memutuskan bentuknya saya melihat banyak aplikasi dan proyek lain terutama di bidang industri, proyek open source membantu saya banyak untuk menemukan bentuk yang tepat dan sesuai.
Itu karena ilmu di balik pakan visual untuk otak kita.
Langkah 1: Desain
Awalnya saya melihat banyak proyek profesional yang tidak dapat saya implementasikan karena kompleksitasnya.
Kemudian saya memutuskan untuk membuat produk saya sendiri yang terinspirasi dari proyek lain, jadi saya menggunakan Google Sketch up 2017 pro. Setiap bagian dirancang untuk dirangkai satu sama lain dalam urutan tertentu seperti yang ditunjukkan dalam gambar berikut.
Dan sebelum merakitnya saya harus menguji bagian dan memilih pemolot yang sesuai, ini dilakukan dengan menggambar proyek finishing virtual sebagai panduan bagi saya.
Gambar-gambar ini menunjukkan bentuk finishing sebenarnya dalam ukuran asli dan dimensi yang benar dari setiap bagian untuk memilih pemolot yang tepat.
Langkah 2: Operasi dan Instalasi
Selama bekerja saya menghadapi beberapa kendala yang harus kita sampaikan.
1. Lengan terlalu berat untuk dipegang oleh stepper motor kecil, dan kita memperbaikinya dalam versi berikutnya atau cetakan laser.
2. Karena model terbuat dari bahan plastik, gesekan pada dasar berputar tinggi dan geraknya tidak halus.
Solusi pertama adalah membeli stepper motor yang lebih besar yang mampu menahan beban dan gesekan, dan kita merancang ulang dasar agar cocok dengan stepper motor yang lebih besar.
Sebenarnya masalah masih ada dan motor yang lebih besar tidak memperbaikinya, dan itu karena gesekan antara dua permukaan plastik selain kita tidak dapat menyesuaikan pot dengan persen. Posisi rotasi maksimum bukan arus maksimum yang dapat diberikan oleh driver. Anda harus menggunakan teknik yang ditunjukkan oleh produsen, di mana Anda mengukur tegangan saat memutar pot.
Kemudian saya memutuskan untuk mengubah desain dasar sepenuhnya dan memasang servo motor dengan gear logam sebagai ganti mekanisme gear.
3. tegangan
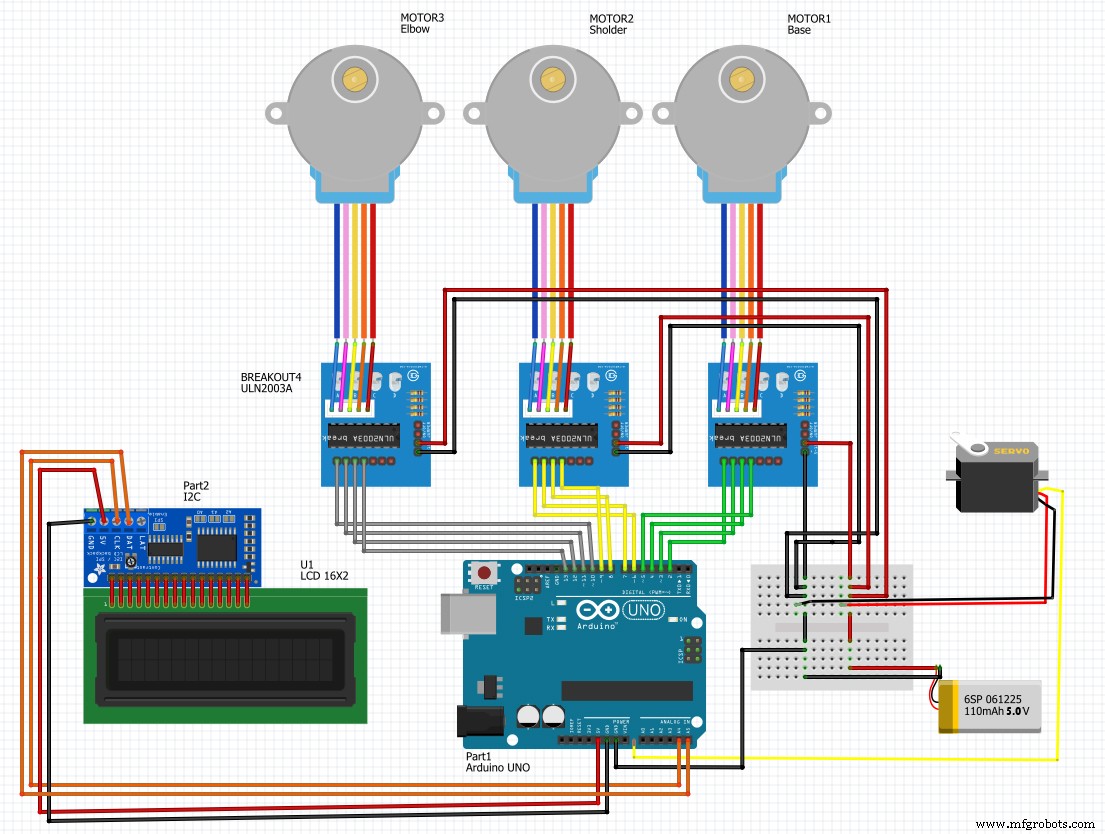
Papan Arduino dapat diberi daya melalui DC power jack (7 - 12V), konektor USB (5V), atau pin VIN pada papan (7-12V). Memberi tegangan melalui pin 5V atau 3.3V melewati regulator, dan kami memutuskan untuk membeli kabel USB khusus yang mendukung 5 volt dari PC atau supply daya lainnya.
jadi Stepper motor dan komponen lain bekerja dengan baik dengan hanya 5 volt dan untuk mengamankan bagian dari masalah apa pun kami memasang step down module.
Step down module adalah konverter buck (step-down converter) yang merupakan konverter daya DC-to-DC yang menurunkan tegangan (sambil menaikkan arus) dari input (pasokan) ke output (beban) dan juga menjaga stabilitas tegangan.
Langkah 3: Modifikasi
Setelah beberapa modifikasi kita mengubah desain model dengan mengurangi ukuran lengan dan membuat lubang yang sesuai untuk gear servo seperti yang ditunjukkan.
Dan saat menguji servo berhasil memutar beban 180 derajat dengan benar karena torsinya yang tinggi berarti mekanisme mampu menangani beban yang lebih berat. Berapa banyak gaya putar yang dapat dihasilkan oleh mekanisme servo tergantung pada faktor desain—tegangan pasokan, kecepatan poros, dll.
Juga menggunakan I2c bagus karena hanya menggunakan dua pin, dan Anda dapat menempatkan beberapa perangkat i2c pada dua pin yang sama. Jadi misalnya, Anda dapat memiliki hingga 8 LCD backpack+LCD pada dua pin! Berita buruk adalah Anda harus menggunakan pin 'hardware' i2c.
Langkah 4: Pemegang Pemolot atau Gripper
Gripper diperbaiki dengan menggunakan servo motor gear logam untuk menahan bobot pemolot.
Awalnya kita mengalami hambatan berupa motor bergetar dan berderet hingga kita menemukan kode cerdik yang memberikan batasan sudut.
Karena tidak semua servo memiliki rotasi penuh 180 derajat. Banyak tidak.
Jadi kami menulis tes untuk menentukan di mana batas mekanis berada. Gunakan servo.write Microseconds alih-alih servo.write Saya lebih suka ini karena memungkinkan Anda menggunakan 1000-2000 sebagai rentang dasar. Dan banyak servo akan mendukung di luar rentang tersebut, dari 600 hingga 2400.
Jadi, kami mencoba berbagai nilai dan melihat di mana Anda mendapatkan derau yang memberitahu Anda telah mencapai batas. Kemudian hanya tetap dalam batas-batas tersebut saat Anda menulis. Anda dapat mengatur batas-batas tersebut saat Anda menggunakan servo.attach(pin, min, max)
Temukan rentang gerakan yang sebenarnya dan pastikan kode tidak mencoba mendorongnya melewati batas akhir, fungsi constrain () Arduino berguna untuk ini.
Langkah 5: Coding
Lingkungan Arduino menggunakan perpustakaan dapat diperluas melalui penggunaan perpustakaan, sama seperti sebagian besar platform pemrograman. Perpustakaan menyediakan fungsionalitas tambahan untuk digunakan dalam skets, misalnya bekerja dengan hardware atau memanipulasi data. Untuk menggunakan perpustakaan dalam skets.
#include "AccelStepper.h" // AccelStepper Setup AccelStepper stepperX(1, 2, 3); // 1 = Easy Driver interface // UNO Pin 2 connected to STEP pin of Easy Driver // UNO Pin 3 connected to DIR pin of Easy Driver AccelStepper stepperZ(1, 5, 6); // 1 = Easy Driver interface // UNO Pin 5 connected to STEP pin of Easy Driver // UNO Pin 6 connected to DIR pin of Easy Driver AccelStepper stepperY(7, 8, 9); // 1 = Easy Driver interface // UNO Pin 5 connected to STEP pin of Easy Driver // UNO Pin 6 connected to DIR pin of Easy Driver // Stepper Travel Variables long TravelX; // Used to store the X value entered in the Serial Monitor long TravelZ; // Used to store the Z value entered in the Serial Monitor long TravelY; // Used to store the Y value entered in the Serial Monitor int move_finished=1; // Used to check if move is completed void setup() { Serial.begin(9600); // Start the Serial monitor with speed of 9600 Bauds // Print out Instructions on the Serial Monitor at Start Serial.println("Enter Travel distance seperated by a comma: X,Z "); Serial.print("Enter Move Values Now: "); // Set Max Speed and Acceleration of each Steppers stepperX.setMaxSpeed(500.0); // Set Max Speed of X axis stepperX.setAcceleration(500.0); // Acceleration of X axis stepperZ.setMaxSpeed(250.0); // Set Max Speed of Z axis slower for rotation stepperZ.setAcceleration(250.0); // Acceleration of Z axis stepperY.setMaxSpeed(250.0); // Set Max Speed of Y axis slower for rotation stepperY.setAcceleration(250.0); // Acceleration of Y axis } void loop() { while (Serial.available()>0) { // Check if values are available in the Serial Buffer move_finished=0; // Set variable for checking move of the Steppers TravelX= Serial.parseInt(); // Put First numeric value from buffer in TravelX variable Serial.print(TravelX); Serial.print(" X Travel , "); TravelZ= Serial.parseInt(); // Put Second numeric value from buffer in TravelZ variable Serial.print(TravelZ); Serial.print(" Z Travel , "); TravelY= Serial.parseInt(); // Put Second numeric value from buffer in TravelY variable Serial.print(TravelY); Serial.println(" Y Travel "); stepperX.moveTo(TravelX); // Set new move position for X Stepper stepperZ.moveTo(TravelZ); // Set new move position for Z Stepper stepperY.moveTo(TravelY); // Set new move position for Z Stepper delay(1000); // Wait 1 seconds before moving the Steppers Serial.print("Moving Steppers into position..."); } // Check if the Steppers have reached desired position if ((stepperX.distanceToGo() != 0) || (stepperZ.distanceToGo() !=0) || (stepperY.distanceToGo() != 0)) { stepperX.run(); // Move Stepper X into position stepperZ.run(); // Move Stepper Z into position stepperY.run(); // Move Stepper y into position } // If move is completed display message on Serial Monitor if ((move_finished == 0) && (stepperX.distanceToGo() == 0) && (stepperZ.distanceToGo() == 0) && (stepperY.distanceToGo() == 0)) { Serial.println("COMPLETED!"); Serial.println(""); Serial.println("Enter Next Move Values (0,0,0 for reset): "); // Get ready for new Serial monitor values move_finished=1; // Reset move variable } }