Akurasi vs Repeatabilitas vs Resolusi: Memahami Metrik Kunci dalam Robotika Industri
Sumber: metrology.news
Robotika industri dengan cepat mendapatkan momentum dan diterapkan oleh berbagai produsen di berbagai industri. Ini terutama karena mereka lebih efisien dan membuat pekerjaan lebih mudah dibandingkan dengan bergantung pada upaya manusia. Robot industri ini digunakan untuk memastikan tugas seperti pengemasan, pengurutan, pengambilan, dan penempatan di antaranya dilakukan dengan benar.
Sebagai produsen, robot industrial adalah cara yang bagus untuk meningkatkan produksi dan memastikan semua produk Anda sesuai standar. Namun, ketika berkaitan dengan robotika industri ada beberapa aspek yang perlu Anda perhatikan. Beberapa di antaranya meliputi akurasi, repeatabilitas, dan resolusi. Aspek-aspek ini membantu menjalankan robot industri Anda dengan lebih mudah dan lebih cepat. Belajar lebih banyak tentang mereka adalah langkah selanjutnya yang bagus untuk memastikan bahwa sebagai produsen Anda dapat membuatnya bekerja untuk Anda.
Apa Itu Akurasi dalam Robotika?
Sumber: www.machinedesign.com
Akurasi merujuk pada kapasitas robot untuk meletakkan pergelangan tangannya dalam volume kerja pada titik sasaran yang diinginkan. Ini bekerja bersamaan dengan resolusi spasial. Akurasi bergantung pada teknologi robot dan seberapa dekat peningkatan kontrol dapat ditentukan. Ini berlaku untuk setiap gerakan joint. Namun, ketidakakuratan mekanis yang melibatkan kualitas output robot saat ini dikecualikan.
Resolusi dan Akurasi
Sumber: metrology.news
Akurasi dijelaskan sebagai setengah dari resolusi kontrol. Ini mempertimbangkan kasus terburuk di mana titik sasaran berada tepat di antara dua titik kontrol. Ketidakakuratan mekanis dengan distribusi statistik memerlukan pertimbangan yang lebih praktis, dalam hal ini akurasi diklasifikasikan sebagai setengah dari resolusi spasial.
Dalam robotika, presisi sering disalahartikan dengan resolusi dan repeatabilitas. Akurasi akhir sistem robotik bergantung pada beberapa faktor. Mereka meliputi ketidakakuratan teknisnya, algoritma untuk kontrol komputer, dan resolusi sistem.
Apa Penyebab Ketidakakuratan Mekanis?
Sumber: www.iotworldtoday.com
Ketidakakuratan mekanis sebagian besar disebabkan oleh backlash pada joint manipulator dan lenturan tali. Backlash ditemukan dalam mekanisme gear, leadscrews, dan aktuator drive hidrolik. Persyaratan desain kunci untuk link adalah peminimalkan lenturan link, karena setiap defleksi link karena beban di akhir robot menyebabkan kesalahan posisi. Namun, kekakuan yang lebih besar pada hubungan tidak dapat dicapai dengan peningkatan drastis massa mereka.
Massa yang lebih besar menghasilkan peningkatan waktu respons lengan. Akibat kesalahan pembulatan di komputer, algoritma kontrol dapat memicu kesalahan posisi. Ketika pengontrol robot menggunakan representasi integer diskal untuk koordinat Cartesian dan sudut, kesalahan pembulatan mesin bisa penting. Jika representasi floating-point digunakan oleh komputer, maka kesalahan pembulatan kemungkinan akan tidak signifikan.
Efek Pengaruh Eksternal terhadap Akurasi
Sumber: www.forbes.com
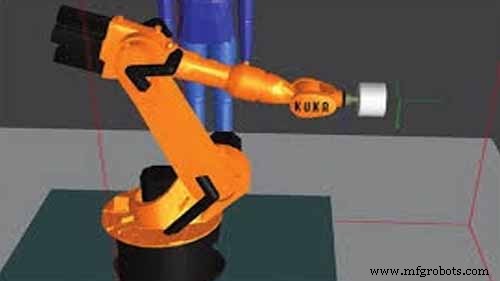
Akurasi dipengaruhi oleh variabel eksternal juga. Dengan konfigurasi yang diperluas, hal ini menjadi lebih bermakna pada titik pergelangan tangan. Presisi menurun dalam volume kerja, dari lokasi terdekat lengan dari fondasinya. Kemudian diarahkan ke lokasi di luar rentang volume kerja.
Jika siklus gerak terbatas pada rentang kerja yang terbatas, akurasi meningkat, sementara menurun jika beban yang ditanggung robot menjadi signifikan. Akurasi lokasi bergantung pada posisi dalam envelop ruang kerja.
Untuk tujuan ini, tanpa menggunakan sensor, pemrograman offline robot sulit dilakukan. Kemungkinan untuk mengelompokkan penyebab kesalahan lokasi yang mempengaruhi presisi ke dalam empat kelompok yang meliputi: kesalahan digitalisasi, kesalahan kinematik stokastik, kesalahan kinematik deterministik, dan kesalahan kalibrasi.
Karena sumbu robot perakitan sebagian besar vertikal, presisi sedikit lebih baik karena pengaruh eksternal dan ketidakakuratan mekanis kurang terpengaruh; namun ini tidak cukup untuk mengeksekusi aplikasi perakitan bagian tertentu tanpa masalah seperti peg-in-hole.
Apa Itu Resolusi dalam Robotika?
Sumber: ein.org.pl
Resolusi adalah perbaikan terkecil dalam gerakan yang dapat dihasilkan komputer. Karena mesin menggunakan kontroler digital dan motor umbal diskrit, resolusi adalah kuantitas di mana semua gerakan dibuat. Jika resolusi kontrol perangkat adalah n, maka semua gerakan adalah kelipatan integer dari n.
Ini tidak berarti bahwa resolusi adalah bagian terendah dari skema apa pun, melainkan yang tertinggi. Jika encoder umbal hanya memiliki resolusi akurat 1 mikrometer, pengontrol komputer yang dapat mengukur gerakan 0,1 mikrometer tidak akan dapat menggeser mesin secara akurat dan mengangkatnya sebesar 0,1 mikrometer.
Sistem kontrol tidak akan pernah "melihat" gerakan kecil seperti itu. Oleh karena itu, dalam menafsirkan statistik output mesin, seseorang harus sangat hati-hati.
Apa Itu Repeatabilitas dalam Robotika?
Sumber: www.linearmotiontips.com
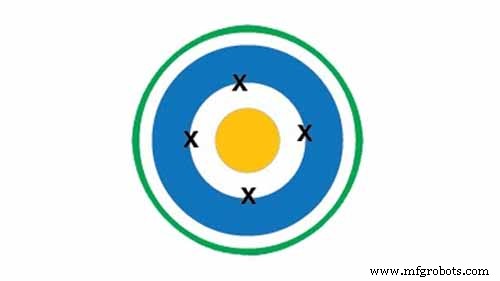
Repeatabilitas adalah konsep matematika yang terkait dengan akurasi yang menjelaskan bagaimana titik direplikasi. Jika joint robot diprogram untuk bergeser beberapa kali dari titik tertentu, Anda dapat melakukannya pada sudut yang sama. Ini akan dilakukan semua di bawah kondisi lingkungan yang serupa yang akan menghasilkan perpindahan yang berbeda.
Sementara tujuan seringkali dilewatkan dengan margin yang luas, kita menyimpulkan bahwa repeatabilitas tinggi dan akurasi rendah jika kesalahan yang sama diulang. Kesalahan terhadap koordinat absolut tidak ditentukan oleh repeatabilitas. Simpangan posisi dari rata-rata perpindahan adalah repeatabilitas perangkat.
Sebagian besar produsen robot memberikan nilai numerik untuk repeatabilitas robot mereka daripada akurasinya. Alasannya adalah presisi bergantung pada beban spesifik yang dipikul gripper. Beban yang lebih berat mengakibatkan defleksi yang lebih besar pada koneksi robot dan beban yang lebih besar pada joint, mengurangi presisi, namun nilai repeatabilitas hampir independen dari nilai pegangan. Robot repeatabilitas biasanya akan lebih baik daripada presisi, biasanya dihitung dalam pertiga inci.
Peran Akurasi, Repeatabilitas, dan Resolusi dalam Berbagai Aplikasi Robot
Sumber: control.com
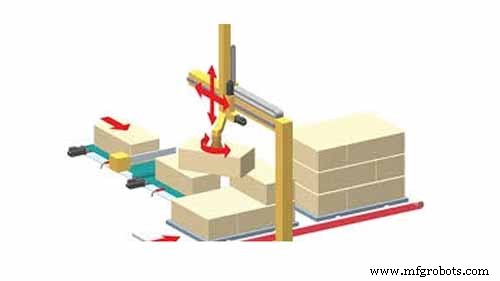
Cuando berkaitan dengan robotika dan aplikasi aspek-aspek ini, Anda akan menemukan bahwa mereka selalu lebih baik bersama-sama. Dengan kombinasi akurasi, repeatabilitas, dan resolusi, robot industri dapat bekerja dengan presisi memastikan tugas dilakukan dengan baik. Saat bekerja dengan lengan pick and place, aspek-aspek ini akan membantu membuat proses lebih mudah. Sebagai produsen, penting untuk memastikan bahwa Anda telah mencentang semua kotak ini untuk pengalaman yang lebih mudah.
Akurasi
Repeatabilitas
Resolusi
Akurasi akan memastikan pergelangan tangan robot ditempatkan dengan benar
Repeatabilitas dimaksudkan untuk memastikan tugas dilakukan berulang kali dengan mudah
Resolusi akan membantu melakukan penyesuaian kecil selama proses ini untuk memastikan akurasi pada titiknya
Dengan ini di pikiran, penting untuk memastikan bahwa perangkat robot Anda memiliki aspek-aspek krusial ini. Anda akan berada di posisi yang lebih baik untuk memastikan bahwa semua pekerjaan dilakukan dengan benar dan meningkatkan proses produksi Anda.
Kesimpulan
Cuando berkaitan dengan robotika industri, mereka memainkan peran besar dalam pengembangan berbagai proses manufaktur. Mereka memberikan manfaat luar biasa yang penting dalam memastikan produksi meningkat. Namun, untuk mendapatkan manfaat terbaik dari ini, penggunaan aspek kunci seperti akurasi, repeatabilitas, dan resolusi sangat penting.
Seperti yang dibahas sebelumnya aspek-aspek ini harus muncul dalam operasi Anda untuk memastikan Anda menikmati manfaat penuh dari robot industri. Sebagai produsen, berada di sinton dengan apa yang diperlukan dari Anda sangat penting. Luangkan waktu untuk mempelajari aspek-aspek ini dan apa artinya ketika berkaitan dengan bekerja dengan teknologi robotik.



