Sumber: www.idtechex.com
Penggunaan lengan robot di industri manufaktur semakin meningkat dengan lebih banyak bisnis yang menikmati manfaat menggunakan lengan robot. Jika Anda berencana untuk menggabungkan lengan robot ke dalam proses bisnis Anda, maka Anda perlu memastikan bahwa Anda terinformasi dengan baik. Cari produsen lengan robot berkualitas yang dapat Anda bekerjasama untuk hasil berkualitas.
Lengan robot memiliki badan, pergelangan tangan, dan juga end effector. End effector adalah apa yang digunakan untuk memegang produk berbeda atau menangani berbagai tugas. Dalam sebagian besar kasus, Anda akan memerlukan end effector untuk bergerak ke arah yang berbeda dengan presisi. Inilah di mana Anda perlu memastikan bahwa Anda sadar akan singularitas robot dan bagaimana hal itu mempengaruhi kinerja lengan robot Anda. Dalam artikel ini, kita membahas secara mendalam singularitas robot dan mengapa penting untuk diingat.
Apa Itu Singularitas Robot
Sumber: www.technologyreview.com
Singularitas robot merujuk pada konfigurasi di mana gerakan end effector robot diblokir di arah tertentu. Konfigurasi ini menghasilkan batas pada efisiensi dan presisi lengan robot yang Anda kerjakan. Secara umum, ketika berbicara tentang lengan robot 6 sumbu, mereka bekerja dengan bergerak dalam gerakan relatif terhadap sumbu X, Y, dan Z pada bidang 3D atau Cartesian. Ini terdiri dari 6 sendi yang berkontribusi pada 6 derajat kebebasan yang dialami oleh lengan robot saat beraksi.
Derajat kebebasan ini memungkinkan lengan robot untuk bergerak ke arah yang berbeda dan dengan mudah mencapai tugas yang dirancang untuknya. Jika sesekali end effector robot tidak dapat mencapai produk atau bergerak ke arah yang salah, inilah masalah singularitas muncul. Beberapa singularitas cukup mudah untuk diidentifikasi dan diselesaikan sehingga Anda dapat kembali ke tugas Anda. Namun, di sisi lain, beberapa robot akan mengalami singularitas yang lebih sulit untuk diidentifikasi kecuali dengan bantuan rumus yang kompleks dan panjang.
Apa yang Mempengaruhi Singularitas Robot?
Sumber: www.mecademic.com
Singularitas robot akan menampilkan berbagai efek dan juga tantangan terutama saat mengidentifikasi masalah spesifik. Tantangan ini bervariasi tergantung pada beberapa faktor yang dimiliki oleh lengan robot yang akan Anda kerjakan. Kompleksitas dan keparahan singularitas yang dialami oleh robot Anda bergantung pada jumlah sendi, tipe robot ( linier atau rotary ), dan susunan geometris.
Lengan robot industri memiliki dua ruang di mana dapat dengan mudah dikontrol. Ini biasanya adalah ruang sendi dan ruang Cartesian. Dengan berbagai ruang tempat lengan robot beroperasi, Anda akan menemukan bahwa itu akan memiliki dua set perintah gerakan mode posisi.
Ketika berbicara tentang perintah ruang sendi, robot akan menerima instruksi spesifik dengan set ruang sendi yang diinginkan. Kemudian itu akan bergerak untuk membawa setiap sendi ke posisi sendi yang disarankan dalam translasi linier dan simultan. Dengan perintah ruang Cartesian, saran kepada robot akan menampilkan pose yang diinginkan untuk end effector dengan jalur Cartesian tertentu. Jalur Cartesian dirancang untuk linier atau melingkar.
Untuk robot agar selaras dengan sendi dan perintah Cartesian, kontroler robot menghitung kinematika posisi dan kecepatan invers robot. Ini menghasilkan posisi yang benar dari end effector untuk melakukan tugas yang dirancang. Namun, jika perhitungan salah maka singularitas terjadi di mana Anda menemukan end effector tidak diposisikan dengan akurat. Ini menunjukkan konfigurasi yang ingin Anda hindari untuk mencegah masalah singularitas menghambat proses otomatisasi Anda.
Fungsi Singularitas Robot
Sumber: www.dignited.com
Meskipun singularitas robot harus dihindari apa adanya untuk memastikan bahwa lengan robot industri Anda dapat bekerja sebaik mungkin pada tugas yang diinginkan. Pelajari lebih banyak tentang fungsi singularitas robot akan memberikan Anda pemahaman yang lebih baik mengapa Anda harus bertujuan untuk menghindarinya. Singularitas robot terutama terkait dengan dua fungsi yang berbeda.
Penurunan Pemetaan Kecepatan
Sumber: studywolf.wordpress.com
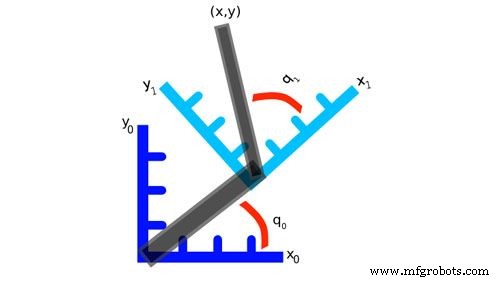
Pertimbangkan dua robot Cartesian yang digunakan untuk mengorientasi end effector mereka ke arah yang berbeda. Kedua robot memiliki posisi enam sumbu dengan tumpukan tiga panduan linier ortogonal dan tiga tahap rotasi. Ketika robot yang digunakan dapat mempertahankan sumbu dan sendi di tempat seharusnya, maka orientasi end effector mudah.
Ini dapat terus-menerus menggunakan end effector sepanjang jalur 6D dalam ruang kerjanya sambil mempertahankan presisi dan akurasi. Namun, ketika sumbu dan sendi berimpatan, singularitas terjadi dan robot tidak lagi dapat bergerak dengan 6 derajat kebebasan yang tersedia.
Dengan robot ini, Anda akan menemukan bahwa tidak dapat memutar end effector sekitar sumbu yang berimpatan dengan sendi revolut. Singularitas jenis ini sering disebut sebagai gimbal lock. Karena sebagian besar singularitas diselesaikan dengan bantuan persamaan Anda akan menemukan bahwa menjadi lebih sulit untuk menentukan kecepatan vektor Cartesian tertentu. Ketika singularitas terjadi itu menghambat kemampuan bagi Anda untuk menentukan intensitas dalam angka yang terkait dengan kecepatan yang ditampilkan.
Dapat mengukur kecepatan lengan robot sangat penting untuk memastikan bahwa Anda mengamati keamanan. Saat menghadapi masalah singularitas Anda akan menemukan bahwa itu menimbulkan risiko besar pada robotika meskipun mereka belum pada titik itu. Ini menghasilkan kecepatan sendi yang tinggi yang mungkin berbahaya terutama jika Anda bekerja dengan robot industri besar dan cepat. Itulah mengapa memetakan kecepatan yang Anda kerjakan sangat penting.
Batas Ruang Kerja Internal Terbatas
Sumber: Youtube
Ketika berbicara tentang singularitas robot itu tidak hanya mempengaruhi kinematika kecepatan invers tetapi juga meresap ke persamaan kinematika posisi invers. Saat bekerja dengan robot industri Anda akan menemukan bahwa mereka memiliki persamaan dan solusi untuk posisi sendi yang berbeda. Berbagai solusi yang ditampilkan berkaitan erat dengan berbagai tipe konfigurasi.
Misalnya, jika robot Anda memiliki 8 solusi unik untuk posisi sendi ke posisi end effector, itu juga akan memiliki 8 tipe konfigurasi yang berbeda. Untuk mengubah tipe konfigurasi Anda harus melalui singularitas. Singularitas adalah batas yang ditemukan di antara entitas 6D yang ditampilkan di ruang kerja Cartesian adalah robot 6 sumbu tipikal. Ini membatasi berbagai konfigurasi yang dapat Anda capai dan batas ruang kerja yang tersedia untuk robot industri Anda.
Jenis Singularitas Robot pada Robot Vertikal-Artikulasi
Sumber: blog.grabcad.com
Mengingat fakta bahwa singularitas robot mungkin terjadi pada lengan robot industri apa pun yang Anda kerjakan, penting untuk menyadari bahwa ada berbagai jenis. Sama seperti lengan robot datang dalam berbagai bagian, singularitas juga akan mempengaruhi bagian-bagian ini yang mengakibatkan berbagai macam masalah.
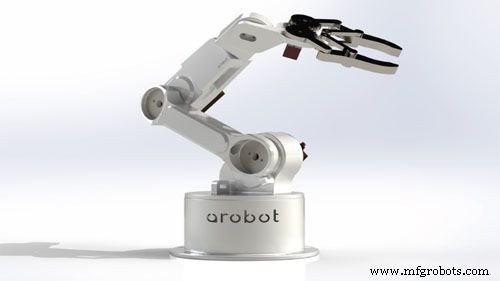
Di sini, penting untuk diingat sumbu sendi yang berbeda yang dimiliki oleh lengan robot industri. Anda akan bekerja dengan 2 dan 3 yang paralel, 1 dan 4 yang normal terhadap 2 dan 3, sumbu sendi 5 yang normal terhadap sumbu sendi 4 dan 6. Sekarang Anda memiliki pemahaman yang lebih baik tentang berbagai sumbu dan sendi Anda berada di posisi yang lebih baik untuk menjelajahi jenis singularitas. Jenis singularitas yang paling terlihat pada lengan robot vertikal-artikulasi untuk dipertimbangkan meliputi:
Singularitas Pergelangan Tangan
Sumber: sites.google.com
Ketika berbicara tentang lengan robot vertikal-artikulasi dengan pergelangan tangan inline, mereka cenderung memiliki singularitas pergelangan tangan sebagai masalah yang paling prevalen. Jenis singularitas ini terjadi ketika sumbu sendi 4 dan 6 berimpatan satu sama lain. Ketika ini terjadi, pergelangan tangan tidak dapat menggerakkan end effector ke arah sumbu sendi 5. Dalam aplikasi, pertimbangkan lengan robot industri yang bekerja dengan akurat.
Untuk mengikuti garis melalui singularitas, sendi 4 dan 6 harus simultan dan berputar pada 90 derajat. Ini akan dilakukan ke arah yang berlawanan untuk memastikan proses akurat. Ini menunjukkan bahwa menyeberangi singularitas pergelangan tangan dapat dilakukan. Namun, setelah Anda mencapai singularitas, end effector tetap diam sementara dua sendi berputar. Agar end effector dapat menyeberangi singularitas, itu harus berhenti terlebih dahulu. Jika itu dalam aplikasi, itu akan menghambat akurasi lengan industri saat bekerja. Ada banyak solusi untuk singularitas pergelangan tangan yang dapat dengan mudah diterapkan untuk memperbaiki masalah.
Singularitas Siku
Sumber: www.electronicsteacher.com
Jenis kedua singularitas yang mungkin Anda jumpai saat bekerja dengan lengan robot vertikal-artikulasi dengan pergelangan tangan inline adalah singularitas siku. Ini terutama terjadi ketika pusat pergelangan tangan terletak pada bidang yang melalui sumbu sendi 2 dan 3. Pusat pergelangan tangan digunakan untuk merujuk pada titik di mana sumbu sendi 4, 5, dan 6 berimpatan. Dalam singularitas siku, Anda akan menemukan bahwa lengan benar-benar terjangkau dan mungkin juga memiliki beberapa kasus di mana tidak dapat dilipat sepenuhnya. Jenis singularitas ini sebagian besar ditentukan oleh sumbu dan posisi sendi 3. Singularitas siku juga menampilkan sejumlah solusi yang dapat membantu Anda menyelesaikan masalah kinerja apa pun yang mungkin Anda alami dengan lengan robot Anda. Jenis singularitas ini terjadi cukup sering dan dapat dengan mudah diprediksi dan juga dihindari.
Singularitas Bahu
Sumber: blenderartists.org
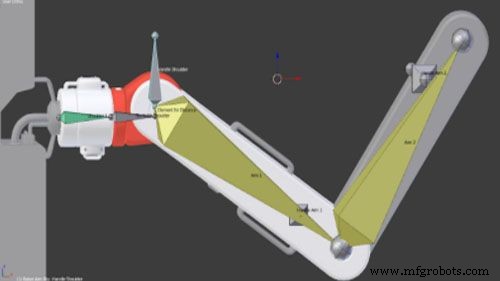
Singularitas terakhir yang mungkin Anda hadapi adalah singularitas bahu yang terjadi ketika pusat pergelangan tangan robot terletak pada garis yang melalui sumbu sendi 1 dan 2. Singularitas ini yang paling kompleks di antara yang lain mengingat itu tidak bergantung pada satu posisi sendi. Dengan singularitas bahu, keterbatasan ditempatkan pada gerakan ke arah sumbu sendi 2.
Dalam aplikasi, agar robot dapat mengikuti garis melalui singularitas bahu, sendi 1 dan 4 harus berputar secara simultan pada sudut 90 derajat. Rotasi ini seperti dalam singularitas pergelangan tangan dilakukan ke arah yang berlawanan sementara end effector tetap konstan. Seperti dalam singularitas pergelangan tangan, gerakan melalui singularitas bahu dapat dilakukan namun, end effector harus berhenti untuk membuatnya memungkinkan. Singularitas ini juga menampilkan beberapa solusi yang dapat diterapkan untuk memastikan lengan robot kembali bekerja sebaik mungkin.
Jenis Singularitas pada Robot Kolaboratif Enam Sumbu (Cobot)
Sumber: www.istockphoto.com
Ketika berbicara tentang robot kolaboratif, Anda akan menemukan sumbu sendi 2, 3, dan 4 yang paralel, sumbu sendi 1 yang berimpatan dan normal terhadap sumbu sendi 2. Secara tambahan, itu juga memiliki sumbu sendi 5 yang berimpatan dan normal terhadap sumbu sendi 4 dan 6. Seperti singularitas pada robot artikulasi, robot ini juga memiliki berbagai solusi relatif terhadap berbagai tipe konfigurasi. Jenis singularitas yang termasuk dalam Cobot meliputi:
Singularitas Pergelangan Tangan
Singularitas pergelangan tangan pada robot ini terjadi ketika sumbu sendi 4 dan 6 menjadi paralel. Dalam situasi ini, Anda mungkin menemukan bahwa sumbu sendi 2, 3, 4, dan 5 dapat bergerak sementara end effector tetap konstan.
Singularitas Siku
Pada robot ini, singularitas siku terjadi ketika sumbu sendi 2, 3, dan 4 berada pada bidang yang sama. Ini sangat membatasi gerakan end effector dan pada gilirannya mempengaruhi kinerja lengan robot.
Singularitas Bahu
Singularitas bahu terjadi ketika titik potong sumbu sendi 5 dan 6 terletak pada bidang yang melalui sumbu sendi 1 dan 2. Di sini ada beberapa solusi yang dapat diterapkan untuk mengatasi singularitas dan memiliki robot industri yang berfungsi.
Cara Menghindari Singularitas dalam Robotika
Sumber: www.ennomotive.com
Dengan berbagai efek yang dimiliki singularitas robot pada proses manufaktur, memiliki cara untuk menghindarinya sangat penting. Mengingat berbagai jenis robot, singularitas bervariasi tergantung pada jenis robot yang Anda kerjakan, memiliki pemahaman dasar tentang cara menghindarinya akan memastikan proses Anda berjalan dengan mudah. Secara umum, singularitas hanya dapat dihindari dengan memastikan bahwa sel robot Anda dirancang dengan benar. Ini juga meresap ke desain yang dimiliki oleh papan adaptor yang Anda pilih untuk digunakan untuk end effector Anda.
Misalnya, jika Anda konfigurasi lengan robot Anda dan buruk menetapkan lokasi penjemputan untuk berkorelasi dengan singularitas pergelangan tangan, maka tidak banyak yang bisa Anda lakukan untuk menyelesaikan masalahnya. Dengan ini, satu-satunya hal yang bisa dilakukan adalah memeriksa apakah pose dapat digunakan dalam aplikasi non-singular. Secara tambahan, singularitas juga dapat dihindari dengan menambahkan sudut kecil pada tooling. Ini sangat membantu untuk mengurangi kemungkinan robot akan bergerak ke singularitas. Ini adalah teknik yang terutama digunakan oleh teknisi yang memahami mekanika dan dapat menyesuaikan solusi untuk keuntungan mereka.
Terakhir, singularitas juga dapat dihindari dengan mengambil pendekatan pemrograman dan memiliki matematika membantu Anda mengurus hal-hal. Dalam ini, Anda akan menemukan bahwa jumlah sumbu sangat dikurangi agar memungkinkan untuk menghindari singularitas. Ini terutama karena jumlah sumbu yang lebih tinggi meningkatkan kemungkinan singularitas terjadi. Ingat, singularitas terjadi ketika sumbu berimpatan satu sama lain yang memblokir gerakan lengan robot ke arah tertentu. Mengurangi jumlah sumbu juga mengurangi kemungkinan mereka berimpatan dan menyebabkan blokir apa pun.
Kesimpulan
Singularitas robot adalah masalah besar yang dialami dalam berbagai aplikasi industri lengan robot dan peralatan otomatisasi lainnya. Menangani masalah ini sendiri dapat terasa merepotkan itulah mengapa Anda harus mencoba untuk menghindari singularitas robot. Namun, jika Anda mengalami masalah ini, Anda dapat menemukan solusi atau menyewa teknisi ahli yang akan menangani masalahnya.
Secara alternatif, bangun hubungan kerja yang erat dengan produsen peralatan otomatisasi terkemuka yang akan membantu Anda saat Anda mengalami singularitas apa pun. Luangkan waktu Anda untuk memastikan bahwa peralatan robot Anda berfungsi dengan baik untuk membantu Anda menyesuaikan dan memanfaatkan penggunaannya untuk bisnis Anda sepenuhnya.



