Presisi Bertemu Otomatisasi: Robotik Terpandu Visi Mengubah Manufaktur
Bagian I
Driver di balik digitalisasi adalah permintaan yang meningkat akan akurasi, kualitas yang ditingkatkan, dan keandalan. Dinamika pasar telah memaksa industri manufaktur untuk menghadirkan produk baru, desain yang dimodifikasi untuk mencocokkan sentimen konsumen yang berubah, kustomisasi, dan pengiriman yang lebih cepat. Robot telah menjadi teman industri manufaktur selama bertahun-tahun, dan begitu juga dengan "machine vision," sebenarnya.
Robotika dan machine vision telah secara independen mencapai stabilitas dan kematangan teknologis. Perkembangan terbaru lebih bersifat melengkapi satu sama lain dalam membuat proses lebih efisien. Artikel ini akan menguraikan beberapa wawasan tentang robotik terpandu visi (VGR) di segmen manufaktur. Meskipun VGR sama relevannya untuk jenis robot lain seperti robot mobile, humanoid, Cartesian, dan SCARA, kami akan fokus pada aplikasi dan tantangan robot beraraf.
Sebelum kita masuk ke topik inti kami, penting untuk memahami beberapa konsep penting dari machine vision dan robot industri.
Machine vision dapat didefinisikan sebagai otomatisasi dari penglihatan manusia. Ia tidak hanya perlu menangkap gambar (fungsi mata kita), tetapi juga memproses gambar-gambar ini dan menghasilkan hasil (fungsi otak). Sistem machine vision bergantung pada sensor digital yang dilindungi di dalam kamera industri dengan optik khusus untuk menangkap gambar, sehingga hardware dan perangkat lunak komputer dapat memproses, menganalisis, dan mengukur berbagai karakteristik untuk pengambilan keputusan.
Aplikasi machine vision yang tipis dapat secara luas dikategorikan menjadi empat jenis, yaitu:
- Guidance
- Identification
- Gauging
- Inspection
Sementara tugas seperti identifikasi, pengukuran, dan sistem inspeksi memiliki tujuan masing-masing di mana robot menambah nilai pada aplikasi, fokus kami dalam artikel ini adalah pada panduan robot. Sistem machine vision (MV) dapat menentukan posisi bagian dan memastikan bahwa bagian tersebut ditempatkan dengan benar dalam rangkaian tertentu. Sistem MV juga dapat membantu mengidentifikasi lokasi komponen dalam ruang 2D atau 3D, dan membantu robot melacak koordinat komponen ini dengan presisi. Sistem MV mengurangi kompleksitas memerlukan fixture untuk tujuan ini. Untuk memahami ini, kita perlu terlebih dahulu melihat bagaimana robot menempatkan dirinya untuk menentukan komponen.
Sistem koordinat robot terdiri dari berbagai bingkai referensi. Sistem koordinat utama yang digunakan untuk menggambarkan gerakan robot ditunjukkan di bawah ini dalam Gambar 1.1. Kontrol gripper atau alat adalah yang paling penting dan posisinya dicapai melalui gerakan terkoordinasi dari satu atau semua sumbu robot. Karena berbagai jenis gripper dan alat memiliki dimensi yang berbeda, suatu titik khusus yang disebut tool centerpoint (TCP) dipilih, terlepas dari jenis alat. Titik ini adalah titik asal dari sistem koordinat alat. Titik yang sama dapat digunakan untuk menggambarkan sistem koordinat gripper atau pergelangan tangan. Koneksi saling menghubungkan alat, pergelangan tangan, dan sistem koordinat lainnya ditunjukkan dalam Gambar 1.2.
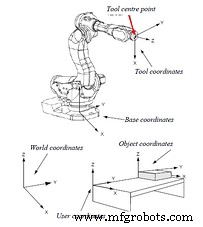
Gambar 1.1
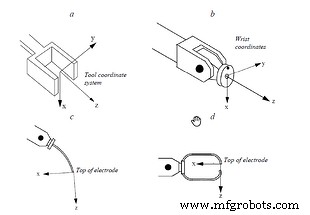
Gambar 1.2
Images: ABB Robotics
TCP berhubungan dengan koordinat pergelangan tangan, koordinat basis, koordinat dunia, dan sistem koordinat objek. Idealnya, diharapkan koordinat objek cocok secara presisi dengan koordinat TCP yang ditetapkan—artinya titik asal objek diajarkan kepada robot melalui pemrograman dan koordinat TCP direkam. Oleh karena itu, untuk mencapai akurasi berulang, robot dan objek harus berada di titik yang sama setiap kali.
Posisi robot diatur oleh mekanisme servo, dan oleh karena itu cukup akurat. Dalam hal komponen yang lokasinya tetap, akurasi posisinya bergantung pada sejumlah faktor seperti toleransi mesin, toleransi fixture penempatan, dan akurasi serta keulangan posisi tabel indeks. Oleh karena itu, TCP robot mungkin tidak cocok dengan koordinat aktual objek karena offset antara koordinat yang diinginkan dan aktual, dan akan terjadi kesalahan posisi. Jika diharapkan robot mengambil objek atau melakukan operasi apapun padanya saat objek berada secara acak di atas konveyor, maka menentukan asalnya menjadi hampir mustahil jika tidak ada sistem seperti machine vision untuk memandu robot.
Jika diterapkan, sistem machine vision dapat mengidentifikasi koordinat waktu nyata objek dan menyediakannya kepada robot, yang kemudian menyesuaikan offset ke dalam TCP. Dengan demikian, akurasi penempatan alat terjamin. Metode ini sebagian besar digunakan untuk aplikasi seperti las dan penyaluran lem, untuk komponen fixture, dan untuk robotic "pick and place" objek yang tersebar secara acak di atas konveyor yang bergerak. Contoh-contoh di atas berlaku untuk objek yang memiliki ketidakakuratan posisi pada bidang 2D, jadi sistem machine vision 2D akan digunakan.
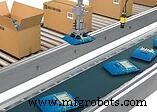
High-speed robotic "pick and place" of objects using 2D vision guidance. Image: Cognex Corporation
Untuk aplikasi seperti robotic bin picking, di mana robot diharapkan mengambil objek yang disimpan secara acak dalam bak, analisis spasial 3D menjadi diperlukan. Di sini, tidak hanya koordinat X, Y, dan Z yang penting, tetapi sudut orientasi sepanjang ketiga sumbu juga krusial bagi robot untuk mengidentifikasi objek yang paling mudah diambil tanpa tabrakan. Jelas bahwa sistem machine vision 3D diterapkan dalam pengaturan ini.
Sistem machine vision 3D yang paling populer adalah setup menggunakan stereo vision dengan dua kamera yang menyediakan koordinat dan peta ketinggian. Tugas krusial di sini adalah kalibrasi kamera dan algoritma machine vision yang akan menggabungkan gambar dari kedua kamera dan membangun gambar 3D. Sebuah gambar bak dianalisis untuk mendapatkan koordinat TCP dari komponen yang paling mudah diambil. Beberapa teknik 3D lainnya adalah laser triangulation dan time of flight.
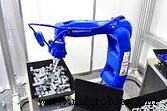 Robotic bin picking using 3D vision guidance. Image: Yaskawa Robotics
Bagian II
Image Acquisition
Gambar berkualitas baik adalah kunci keberhasilan VGR. Tiga komponen utama di sini adalah kamera, optik, dan iluminasi.
Kamera: Ada beberapa hal penting yang perlu dipertimbangkan selama pemilihan kamera untuk aplikasi robotik. Meskipun kamera komersial di pasar memang menangkap gambar, lingkungan industri di mana sistem ini diterapkan bisa sangat menantang. Di sini, kamera terpapar lingkungan yang keras dan diharapkan untuk menghasilkan gambar berkualitas baik yang konsisten setiap kali untuk ratusan ribu siklus. Tambahkan guncangan dan getaran yang timbul dari gerakan robot dan getaran keseluruhan peralatan.
Antarmuka komunikasi perlu kuat, tahan dalam kondisi sulit ini sehingga tidak ada gangguan dalam komunikasi selama operasi. Protokol berbasis Ethernet menawarkan keandalan yang baik dan panjang kabel yang diperlukan untuk aplikasi ini. Kepatuhan Ingress Protection menjadi krusial terutama jika sistem diterapkan di lingkungan debu. PoE adalah sumber daya yang diinginkan untuk menghindari banyak kabel. Kabel kamera tunduk pada banyak lenturan siklus melalui tangga kabel dan harnes pada lengan robot, jadi kabel yang patuh drag-chain harus digunakan.
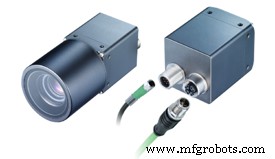 Image: Baumer
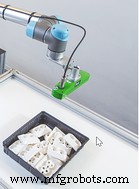 Image: Pickit 3D
Resolusi kamera harus dihitung dengan mempertimbangkan bidang pandang (FOV) keseluruhan dan akurasi posisi yang diinginkan.
Optik: Optik yang sesuai tergantung pada FOV, jarak kerja (WD), dan ukuran sensor kamera harus dipilih. Dua faktor terpenting yang perlu dipertimbangkan adalah:
- Distorsi barrel harus dijaga pada minimum yang mungkin, dan
- Ketangguhan lensa, karena ia tunduk pada jumlah guncangan dan getaran yang sama dengan kamera; pengaturan lensa krusial seperti iris dan fokus dapat terganggu jika tidak diatasi
Iluminasi: Iluminasi objek memainkan peran krusial dalam VGR. Pencahayaan harus sehingga menyorot fitur yang akan diperiksa dalam komponen. Komponen atau kontur yang diprogram harus diidentifikasi secara presisi dalam akurasi yang diinginkan dari sistem. Oleh karena itu, berdasarkan pada objek dan kontur, iluminasi yang sesuai harus dipilih. Sementara aplikasi pengambilan komponen atau las/penyaluran lem sebagian besar memerlukan bar lampu difusi sederhana, aplikasi robotic bin picking menggunakan kamera stereo sering menggunakan cahaya pola terstruktur yang diproyeksikan pada komponen untuk mengumpulkan kontur dan menghasilkan profil.
Structured lighting used in 3D bin picking. Image: Solomon 3D
Tantangan dalam Robotika dengan Machine Vision
Dalam aplikasi machine vision robotik 2D standar, ada beberapa tantangan yang perlu diatasi:
- Distortions
- Coordinates calibration
- Z calibration
- Coordinate alignment
Distorsi: Ada dua jenis utama distorsi yang terjadi dan perlu dikoreksi sebelum sistem visi siap untuk VGR.
- Distorsi Lensa: Lensa (terutama yang sudut lebar) menyebabkan distorsi dalam gambar yang ditangkap. Ini dikenal sebagai “distorsi barrel.”
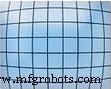
Distorsi barrel. Image: Baumer
- Distorsi yang disebabkan oleh pemasangan kamera yang miring
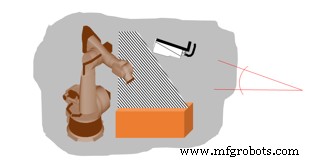 Image: Baumer
Robot memerlukan ruang untuk beroperasi, jadi kamera sering perlu dipasang pada posisi miring. Ini menyebabkan distorsi dalam gambar yang ditangkap.
Keduanya jenis distorsi ini perlu dikoreksi dan dikonfigurasi ulang sehingga koordinat yang diperoleh akurat.
Kalibrasi Koordinat: Robot bekerja pada sistem koordinat yang didefinisikan dalam satuan seperti milimeter atau inci, sedangkan kamera bekerja pada hitungan piksel. Oleh karena itu, diperlukan untuk mengkalibrasi kamera sehingga sistem memahami korelasi antara piksel dan satuan sistem koordinat.
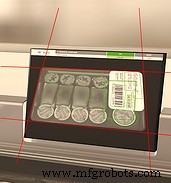 Image: Baumer
Penting bahwa pengukuran terjadi pada jarak kerja yang sama (jarak antara kamera dan objek) setiap kali. Karena robot bekerja dalam 3D, "menggenggam" juga memerlukan spesifikasi "Z".
Kalibrasi Z: Kalibrasi Z digunakan untuk menghitung koordinat X- dan Y jika sumbu Z bervariasi dalam kedalaman bidang* lensa. Kamera dikonfigurasi ulang menggunakan prosedur tertentu dengan papan kalibrasi (dibahas nanti).
Penyelarasan Koordinat: Robot dan sistem visi memiliki sistem koordinat masing-masing. Deviasi mereka adalah:
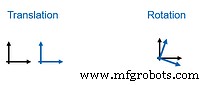
Untuk mengatasi masalah ini, kalibrasi dilakukan. Robot mengetahui posisinya sendiri dan juga posisi TCP, sedangkan sistem visi dikonfigurasi ulang pada papan kalibrasi. Robot menghitung offset, dan penyelarasan dilakukan.
Ini adalah langkah yang sangat penting. Robot harus mengikuti jalur yang dimulai dari titik asal yang ditentukan oleh sistem visi. Jika tidak dieksekusi dengan baik, kalibrasi yang salah dapat menyebabkan deviasi jalur yang serius dan dapat mengakibatkan tabrakan.
Papan kalibrasi: Konfigurasi ulang sistem visi dilakukan menggunakan papan kalibrasi standar yang memiliki tanda dengan dimensi yang presisi. Gambar 2.1 menunjukkan beberapa contoh papan kalibrasi.
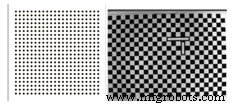
Gambar 2.1
Mengoreksi distorsi lensa dan pemasangan menggunakan papan kalibrasi: Papan kalibrasi ditempatkan pada jarak tertentu di bawah kamera dan gambar ditangkap, seperti yang ditunjukkan dalam Gambar 2.2.
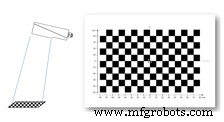
Gambar 2.2: Posisi kamera
Image: Baumer
Setelah kalibrasi distorsi dilakukan, gambar terlihat terpenyelaraskan. Ini ditunjukkan di bawah ini dalam Gambar 2.3.
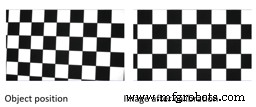
Gambar 2.3
Kalibrasi koordinat menggunakan papan kalibrasi: Garis grid atau tanda pada papan kalibrasi terkait dengan jumlah piksel yang dicakup oleh kamera. Penting untuk menempatkan penunjuk lokasi secara presisi pada papan kalibrasi.
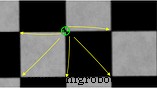
Penunjuk ditempatkan pada titik/sudut papan. Jarak antara titik-titik ini diketahui, dan kemudian dimasukkan ke dalam bidang parametri kalibrasi perangkat lunak. Sistem visi kemudian menghitung jumlah piksel yang dikonsumsi untuk mengukur jarak tersebut. Pengaturan ini tetap berlaku selama jarak kerja, FOV, dan pemasangan kamera dipertahankan. Sistem perlu dikonfigurasi ulang jika salah satu dari tiga hal itu berubah.
Tren dan Perkembangan
VGR bukan teknologi baru. Ia telah berkembang dan menjadi aplikasi yang cukup matang. Hampir semua produsen robot sekarang menawarkan solusi terintegrasi untuk VGR. Namun, perkembangan terbaru dalam teknologi kamera (seperti kamera kecepatan tinggi, kamera time of flight 3D, dan kamera stereo terintegrasi) dan dalam teknologi perangkat lunak (seperti kecerdasan buatan dan pembelajaran mesin) telah menambahkan potongan keandalan dan ketangguhan ekstra ke seluruh aplikasi.
Jaringan saraf dalam digunakan untuk mengajari dan mengajari ulang berbagai kemungkinan posisi dan orientasi komponen di semua bidang. Banyak kemungkinan yang harus dipelajari dapat memperpanjang waktu pelatihan jaringan, tetapi perangkat komputasi terkini (seperti GPU) membuat tugas menjadi kurang waktu-consuming. Platform berbasis cloud untuk pembelajaran mesin juga saat ini sedang diterapkan.
Kesimpulan
VGR mendapatkan popularitas yang cepat di semua domain industri. Aplikasi yang sebelumnya sebagian besar didorong oleh segmen otomotif sekarang mencari pengambil lain seperti makanan dan farmasi untuk robotic pick and place kecepatan tinggi, paletizing dan de-paletizing, rekayasa berat untuk pelacakan sel las robot las, penyaluran lem, dan sebagainya. Ada kebutuhan untuk menetapkan standar untuk memastikan interkesepadalan di antara produsen sistem visi dan pembangun robot. Seiring dunia melihat menuju “new normal” dalam manufaktur, VGR pasti memiliki peran utama untuk dimainkan.



