Sumber: www.idtechex.com
Otomasi di industri manufaktur semakin meningkat momentum dengan lebih banyak perusahaan yang mengadopsi penggunaan robotika. Ini dikaitkan dengan manfaat otomasi dalam bisnis dan penggunaan proses yang lebih cerdas dan lebih canggih. Anda mendapatkan lebih banyak produksi dan juga mengurangi risiko cedera di pabrik manufaktur. Sebagian besar bisnis cenderung menggunakan lengan robot untuk menangani pick & place, kemasan, cat, dan rangkaian antara lain.
Saat Anda menggabungkan lengan robot ke dalam bisnis Anda, pastikan Anda bekerja dengan produsen lengan robot berkualitas yang akan memberikan yang terbaik. Secara tambahan, juga penting untuk memiliki pemahaman dasar tentang apa yang dimaksudkan. Lengan robot memiliki badan, pergelangan tangan, dan end effector yang memiliki fungsi spesifik. Agar bagian-bagian berbeda ini bekerja dengan akurat perlu ada kehadiran sendi robot. Dalam artikel ini, kita akan membahas berbagai sendi robot untuk memberikan Anda pemahaman yang lebih baik.
Apa Itu Sendi Robot?
Sumber: www.researchgate.net
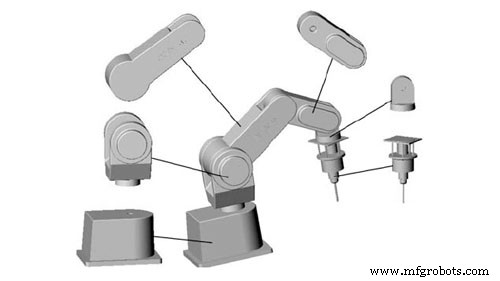
Sendi robot merujuk pada komponen bergerak robot yang menghasilkan gerakan relatif antara rangka bersebelahan. Dalam konteks ini, rangka digunakan untuk merujuk pada anggota kaku yang menghubungkan sendi untuk fungsi yang jelas dan memadai. Ini menunjukkan bahwa lengan robot industri menggunakan kombinasi rangka dan sendi untuk fungsionalitas optimal. Penting untuk memastikan bahwa sendi pada manipulator Anda berfungsi dengan baik untuk memastikan ada presisi dan akurasi saat dalam aplikasi.
Sendi robot juga kadang-kadang disebut sebagai sumbu. Mereka penting dan berguna untuk memastikan gerakan lengan tidak terbatas atau terganggu. Pelajari lebih banyak tentang sendi robot akan membantu Anda menentukan tipe lengan robot yang ingin Anda kerjakan tergantung pada tugas yang ingin Anda tangani.
Tipe Sendi Mekanikal untuk Robot
Sumber: www.britannica.com
Mengingat ada berbagai jenis robot yang digunakan di industri manufaktur, Anda juga akan menemukan berbagai sendi mekanikal. Sendi ini berbeda dalam hal gerakan dan juga aplikasi terutama ketika datang ke tipe robot yang akan digunakan.
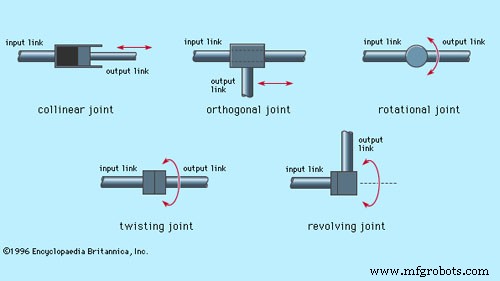
Ketika datang ke sendi mekanikal yang dimiliki oleh lengan robot ada lima jenis utama yang perlu dipertimbangkan. Dua sendi adalah linier yang berarti gerakan relatif antara rangka bersebelahan adalah translasi. Di sisi lain, yang lainnya adalah rotary yang berarti gerakan relatif dari rangka melibatkan rotasi di antaranya. Lima tipe sendi mekanikal untuk robot meliputi:
Sendi Linier
Dalam sendi linier, gerakan relatif yang ditampilkan oleh rangka bersebelahan dimaksudkan untuk paralel. Ini berarti rangka masukan dan rangka keluaran bergeser dalam gerakan linier. Jenis gerakan ini menghasilkan gerakan translasi. Jenis gerakan linier ini dapat dicapai dengan beberapa cara termasuk penggunaan mekanisme teleskoping dan piston. Jenis sendi ini juga disebut sebagai sendi L.
Sendi Orthogonal
Sendi orthogonal juga populer disebut sebagai tipe sendi O. Mereka memiliki gerakan relatif yang dilakukan oleh rangka masukan dan rangka keluaran. Jenis gerakan yang terlibat dalam sendi orthogonal adalah gerakan geser translasi. Namun tidak seperti susunan sendi linier, dengan sendi orthogonal, rangka keluaran bertegak lurus terhadap rangka masukan.
Sendi Rotasi
Ketika datang ke sendi rotasi, Anda akan menemukan penggunaan gerakan relatif rotasi yang berguna untuk manipulator robot yang bekerja di berbagai ruang kerja. Gerakan ini dilakukan dengan sumbu rotasi yang tegak lurus terhadap sumbu rangka masukan dan keluaran. Sendi rotasi ini juga disebut sebagai tipe sendi R.
Sendi Pengintipan
Jenis sendi ini memiliki gerakan rotasi yang juga menghasilkan beberapa derajat rotasi saat digunakan. Gerakan dalam sendi ini relatif terhadap sumbu rotasi yang tegak lurus terhadap sumbu rangka masukan dan keluaran. Sendi pengintipan juga disebut sebagai tipe sendi T.
Sendi Revolusi
Dalam sendi revolusi, hal-hal sedikit berbeda dibandingkan dengan yang lain. Sendi ini juga memiliki gerakan rotasi yang berguna dalam aplikasi berbeda. Gerakan dari sendi ini memiliki gerakan di antara dua rangka. Sumbu rangka masukan dirancang untuk paralel dengan sumbu rotasi sendi. Di sisi lain, sumbu rangka keluaran dirancang untuk tegak lurus terhadap sumbu rotasi sendi. Jenis sendi ini juga disebut sebagai tipe sendi V.
Berbagai Tipe Robot dan Sendi Mekanikal yang Digunakan
Sumber: www.technologyreview.com
Berbagai robot akan menggunakan berbagai tipe sendi mekanikal. Pelajari lebih banyak tentang berbagai robot akan menempatkan Anda di posisi yang lebih baik untuk berinvestasi dalam robot yang bekerja untuk Anda. Beberapa robot terpenting untuk dipertimbangkan meliputi:
Artikulasi
Desain robot artikulasi kemungkinan besar akan datang dengan berbagai rentang dan kombinasi sendi rotasi. Rentang ini mungkin memiliki struktur sendi 2 sederhana dan bergerak ke struktur yang lebih kompleks dengan 10 sendi atau lebih. Dengan desain ini, lengan terhubung ke dasar dengan penggunaan sendi pengintipan sementara rangka dalam lengan terhubung oleh sendi rotasi.
Cartesian
Dengan robot cartesian, desain menggunakan tiga sendi linier. Sendi ini ditampilkan pada bidang cartesian yang melibatkan X, Y, dan Z. Robot ini juga mungkin memiliki pergelangan tangan yang dilampirkan dengan sendi rotasi yang lebih mudah untuk gerakan. Jenis robot khusus ini juga disebut sebagai rectilinear atau gantry.
Silinder
Robot silinder memiliki sendi rotasi yang dilampirkan ke dasar dan satu sendi linier yang digunakan untuk menghubungkan rangka yang berbeda. Karena robot silinder bekerja dalam ruang kerja berbentuk silinder, gerakan rotasi dan linier berguna untuk memastikan presisi tercapai.
Polar
Dalam desain robot polar, lengan terhubung ke dasar menggunakan sendi pengintipan. Kadang-kadang Anda juga akan menemukan penggunaan kombinasi dua sendi rotasi dan satu sendi linier. Karena robot ini juga disebut sebagai robot bola, ruang kerja yang akan ditampilkan juga akan berbentuk bola. Sumbu yang digunakan dalam robot ini membentuk sistem koordinat polar yang memungkinkan manipulator bekerja dengan mudah.
SCARA
Robot SCARA adalah opsi populer di antara banyak produsen terutama mereka yang ingin mengotomatisasi proses rangkaian mereka. Robot ini biasanya berbentuk silinder dan bekerja dalam ruang kerja relatif silinder. Ini menggunakan dua sendi paralel yang berguna dalam proses rangkaian. Sendi ini memberikan kepatuhan pada satu bidang yang dipilih saat robot digunakan.
Delta
Robot delta dirancang dengan bentuk seperti laba-laba yang memungkinkan mereka untuk memberikan layanan yang hebat kepada pengguna mereka. Mereka dibangun dari paralelogram yang digabungkan dan terhubung ke dasar umum. Sendi yang dimiliki oleh tipe robot ini adalah rotasi dan linier. Ini memungkinkan robot untuk menggerakkan satu ujung alat tangan dalam area kerja berbentuk dome. Ini meningkatkan kinerjanya untuk memastikan pengembangan berbagai tugas dilakukan dengan akurat.
Kesimpulan
Saat bekerja dengan robotika sebagai cara untuk mengotomatisasi berbagai proses dalam bisnis Anda, Anda perlu mempertimbangkan berbagai aspek. Aspek-aspek ini memainkan peran besar dalam kinerja robotika tertentu yang Anda pilih untuk digunakan. Ketika datang ke penggunaan lengan robot industri, sendi robot harus menjadi sesuatu untuk diperbarui.
Kenali berbagai sendi dan bagaimana mereka mempengaruhi kinerja robot. Ini akan membantu Anda menilai jenis sendi yang paling cocok untuk aktivitas yang ingin Anda otomatisasi. Setelah Anda memiliki itu, Anda kemudian dapat berinvestasi dalam lengan robot yang datang dengan sendi yang Anda cari. Luangkan waktu dan bekerja dengan produsen peralatan otomatisasi yang akan membantu Anda.



