Cara Menggunakan Editor Post Processor untuk Simulasi CNC dan Robot
Anda menggunakan robot atau mesin CNC simulasi… tapi tidak berfungsi dengan benar. Mungkinkah saatnya untuk menggunakan editor post processor?
Apa yang dilakukan post processor dan mengapa Anda ingin mengeditnya?
Jika Anda menggunakan pemrograman offline, sangat mungkin Anda telah berinteraksi dengan post processor. Mungkin Anda menggunakan RoboDK untuk memprogram robot untuk pemesinan robotik atau aplikasi robotik lainnya. Atau mungkin Anda menggunakan sistem CAD/CAM yang mendukung mesin CNC Anda.
Bahkan jika Anda tidak menyadarinya, Anda menggunakan post processor setiap kali Anda menggunakan sistem semacam itu untuk memprogram mesin fisik Anda.
Post processor adalah jembatan antara lingkungan simulasi dan mesin fisik Anda. Ini mengonversi instruksi simulasi menjadi kode yang dapat digunakan robot.
Tetapi, bagaimana jika Anda ingin mengubah bagaimana program menghasilkan kode itu? Itulah tempat editor post processor hadir…
Mengapa Anda Perlu Mengedit Post Processor?
Sebagian besar orang tidak akan pernah perlu mengedit post processor mereka.
Jika Anda menggunakan RoboDK, misalnya, Anda hanya mengunduh model robot dari Library Robot yang ekstensif kami. Kami telah menautkan setiap model ke salah satu 80+ post processor dalam RoboDK. Setiap kali Anda mengirim program simulasi Anda ke robot fisik, post processor akan mengonversi kode untuk Anda “di bawah permukaan.”
Namun, ada beberapa situasi saat Anda akan perlu mengedit post processor Anda.
Setiap produsen robot menggunakan bahasa pemrograman proprietari sendiri, yang berjalan pada pengontrol robot sendiri. Setiap pengontrol memiliki berbagai opsi konfigurasi dan fitur. Post processor adalah tempat Anda dapat mengatur semua opsi konfigurasi khusus ini.
Misalnya, pengontrol robot Techman termasuk opsi keamanan untuk meminta kata sandi dari pengguna sebelum mereka dapat memprogram ulang robot. Post processor adalah tempat Anda akan menemukan opsi untuk mengaktifkan, menonaktifkan dan mengatur kata sandi ini. Tidak semua robot memiliki opsi ini.
Apa itu Editor Post Processor?
Editor post processor adalah perangkat lunak khusus yang digunakan untuk mengedit file post processor robot atau CNC. Ini membuat pengeditan post processor lebih intuitif daripada dengan editor teks standar, yang merupakan opsi tunggal untuk banyak sistem pemrograman.
Contoh perangkat lunak semacam itu adalah editor post processor yang disertakan di RoboDK.
Post processor RoboDK ditulis dalam bahasa pemrograman Python. Untuk setiap post processor yang didukung, ada library yang dikompilasi (file PYC) dan skrip Python yang dapat diedit yang menyimpan semua properti konfigurasi.
File konfigurasi ini dapat diedit dengan editor teks standar jika Anda ingin kontrol penuh atas konfigurasi. Namun, RoboDK juga menawarkan editor post processor yang lebih intuitif. Ini memungkinkan Anda mengubah parameter robot pilihan Anda tanpa harus terlibat dalam kode sama sekali.
Cara Mengedit Post Processor dengan Mudah
Di RoboDK, cara termudah untuk mengedit post processor Anda adalah dengan menggunakan editor post processor kami. Ini menyediakan informasi tentang kapan Anda kemungkinan akan menggunakan setiap parameter dan nilai yang disarankan. Dengan alat ini, Anda akan mencakup sebagian besar kasus penggunaan untuk robot Anda.
Setiap post processor berisi daftar properti konfigurasi. Ini akan bervariasi tergantung pada produsen robot Anda.
Beberapa post processor hanya mencakup sedikit properti. Misalnya, post processor untuk robot Mecademic hanya mencakup satu properti (jenis file berkas program).
Post processor lain mencakup banyak properti. Misalnya, post processor ABB_RAPID_IRC5 untuk robot ABB memiliki 16 properti, mulai dari kecepatan default robot hingga flag konfigurasi untuk meja putar eksternal.
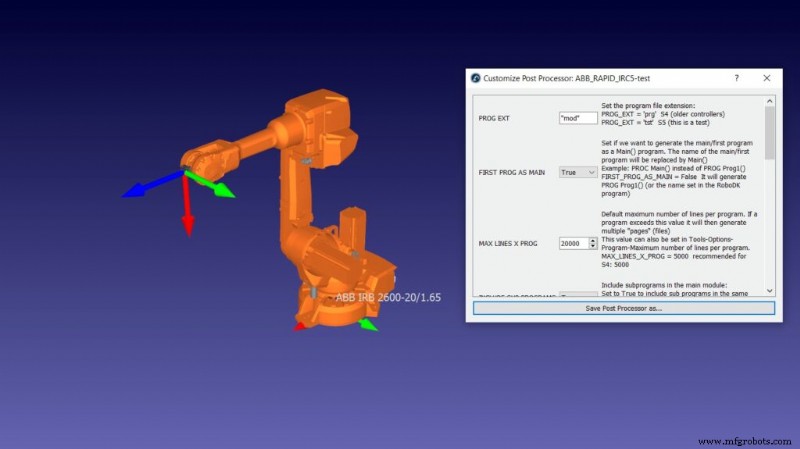
Meskipun robot apa yang Anda gunakan, cara termudah untuk mengedit post processor-nya adalah dengan memuatnya di editor RoboDK. Anda akan dapat melihat semua properti konfigurasi yang tersedia dan memutuskan mana yang paling cocok untuk aplikasi Anda.
Panduan Sederhana Pengeditan Post Processor
Saat Anda membuka editor post processor, Anda akan disambut dengan daftar properti yang tersedia.
Bagaimana Anda memutuskan properti mana yang akan disesuaikan dan nilai apa yang akan diatur?
Mari kita gunakan contoh spesifik untuk menunjukkan prosesnya… Kami akan melihat post processor AUBO untuk rentang robot kolaborasi perusahaan.
Post processor AUBO mencakup properti berikut:
- PROG EXT — Ini adalah ekstensi program dan disertakan dalam banyak post processor. Ini menentukan jenis file yang akan dihasilkan RoboDK.
- SPEED MS dan SPEED RAD — Ini menentukan kecepatan dalam meter per detik dan radian untuk gerakan lingkaran.
- ACCEL MSS dan ACCEL RADSS — Ini menentukan percepatan robot dalam meter per detik kuadrat atau radian per detik kuadrat untuk percepatan lingkaran.
Seperti yang Anda lihat, properti seringkali jelas hanya dari konvensi penamaannya. Namun, di mana tujuan properti tidak segera jelas, biasanya ada deskripsi tentangnya di editor dan seringkali nilai yang disarankan juga.
Jika Anda masih tidak dapat menentukan tujuan properti tertentu, Anda mungkin dapat menemukan informasi dalam manual robot Anda atau Anda dapat mengajukan pertanyaan di forum RoboDK.
Di Mana Temukan Editor Post Processor RoboDK Baru
Mulai mengedit post processor robot Anda dengan editor RoboDK!
Anda dapat menemukan informasi tentang cara mengaktifkan dan menggunakan editor di halaman dokumentasi kami.
Pertanyaan? Beritahu kami di komentar di bawah atau gabungkan diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.. Juga, lihat koleksi video ekstensif kami dan berlangganan Channel YouTube RoboDK



