Meningkatkan Fleksibilitas Robot dengan End-Effector (EOAT) Canggih
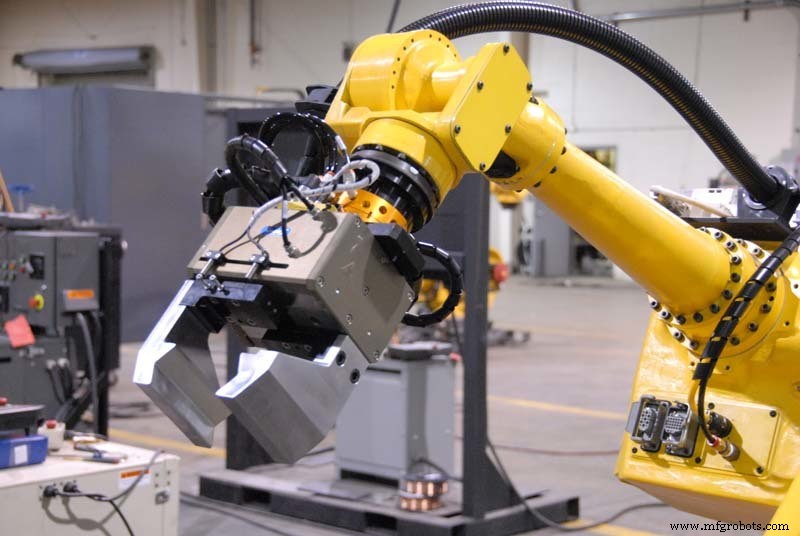
Memilih EOAT yang tepat untuk meningkatkan fleksibilitas didasarkan pada kebutuhan pengguna akhir dan kemahiran integrator robot. End-effector tersedia dalam gaya angular dan parallel dan diaktifkan secara listrik, hidrolik, mekanis, atau pneumatik. EOAT pneumatik digunakan dalam sebagian besar alat, dan juga menampung sebagian besar aplikasi pemakaian karena rasio berat-daya mereka. Namun, mereka juga memberikan kontrol yang lebih rendah atas gaya pegang dan kurang fleksibel dibandingkan EOAT listrik. EOAT hidrolik dapat menghasilkan gaya klem yang tinggi dan dapat diaktifkan dengan cepat. Jenis end-effector tertentu harus dipilih tergantung pada konsumsi daya, ukuran, kompleksitas, berat, dan persyaratan.
Selanjutnya, gaya alat yang paling sesuai untuk aplikasi tertentu harus dipertimbangkan. Jika produk akan berubah sering, end-effector harus mampu menambahkan jari untuk menyesuaikan (dua atau tiga jari dapat membentuk pegangan yang stabil). Gripper adaptif mempromosikan produksi dan pemakaian karena EOAT yang menyesuaikan secara otomatis. EOAT parallel adalah pilihan pintas saat bekerja dengan produk non-compliant yang terdefinisi dengan baik.
Dengan EOAT menjadi lebih kuat, random bin picking menjadi aplikasi mainstream bagi robot. Ini esensial karena produsen berusaha tetap unggul di industri mereka. Robot yang dipandu visi dilengkapi dengan alat yang tepat untuk mengambil bagian yang terarah secara acak dari wadah dan menempatkannya untuk langkah berikutnya dalam proses. Alat harus mampu mencakup berbagai macam produk dan proses, dan EOAT canggih sedang membuat ini menjadi kenyataan.
EOAT juga harus serbaguna dalam jenis item dan peralatan yang ditangani selama proses manufaktur atau pemakaian. Beberapa item memerlukan sentuhan ringan dan harus ditangani dengan lembut. Gripper pneumatis dapat disesuaikan untuk mengurangi gaya pegangannya.
Pasar robotika berarah menuju alat hibrid: end-effector dapat melakukan berbagai macam tugas dengan menggunakan beberapa alat. Insinyur tidak perlu lagi menggunakan hanya satu teknologi alat untuk memenuhi kebutuhan pengguna akhir.
RobotWorx menawarkan berbagai macam EOAT untuk banyak merek robot industri. Jika Anda tertarik untuk membeli end-of-arm-tooling untuk robot Anda, atau membutuhkan sistem robot terintegrasi penuh, hubungi kami hari ini online atau di 877-762-6881.



