EEMBC Meluncurkan ADASMark: Benchmark Dunia Nyata untuk SoC ADAS
Produsen chip otomotif rutin memamerkan sistem-on-chip (SoC) mereka yang dibangun untuk Sistem Bantuan Sopir Cerdas (ADAS). Namun, tanpa metrik objektif, pemangku kepentingan—wartawan, analis, dan yang paling kritis, pabrikan mobil—menemukan hampir tidak mungkin untuk membedakan satu SoC ADAS dari yang lain.
Dalam praktiknya, pasar bergantung pada klaim vendor atau metrik kasar seperti triliun operasi per detik (TOPS). Membandingkan EyeQ5 Intel/Mobileye dengan Xavier Nvidia hanya dengan TOPS adalah menyesatkan dan menawari sedikit wawasan yang dapat ditindaklanjuti.
Untuk mengatasi kesenjangan ini, konsorsium hardware embedded EEMBC baru-baru ini meluncurkan ADASMark, serangkaian benchmark pemanduan otonom yang kini tersedia untuk lisensi. Alat ini dirancang untuk membantu pemasok tingkat satu dan pabrikan mobil mengoptimalkan sumber daya komputasi—dari CPU hingga GPU dan akselerator khusus—saat merancang tumpukan ADAS mereka.
Mike Demler, analis senior di The Linley Group, memuji ADASMark: “Segar bahwa benchmark ini didasarkan pada beban kerja nyata, bukan hanya angka abstrak.” Dia menyoroti partisipasi dari AU-Zone Technologies, NXP Semiconductors, dan Texas Instruments, yang bersama-sama memberikan suite ini keunggulan praktis dibandingkan tes generik seperti DeepBench Baidu.
Desain Berpusat Kerangka
EE Times mewawancarai Peter Torelli, presiden dan CTO EEMBC, tentang tantangan yang dihadapi pabrikan mobil saat kendaraan semakin terotomatisasi. Dia mencatat bahwa sementara banyak sistem embedded sekarang menempatkan beberapa inti, “masih sangat sedikit kerangka yang dapat memanfaatkan sumber daya komputasi asimetris sepenuhnya.” Tanpa kerangka yang kuat, setiap instance benchmark akan bervariasi secara dramatis di seluruh hardware, menyulitkan perbandingan lintas platform.
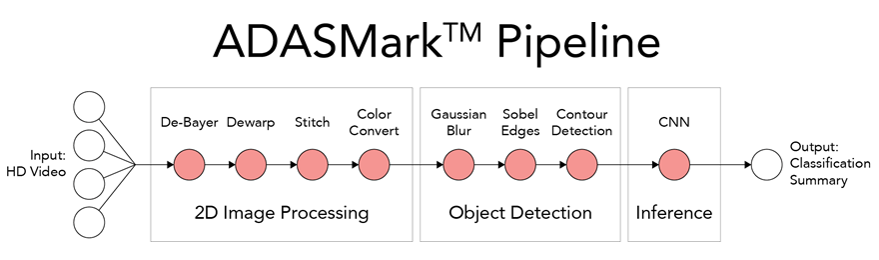
Dilukiskan oleh diagram alur ADASMark di bawah ini, performa dasar menggunakan satu CPU untuk semua tahap. Namun, seorang pengembang mungkin ingin mencolokkan chip jaringan saraf kustom untuk tahap inferensi akhir atau DSP khusus untuk konversi ruang warna.
Dalam skenario seperti ini, kerangka menyederhanakan pengalihan ulang perangkat komputasi, menghilangkan kebutuhan pengembang untuk menulis kode antarmuka kustom—proses yang memakan waktu, rawan kesalahan, dan dapat merusak hasil benchmark.
“AMP dan OpenAMP dirancang untuk sistem inti simetris dan tidak memenuhi kebutuhan kami,” jelas Torelli. “OpenCV dan OpenVX menawari dukungan sebagian, tetapi adopsi produsen tidak konsisten.” Analisis ini memimpin EEMBC untuk menciptakan ADASMark di sekitar kerangka kustom yang disesuaikan dengan beban kerja dunia nyata.
Fokus Pipeline Citra
Fitur utama ADASMark meliputi API OpenCL 1.2 Embedded Profile untuk memastikan konsistensi di seluruh implementasi; serangkaian mikro-benchmark yang mengukur performa untuk SoC yang menangani tugas visi komputer, pemanduan otonom, dan citra seluler; dan mesin inferensi CNN pengenalan tanda lalu lintas yang dikembangkan oleh AU-Zone Technologies.
Karena ADAS memerlukan kemampuan deteksi objek dan klasifikasi visual yang intensif, ADASMark memfokuskan pada pipeline citra. Ia memodelkan beban kerja yang sangat paralel seperti jahitan tampilan sekeliling, deteksi kontur, dan klasifikasi tanda lalu lintas berbasis CNN—tepat tugas-tugas yang mendasari fungsionalitas ADAS modern.