Revolusi Mobilitas: Di Dalam Mobil Semi-Otonom Arrow Electronics untuk Pengemudi Disabilitas
Artikel ini adalah bagian dari Proyek Khusus AspenCore tentang Teknologi Mobil Semi-Otonom.
Jelajahi artikel lain dalam Proyek Khusus ini:
Pengenalan Proyek Khusus
Cara Membuat Mobil untuk Seseorang yang Tidak Bisa Mengemudi
Mata Memiliki Semua
Mari Modifikasi Mobil
Kunjungi halaman utama Proyek Khusus untuk lebih banyak wawasan dari inisiasi ini dan topik lainnya yang dicakup oleh Jaringan AspenCore.
Arrow Electronics telah merancang Mobil Semi-Otonom (SAM) yang memberdayakan individu dengan keterbatasan mobilitas parah untuk mengoperasikan kendaraan dengan aman dan mandiri. Dengan memanfaatkan komponen off-the-shelf (OTS) dan solusi kustom yang dibangun di mana diperlukan, tim SAM mengintegrasikan input sensor canggih ke dalam arsitektur drive-by-wire.
Berbeda dengan analisis teardown konvensional, yang bertujuan untuk mengungkap rahasia proprietary, Arrow secara terbuka mengungkap arsitektur SAM. Dokumentasi berikut ini menyajikan daftar lengkap semua komponen sistem, termasuk bill of materials (BOM) detail untuk kontroler antarmuka manusia (HMI) yang dirancang internal.
Pada intinya, kendaraan SAM bergantung pada dua modalitas sensor utama:
Empat kamera pelacak gerakan yang menangkap gerakan kepala pengemudi untuk perintah pengarahan.
Sensor tekanan sip/puff yang menerjemahkan hirupan (sip) menjadi rem dan nafas (puff) menjadi percepatan.
Modul navigasi berbasis GPS melengkapi input ini, memastikan kendaraan tetap di jalur dan mencegah penyimpangan tiba-tiba. Data sensor diproses dan dirute ke sistem drive-by-wire yang disediakan oleh subkontraktor spesialis. Detail teknis lebih lanjut dapat ditemukan dalam fitur EETimes yang menyertai, "Cara Membuat Mobil untuk Seseorang yang Tidak Bisa Mengemudi."
Pengembangan perangkat lunak terdiri dari mayoritas upaya, mencakup penyesuaikan algoritma navigasi dan integrasi aliran sensor untuk memberikan kontrol kendaraan yang presisi.
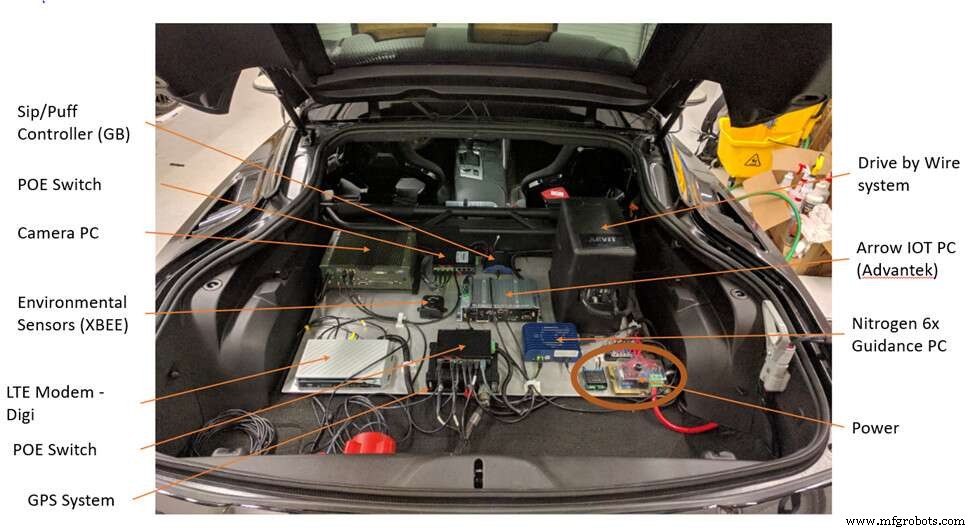
Subsistem non-pengemudi—termasuk sensor input,aktuator drive-by-wire, dan modul fail-safe co-driver—disimpan di kompartemen belakang. Dalam prototipe, bagasi Chevrolet Corvette Stingray menampung mayoritas komponen ini, seperti diilustrasi di bawah.
Tim SAM Arrow Electronics menyimpan mayoritas subsistem di bagasi Corvette Stingray untuk memungkinkan pengemudi quadriplegic mengoperasikan kendaraan. Sumber: Arrow Electronics.
Kontroler Sip/Puff
Modul sip/puff tidak hanya membaca tekanan untuk perintah percepatan dan rem tetapi juga memberikan umbal balik multimodal—visual, audio, dan haptik—kepada pengemudi. Komponen utama meliputi:
Perangkat dukungan Power-over-Ethernet (PoE) (Analog Devices)
PHY Ethernet (Microchip)
BOM juga mencakup EEPROM, berbagai resistor, kapasitor, saklar, dan komponen bervariasi lainnya yang diperoleh dari beberapa pemasok.
Sensor tekanan MPXV7025GP dari NXP. Sumber: Arrow Electronics.
Komputer Pengarahan
Menurut insinyur SAM Josh Willis, komputer pengarahan mengagregasi input pengarahan, throttle, dan rem, menerjemahkannya menjadi antarmuka kontrol tangan virtual yang berkomunikasi dengan sistem drive-by-wire melalui bus CAN. Perangkatnya adalah Nitrogen 6X Guidance PC—SBC kompak yang menampilkan NXP i.MX 6 ARM-Cortex-A9, 1 GB DDR3, dan gigabit Ethernet. Arrow meminta satu modifikasi dari Boundary Devices: kemampuan PoE.
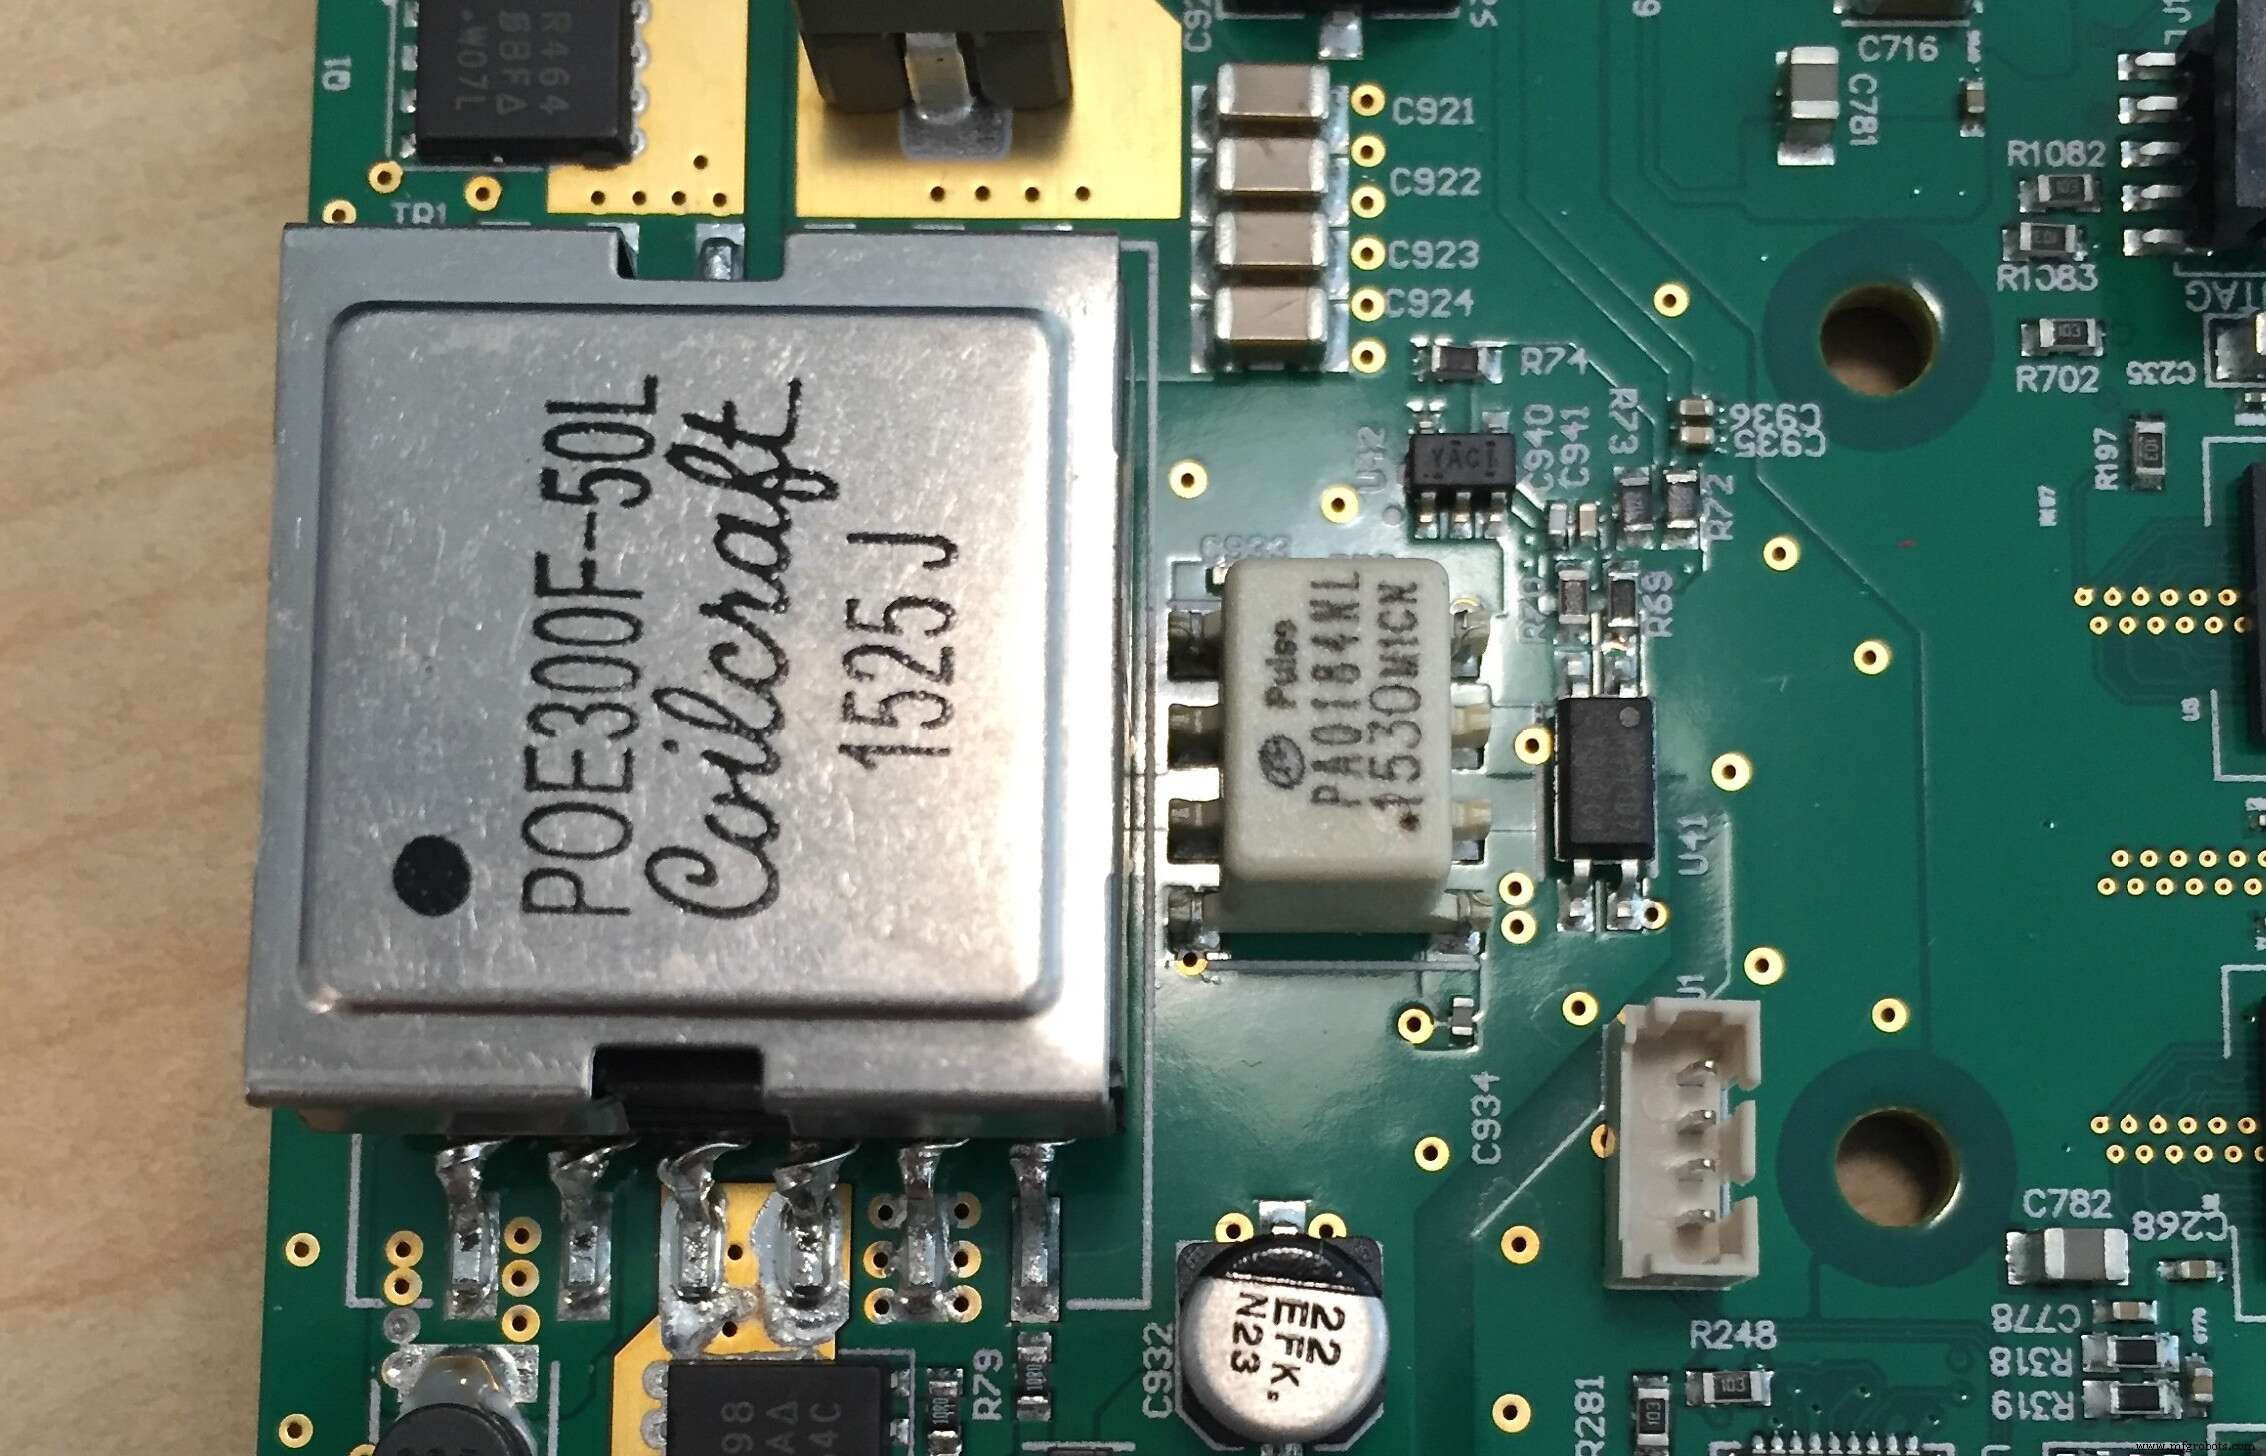
Tim SAM sangat bergantung pada subsistem off-the-shelf, menyesuaikan hanya ketika dukungan PoE diperlukan. Sumber: Arrow Electronics.