Meningkatkan Efisiensi Produksi: Kolaborasi Tim Robot dan Manusia untuk Keselamatan dan Sinergi
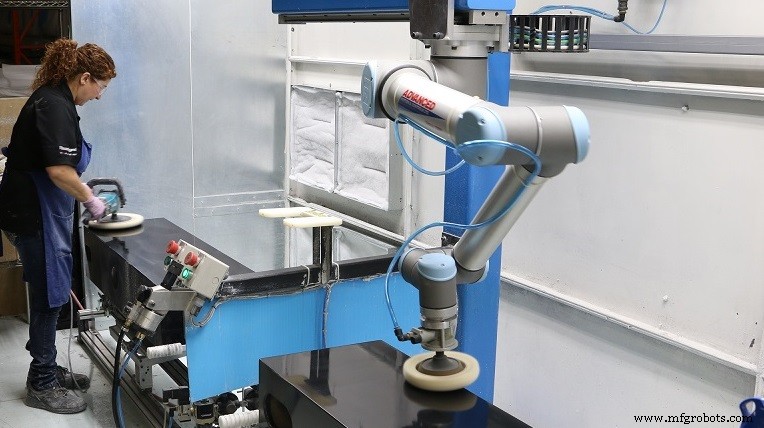
Manufaktur yang efisien memerlukan sistem terkoordinasi dari personel bengkel, peralatan, dan perangkat lunak. Sistem ini semakin banyak mencakup teknologi robotika, seiring dengan produsen yang mengenali keandalan, repeatabilitas, dan fleksibilitas yang diberikan robot. Menurut International Federation of Robotics, jumlah robot industri yang digunakan di seluruh dunia akan meningkat menjadi sekitar 2,6 juta pada 2019, sekitar satu juta lebih banyak daripada pada 2015. Sekitar 70% robot industri digunakan di industri otomotif, listrik/elektronika, dan logam serta mesin.
Keselamatan adalah pertimbangan pertama dalam setiap operasi manufaktur; penggunaan robot industri yang aman secara tradisional telah memerlukan pemeliharaan jarak yang ditetapkan antara personel lantai produksi dan robot, serta pemasangan pengawal dan kandang di sekitar robot untuk mencegah cedera pekerja. Ragam yang semakin berkembang dari robot, perangkat lunak, dan strategi implementasi bertujuan untuk interaksi yang lebih dekat dan produktif antara manusia dan robot.
Kontrol hubungan ini berkisar dari penginterupsi gerakan robot yang dikontrol sensor ketika pekerja bergerak ke area yang berpotensi berbahaya, hingga penerapan robot "kolaboratif" sepenuhnya, juga disebut cobot, yang dirancang untuk beroperasi dengan aman di samping pekerja manusia. Berbagai mode kolaborasi memungkinkan produsen untuk memanfaatkan kemampuan penuh sistem robot dan personel bengkel.
Pekerjaan Membosankan, Berbahaya, dan Kotor
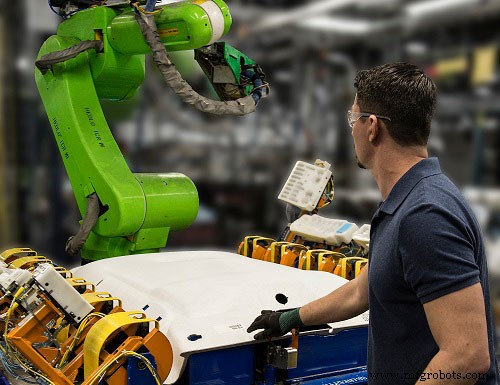
Kekurangan pekerja terampil di AS saat ini mendorong sebagian besar permintaan untuk robot kolaboratif. Pensiunnya personel bengkel berpengalaman dan tidak cukup pekerja muda yang memasuki tenaga kerja manufaktur telah meninggalkan pemilik bengkel dengan defisit staf.
Untuk mengatasi kesenjangan keterampilan ini, produsen menggunakan robot untuk operasi repetitif dan/atau berbahaya dan memindahkan pekerja ke pekerjaan yang memerlukan lebih banyak pemikiran dan keterampilan. "Kami melihat bahwa orang-orang dialokasikan kembali," kata Craig Tomita, sales manager, wilayah barat, untuk Universal Robots USA Inc. (Ann Arbor, MI), pembuat robot kolaboratif sepenuhnya.
Tomita mengatakan implementasi robot kolaboratif relatif sederhana karena mereka bekerja dalam envelop skala manusia dan tidak memerlukan pengawalan yang diperlukan dengan robot industri tradisional. Tidak perlu mengatur ulang lantai bengkel dan penggunaan ruang tidak berubah. "Anda hanya menempatkan robot kolaboratif di tempat operator manusia saat ini melakukan pekerjaan," katanya, menambahkan bahwa meskipun robot kolaboratif aman, penilaian risiko—menentukan semua potensi bahaya dalam sistem dan menemukan cara untuk menguranginya—adalah vital.
Kemudahan penggunaan adalah atribut kunci dari robot kolaboratif sepenuhnya. Meskipun kemampuan robot kolaboratif kecil setara dengan robot tradisional kecil, persyaratan pelatihan dan pemrograman kolaboratif minimal. "Kemudahan pemrograman dalam sistem UR adalah game changer," kata Tomita. "Misalnya, saat robot perlu diintegrasikan ke dalam sistem manufaktur yang lebih besar, unit Universal dapat diprogram dan dijalankan menggunakan layar sentuh genggam. Jika diperlukan, pengguna tingkat tinggi juga dapat memprogram robot menggunakan bahasa skrip mirip Python."
Robot kolaboratif dapat dengan mudah digunakan oleh bengkel yang lebih kecil, di mana biaya integrasi telah menjadi hambatan masuk. "Jika Anda melihatnya seperti gunung es, bagian robot itu tampak di atas air," kata Tomita. "Proses integrasi adalah yang di bawah. Anda mengambil gunung es itu secara utuh dan itu menjadi sangat mahal. Robot kolaboratif biayanya setara dengan robot industri standar, tetapi biaya integrasi jauh lebih rendah," katanya.
Pemanfaatan robot juga dapat membantu mengurangi biaya tenaga kerja, kata Tomita: "Perusahaan yang menggunakan robot kolaboratif seringkali dapat menawarkan pekerjaan yang sebelumnya tidak bisa mereka tawarkan karena biaya tenaga kerja mereka terlalu mahal."
Aplikasi potensi sangat luas. "Jumlah dan jenis aplikasi untuk robot kolaboratif kami belum terpikirkan," kata Tomita. "Orang sangat terbiasa berpikir bahwa robot ada di balik kandang di sana, orang ada di sini, dan keduanya tidak akan pernah bertemu. Itu sedang berubah."
Universal Robots menawarkan tiga model robot kolaboratif sumbu enam, dari unit UR3 yang menangani beban muatan hingga 3,3 kg (7,26 lb) dan memiliki radius kerja 500 mm (19,7 inci), hingga robot UR10 dengan muatan 10 kg (22 lb) dan radius kerja 1300 mm (51,2 inci).
Pelanggan tipikal Universal Robots adalah CleanLogix LLC (Santa Clarita, CA), yang mengembangkan produk yang menggunakan CO2 dalam pembersihan, pendinginan, dan aplikasi lainnya. Presiden CleanLogix David Jackson mengatakan, "Kami dapat menyemprotkan sprey ke zona pemotongan dan memberikan cara pendinginan yang sangat bersih dan ramah lingkungan untuk alat pemotongan dalam proses." Dia menyebutkan bahwa satu robot mampu melakukan berbagai tugas; misalnya, menempatkan bagian di pusat machining lalu mengubah tooling end-effector untuk memberikan pendingin. "Jadi Anda memiliki robot multitugas dan solusi hijau dan lean yang total. Kami sangat bersemangat dengan robot bentuk kecil ini."
Kemampuan robot kolaboratif untuk bekerja dengan aman dengan manusia memungkinkan operasi diorganisir untuk memaksimalkan sinergi; misalnya, robot dapat merangkaian serangkaian komponen sementara pekerja manusia melakukan penyisipan kawat kecil yang memerlukan ketrampilan dan persepsi kognitif. Robot ideal untuk operasi yang memerlukan repetitivitas, keandalan, dan akurasi, termasuk kemasan, paletizing, perakitan, dan operasi pick-and-place.
Repeatabilitas dan akurasi adalah pengukuran yang terpisah tetapi terkait dari performa robot. Repeatabilitas adalah ukuran kemampuan robot untuk kembali ke posisi yang diberikan berkali-kali. Repeatabilitas yang di klaim dari berbagai robot kolaboratif berada dalam kisaran sekitar ±0,02 hingga ±0,1 mm (0,0008 hingga 0,004 inci) atau lebih rendah.
Akurasi, di sisi lain, mengukur seberapa dekat robot dapat bergerak ke posisi atau jalur yang diinginkan, dan dapat dikategorikan sebagai akurasi posisi dan akurasi jalur. Tugas seperti bor, di mana robot bergerak ke posisi dan berhenti sementara lubang dibuat, memerlukan akurasi posisi. Akurasi jalur diperlukan untuk proses seperti pemotongan laser atau pengecatan di mana proses berlangsung sementara robot bergerak antara titik-titik.
Aplikasi Menentukan Kolaborasi
Secara umum, aktivitas berdampingan antara personel bengkel dan robot dicapai dengan robot kolaboratif yang menangani muatan kecil pada kecepatan lambat—biasanya di sekitar 1 m/detik (39,4 ips). Namun, kata Nicolas De Keijser, assembly and test business line manager untuk Robotics and Motion Division ABB Inc. (Cary, NC), beban yang dibawa robot atau kecepatan perjalanan tidak sendiri menjamin operasi kolaboratif yang aman. Beban yang sangat ringan tetapi berbahaya mungkin merupakan pisau surat atau jarum suntik. Beban yang lambat tetapi berat dapat berbahaya sebagai ancaman penggerusan bagi personel lantai produksi. Demikian pula, kegagalan gripper saat memindahkan beban berukuran menengah pada kecepatan sedang dapat mengirimkan beban terbang melintasi bengkel.
Sistem robot hanya kolaboratif relatif terhadap aplikasinya. "Jika operasi berbahaya, Anda tidak ingin berada di dekat robot, seberapa kolaboratif pun robot itu," kata De Keijser, menambahkan bahwa penilaian keselamatan solusi lengkap diperlukan dalam setiap aplikasi. "Jika Anda membaca standar, mereka selalu menentukan bahwa kita berbicara tentang operasi kolaboratif, bukan robot kolaboratif."
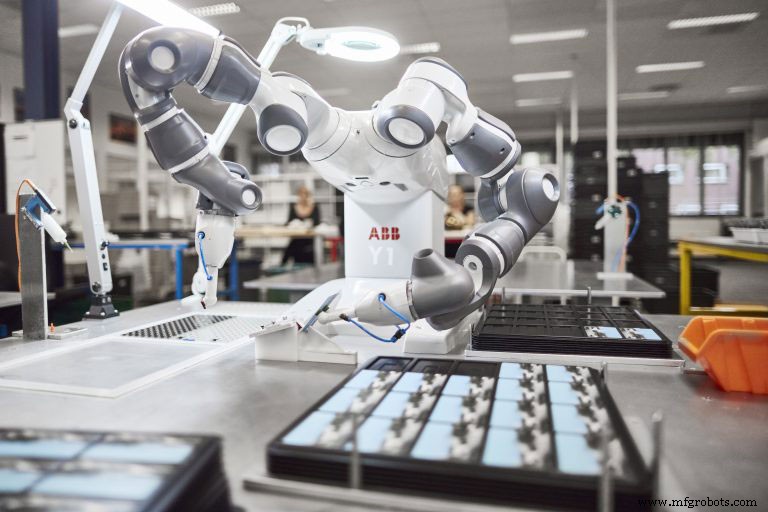
ABB mengambil dua pendekatan untuk memastikan koeksistensi yang aman antara pekerja dan robot. Aplikasi kolaboratif yang benar, seperti perakitan bagian kecil, umumnya dapat dipenuhi oleh robot dual-arm YuMi montasi meja perusahaan. Robot 38 kg (84 lb) ini memiliki jangkauan 599 mm (24 inci) dan muatan 500 kg (1,1 lb) per lengan. Ia menempati area skala manusia saat beroperasi dengan aman di samping personel bengkel.
Di sisi lain, ABB memfasilitasi operasi aman robot industri standar besar melalui sistem redundan yang menggabungkan pemrograman yang cermat dan perangkat lunak pemantauan keselamatan. Setelah robot diprogram untuk rentang operasi yang aman, perangkat lunak pemantauan robot terakreditasi SafeMove2 ABB menyediakan perlindungan keselamatan redundan dengan memantau aktivitas robot, termasuk batas kecepatan aman, pemantauan diam, dan rentang sumbu, serta supervisi posisi dan orientasi. Perangkat lunak terintegrasi ke dalam kontroler robot, dan dapat menghemat waktu penyiapan dan memfasilitasi produktivitas yang lebih besar sambil menurunkan total biaya investasi, menurut De Keijser.
Sistem Kinetiq Teach Yaskawa Motoman adalah contoh mode panduan tangan dari interaksi manusia/robot yang dijelaskan dalam standar ISO 10218-1 dan 10218-2.
Kontrol Adaptif Bawaan
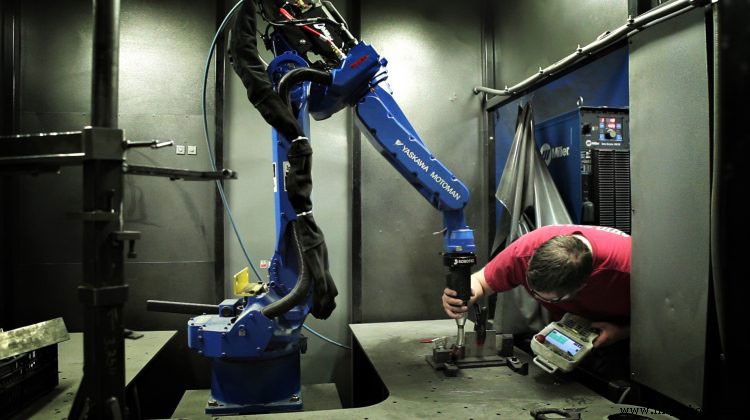
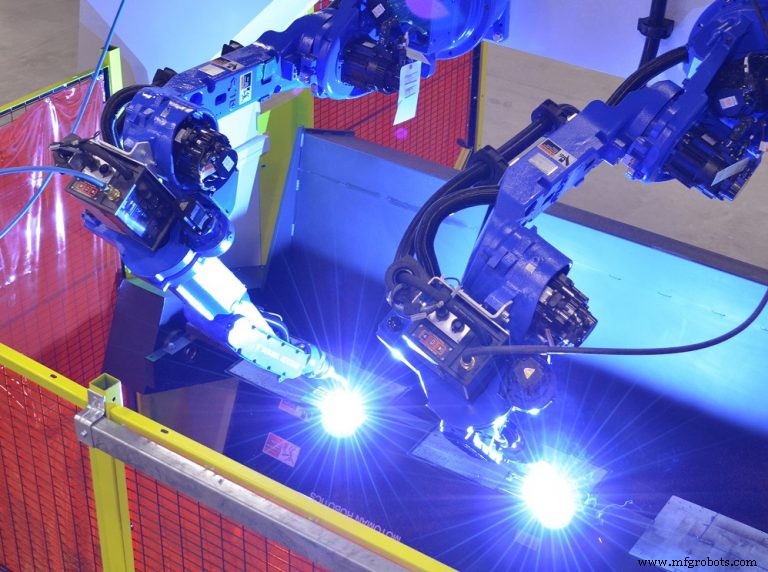
Bentuk lain dari kolaborasi robotika menggabungkan keterampilan dan pengalaman seorang tukang dengan kemampuan robot untuk beroperasi di area berbahaya. Pengelasan umumnya bukan operasi yang ramah pengguna. Menurut Zane Michael, director of thermal business development untuk Yaskawa America Inc., Motoman Robotics Division (Miamisburg, OH), "Di pasar saat ini, kata kolaboratif berarti Anda memiliki zona robot dan operator yang tumpang tindih. Mereka bekerja secara erat bersama. Saya belum melihat kata kolaboratif dalam arti itu diterapkan di lingkungan pengelasan."
Meskipun pengelasan robot tidak dapat secara ketat disebut kolaboratif, bentuk kolaborasi antara tukang las yang terampil dan robot mendukung performa yang konsisten. Bukan berarti mengoperasikan robot pengelasan terlalu sulit. "Memprogram dan menjalankan robot itu mudah," kata Michael. "Di Motoman, kami memiliki sistem yang disebut Kinetiq Teach, di mana Anda dapat meraih boras dan memindahkan robot melalui jalur yang Anda inginkan, merekam jalur itu, dan Anda siap." Namun, tambahnya, menjalankan robot pengelasan tanpa pengetahuan tentang pengelasan adalah "perjuangan payah" jika cacat las episodik seperti undercut atau burn-through terjadi.
Dalam kasus tersebut, tukang las yang berpengalaman dapat menyesuaikan tindakan robot untuk mengatasi masalah. Sistem kontrol adaptif yang menggunakan laser atau sensor lain tersedia untuk pelacakan jahitan dasar, tetapi sebagian besar sistem pengelasan dikirim tanpa sistem tersebut. "Tukang las manusia memiliki apa yang saya sebut kontrol adaptif bawaan," kata Michael.
Bergantung pada kompleksitas operasional dan kapasitas volume, sel robot memiliki berbagai bentuk otomatisasi dan sistem keselamatan. Sel C30 satu stasiun ArcWorld Motoman untuk pemrosesan volume rendah, satu potongan bagian kecil. Ketika pintu sel dibuka untuk memungkinkan operator memuat weldment ke positioner di dalam sel, robot dalam mode darurat berhenti. Setelah operator meninggalkan sel, pintu turun dan pengelasan berlangsung. Di sisi lain, mesin seri 6000 volume tinggi, bagian besar Motoman memiliki positioner yang mengindeks fixture bagian seperti roda Rias dan dapat dimuat dari luar sel sementara banyak robot melas rangkaian di dalam.
Perusahaan pengelasan menghadapi kekurangan tenaga kerja yang serupa dengan segmen manufaktur lainnya. Berdasarkan statistik Bureau Tenaga Kerja AS, American Welding Society memperkirakan kekurangan tukang las sebesar 290.000 di AS pada 2020. Michael mengatakan para penyuplai pengelasan yang berpikir ke depan bekerja sama dengan sekolah vocational dan pusat karir untuk menciptakan kurikulum untuk tukang las. Misalnya, Motoman telah menciptakan program STEM pengelasan dan kurikulum yang cocok untuk pelatihan pengelasan SMA dan dewasa.
Robot, IoT
Komputasi cloud dan Internet of Things memfasilitasi kolaborasi antara robot, pengguna, dan produsen robot. Produsen secara rutin memantau uptime robot untuk mendokumentasikan produktivitas, kata Mark Scherler, general manager, segmen joining bahan, untuk supplier robot FANUC America Corp. (Rochester Hills, MI), "Tapi ada lebih dari itu. Kami menggunakan Internet untuk mengumpulkan data dari robot dan membantu produsen meningkatkan uptime."
FANUC menyediakan robot kolaboratif serta robot industri standar. Untuk mengeksploitasi sepenuhnya data yang dikumpulkan robot, perusahaan telah mengembangkan aplikasi diagnostik zero downtime (ZDT) yang mendeteksi dan menganalisis informasi kritis mengenai operasi mekanis dan status pemeliharaan robot. Misalnya, ZDT yang terpasang di robot di fasilitas produsen dapat merasakan robot yang mengalami tingkat torsi yang meningkat yang dapat menunjukkan masalah pada sumbu tertentu. Melalui teknologi cloud, aplikasi ZDT mengirim informasi operasional ke data center FANUC untuk dianalisis. Masalah kritis memicu transmisi pemberitahuan ke perangkat pintar yang ditetapkan di pihak pengguna robot.
Pada saat yang sama, FANUC memastikan ketersediaan bagian yang mungkin diperlukan untuk menyelesaikan masalah. Data juga dapat digunakan untuk mengoptimalkan sistem robotika dalam hal meningkatkan waktu siklus, mengurangi konsumsi energi, dan memperpanjang umur robot melalui pemeliharaan yang lebih baik.
Fleksibilitas Otomatisasi
Jeff Estes, eastern regional sales manager untuk divisi Morris-South dari Morris Group (Charlotte, NC) dan ehemnya director, partners in THINC untuk Okuma America Corp., mengatakan industri otomotif volume tinggi telah memimpin adopsi otomatisasi selama beberapa dekade. Hari ini, produsen volume yang lebih kecil mencari keandalan dan ketertiban yang disediakan oleh otomatisasi, tetapi juga ingin fleksibilitas untuk memungkinkan perpindahan cepat dari satu lot produksi ke lot lain. Untuk itu, teknologi robotika memungkinkan bengkel untuk dengan cepat mengubah detail pemrograman dan end effector.
Estes menyimpulkan bahwa mengotomatisasi alat mesin secara robotik tidak hanya melibatkan memuat dan membongkar bagian. "Kunci adalah bagaimana mencapai operasi dengan sedikit atau tanpa kehadiran," katanya. Dalam sel yang sepenuhnya terotomatisasi, banyak elemen, termasuk alat mesin, robot, gage, sistem visi, dan peralatan penanganan bahan, digabungkan untuk menciptakan "operasi closed-loop yang dapat terus berjalan dan membuat keputusan dasar tanpa interaksi manusia," kata Estes. Banyak elemen sel menghasilkan informasi tentang operasi individual tetapi, "sampai mereka mulai bekerja sama, itu hanyalah potongan informasi." Sebuah integrator memilih dan menyusun elemen sel dan mengkoordinir fungsi mereka.
Beberapa pemasok alat mesin mempertahankan kemampuan integrasi internal untuk menyediakan sistem turnkey. Methods Machine Tools Inc. (Sudbury, MA) memiliki lebih dari 30 insienyur otomatisasi di AS, serta personel desain, kontrol, listrik/mekanis, integrasi sistem, dan lapangan/service/instalasi. Melengkapi aktivitasnya sebagai penyedia alat mesin dan integrator sistem, Methods baru-baru ini menambahkan pusat otomatisasi dan integrasi di fasilitas Charlotte, NC. Spesialis otomatisasi dan insienyur integrasi sistem memberikan konsultasi pelanggan mengenai peralatan dan kemampuan yang berkisar dari menentukan dan membangun sel hingga melakukan run-off. Fokus fasilitas baru 10.000 kaki persegi (929 m2) "adalah untuk memberikan solusi yang disesuaikan dan komprehensif untuk pelanggan kami," kata Methods Automation Manager John Lucier.
Otomatisasi Holistik
Teknologi seperti robot kolaboratif mengubah cara produsen memikirkan otomatisasi. Estes mendorong produsen untuk memanfaatkan kekuatan data yang dihasilkan dan dikumpulkan oleh sistem otomatisasi.
Analisis data dapat berkontribusi pada aspek-aspek lain produksi, termasuk kualitas produk, manajemen alat, alur bahan, dan logistik. Saat mengimplementasikan teknologi robotika, produsen harus mengambil "pendekatan yang lebih holistik," kata Estes. "Alih-alih hanya menyelamatkan seseorang dari memuat dan membongkar mesin, produsen harus bertanya, 'Bisakah saya melakukan lebih banyak dengan robot ini untuk membuatnya lebih terkait IoT atau Industry 4.0 juga?'" Robot dan sistem otomatisasi memiliki kemampuan yang tidak dihargai, katanya: "Bahkan kami, sebagai penyedia OEM, belajar setiap hari seberapa jauh kami dapat membuatnya lebih capable."
Apa yang Membuat Robot Kolaboratif?
Istilah "robotika kolaboratif" sering digunakan untuk menggambarkan situasi apa pun di mana tindakan robot dikontrol untuk menyesuaikan pekerja manusia. Dalam kenyataan, hubungan yang mungkin antara pekerja dan robot bervariasi sangat menurut robot dan aplikasi.
Standar ISO 10218-1 dan 10218-2, "Standar Keselamatan untuk Aplikasi Robot Industri," diterbitkan pada 2011. Mereka mencantumkan persyaratan untuk desain yang aman, perlindungan, dan aplikasi robot industri. Standar ini mendefinisikan empat mode interaksi yang terkait dengan keselamatan antara personel bengkel dan robot.
Salah satu mode adalah kemampuan untuk melakukan penginderaan berhenti yang dipantau keselamatan. Sensor memantau area yang ditentukan di sekitar robot, dan gerakan robot berhenti ketika manusia memasuki area tersebut. Tingkat pemantauan keselamatan ini memadai saat intervensi manusia minimal, meskipun gangguan yang sering dapat menurunkan produktivitas. Mode kedua melibatkan panduan tangan, di mana operator mengajari robot untuk mengikuti jalur yang diinginkan dengan meraih lengan robot dan memindahkannya ke titik-titik yang diinginkan pada jalur sambil merekam titik-titik dengan teaching pendant. Sensor gaya torsi dalam robot mengenali bimbingan manual operator. Sensor tidak bertindak sebagai sistem keselamatan dan, di luar mode pengajaran, robot harus memiliki perangkat atau sistem lain untuk memastikan interaksi yang aman dengan manusia.
Dalam mode pemantauan kecepatan dan pemisahan, sistem visi mendeteksi manusia di zona keselamatan yang ditetapkan di sekitar robot. Saat jarak antara robot dan manusia berkurang, robot perlahan-lahan melambat; pada jarak tertentu, gerakan robot berhenti. Kemudian, saat manusia keluar dari zona keselamatan, robot melanjutkan bekerja pada kecepatan normal. Mode keselamatan bertingkat ini membantu mempertahankan produktivitas bahkan dengan intervensi pekerja.
Mode kolaborasi keempat memungkinkan aktivitas berdampingan robot dan manusia dan menghilangkan kebutuhan akan pengawal dan kandang. Robot yang dijelaskan disebut robot pembatas gaya dan daya. Ketika sensor mendeteksi gaya abnormal pada robot, seperti yang dihasilkan oleh kontak dengan pekerja, robot segera melambat, berhenti atau mundur. Robot yang dijelaskan disebut robot pembatas gaya dan daya. Ketika sensor mendeteksi gaya abnormal pada robot, seperti yang dioperasikan dengan menyentuh pekerja, robot segera melambat, berhenti atau mundur. Robot ini umumnya lebih kecil dan kurang kuat daripada robot industri tradisional, dan juga memiliki bentuk bundar dan sendi tertutup untuk menghindari cedera jepit.
Pada 2016, ISO menerbitkan spesifikasi teknis ISO/TS 15066 yang menambahkan detail dan klarifikasi ke Standar ISO 10281-1 & 2. TS 15066 mendefinisikan robot kolaboratif sebagai yang dirancang untuk interaksi langsung dengan manusia di ruang kerja kolaboratif di mana manusia dan robot dapat melakukan tugas secara bersamaan. Spesifikasi ini merinci jumlah gaya yang dapat dikenakan robot pada manusia tanpa menyebabkan rasa sakit atau cedera. Tingkat gaya ditentukan melalui tes dampak pada area tertentu tubuh manusia. Namun, sangat penting untuk melakukan penilaian risiko dari operasi yang dilakukan dan bagian serta alat yang terlibat dalam aplikasi tertentu untuk memastikan keselamatan mutlak.



