Kolaborator Robot: Mempersingkat Produksi dalam Era Global dan Kekurangan Bakat
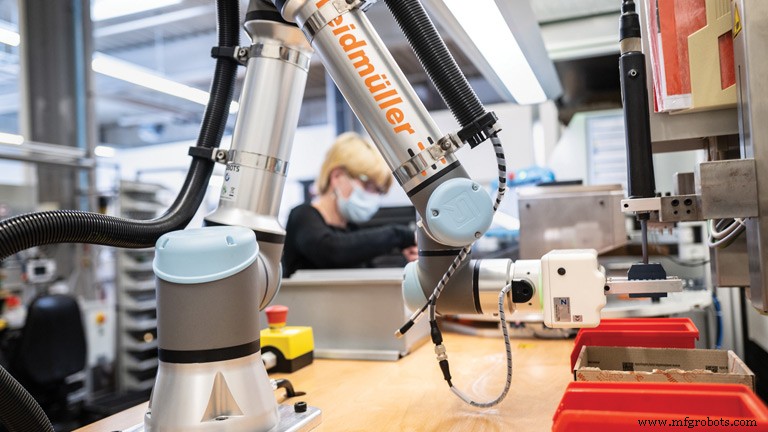
Dinamika pasar yang tinggi, persaingan yang meningkat karena globalisasi, tetapi juga perkembangan demografis dan kekurangan tenaga kerja terampil yang semakin parah, menghadirkan hambatan besar bagi perusahaan produksi Jerman. Perubahan ini terutama mempengaruhi proses rangkaian sebagai tautan terakhir dalam rantai nilai.
Salah satu pendekatan untuk mengatasi perubahan ini adalah penggunaan human-robot collaboration (HRC) yang disebut demikian. Namun, sistem HRC masih terkait dengan biaya tinggi, baik dalam uang maupun personel, karena kompleksitas perencanaan yang ada. Ada kebutuhan akan metode yang sederhana dan fleksibel yang memungkinkan perusahaan dari banyak industri dengan berbagai kondisi batas aplikasi (kompleksitas produk, variasi, kuantitas, dll.) untuk menyiapkan dan memperkenalkan stasiun rangkaian kolaboratif.
Proyek Penelitian SafeMate
Dalam proyek penelitian SafeMate, yang didanai oleh Kementerian Pendidikan dan Riset Jerman (BMBF) dalam program "Inovasi untuk Produksi, Layanan dan Kerja Besok," strategi dan konsep dikembangkan untuk pengenalan dan desain tempat kerja rangkaian kolaboratif. Fokusnya adalah pada tempat kerja yang aman dan diterima di mana karyawan mengakui manfaat tinggi. Selain perusahaan Jerman terkenal seperti Lenze, Lufthansa Sky Chefs, Miele dan Sennheiser, perusahaan Weidmüller berbasis di Detmold juga terlibat dalam proyek penelitian ini.
Grup Weidmüller adalah pemain global dan spesialisasi di bidang teknologi koneksi listrik dan elektronik. Bersama dengan pelanggannya, ia membentuk transformasi digital—dengan produk, solusi dan layanan untuk Smart Industrial Connectivity dan Industrial Internet of Things.
Dengan produknya, Weidmüller terutama aktif di mesin teknik, industri proses, pembangkit listrik dan energi terbarukan, teknologi transportasi, infrastruktur bangunan dan di bidang pembuatan alat. Perusahaan ini lama terlibat dengan topik Industri 4.0. dan, selain SafeMate, terlibat dalam kolaborasi penelitian lainnya.
Ketika Semua Dilakukan Secara Manual
Sampai akhir-akhir ini, proses rangkaian untuk komponen elektromekanis di Weidmüller dilakukan sepenuhnya secara manual oleh karyawan di stasiun rangkaian.
Sebagai bagian dari Safe-Mate, analisis potensi—yang dilakukan oleh tim dipimpin oleh insinyur proses Weidmüller Tobias Stuke—bertujuan untuk menentukan tugas individu yang dilakukan oleh manusia dan mesin dan menciptakan pembagian tugas yang optimal. Di antara lain, ditemukan bahwa robot sangat baik dalam melakukan tugas-tugas monoton, repetitif dan intensif tenaga dalam proses penempatan tanpa kelelahan. Dan mereka dapat melakukannya dengan akurasi yang konsisten.
Tetapi tidak bisa dilakukan tanpa manusia: manusia memiliki keterampilan khusus, misalnya, dalam memegang dan mengeluarkan bagian kecil dengan dimensi yang berbeda dari tumpukan atau kotak. Mereka dapat mengenali dan mengurutkannya lebih baik. Manusia juga lebih unggul daripada rekan robot mereka ketika datang ke pakan yang benar dan proses inspeksi selanjutnya.
Berdasarkan temuan ini, proses rangkaian yang sebelumnya manual kemudian sebagian diotomatisasi dalam aplikasi pilot SafeMate awal dengan menggunakan human-robot collaboration (HRC). Hasilnya adalah tempat kerja rangkaian hibrida di mana manusia dan robot bekerja paralel. Tugas monoton dan intensif tenaga dilakukan oleh robot, sementara tugas yang menuntut kognitif dilakukan oleh manusia.
Human-Robot Collaboration
Dalam robotika kolaboratif, manusia dan robot dapat bekerja sama di satu tempat kerja. Akibat teknologi kontrol yang sensitif, robot dapat bekerja dekat dengan manusia tanpa pagar pelindung. Aplikasi memerlukan validasi untuk memastikan bahwa bahaya telah cukup diminimalkan. Ini dapat dilakukan sebagai bagian dari pengukuran gaya dan tekanan yang dilakukan oleh TÜVs, asosiasi profesi, penyedia layanan eksternal atau secara mandiri oleh integrator. Alat akhir lengan, seperti pegangan, juga dapat divalidasi dengan cara ini.
Untuk tempat kerja hibrida baru, untuk rangkaian komponen elektromekanis, sebuah cobot dari produsen robot Denmark Universal Robots (UR) kini ditempatkan di sisi karyawan untuk bekerja bersama mereka. Pertama, rekan kerja merakit elemen konektor. Kemudian cobot menekan elemen kontak listrik, menggabungkan perapian konektor dan mencetuskan kontak koneksi. Produktivitas seluruh stasiun kerja hibrida meningkat dengan penggunaan robot kolaboratif dan pengurangan langkah perantara atau waktu tunggu dalam proses rangkaian. Fokus dari otomatisasi parsial ini adalah untuk melindungi operator mesin dari langkah perantara yang memakan waktu dan monoton dan untuk mencapai pembagian tenaga kerja yang seimbang antara manusia dan robot.
Cobot dengan Pegangan HRC Zimmer
Selain pemilihan robot yang cocok, pegangan yang cocok juga diperlukan sebagai bagian dari desain stasiun kerja. Ini karena teknologi pegangan adalah komponen elemen dari setiap aplikasi robot. Pegangan HRC-02 dari Grup Zimmer, spesialis pegangan berbasis di Rheinau, Jerman, ditemukan relatif cepat. Grup Zimmer saat ini memiliki portofolio pegangan HRC terbesar di Dunia. Pegangan yang dipilih aman dan harmonikan sempurna dengan robot UR yang dipilih.
Pegangan servo listrik HRC-02, yang dirancang khusus untuk penggunaan MRK, tidak memiliki tepi tajam dan dibangun sedemikian rupa sehingga dengan bentuk bundar di semua sisi, tersengat secara tidak sengaja hampir mustahil. Selain itu, HRC-02 memiliki stroke dan gaya pegangan yang dapat disesusikan secara fleksibel, memungkinkan untuk memegang dengan lebih sensitif daripada pegangan konvensional.
Fitur-fitur ini dipadukan dengan desain yang telah terbukti di industri memberikan keamanan maksimal untuk proyek ini. Semua pegangan HRC dari Grup Zimmer memenuhi persyaratan tinggi dari prinsip perlindungan sesuai ISO/ TS 15066 (standar HRC) dan bersertifikat BG/ DGUV.
Pemrograman Mudah
Dalam proyek SafeMate Weidmüller, fokus lain adalah pada kemampuan untuk menggunakan cobot UR secara efisien dan fleksibel di tempat kerja hibrida baru. Oleh karena itu, perhatian juga diberikan pada penanganan robot yang mudah.
Kemudahan operasi cobot sangat memukau, terutama dalam kombinasi dengan pegangan HRC-02. Tidak heran bahwa semua pegangan Grup Zimmer dapat bekerja sempurna dengan robot ringan UR—sebagai partner UR+, Grup Zimmer saat ini menampilkan portofolio pegangan kompatibel UR terbesar di situs web UR+.
Di tempat pekerjaan pemrograman yang rumit dan keterampilan pemrograman yang kompleks sebelumnya, cobot dari Universal Robots dan pegangan Zimmer-nya sangat mudah dioperasikan. Ini dikontrol atau diprogram langsung melalui panel kontrol robot, yang dirancang secara intuitif—serupa dengan aplikasi smartphone.
Produktivitas dan Kepuasan yang Meningkat
Penggunaan cobot di bagian mesin teknik Weidmüller membuka kemungkinan baru dalam efisiensi dan fleksibilitas.
Berkat pembagian kerja hibrida baru ini dan kemudahan operasi serta instalasi robot cerdas dan pegangannya, produsen elektronik kini dapat mengatasi kekurangan tenaga kerja terampil yang meningkat dan persaingan global sedikit lebih banyak. Selain peningkatan produktivitas, ada juga sukses non-moneter yang penting, seperti optimisasi ergonomi tempat kerja dan pengurangan beban kerja umum bagi karyawan.
Misalnya, tugas intensif tenaga seperti menekan elemen kontak ("latching") dan tugas monoton dapat diserahkan kepada robot. Tingkat penerimaan karyawan yang tinggi ini juga dicapai melalui proses implementasi yang partisipatif. Ini berarti karyawan terlibat dalam proses perubahan di sekitar tempat kerja mereka sejak awal.
"Salah satu kriteria pemilihan untuk pegangan Grup Zimmer adalah bahwa, selain fitur teknisnya, pegangan sudah memiliki keamanan yang telah diuji dan disertifikasi untuk sistem HRC, yang berarti kita sudah berada di 'sisi aman'—dalam arti kata yang paling benar—untuk proyek teknologi pegangan kami," kata Stuke.
Penting bagi perusahaan bahwa karyawannya mendapat manfaat dari kerja kolaboratif. Cobot dengan pegangannya dimaksudkan untuk memberikan kenyanggan.



