Membuat Pemberi Makan Kucing Otomatis yang Andai – Proyek DIY untuk Perawatan Kucing Tanpa Stres
Komponen dan Perlengkapan
Timer Kontak Mekanis
×
1
Motor Stepper
×
1
Driver Motor Stepper L9110S
×
1
Pendukung Poros Linier SHF8
×
1
Charger Dinding USB
×
1
SparkFun Arduino Pro Mini 328 - 5V/16MHz
×
1
Adaptor USB Masker ke DIP
×
1
Kabel Perpanjang USB
×
1
Seng Koreng Sudut
×
1
Tentang Proyek Ini
Saat pergi dari rumah selama beberapa hari, memberikan makan pada kucing saya selalu menjadi tantangan besar. Saya harus meminta teman atau keluarga untuk merawat kucing saya. Saya mencari solusi di internet dan menemukan banyak produk dispenser makanan untuk hewan peliharaan, tetapi saya tidak menyukainya. Pertama, harganya sangat mahal. Kedua, produk tersebut hanya cocok untuk kering kucing, sedangkan kucing saya sebagian besar makan basah. Terakhir, ukurannya terlalu besar dan saya tidak memiliki banyak ruang di apartemen. Karena itulah, saya memutuskan untuk membuat pemberi makan kucing otomatis yang kompak dan dioptimalkan untuk makanan basah.
Masalah utama makanan basah adalah ia busuk sangat cepat. Setelah membuka kaleng makanan kucing, makanan hanya tahan maksimal satu hari. Untuk menghemat ruang, menjaga kualitas makanan, dan membuat proyek ini semurah serta sederhana mungkin, saya merancang mesin yang hanya memberikan satu kali porsi makan kepada hewan peliharaan. Hal ini memberi saya kebebasan selama dua hari dari kewajiban memberinya makan.
Cara kerja pemberi makan sangat sederhana. Saya mengisi wadah makanan (kotak yogurt bekas) dengan makanan, menutup pintu wadah, dan menghubungkan kabel dengan timer kontak ke jaringan 230VAC. Saya mengatur timer sehingga setelah satu hari, pemberi makan akan menyala. Saat alat menyala, wadah makanan akan dibuka oleh motor servo. Setelah satu hari, pintu akan terbuka dan kucing dapat menikmati makannya. Ketika saya tiba di rumah, saya mengambil wadah makanan, membersihkan sisa-sisa, lalu mengisi kembali dengan makanan segar. Setelah itu, saya meletakkannya kembali, menutup bagian atas kotak, dan siklus dapat dimulai lagi.
Semua langkah utama dapat dilihat dalam video ini:
Kode
Kode Arduino Automatic_cat_feeder
Kode Arduino Automatic_cat_feederC/C++
Kode sumber firmware Arduino. Saya mengunggah kode ke papan Arduino Pro Mini dengan bantuan perangkat lunak Arduino IDE (https://www.arduino.cc/en/Main/Software), adaptor FTDI, dan kabel USB Mini-B. Berikut adalah video tentang cara melakukan proses ini: https://www.youtube.com/watch?v=78HCgaYsA70. Kodenya sederhana: dalam setup, motor stepper akan berputar, lalu dalam loop utama program menunggu hingga tombol ditekan sebelum Bergerak sekali lagi.
// Automatic cat feeder made by: J. Rundhall //Original code for steper from :Sketch by R. Jordan Kreindler, written October 2016, to rotate float RPM; boolean isButtonpressed = false; unsigned long timee; // Pin assignments int buttonPIN = 6; int aPin = 4; //IN1: coil a one end int bPin = 3; //IN2: coil b one end int aPrimePin = 5; //IN3: coil aPrime other end of coil a int bPrimePin = 2; //IN4: coil bPrime other end of coil b int one = aPin; int two = bPin; int three = aPrimePin; int four = bPrimePin; int degrees = 0; //int delay1 = 20; // The delay between each step in milliseconds int delay1 = 5; // The delay between each step in milliseconds //int delay2 = 50; // The delay after each full revolution, in milliseconds int delay2 = 200; // The delay after each full revolution, in milliseconds int count = 0; // The number of steps int numberOfRotations = 1; // The number of times the rotor has // turned 360 degrees. void setup() { // Set all pins as output to send output signals from the Arduino // UNO to the coil windings of the stator Serial.begin(9600); // opens serial port, sets data rate to 9600 bps pinMode(6, INPUT_PULLUP); //Button pinMode(aPin, OUTPUT); pinMode(bPin, OUTPUT); pinMode(aPrimePin, OUTPUT); pinMode(bPrimePin, OUTPUT); Serial.println(" Clockwise"); // Start with all coils off digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); for(int ii=0;ii<20;ii++) doTurn(); } void loop() { //read the pushbutton value into a variable int sensorVal = digitalRead(6); // Keep in mind the pull-up means the pushbutton's logic is inverted. It goes // HIGH when it's open, and LOW when it's pressed. Turn on pin 13 when the // button's pressed, and off when it's not: if (sensorVal == LOW) { isButtonpressed = true; } else { if(isButtonpressed) { isButtonpressed = false; doTurn(); digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); } } } void doTurn() { // Send current to // 1. The aPin // 2. The aPin, and the bPin // 3. The bPin // 4. Then to the bPin and the aPrimePin // 5. Then to the aPrimePin // 6. Then to the aPrimePin and the bPrime Pin // 7. Then to the bPrimePin // 8. Then the bPrimePin and the aPin. // Thus producing steps using the half step method // 1. Set the aPin High digitalWrite(aPin, HIGH); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 // 2. Energize aPin and bPin to HIGH digitalWrite(aPin, HIGH); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 3. Set the bPin to High digitalWrite(aPin, LOW); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 4. Set the bPin and the aPrimePin to HIGH digitalWrite(aPin, LOW); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, LOW); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 5. Set the aPrime Pin to high digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, LOW); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 6. Set the aPrimePin and the bPrime Pin to HIGH digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, HIGH); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 7. Set the bPrimePin to HIGH digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, HIGH); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds // 8. Set the bPrimePin and the aPin to HIGH digitalWrite(aPin, HIGH); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, HIGH); // Allow some delay between energizing the coils to allow // the stepper rotor time to respond. delay(delay1); // So, delay1 milliseconds count = count + 8; degrees = (360.0 * (count / 400.0)); if ((numberOfRotations % 2) == 1) { // Check if number of rotations is even Serial.println(" Clockwise "); Serial.println(degrees); // Print angular position in degrees } else { // If numberOfRotations is odd number Serial.println(" Anti-Clockwise "); degrees = 360 - degrees; Serial.print(" -"); // Print a minus sign Serial.println(degrees); // Print angular position in degrees } if (count == 160) { // A full revolution of the stepper numberOfRotations = ++numberOfRotations; timee = millis(); RPM = timee / numberOfRotations; // Average time of a rotation RPM = (60000.00 / RPM); // Number of rotations per minute if (numberOfRotations >= 10) { Serial.print("RPM:"); Serial.println(round(RPM)); //Print RPM as integer } delay(delay2); // delay2/1000 second(s) after each full rotation count = 0; // Reset step counter to zero //Reversive direction after each turn if ((numberOfRotations) % 2 == 0) { // Check if number of rotations is even // if so reverse direction aPin = four; bPin = three; aPrimePin = two; bPrimePin = one; } else { // If number of rotations is an odd number aPin = one; bPin = two; aPrimePin = three; bPrimePin = four; } digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); } }
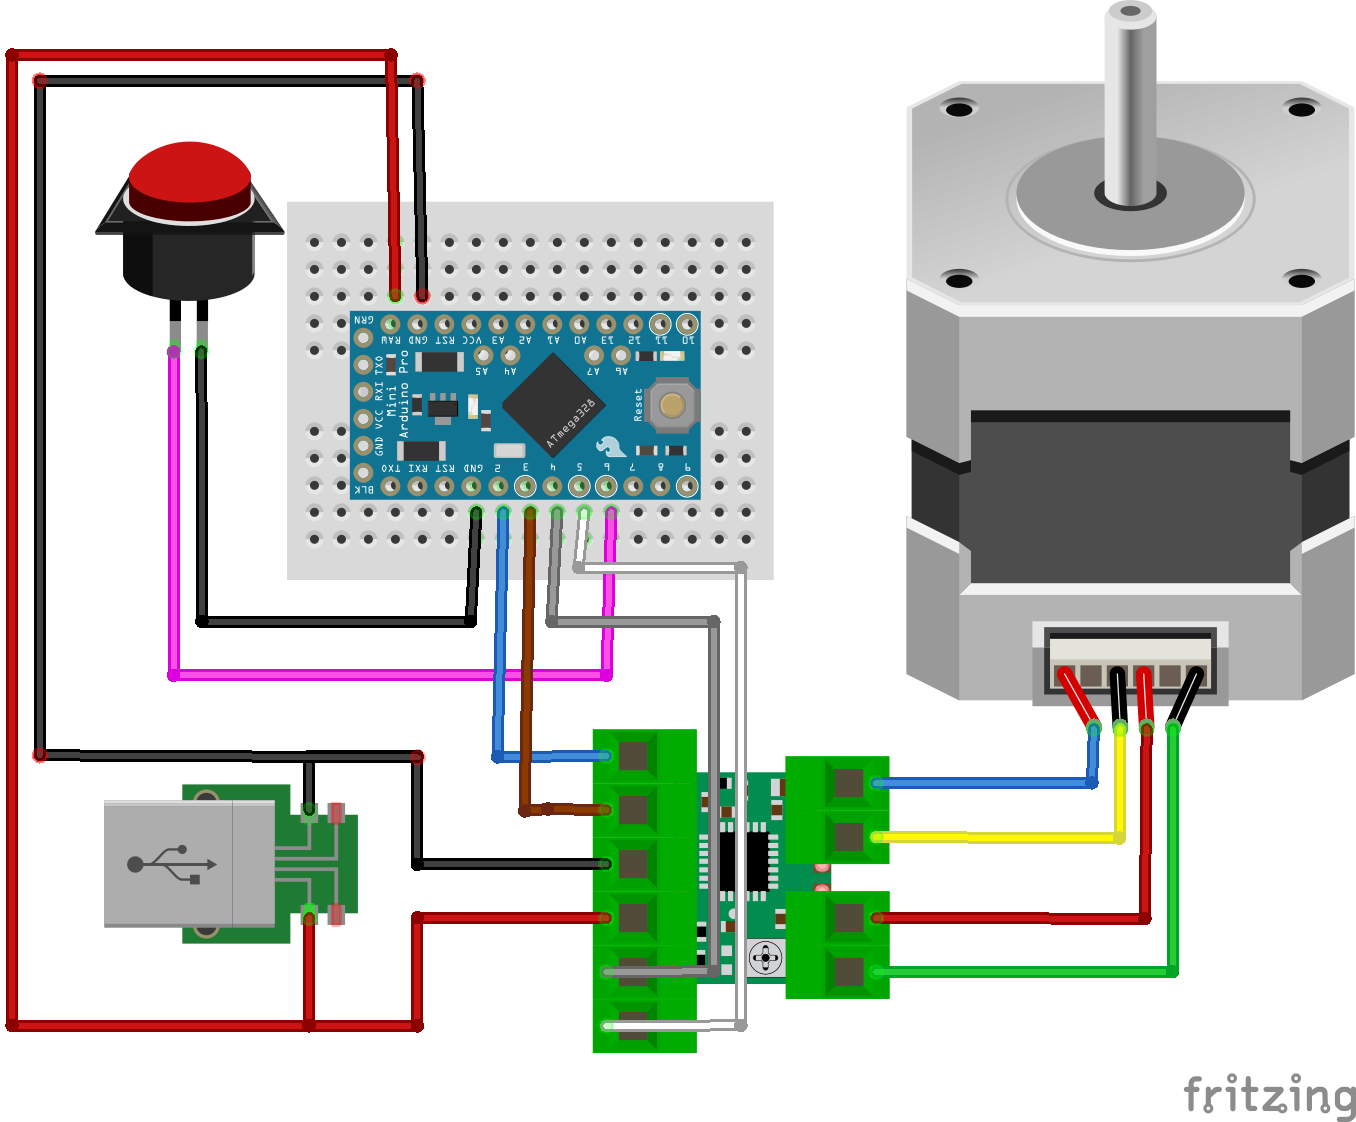
Skematik
Pertama, saya melakukan pemasangan kabel elektronik. Saya hanya menggunakan pematik solder dua kali untuk menghubungkan kabel daya ke PCB adaptor USB. Sebelum menghubungkan ke jaringan 230V, saya merekomendasikan menggunakan supply listrik laboratorium dengan kontrol dan pengukuran arus. Jika ada kesalahan pemasangan kabel, pemeriksaan ini dapat mencegah kerusakan pada adaptor atau komponen lain. Konsumsi daya keseluruhan harus kurang dari 1 Amper pada 5 Volt.
Kedua, saya merakit seng koreng sudut, kemudian memodifikasi kotak dan memasangnya ke struktur mesin.