Tangan Prostetik 3D dengan Sentuhan Kapasitif – Penggerak Kendali Arduino
Komponen dan Perlengkapan
| Arduino UNO | 1 |
| MG996R Servo Motor | 1 |
| TTP223 Capacitive Touch Sensor | 2 |
| Jumper wires (generic) | 1 |
| Breadboard (generic) | 1 |
Aplikasi dan Layanan Online
Tentang Proyek Ini
Dalam proyek ini saya mendapat ide yang dapat diterapkan pada tangan prostetik 3D yang sudah ada. Dalam prostetik yang sudah ada dengan daya listrik, saya tidak menemukan penggunaan teknologi sentuhan kapasitif untuk penggerakan jari. Proyek ini menggabungkan dua hal yang sangat keren, Arduino dengan sentuhan kapasitif untuk penggerakan dan remix desain tangan e-NABLE Phoenix.
Dasarnya, tangan Phoenix adalah tangan yang didukung oleh tubuh. Apa yang saya lakukan dalam proyek ini adalah mengubahnya menjadi prostetik yang didukung listrik dengan memilih desain bagian yang diperlukan.
Keuntungan sentuhan kapasitif adalah, melalui sentuhan Anda dapat menggerakkan jari dengan mudah. Model saat ini tidak dapat mengontrol jari individu dan diperlukan lebih banyak pengembangan dalam kapasitas pemikulan dan pegangan.
Kumpulkan Bagian:
- Arduino Uno
- TTP223 Touch Sensor -2
- MG996R Servo Motor
Assembly of Phoenix Hand:
Detail Assembly tangan Phoenix disebutkan dalam langkah-langkah berikut...
Saya menggunakan flexor sebagai pancing ikan dan extensor sebagai karet
Tools:
Printing the Hand:
Proyek ini menggunakan tangan Phoenix e-NABLE yang telah dirancang sebelumnya.
Menurut kebutuhan saya, saya hanya mencetak bagian-bagian berikut
Fingers
- finger_phalanx.stl -4 potongan
- fingertip_long.stl -2 potongan
- fingertip_short.stl -2 potongan
- thumb_phalanx.stl -1 potongan
- thumbtip.stl -1 potongan
Palm
- palm_right_new_supports.stl -1 potongan
Snap Pins
- fingertip_pin.stl - 4 potongan
- knuckle_pin_long.stl -1 potongan
- knuckle_pin_short.stl -2 potongan
- thumb_knuckle_pin.stl - 1 potongan
- thumbtip_pin.stl - 1 potongan
Karena sudah ada petunjuk rinci tentang cara membangun ini, saya tidak akan terlalu detail
Untuk pencetakan saya menggunakan 3D printer Flsun. Secara total, memakan waktu 10-12 jam untuk mencetak
(catatan: bagian-bagian ini untuk tangan kanan)
Assembly of Hand:
Proses pembangunan tangan Phoenix sudah tersedia, jadi saya tidak akan terlalu detail. Jika Anda memiliki keraguan, silakan tinggalkan komentar.
Saya menggunakan flexor sebagai pancing ikan dan extensor sebagai karet.
**beberapa halusan mungkin diperlukan untuk pas yang halus
Electronic Parts:
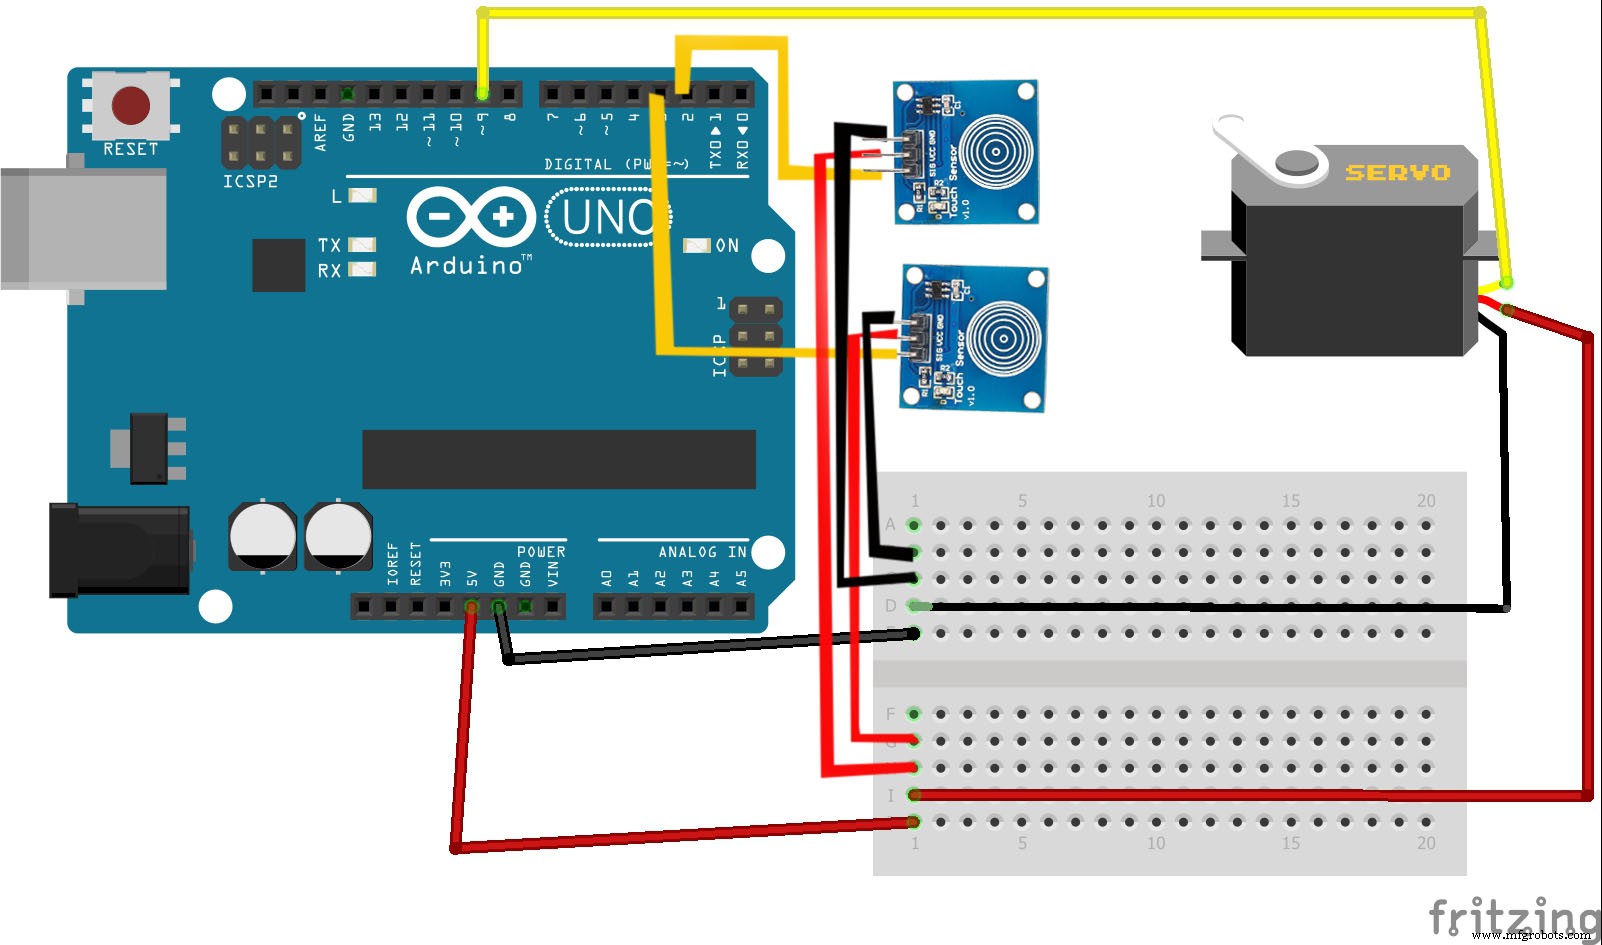
Penggerakan dikontrol melalui 2 sensor sentuh (TTP223), masukan dari sensor sentuh membuka dan menutup jari melalui servo motor.
Circuit Diagram and Arduino Code:
Happy making!
Terima kasih banyak telah membaca, jika Anda membutuhkan informasi lebih lanjut silakan tanya di komentar, dan saya akan mencoba menjawab Anda.
Code:
#include <Servo.h> Servo myservo; #define CTS1Pin 2 // Pin for capactitive touch sensor 1 #define CTS2Pin 3 // Pin for capactitive touch sensor 2 int pos; void setup() { myservo.attach(9); // attaches the servo on pin 9 to the servo object } void loop() { int CTSValue1 = digitalRead(CTS1Pin); int CTSValue2 = digitalRead(CTS2Pin); if (CTSValue1 == HIGH) { for (pos = 0; pos <= 180; pos += 1) myservo.write(pos); delay(15); } if(CTSValue2==HIGH) { for (pos = 180; pos >= 0; pos -= 1) myservo.write(pos); delay(15); } }
Kode
Arduino SketchArduino
#include <Servo.h> Servo myservo; #define CTS1Pin 2 // Pin for capactitive touch sensor 1 #define CTS2Pin 3 // Pin for capactitive touch sensor 2 int pos; void setup() { myservo.attach(9); // attaches the servo on pin 9 to the servo object } void loop() { int CTSValue1 = digitalRead(CTS1Pin); int CTSValue2 = digitalRead(CTS2Pin); if (CTSValue1 == HIGH) { for (pos = 0; pos <= 180; pos += 1) myservo.write(pos); delay(15); } if(CTSValue2==HIGH) { for (pos = 180; pos >= 0; pos -= 1) myservo.write(pos); delay(15); } }
Skema