Membangun Robot Pengikut Garis Arduino Termudah dengan SparkFun L298
Komponen dan Perlengkapan
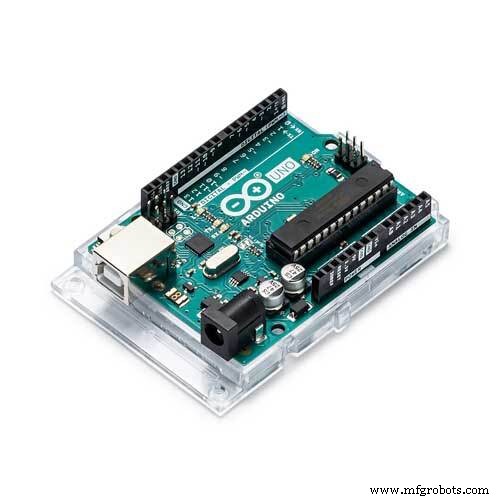 | | × | 1 | |
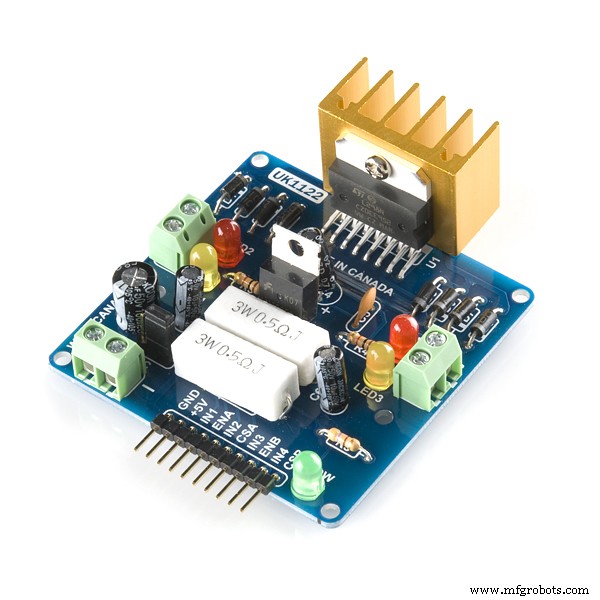 | | Driver Motor Dual H-Bridge SparkFun L298 |
| × | 1 | |
| | × | 2 | |
 | | × | 1 | |
Alat dan Mesin yang Diperlukan
 | | Pistol lemak panas (umum) |
| |
| | |
| | Kit Robotik Pengikut Garis |
| |
Aplikasi dan Layanan Online
Tentang Proyek Ini
Robot pengikut garis adalah hello world di arena robotika. Robot pengikut garis ini sangat sederhana, mudah dibuat.
Kode
- Robot Pengikut Garis Berbasis Arduino
Robot Pengikut Garis Berbasis Arduino C/C++
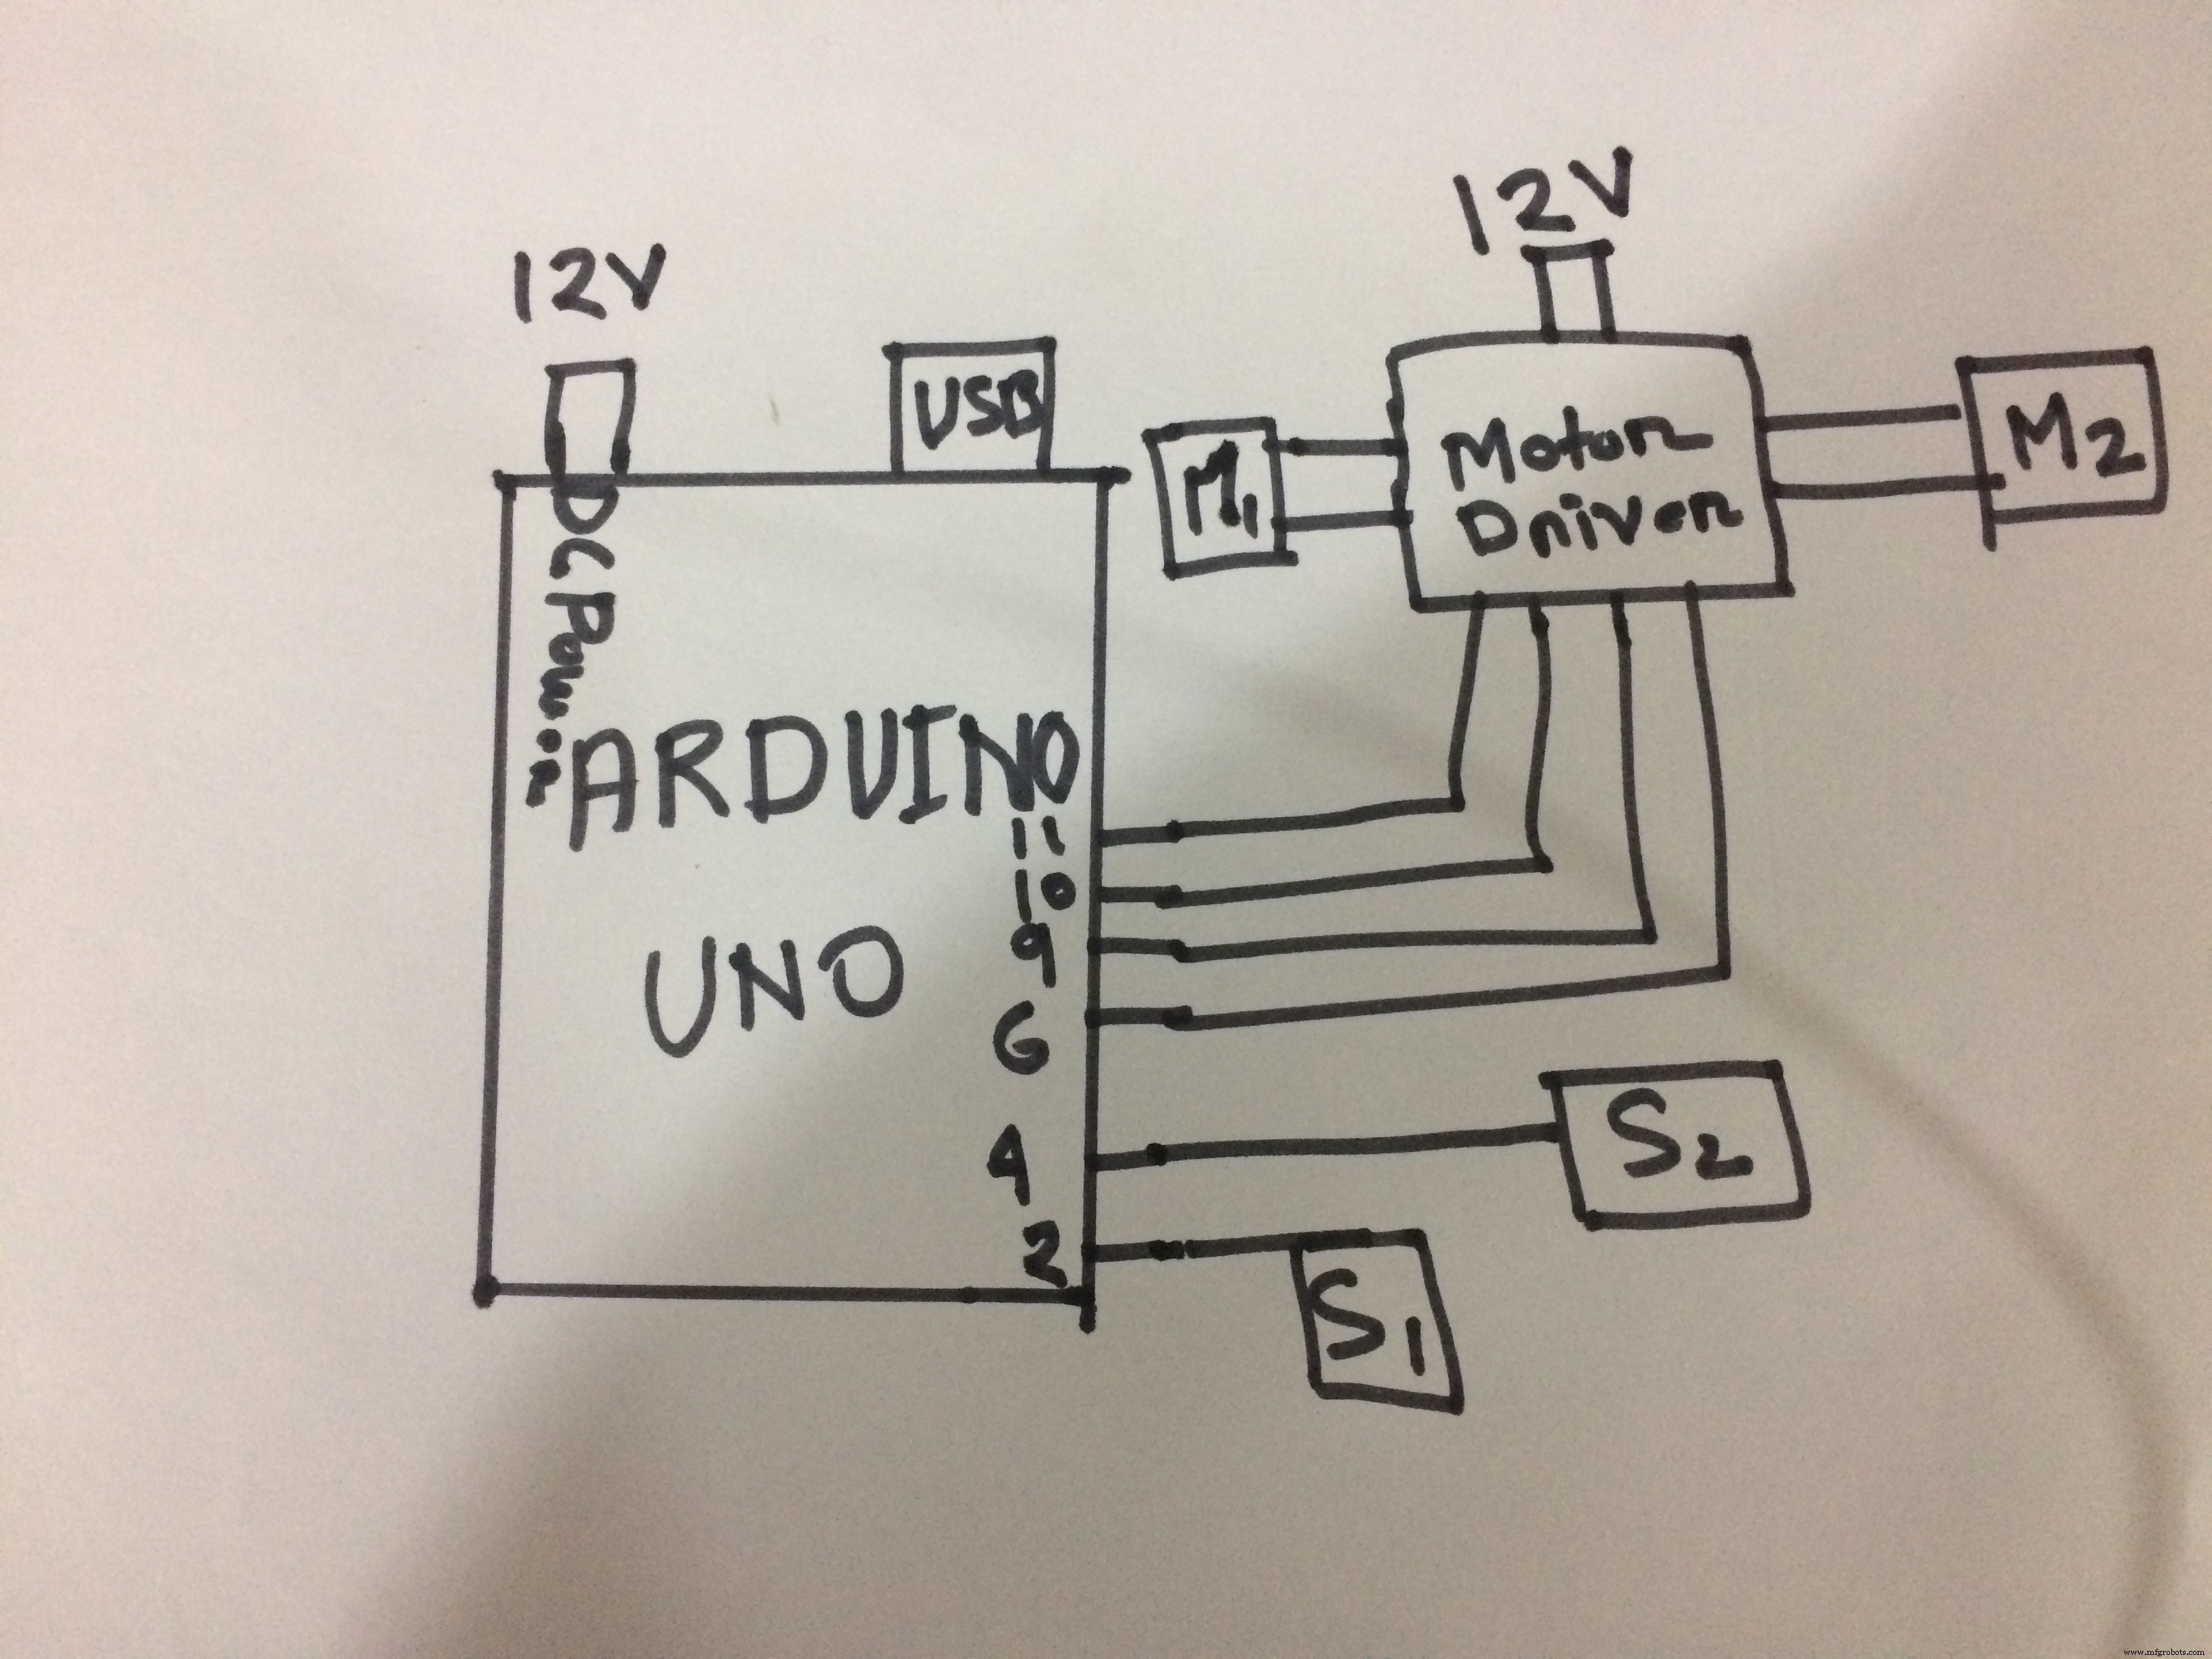
/*-------definning Inputs------*/ #define LS 2 // sensor kiri #define RS 5 // sensor kanan /*-------definning Outputs------*/ #define LM1 11 // motor kiri #define LM2 10 // motor kiri #define RM1 9 // motor kanan #define RM2 6 // motor kanan void setup() { pinMode(LS, INPUT); pinMode(RS, INPUT); pinMode(LM1, OUTPUT); pinMode(LM2, OUTPUT); pinMode(RM1, OUTPUT); pinMode(RM2, OUTPUT); } void loop(){ if((digitalRead(LS)==LOW) && (digitalRead(RS)==LOW)) // Condition_1 stop { MoveForward(); } if((digitalRead(LS)==HIGH) && (digitalRead(RS)==HIGH)) //CONDITION-2 FORWRD { Stop(); } if((digitalRead(LS)==LOW) && (digitalRead(RS)==HIGH)) // RIGHT { TurnLeft(); } if((digitalRead(LS)==HIGH) && (digitalRead(RS)==LOW)) { TurnRight(); } } void MoveForward() { analogWrite(LM1, 50); analogWrite(LM2, 0); analogWrite(RM1, 50); analogWrite(RM2, 0); delay(20); } void TurnRight() { analogWrite(LM1, 0); analogWrite(LM2, 60); analogWrite(RM1, 60); analogWrite(RM2, 0); delay(30); } void TurnLeft() { analogWrite(LM1, 60); analogWrite(LM2, 0); analogWrite(RM1, 0); analogWrite(RM2, 60); delay(30); } void Stop() { analogWrite(LM1, 0); analogWrite(LM2, 0); analogWrite(RM1, 0); analogWrite(RM2, 0); delay(20); } Skema Rangkaian