•Persentase penyandang disabilitas telah meningkat baik di bagian pedesaan maupun perkotaan India. Disabilitas bisa karena kelahiran atau karena alasan medis atau kecelakaan.
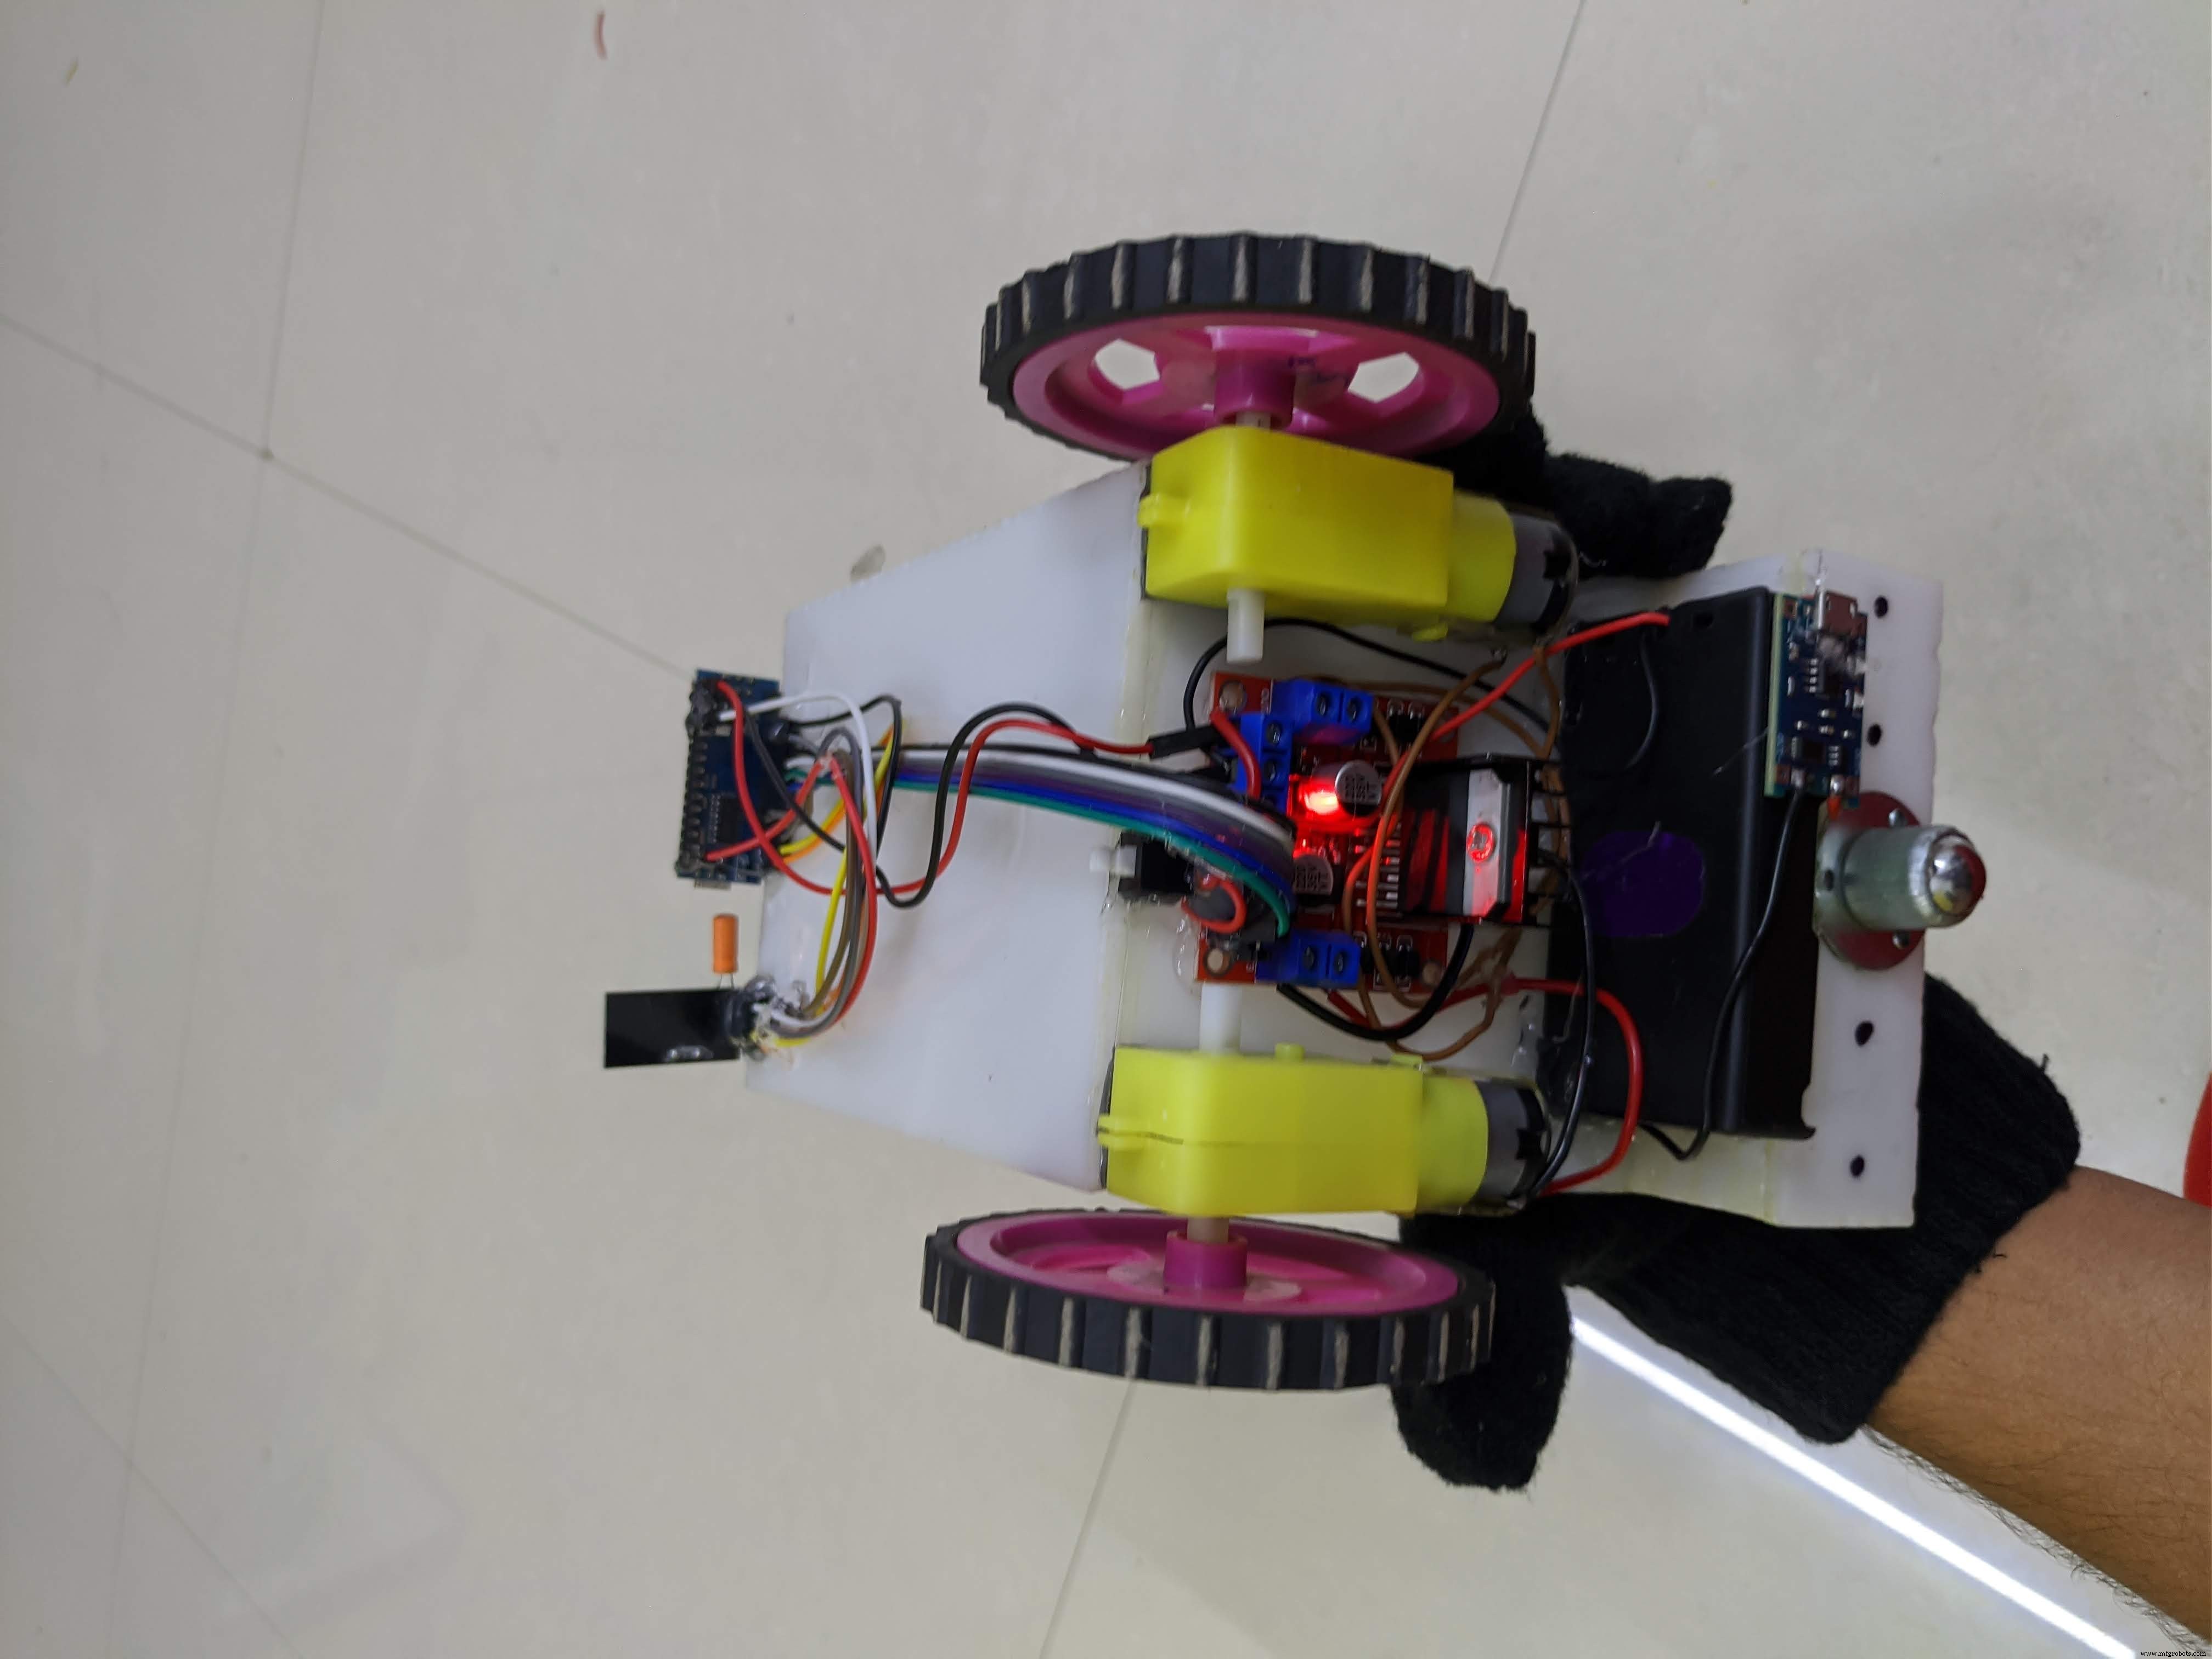
•Tujuan proyek ini adalah untuk membuat kursi roda dikontrol geser tangan dan menggunakan Accelerometer sebagai sensor untuk membantu orang dengan disabilitas fisik dalam berpindah dari satu tempat ke tempat lain hanya dengan memberikan arah dari tangan
•Saat ini di India banyak orang menderita disabilitas, ada orang yang setengah bawah tubuhnya paralys. Kursi roda ini akan menambah kenyamanan dan membuat kehidupan orang menjadi sedikit lebih mudah
Kode
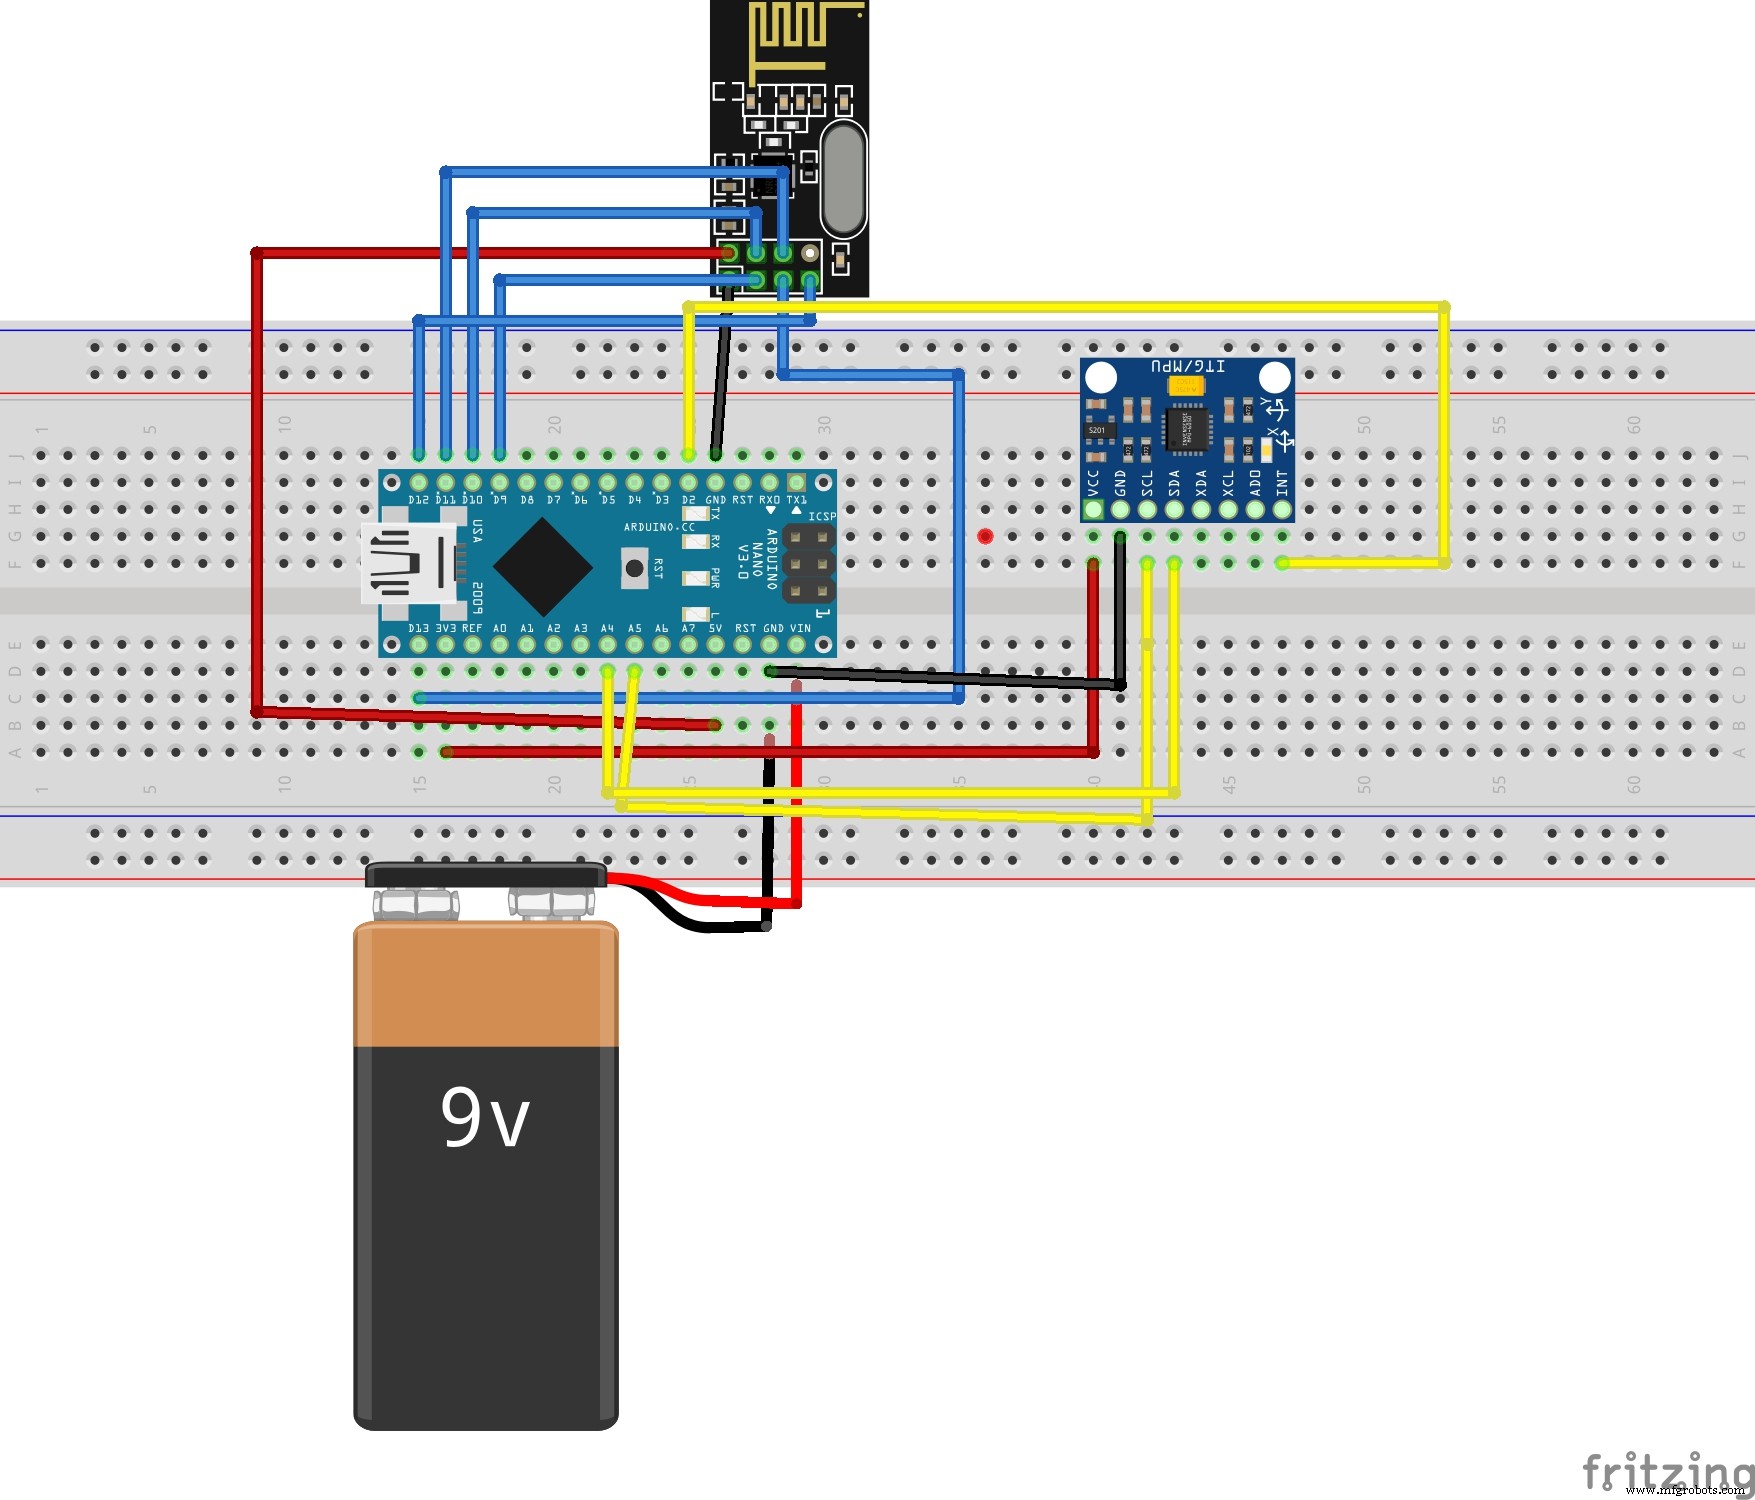
Kode Transmitter
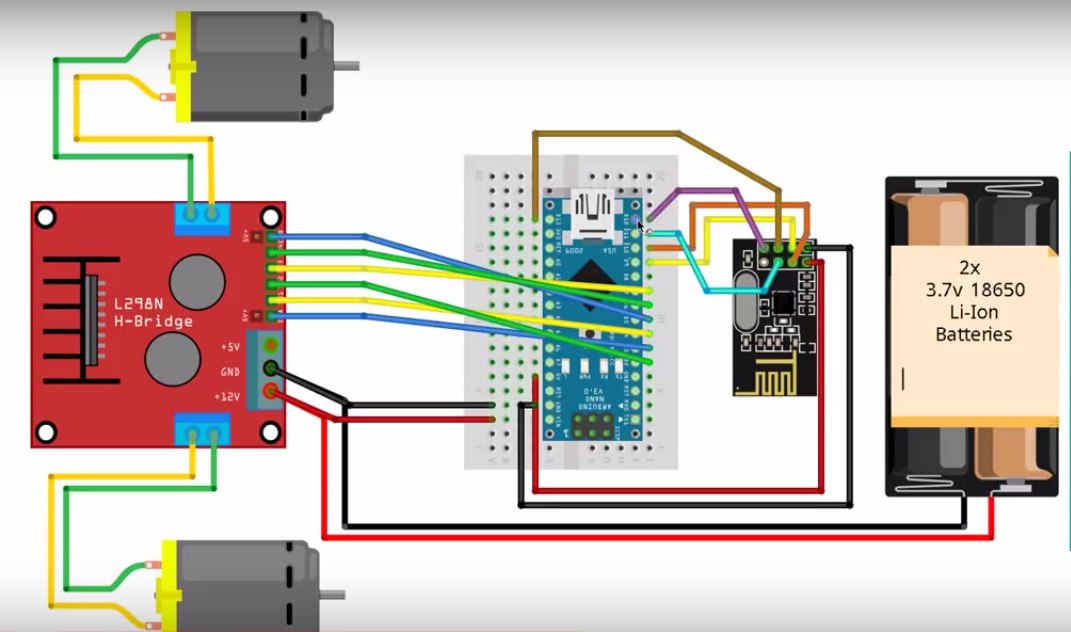
Kode Receiver
Kode TransmitterArduino
#include <SPI.h> //SPI library for communicate with the nRF24L01+ #include "RF24.h" //The main library of the nRF24L01+ #include "Wire.h" //For communicate #include "I2Cdev.h" //For communicate with MPU6050 #include "MPU6050.h" //The main library of the MPU6050 MPU6050 mpu; int16_t ax, ay, az; int16_t gx, gy, gz; int data[2]; RF24 radio(9,10); const uint64_t pipe = 0xE8E8F0F0E1LL; void setup(void){ Serial.begin(9600); Wire.begin(); mpu.initialize(); //Initialize the MPU object radio.begin(); //Start the nRF24 communicate radio.openWritingPipe(pipe); //Sets the address of the receiver to which the program will send data. } void loop(void){ mpu.getMotion6(&ax, &ay, &az, &gx, &gy, &gz); data[0] = map(ax, -17000, 17000, 300, 400 ); //Send X axis data data[1] = map(ay, -17000, 17000, 100, 200); //Send Y axis data radio.write(data, sizeof(data)); }
Kode ReceiverArduino
#include <nRF24L01.h> #include <printf.h> #include <RF24.h> #include <RF24_config.h> #include <SPI.h> //SPI library for communicate with the nRF24L01+ #include "RF24.h" //The main library of the nRF24L01+ const int enbA = 3; const int enbB = 5; const int IN1 = 2; //Right Motor (-) const int IN2 = 4; //Right Motor (+) const int IN3 = 7; //Left Motor (+) const int IN4 = 6; //Right Motor (-) int RightSpd = 130; int LeftSpd = 130; int data[2]; RF24 radio(9,10); const uint64_t pipe = 0xE8E8F0F0E1LL; void setup(){ //Define the motor pins as OUTPUT pinMode(enbA, OUTPUT); pinMode(enbB, OUTPUT); pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT); Serial.begin(9600); radio.begin(); radio.openReadingPipe(1, pipe); radio.startListening(); } void loop(){ if (radio.available()){ radio.read(data, sizeof(data)); if(data[0] > 380){ //forward analogWrite(enbA, RightSpd); analogWrite(enbB, LeftSpd); digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW); } if(data[0] < 310){ //backward analogWrite(enbA, RightSpd); analogWrite(enbB, LeftSpd); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); } if(data[1] > 180){ //left analogWrite(enbA, RightSpd); analogWrite(enbB, LeftSpd); digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); } if(data[1] < 110){ //right analogWrite(enbA, RightSpd); analogWrite(enbB, LeftSpd); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW); } if(data[0] > 330 && data[0] < 360 && data[1] > 130 && data[1] < 160){ //stop car analogWrite(enbA, 0); analogWrite(enbB, 0); } } }