Kuasai Rotary Encoder dengan Arduino: Cara Kerja dan Integrasi Langkah demi Langkah
Dalam tutorial ini kita akan mempelajari cara kerja rotary encoder dan cara menggunakannya dengan Arduino. Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.
Ringkasan
Rotary encoder adalah jenis sensor posisi yang digunakan untuk menentukan posisi sudut poros yang berputar. Ini menghasilkan sinyal listrik, baik analog maupun digital, sesuai dengan gerakan rotasi.
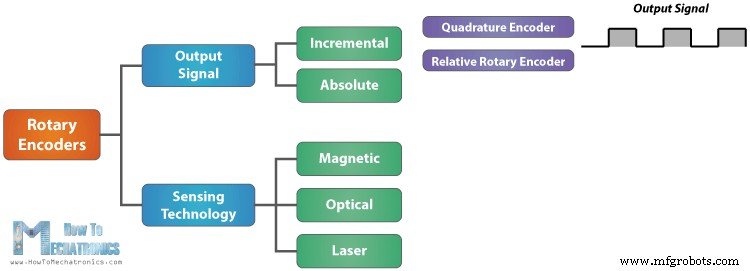
Ada banyak jenis rotary encoder yang diklasifikasikan berdasarkan Sinyal Keluaran atau Teknologi Pencermian. Rotary encoder khusus yang akan kita gunakan dalam tutorial ini adalah rotary encoder inkremental dan merupakan sensor posisi paling sederhana untuk mengukur rotasi.
Rotary encoder ini juga dikenal sebagai quadrature encoder atau rotary encoder relatif dan keluaran utputnya adalah serangkaial pulsa gelombang persegi.
Cara Kerja Rotary Encoder
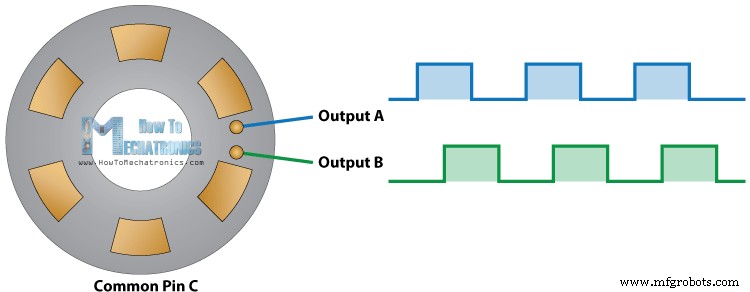
Mari kita perhatikan lebih dekat encoder dan lihat prinsip kerjanya. Berikut cara pulsa gelombang persegi dihasilkan: Encoder memiliki cakram dengan zona kontak yang berjarak sama yang terhubung ke pin umum C dan dua pin kontak terpisah lainnya A dan B, seperti diilustrasi di bawah ini.
Ketika cakram mulai berputar langkah demi langkah, pin A dan B akan mulai membuat kontak dengan pin umum dan dua sinyal keluaran gelombang persegi akan dihasilkan sesuai dengan itu.
Salah satu dari dua keluaran dapat digunakan untuk menentukan posisi yang diputar jika kita hanya menghitung pulsa sinyal. Namun, jika kita ingin menentukan arah rotasi juga, kita perlu mempertimbangkan kedua sinyal pada saat yang sama.
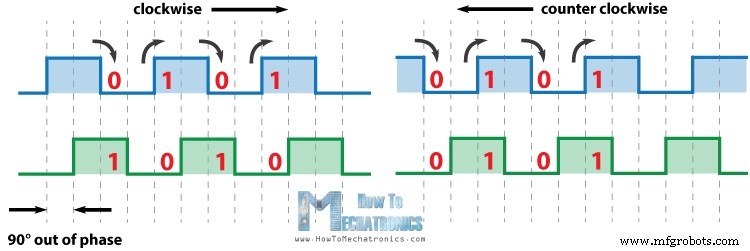
Kita dapat memperhatikan bahwa kedua sinyal keluaran tergeser 90 derajat satu sama lain. Jika encoder berputar searah jarum jam, keluaran A akan di depan keluaran B.
Jadi jika kita menghitung langkah setiap kali sinyal berubah, dari Tinggi ke Rendah atau dari Rendah ke Tinggi, kita dapat memperhatikan bahwa saat itu kedua sinyal keluaran memiliki nilai yang berbalik. Sebaliknya, jika encoder berputar berlawanan arah jarum jam, sinyal keluaran memiliki nilai yang sama. Dengan mempertimbangkan ini, kita dapat dengan mudah memprogram kontroler kita untuk membaca posisi encoder dan arah rotasi.
Contoh Rotary Encoder Arduino
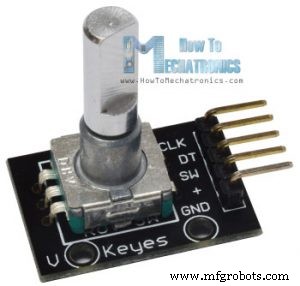
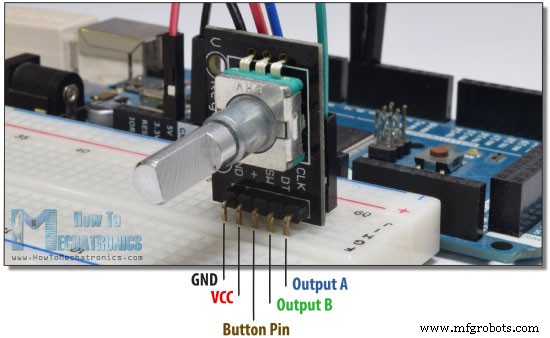
Mari kita buat contoh praktis menggunakan Arduino. Modul khusus yang akan saya gunakan untuk contoh ini datang pada papan breakout dan memiliki lima pin. Pin pertama adalah keluaran A, pin kedua adalah keluaran B, pin ketiga adalah pin Tombol dan tentu saja dua pin lainnya adalah pin VCC dan pin GND.
Kita dapat menghubungkan pin keluaran ke pin digital mana pun pada Papan Arduino.
Anda dapat mendapatkan komponen yang diperlukan untuk tutorial Arduino ini dari tautan di bawah ini:
Modul Rotary Encoder……………….
Papan Arduino ……………………………
Breadboard dan Kabel Jumper ………
Kode Sumber
Berikut kode Arduino:
/* Arduino Rotary Encoder Tutorial * * by Dejan Nedelkovski, www.HowToMechatronics.com * */ #define outputA 6 #define outputB 7 int counter = 0; int aState; int aLastState; void setup() { pinMode (outputA,INPUT); pinMode (outputB,INPUT); Serial.begin (9600); // Reads the initial state of the outputA aLastState = digitalRead(outputA); } void loop() { aState = digitalRead(outputA); // Reads the "current" state of the outputA // If the previous and the current state of the outputA are different, that means a Pulse has occured if (aState != aLastState){ // If the outputB state is different to the outputA state, that means the encoder is rotating clockwise if (digitalRead(outputB) != aState) { counter ++; } else { counter --; } Serial.print("Position: "); Serial.println(counter); } aLastState = aState; // Updates the previous state of the outputA with the current state }Bahasa kode: Arduino (arduino)
Deskripsi kode: Jadi pertama-tama kita perlu mendefinisikan pin tempat encoder kita terhubung dan mendefinisikan beberapa variabel yang diperlukan untuk program. Di bagian setup kita perlu mendefinisikan dua pin sebagai input, memulai komunikasi serial untuk mencetak hasil di serial monitor, serta membaca nilai awal output A dan menempatkan nilai ke variabel aLastState.
Kemudian di bagian loop kita membaca output A lagi tetapi sekarang kita menempatkan nilai ke variabel aState. Jadi jika kita memutar encoder dan pulsa dihasilkan, kedua nilai ini akan berbeda dan pernyataan “if” pertama akan menjadi benar. Segera setelah itu menggunakan pernyataan “if” kedua kita menentukan arah rotasi. Jika status output B berbeda dari status output A counter akan ditambah satu, sebaliknya akan dikurangi. Pada akhirnya, setelah mencetak hasil di serial monitor, kita perlu memperbarui variabel aLastState dengan variabel aState.
Itu semua yang kita butuhkan untuk contoh ini. Jika mengunggah kode, memulai Serial Monitor dan mulai memutar encoder kita akan mulai mendapatkan nilai di serial monitor. Modul khusus yang saya miliki membuat 30 hitungan setiap siklus penuh.
Pelajari lebih lanjut: Panduan Lengkap Sensor Ultrasonik HC-SR04 dan Arduino
Contoh 2 – Mengontrol Motor Stepper Menggunakan Rotary Encoder
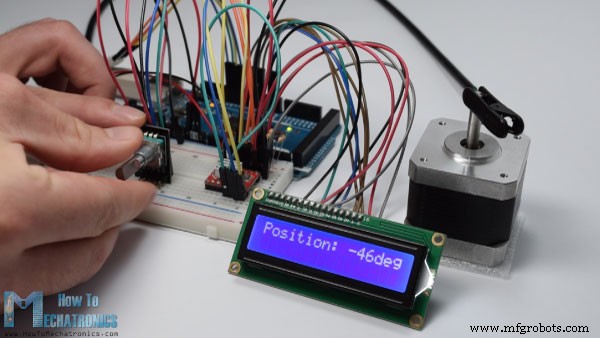
Selain contoh dasar ini, saya membuat contoh lain untuk mengontrol posisi motor stepper menggunakan rotary encoder.
Berikut kode sumber dari contoh ini:
/* Stepper Motor using a Rotary Encoder * * by Dejan Nedelkovski, www.HowToMechatronics.com * */ #include <LiquidCrystal.h> // includes the LiquidCrystal Library LiquidCrystal lcd(1, 2, 4, 5, 6, 7); // Creates an LC object. Parameters: (rs, enable, d4, d5, d6, d7) // defines pins numbers #define stepPin 8 #define dirPin 9 #define outputA 10 #define outputB 11 int counter = 0; int angle = 0; int aState; int aLastState; void setup() { // Sets the two pins as Outputs pinMode(stepPin,OUTPUT); pinMode(dirPin,OUTPUT); pinMode (outputA,INPUT); pinMode (outputB,INPUT); aLastState = digitalRead(outputA); lcd.begin(16,2); // Initializes the interface to the LCD screen, and specifies the dimensions (width and height) of the display } } void loop() { aState = digitalRead(outputA); if (aState != aLastState){ if (digitalRead(outputB) != aState) { counter ++; angle ++; rotateCW(); } else { counter--; angle --; rotateCCW(); } if (counter >=30 ) { counter =0; } lcd.clear(); lcd.print("Position: "); lcd.print(int(angle*(-1.8))); lcd.print("deg"); lcd.setCursor(0,0); } aLastState = aState; } void rotateCW() { digitalWrite(dirPin,LOW); digitalWrite(stepPin,HIGH); delayMicroseconds(2000); digitalWrite(stepPin,LOW); delayMicroseconds(2000); } void rotateCCW() { digitalWrite(dirPin,HIGH); digitalWrite(stepPin,HIGH); delayMicroseconds(2000); digitalWrite(stepPin,LOW); delayMicroseconds(2000); } Bahasa kode: Arduino (arduino)
Silakan ajukan pertanyaan apa pun di bagian komentar di bawah ini.