Bendera Nerf Otonom DIY – Bangun Senapan Nerf Cerdas dengan Motor Stepper, Kamera, dan Arduino
Komponen dan perlengkapan
OpenBuilds NEMA 17 Stepper Motor
×
1
DFRobot Stepper Motor with Gearbox
×
1
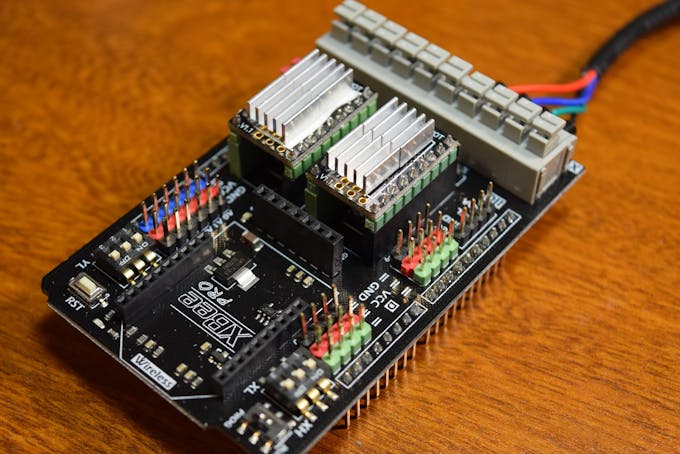
DFRobot Stepper Motor Driver
×
1
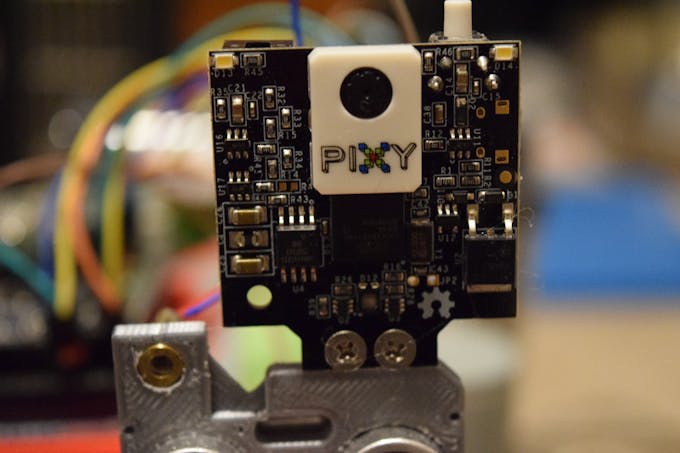
DFRobot Pixy 2 Cam
×
1
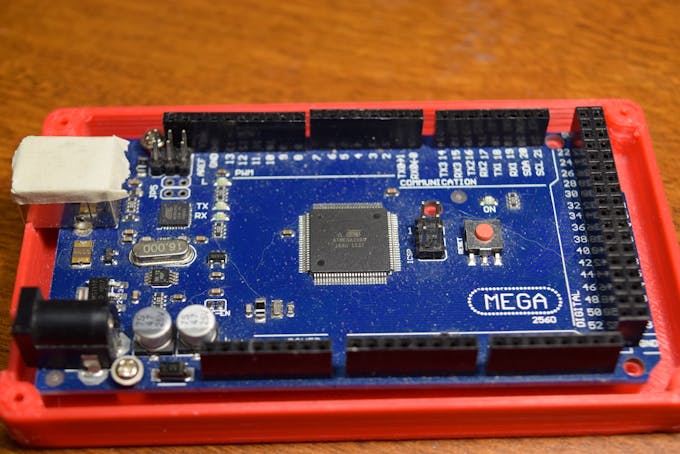
Arduino Mega 2560
×
1
Ultrasonic Sensor - HC-SR04 (Generic)
×
1
Nerf Nitron Gun
×
1
Alat dan mesin yang diperlukan
3D Printer (generic)
Soldering iron (generic)
CNC Router
Aplikasi dan layanan online
Arduino IDE
Autodesk Fusion 360
Tentang proyek ini
Ide
Beberapa tahun lalu, saya melihat proyek yang menampilkan menara semi-otonom yang dapat menembak sendiri setelah diarahkan. Itu memberikan ide kepada saya untuk menggunakan kamera Pixy 2 untuk mendapatkan target dan kemudian mengarahkan senapan nerf secara otomatis, yang kemudian bisa mengunci dan menembak semua sendiri.
Komponen
Untuk proyek ini, senapan akan perlu mata, jadi saya memilih untuk menggunakan Pixy 2 karena cara mudahnya berinterface dengan papan utama. Kemudian saya membutuhkan mikrokontroler, jadi saya memilih Arduino Mega 2560 karena banyak pin yang dimilikinya.
Karena senapan membutuhkan dua sumbu, yaw dan pitch, ia membutuhkan dua motor stepper. Karena itu, DFRobot mengirimkan papan pengemudi motor dual DRV8825 kepada saya.
CAD
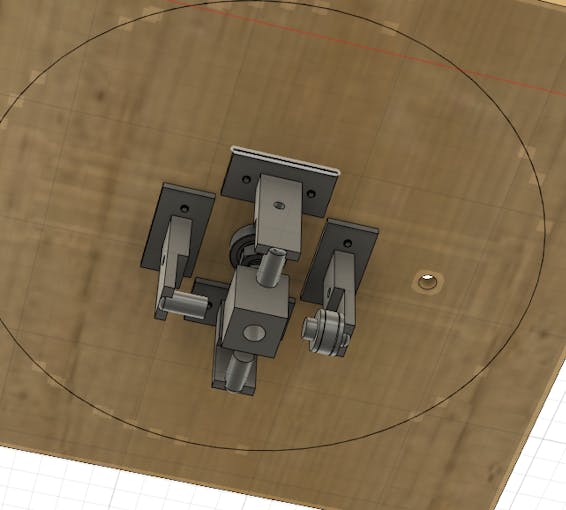
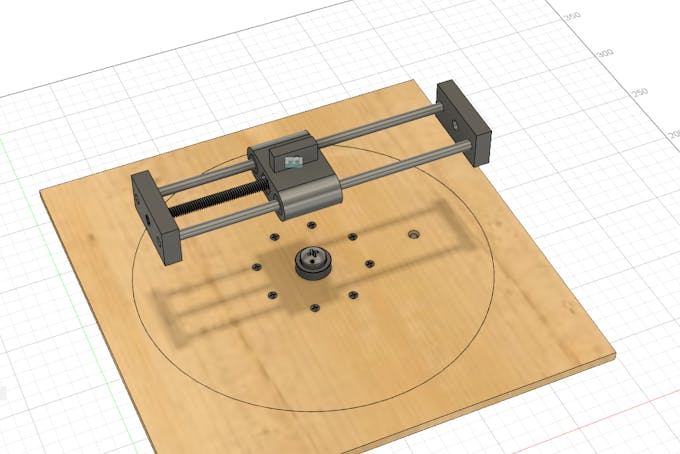
Saya memulai dengan memuat Fusion 360 dan memasukkan kanvas terlampir dari senapan nerf. Kemudian saya membuat tubuh padat dari kanvas tersebut. Setelah senapan dirancang, saya membuat platform dengan beberapa penopang berbearing yang akan memungkinkan senapan berputar kiri ke kanan. Saya menempatkan motor stepper di samping platform berputar untuk mendorongnya.
Namun pertanyaan yang lebih besar adalah bagaimana membuat senapan membesar dan mengecil. Untuk itu, sistem drive linear dengan satu titik yang terlekat pada blok yang dapat dipindahkan dan titik lain di belakang senapan diperlukan. Sebuah batang akan menghubungkan kedua titik, memungkinkan senapan berputar di sekitar sumbu pusatnya.
Pembuatan Bagian
Hampir semua bagian dalam desain saya dimaksudkan untuk dicetak 3D, jadi saya menggunakan dua printer saya untuk membuatnya. Kemudian saya membuat platform yang dapat dipindahkan dengan pertama menggunakan Fusion 360 untuk menghasilkan jalur perkakas yang diperlukan untuk router CNC saya, kemudian saya memotong cakram dari lembar plywood.
Rangkaian
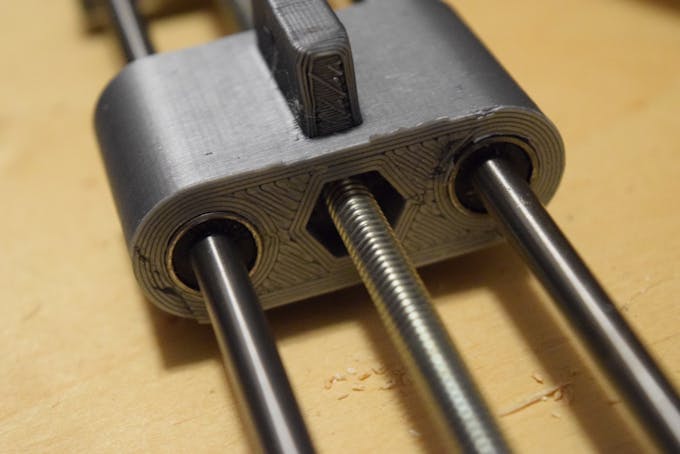
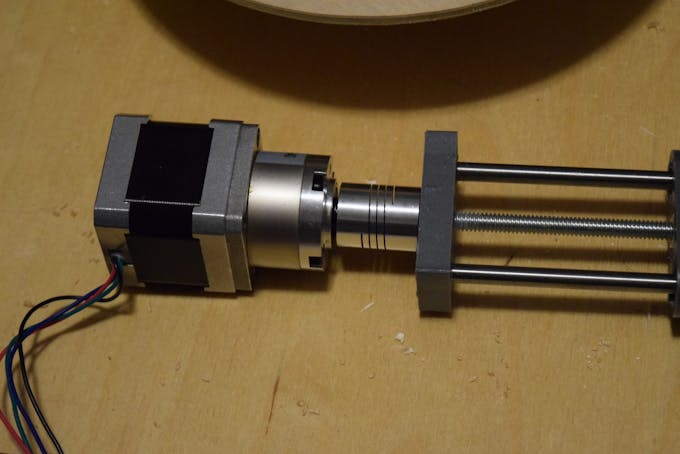
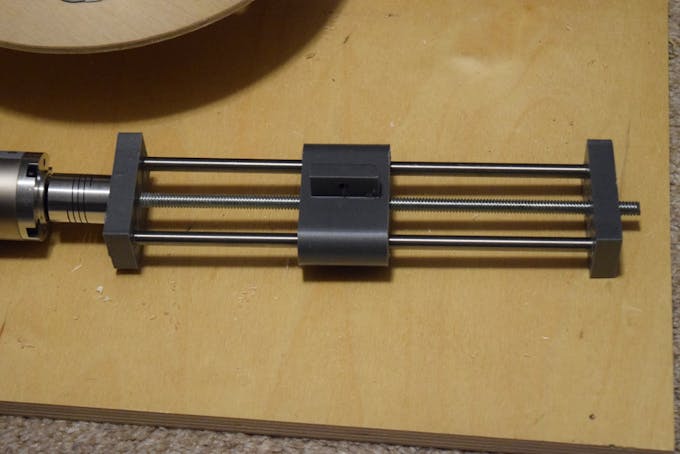
Setelah semua bagian telah dibuat, saatnya untuk merakitnya. Saya memulai dengan menghubungkan penopang bearing ke cakram berputar. Kemudian saya merakit rangkaian pitch linear dengan menjalankan batang aluminium 6mm dan batang berserut melalui potongan.
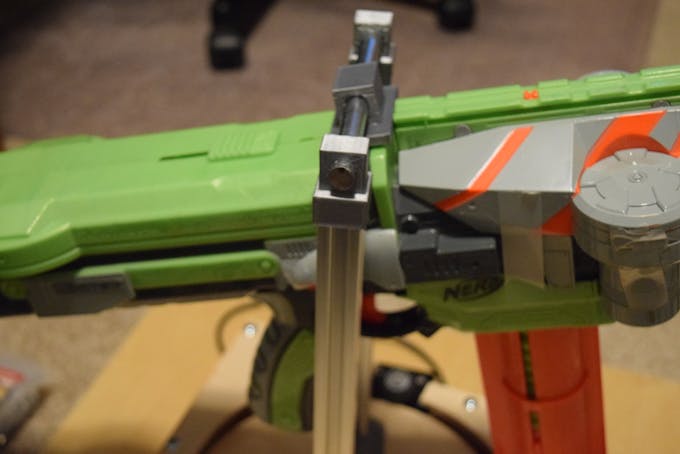
Terakhir, saya memasang senapan nerf itu sendiri dengan batang baja dan dua tiang yang dibuat dari ekstrusi aluminium.
Pemrograman
Sekarang untuk bagian paling sulit dari proyek: pemrograman. Mesin peluncuran proyektil sangat kompleks, dan matematika di baliknya dapat membingungkan. Saya memulai dengan menulis alur dan logika program langkah demi langkah, rinci apa yang akan terjadi pada setiap status mesin. Status yang berbeda adalah sebagai berikut:
Acquire target
Position the gun
Spool up the motors
Fire the gun
Wind down the motors
Mendapatkan target melibatkan pertama mengatur Pixy untuk melacak objek neon pink sebagai target. Kemudian senapan bergerak hingga target berada di tengah pandangan Pixy, di mana jarak dari selang senapan ke target kemudian diukur. Dengan menggunakan jarak ini, jarak horizontal dan vertikal dapat ditemukan dengan menggunakan beberapa fungsi trigonometri dasar. Kode saya memiliki fungsi yang disebut get_angle() yang menggunakan dua jarak ini untuk menghitung seberapa besar sudut yang diperlukan untuk memangsa target itu.
Kemudian senapan bergerak ke posisi ini dan menyala motor melalui MOSFET. Setelah motor berputar selama lima detik, ia kemudian menggerakkan servo motor untuk menarik pemicu. MOSFET kemudian mematikan motor dan kemudian senapan nerf kembali mencari target.
Bersenang-senang
Saya melempar kertas indeks neon pink ke dinding untuk menguji akurasi senapan. Ini berhasil, karena program saya mengkalibrasi dan menyesuaikan sudut untuk jarak yang diukur. Berikut adalah video yang menunjukkan senapan bekerja: