Buat Robot Pengikuti Garis Otonom dengan Arduino UNO
Komponen dan Perlengkapan
Arduino UNO
×
1
BO motor
×
1
roda
×
1
sensor ir
×
1
Driver motor Dual H-Bridge Texas Instruments L293D
×
1
PCB Khusus
×
1
Baterai 9V (generik)
×
1
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Mari kita buat robot otonom sepenuhnya menggunakan Arduino dan sensor IR. Ia dapat mengikuti garis hitam pada permukaan putih. Tonton video untuk info lebih lanjut!
Komponen yang digunakan:
Potongan karton/ Lembaran Akrilik
Arduino Uno
Sensor IR
Motor BO
Roda
Roda pembalut
IC L293d
PCB
Kawat fleksibel
Baterai
Pasang semua komponen pada lembar akrilik dan buat chassis seperti yang ditunjukkan dalam gambar.
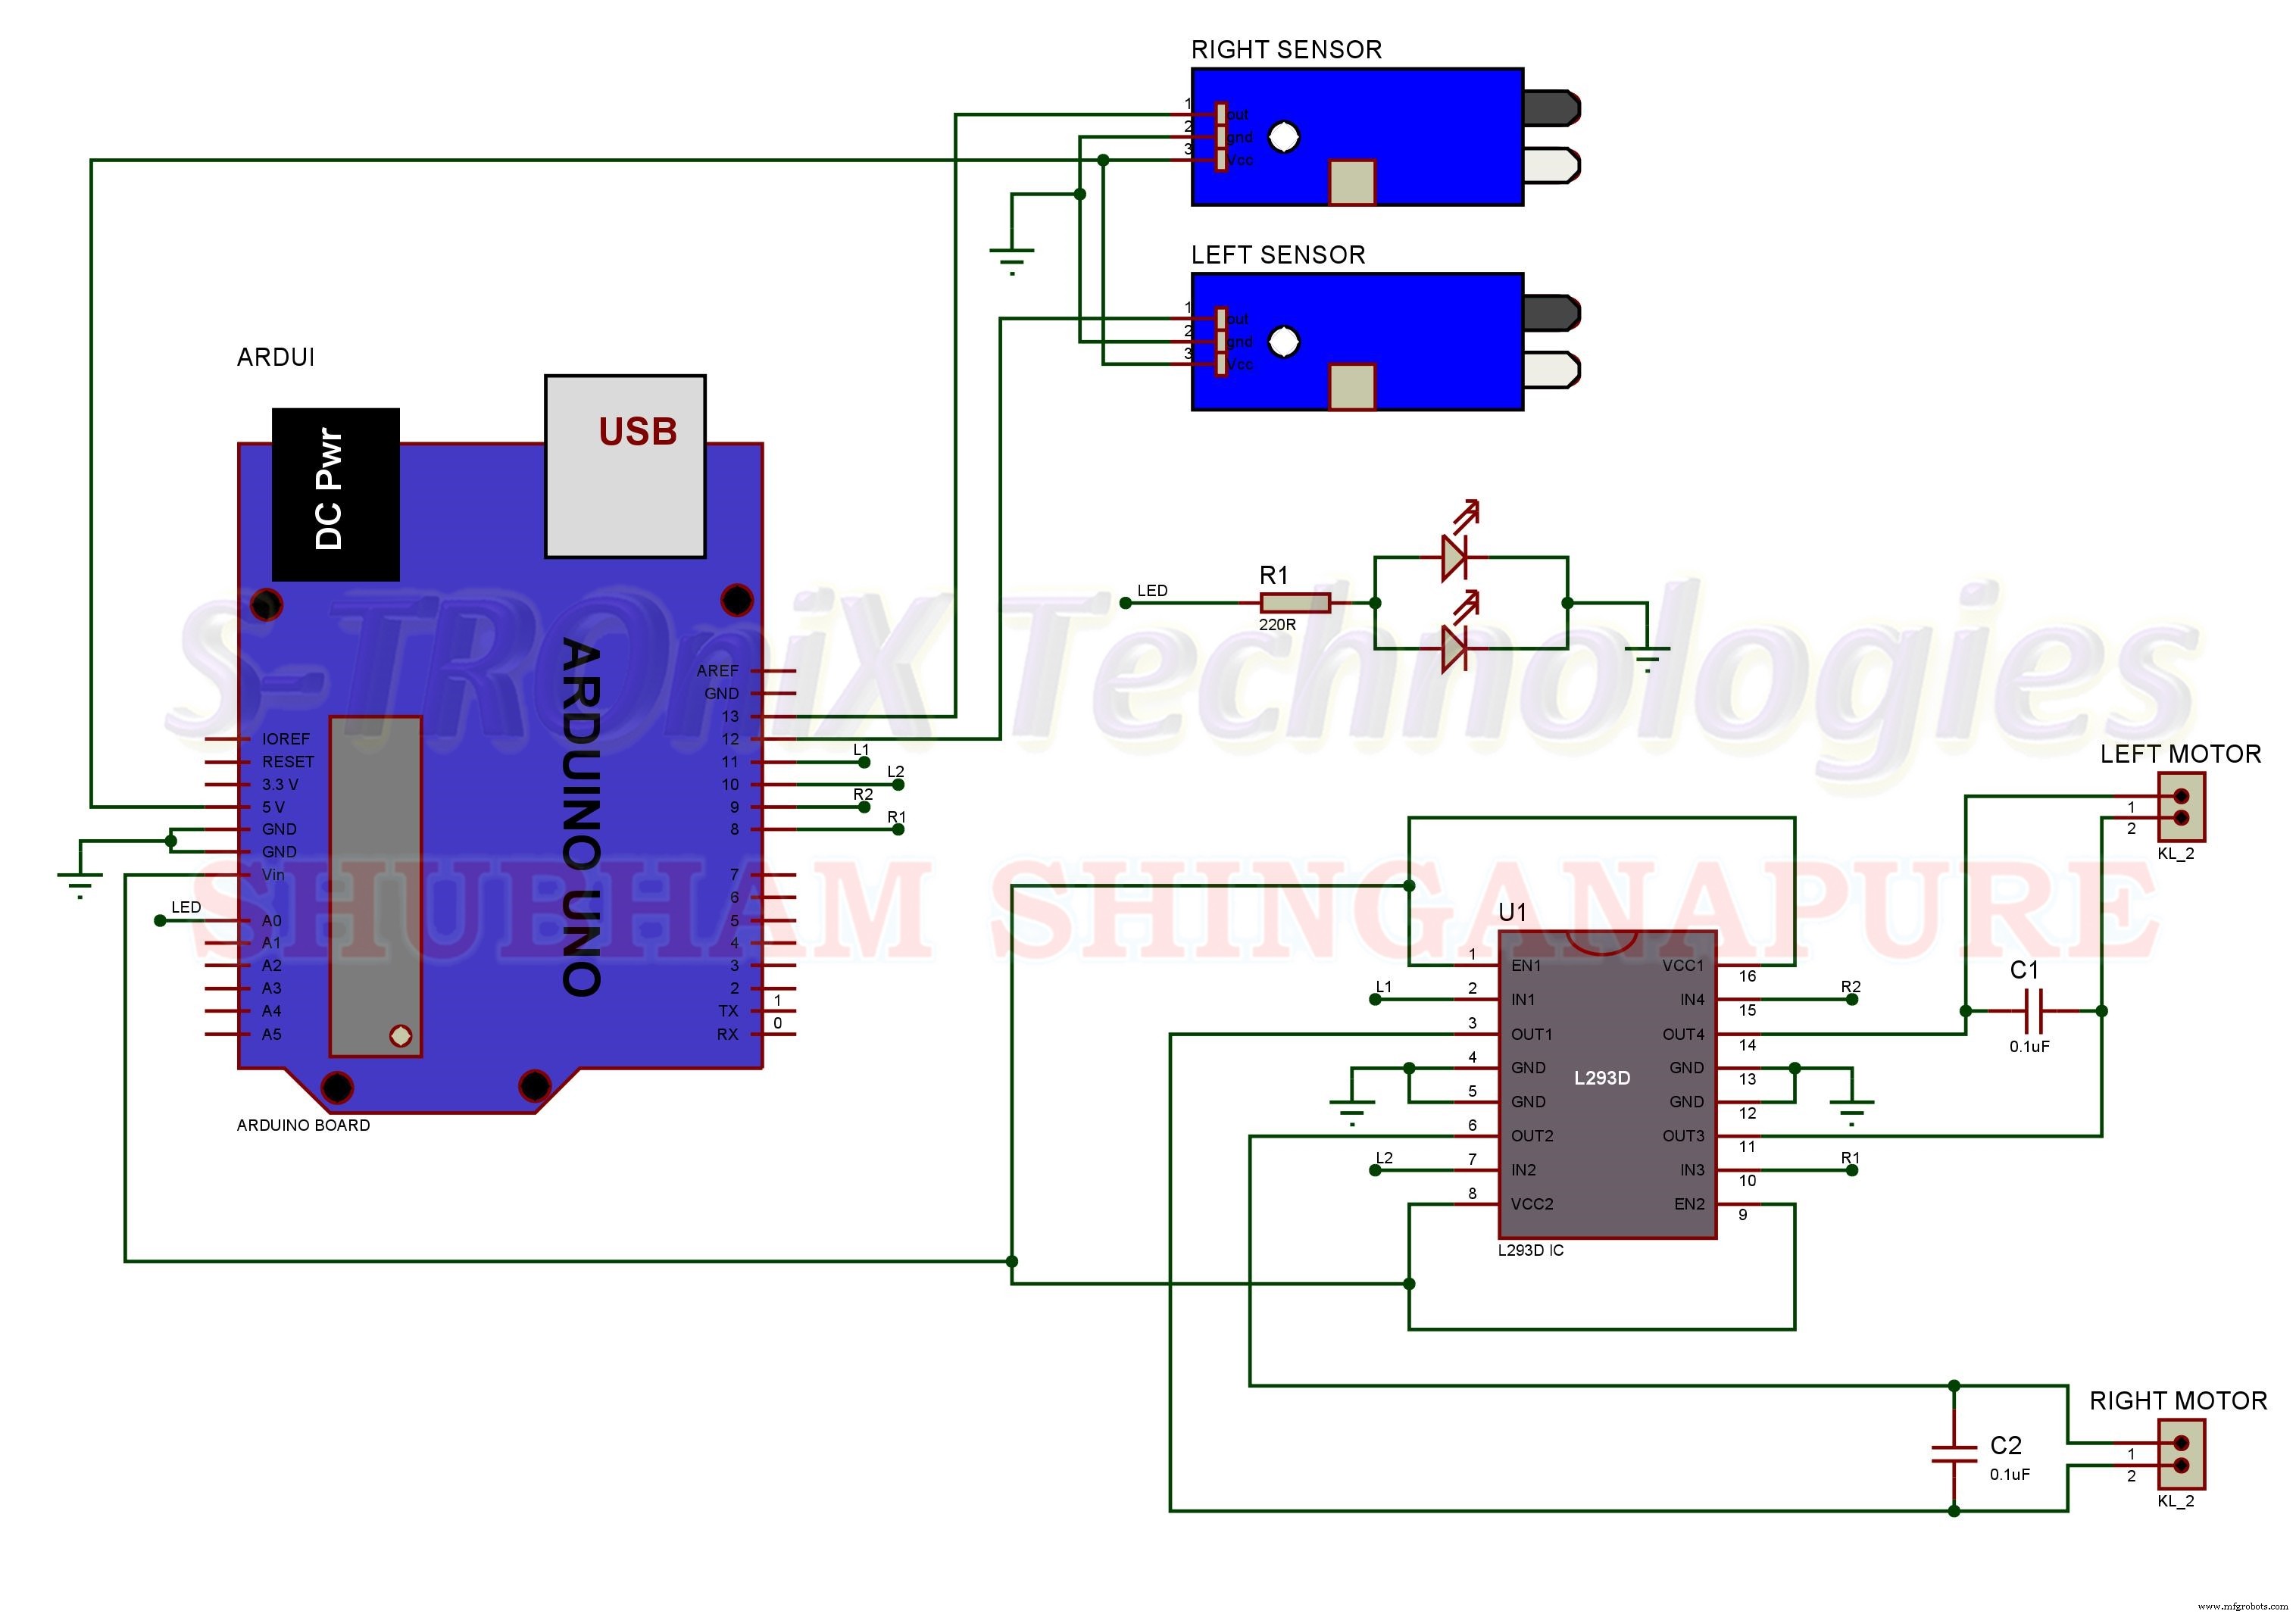
Sekarang buat semua koneksi sesuai diagram rangkaian di bawah ini.
Anda dapat membuat rangkaian ini pada PCB titik seperti ini.
atau dapat menggunakan PCB profesional seperti ini.
Anda dapat memesan PCB untuk Shield ini dari sini https://www.pcbway.com/project/shareproject/How_to_Make_Arduino_Based_Edge_Avoiding_Robot.html
atau untuk shield jadi hubungi kami di: https://www.facebook.com/STROniXTechnologies
Sekarang saatnya memprogram robot ini. unggah program ini ke arduino dan selesai.
//program by Shubham Shinganapure on 05-08-2019
//
//for Line Following Robot using 2IR sensors
int lm1=8; //left motor output 1
int lm2=9; //left motor output 2
int rm1=10; //right motor output 1
int rm2=11; //right motor output 2
int sl=13; //sensor 1 input (left)
int sr=12; //sensor 2 input (right)
int SlV=0;
int SrV=0;
int led=A0;
void setup()
{
 pinMode(lm1,OUTPUT);
 pinMode(lm2,OUTPUT);
 pinMode(rm1,OUTPUT);
 pinMode(rm2,OUTPUT);
 pinMode(led,OUTPUT);
 pinMode(sl,INPUT);
 pinMode(sr,INPUT);
sTOP();
}
void loop()
{
 SlV=digitalRead(sl);
 SrV=digitalRead(sr);
 if(SrV==LOW && SlV== LOW)
 {
 ForWard();
 }
 if(SrV==HIGH && SlV== LOW)
 {
 Left();
 }
 if(SrV==LOW && SlV== HIGH)
 {
 Right();
 }
 if(SrV==HIGH && SlV== HIGH)
 {
 sTOP();
 }
}
void ForWard()
 {
 digitalWrite(lm1,HIGH);
 digitalWrite(lm2,LOW);
 digitalWrite(rm1,HIGH);
 digitalWrite(rm2,LOW);
 }
 void BackWard()
 {
 digitalWrite(lm1,LOW);
 digitalWrite(lm2,HIGH);
 digitalWrite(rm1,LOW);
 digitalWrite(rm2,HIGH);
 }
 void Left()
 {
 digitalWrite(lm1,LOW);
 digitalWrite(lm2,HIGH);
 digitalWrite(rm1,HIGH);
 digitalWrite(rm2,LOW);
 }
 void Right()
 {
 digitalWrite(lm1,HIGH);
 digitalWrite(lm2,LOW);
 digitalWrite(rm1,LOW);
 digitalWrite(rm2,HIGH);
 }
 void sTOP()
 {
 digitalWrite(lm1,LOW);
 digitalWrite(lm2,LOW);
 digitalWrite(rm1,LOW);
 digitalWrite(rm2,LOW);
 }
Untuk lebih lanjut langgan channel youtube saya:
Kode
robot pengikuti garis
robot pengikuti garisArduino
//program by Shubham Shinganapure on 05-08-2019 // //for Line Following Robot using 2IR sensors int lm1=8; //left motor output 1 int lm2=9; //left motor output 2 int rm1=10; //right motor output 1 int rm2=11; //right motor output 2 int sl=13; //sensor 1 input (left) int sr=12; //sensor 2 input (right) int SlV=0; int SrV=0; int led=A0; void setup() { pinMode(lm1,OUTPUT); pinMode(lm2,OUTPUT); pinMode(rm1,OUTPUT); pinMode(rm2,OUTPUT); pinMode(led,OUTPUT); pinMode(sl,INPUT); pinMode(sr,INPUT); sTOP(); } void loop() { SlV=digitalRead(sl); SrV=digitalRead(sr); if(SrV==LOW && SlV== LOW) { ForWard(); } if(SrV==HIGH && SlV== LOW) { Left(); } if(SrV==LOW && SlV== HIGH) { Right(); } if(SrV==HIGH && SlV== HIGH) { sTOP(); } } void ForWard() { digitalWrite(lm1,HIGH); digitalWrite(lm2,LOW); digitalWrite(rm1,HIGH); digitalWrite(rm2,LOW); } void BackWard() { digitalWrite(lm1,LOW); digitalWrite(lm2,HIGH); digitalWrite(rm1,LOW); digitalWrite(rm2,HIGH); } void Left() { digitalWrite(lm1,LOW); digitalWrite(lm2,HIGH); digitalWrite(rm1,HIGH); digitalWrite(rm2,LOW); } void Right() { digitalWrite(lm1,HIGH); digitalWrite(lm2,LOW); digitalWrite(rm1,LOW); digitalWrite(rm2,HIGH); } void sTOP() { digitalWrite(lm1,LOW); digitalWrite(lm2,LOW); digitalWrite(rm1,LOW); digitalWrite(rm2,LOW); }