Mengapa Integrasi Robot Industri Terhambat—dan Cara Mempercepatnya
Integrasi robot industri adalah seni yang sangat spesialisasi yang bergantung pada arsitek solusi terampil untuk mendorong produsen menuju ketinggian produktivitas baru. Namun, meski ada kemajuan, banyak integrator masih menghadapi hambatan yang berkelanjutan yang membatasi jangkauan dan cakupan penerapan robotika.
Tantangan ini berasal tidak hanya dari kekurangan talen tetapi juga dari sifat yang menuntut, seringkali berulang, dari pekerjaan integrasi, yang dapat menghasilkan return yang terbatas di banyak lingkungan produksi. Inti masalahnya terletak pada robotika itu sendiri: pemrograman tetap merupakan tugas yang kompleks dan intensif tenaga kerja, dan robot modern kurang memiliki fleksibilitas untuk menangani bagian dengan variasi tinggi atau pengaturan tidak terstruktur tanpa kustomisasi yang luas.
Sementara penglihatan 3D, sensor fusion, dan AI menjanjikan otonomi yang lebih besar, perangkat lunak dan keahlian yang diperlukan belum matang ke tingkat yang benar-benar menyederhanakan integrasi. Ketika kesenjangan ini ditembus, integrator dapat membuka spektrum yang lebih luas dari industri, proses, dan layanan yang sebelumnya tidak terjangkau.
Kompleksitas Pemrograman Tetap Berlanjut Meskipun Inovasi
Mengotomatisasi proses berulang—ratusan ribu kali—tanpa kegagalan tetap menjadi ciri khas robotika industri modern. Vendor terkemuka seperti FANUC, Kuka, ABB, Kawasaki, Universal Robots, dan pemain niche yang muncul semuanya menyediakan robot yang memenuhi standar kinerja yang ketat. Kemajuan dalam bahan telah membuat mesin ini lebih ringan, lebih lincah, dan lebih presisi dari sebelumnya, memungkinkan berbagai kemampuan spesialis.
Namun, pilihan desain setiap robot menciptakan persyaratan pemrograman yang berbeda dan kesesuaian di seluruh tugas. Integrator ahli dapat menavigasi nuansa ini, tetapi ketersediaan keterampilan yang terbatas dan ekosistem yang terfragmentasi masih menghambat adopsi yang lebih luas.
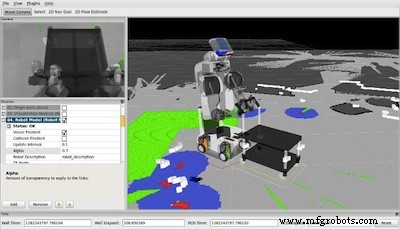
Sistem Operasi Robot (ROS) berjanji untuk menyederhanakan pengembangan, namun variasi hardware di dunia nyata membatasi efektivitasnya. Sumber: Wikipedia
ROS, diperkenalkan pada 2007, menawarkan kerangka terpadu untuk akademisi dan adopsi awal tetapi gagal menyelesaikan batasan inti yang dihadapi integrator industri: kebutuhan untuk melewati perencanaan, pemrograman, dan validasi yang melelahkan untuk setiap bagian atau konfigurasi spasial yang unik. Tanpa middleware lintas platform yang kuat yang mengabstraksi kompleksitas ini, waktu integrasi tetap sama.
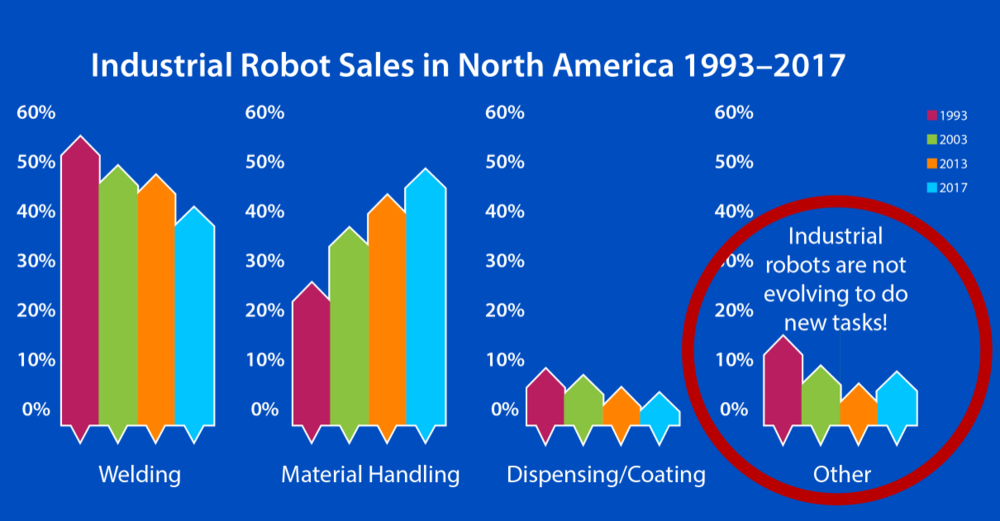
Bahkan sistem operasi yang kuat tidak dapat menghilangkan kebutuhan akan perencanaan yang teliti. Akibatnya, integrasi robot telah terbatas pada serangkaian tugas yang sempit selama bertahun-tahun. Sumber: ROS Industrial
Keterbatasan Integrasi Batch Kecil
Solusi middleware tidak dapat mempercepat integrasi jika setiap produk, proses, atau program baru masih membutuhkan siklus kustom dan divalidasi sepenuhnya. Meskipun dengan antarmuka pemrograman yang disederhanakan, investasi waktu untuk setiap skenario unik tetap substansial.
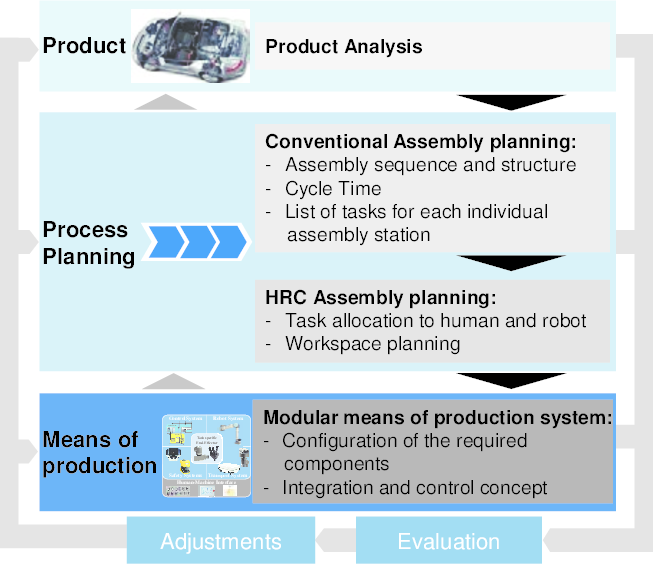
Kolaborasi Manusia-Robot memerlukan rencana yang berbeda untuk setiap bagian, memperkali usaha seiring bertambahnya variasi bagian. Sumber: ResearchGate
Vendor mempromosikan bahasa yang lebih mudah dan antarmuka manusia-mesin, namun setiap tugas masih memerlukan pemrograman manual dan validasi selanjutnya. Bengkel mesin yang mengadopsi robot untuk run yang terbatas dan dapat diulang dapat mencapai keuntungan modest, tetapi peningkatan produktivitas secara keseluruhan terbatas, dan peluang bagi integrator untuk melayani layanan yang beragam tetap terbatas.
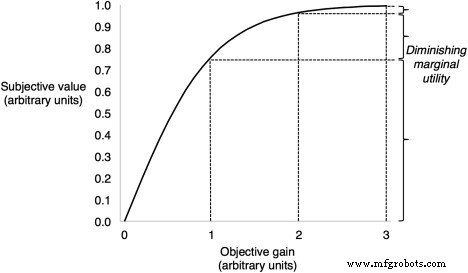
Bagi produsen campuran tinggi—yang menghasilkan ribuan SKU—utilitas marginal robot turun sangat rendah sehingga sedikit yang mengadopsi otomatisasi. Integrator harus menemukan cara untuk menghilangkan atau secara drastis mengurangi beban pemrograman untuk membuat robot viable di seluruh serangkaian bagian dan proses yang beragam.
Robot yang dapat beradaptasi secara spontan, tanpa pemrograman per bagian, adalah esensial untuk memperluas portofolio layanan integrator. Sumber: ScienceDirect
Kunci terletak pada memungkinkan robot untuk merespons bagian dan lingkungan secara real-time. Kemajuan dalam penglihatan 3D dan AI dapat, dalam teori, memungkinkan robot untuk self-program berdasarkan input sensor—sampai perangkat lunak dan keterampilan yang tepat tersedia.
Di Bawah Penglihatan: Kemenangan Sensor Fusion
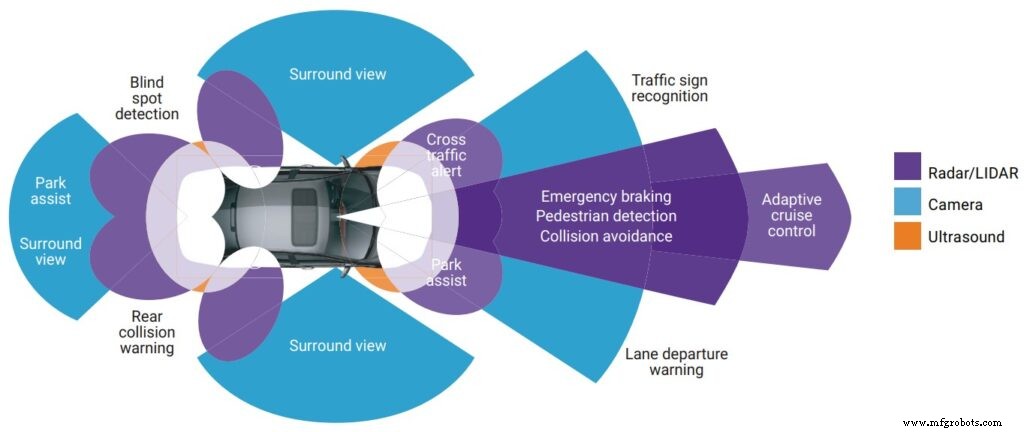
Sensor fusion—yang awalnya dipopulerkan oleh perangkat seperti Kinect Microsoft—telah berkembang untuk menggabungkan data dari banyak sensor, memberikan pemahaman lingkungan yang kuat. Ia sekarang mendukung mobil tanpa sopir, robot mobile otonom, dan bahkan alat medis.
Integrator industri dapat memanfaatkan sensor fusion untuk menciptakan robot yang acak terhadap bentuk dan penempatan bagian, mencerminkan otonomi yang terlihat di mobil otonom. Sumber: Edge AI Vision
Meskipun banyak produsen mengadopsi Industri 4.0 dan IoT untuk pemantauan jarak jauh dan pemeliharaan prediktif, integrasi penglihatan mesin ke dalam robotika masih menjadi perbatasan. Dengan membekali robot dengan kemampuan untuk mengidentifikasi objek di ruang, kita dapat membawa tingkat otonomi yang sama seperti mobil tanpa sopir di jalan raya ke lantai pabrik.
Solusi saat ini ada, tetapi mereka cenderung menargetkan skenario yang sangat terkimah atau kit sensor off-the-shelf dari vendor besar, seringkali terbatas pada tugas pick sederhana. Sampai robot dapat menghasilkan program secara otonom dari data visual, keuntungan progresif akan mendominasi lingkungan campuran tinggi.
Membuka Pasar Baru dengan Shape‑to‑Motion™
Integrator yang ingin menembus industri yang belum terungkap dapat menemukan Teknologi Shape‑to‑Motion™ Omnirobotic sebagai penguat yang kuat. Dengan memanfaatkan penglihatan 3D, AI, dan pengetahuan proses canggih, teknologi ini mengidentifikasi objek berdasarkan bentuk, merencanakan, dan mengeksekusi gerak robot unik untuk setiap bagian secara real-time—sambil tetap kompatibel dengan driver gerak robot yang ada.
Shape‑to‑Motion™ membuka aplikasi campuran tinggi di penerbangan angkasa, peralatan berat, mebel, peralatan rumah tangga, dan di luarnya, di mana proses pelapisan atau finishing menuntut presisi di seluruh berbagai bagian. Ini menghilangkan bottleneck pemrograman manual dan membuka aliran pendapatan baru bagi integrator.
Omnirobotic menawarkan teknologi pemrograman mandiri yang memungkinkan robot untuk melihat, merencanakan, dan mengeksekusi proses pelapisan dan finishing industri yang kritis. Teknologi Shape‑to‑Motion™ kami menghasilkan gerak robot unik secara real-time untuk setiap bagian dan kebutuhan.Lihat payback apa yang bisa Anda dapatkan dari itu di sini.