Hindari Gangguan Produksi: Risiko Tersembunyi Pengkopalan Sumbu Robot
Kira-kira 10%-20% robot memiliki fitur yang tidak banyak diketahui ini. Ini dapat mengacaukan pemrograman Anda jika Anda tidak siap.
Saya mempelajari konsep robotika baru beberapa hari yang lalu… pengkopalan sumbu robot.
CEO RoboDK Albert Nubiola memberi tahu saya: “Pengkopalan sumbu robot penting untuk pemrograman robot, tetapi tidak banyak pengguna menyadarinya dan seringkali bingung.”
Dia benar! Terdapat sangat sedikit yang ditulis tentang pengkopalan sumbu. Apalagi, meskipun saya telah menjadi ahli robotika selama hampir satu dekade, saya belum pernah diberi tahu tentang fitur yang sedikit tidak biasa ini.
Jika Anda belum pernah mendengar tentang pengkopalan sumbu robot, jangan khawatir. Anda tidak sendirian.
Pengkopalan sumbu bukan fitur yang buruk. Faktanya, memiliki beberapa manfaat. Tapi, ini dapat mempengaruhi pemrograman Anda jika Anda tidak siap untuknya. Albert memperkirakan antara 10-20% robot industri terpengaruh oleh pengkopalan sumbu.
Apa Itu Pengkopalan Sumbu?
Pengkopalan sumbu adalah ketika dua atau lebih sendi robot saling terhubung. Mereka dapat terhubung secara fisik, dengan paralel linkage, atau terhubung dalam perangkat lunak kontrol.
Berikut adalah deskripsi pengkopalan sumbu dalam praktik…
Tanpa Pengkopalan Sumbu: Sebagian Besar Robot 6 DoF
Pertama, mari kita lihat robot industri 6 Degree of Freedom (DoF) klasik, misalnya, Comau Smart NJ 16-3.1.
Untuk sebagian besar robot 6 DoF modern, hal berikut berlaku:
- Setiap sendi secara fisik independen.
- Setiap sendi dapat dikontrol secara independen tanpa mempengaruhi sendi lain.
- Motor untuk setiap sendi terletak pada sendi itu sendiri.
Untuk sebagian besar robot 6 DoF, tidak ada pengkopalan sumbu. Ini membuat kontrol sangat sederhana — jika Anda memindahkan suatu sendi (misalnya Sendi 3) sejumlah jumlah, hanya sendi tersebut yang akan bergerak.
Pengkopalan Sumbu: Beberapa Robot
Mari kita lihat robot yang memiliki pengkopalan sumbu: Comau Smart5 NJ-165-3.0.
Comau menghasilkan beberapa robot yang memiliki pengkopalan sumbu. Ini adalah salah satu model robot 6 DoF dengan pengkopalan sumbu. Semua robot paletizing Comau juga memiliki fitur ini.
Hal berikut benar untuk robot ini:
- Motor untuk Sendi 2 dan 3 keduanya terletak di dasar robot.
- Sendi 3 dipindahkan oleh mekanisme parallel link yang secara fisik menghubungkan kedua sendi.
- Ketika Sendi 2 dipindahkan, Sendi 3 juga bergerak, dan sebaliknya.
Ini sedikit mempengaruhi kontrol dan pemrograman robot ini. Biasanya, Anda memprogram robot 6 DoF dengan mengirim 6 nilai, masing-masing sesuai dengan posisi yang diinginkan dari 6 sendi. Dengan pengkopalan sumbu, hal ini menjadi lebih sulit karena dua sendi robot dependen.
Manfaat Besar Pengkopalan Sumbu: Kapasitas Beban Tinggi
Jika pengkopalan sumbu sangat menimbulkan masalah, mengapa menggunakannya sama sekali?
Ada satu manfaat besar menggunakan robot dengan pengkopalan sumbu dibandingkan robot 6 DoF tradisional dalam beberapa situasi: Kapasitas beban tinggi.
Mari kita ambil Comau NJ-165 (dengan pengkopalan sumbu) dan NJ-16 (6 DoF tradisional) sebagai contoh:
| | Smart NJ-1-3.1 | Smart 5 NJ-165-3.0 |
| Type | Traditional 6 DoF
| Axis Coupled 6 DoF |
| Reach | 3.11 m | 3.00 m |
| Repeatability | 0.1 mm | 0.1 mm |
| Payload | 16 kg | 165 kg |
| Weight | 680 kg | 1240 kg |
Seperti yang Anda lihat, kedua robot ini sangat mirip dalam jangkauan dan repeatability mereka. Namun, ketika datang ke payload mereka sangat berbeda.
Robot dengan pengkopalan sumbu memiliki kapasitas beban lebih dari 10x dibandingkan robot 6 DoF tradisional!
Ini sangat masuk akal. Sebagian besar kapasitas beban robot berasal dari motor di Sendi 2 dan 3. Biasanya, motor di Sendi 2 juga harus mendukung bobot berat dari motor Sendi 3 yang kuat. Dengan menambahkan motor ini ke dasar robot, ini memungkinkan Comau untuk membuat struktur yang lebih besar dan lebih kuat tanpa memerlukan motor yang terlalu kuat di Sendi 2.
Tipe Robot Apa yang Menggunakan Pengkopalan Sumbu?
Ada tiga tipe utama robot yang menggunakan pengkopalan sumbu:
- Robot paletizing — Banyak robot paletizing memiliki pengkopalan sumbu karena memungkinkan mereka untuk memiliki kapasitas beban yang lebih tinggi.
- Robot 6 DoF kapasitas beban tinggi — Robot kapasitas beban tertinggi dari Comau, Fanuc, dan ABB semuanya memiliki pengkopalan sumbu untuk membantu mereka mengangkat beban yang lebih tinggi. Beberapa (misalnya KUKA IRB 8700-800/3.50 dengan payload 800 kg) bahkan memiliki beban penyeimbang yang dipasang pada paralel linkage untuk menyeimbangkan beban berat.
- Robot tipis — Beberapa robot tipis menggunakan pengkopalan sumbu untuk mengakomodasi struktur tipis mereka.
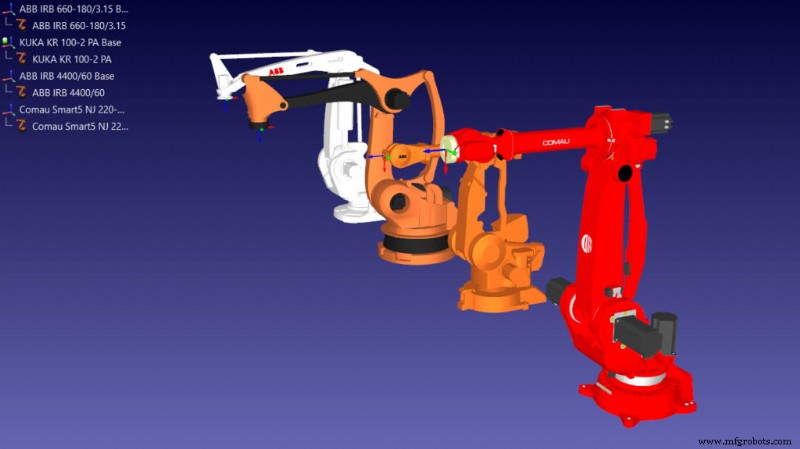
Cara Mengetahui Apakah Robot Anda Memiliki Pengkopalan Sumbu
Menemukan apakah robot Anda menggunakan pengkopalan sumbu tidak selalu mudah… kecuali jika Anda menggunakan RoboDK.
Sejauh kami tahu, RoboDK adalah perangkat lunak brand-agnostic tunggal yang dapat dengan akurat memperhitungkan pengkopalan sumbu.
Anda dapat melihat apakah robot Anda memiliki pengkopalan sumbu di RoboDK dalam 2 cara:
- Gerakkan Sendi 2 atau 3 di panel robot dan lihat apakah sendi lain bergerak.
- Klik dua kali pada nilai batas sendi dari Sendi 2 atau 3 untuk membuka jendela mapping pengkopalan sumbu (interaksi Axis 2 vs Axis 3).
Dalam beberapa robot, mudah untuk mengetahui bahwa robot memiliki pengkopalan sumbu karena Anda dapat melihat paralel linkage yang berjalan dari dasar robot ke Sendi 3. Juga, tidak ada motor yang dipasang di Sendi 3, ia juga di dasar.
Beberapa robot juga memiliki gearbox coupling antara Sendi 5 dan 6.
Beberapa petunjuk merek robot tertentu
Dari pengalaman kami menggunakan robot, berikut adalah beberapa petunjuk tentang 3 merek robot:
- FANUC menggunakan pengkopalan sumbu pada semua model, bahkan yang tidak memiliki paralel linkage fisik tempat pengkopalan diterapkan dalam perangkat lunak.
- ABB juga memberikan mapping detail pada beberapa robot dengan pengkopalan sumbu.
- Comau memberikan mapping detail dari pengkopalan sumbu mereka di semua datasheet robot. Misalnya, lihat batas mapping sendi (axis 2 dan 3) untuk berbagai posisi robot di datasheet ini. Beberapa robot mereka juga memiliki "dead zone" di mana satu sendi menjadi terbatas karena pengkopalan sumbu. Ruang kerja yang dijelaskan memungkinkan pemodelan dan penampilan interaksi yang akurat sebagai grafik Sendi 2 vs. Sendi 3.
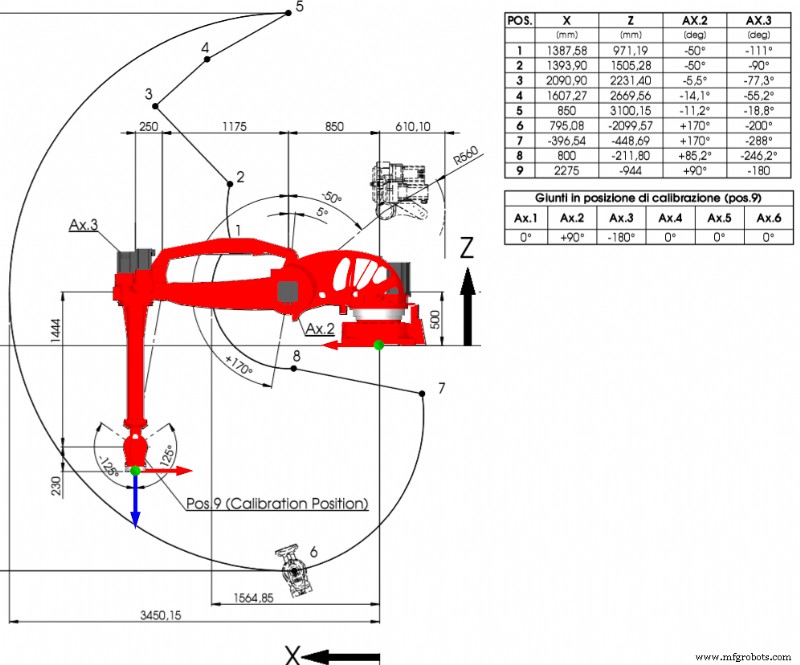
Jadi, buka model robot Anda di RoboDK dan cobalah untuk mengetahui apakah memiliki pengkopalan sumbu.
Jika iya, ketahuilah bahwa RoboDK akan mengatasi semuanya untuk Anda dan pengkopalan sumbu tidak akan mengacaukan pemrograman Anda!



