Pilih Robot Tepat dengan Visualisasi Ruang Kerja: Panduan Praktis
Bagaimana Anda bisa tahu apakah robot akan cocok dengan kebutuhan ruang tugas Anda sebelum membelinya?
Bahkan setelah Anda menyaring pilihan Anda dengan semua spesifikasi dan metrik standar, Anda mungkin masih memiliki keraguan yang berkepanjangan.
Apakah robot akan terlalu besar sehingga tidak muat di ruang yang tersedia?
Jika Anda memilih robot yang lebih kecil, apakah ia akan dapat mencapai semua area yang Anda butuhkan untuk tugas?
Apakah ada cara untuk mengoptimalkan ukuran robot agar paling efisien?
Sebelum Anda membeli robot tertentu, sulit untuk mengetahui bagaimana rasanya memiliki robot di fasilitas Anda. Anda dapat menonton semua video YouTube yang Anda sukai, membaca semua lembar spesifikasi, dan bahkan melihat robot di fasilitas orang lain…
Tanpa melihat bagaimana robot akan muat dalam tugas spesifik Anda, terkadang ini bisa menjadi sekadar tebakan. Anda membuat sebanyak mungkin perhitungan, lalu hanya berharap.
Atau Anda memilih untuk terlalu konservatif dan mengorbankan jumlah besar lantai untuk robot yang tidak membutuhkannya.
Mungkin Anda sudah melalui Panduan Memilih Robot untuk Manufaktur kami.
Anda telah mengidentifikasi jenis robot yang Anda butuhkan, end effector mana, dan aksesori mana. Anda telah menyaring opsi Anda menjadi pilihan robot berdasarkan payload dan keulangan. Dan Anda telah menggunakan alat kami untuk memilih jangkauan yang lebih atau kurang wajar.
Tetapi, Anda masih tidak dapat memvisualisasikan ruang penuh yang akan ditempati oleh setiap robot.
Mengapa Sulit untuk Membayangkan Ruang yang Akan Diambil Robot
Masalah dengan robot adalah mereka begitu dinamis.
Dengan mesin CNC, misalnya, Anda dapat berjalan ke mesin di pameran dan melihat tepat berapa banyak ruang yang akan ditempati di lantai kerja Anda. Ukuran penuh mesin mudah dihitung — ini dasarnya kubus besar.
Dengan robot, ruang yang ditempati tidak begitu sederhana. Selain dimensi fisik robot itu sendiri, ia juga menempati ruang yang diperluas yang berisi semua lokasi yang akan dicapai end effector robot saat robot bergerak. Ini dikenal sebagai “workspace” robot.
Sebagian besar robot industri 6 DoF memiliki workspace yang agak seperti bola. Robot delta memiliki workspace kompleks yang terlihat seperti busur 3 dimensi. Robot SCARA memiliki workspace silinder.
Sulit untuk mengetahui hanya dengan melihat robot bagaimana workspace-nya akan terlihat.
Bagaimana Anda dapat memastikan robot yang Anda pertimbangkan akan memiliki workspace yang sesuai dengan kebutuhan Anda?
Visualisasi Ruang Kerja Membantu Anda Membuat Keputusan yang Lebih Baik
Untungnya, ada cara yang dapat Anda gunakan untuk dengan mudah melihat workspace robot dan mengetahui bagaimana itu akan mempengaruhi tugas spesifik Anda.
Dan Anda dapat melakukan ini sebelum Anda bahkan memilih robot mana yang ingin Anda beli.
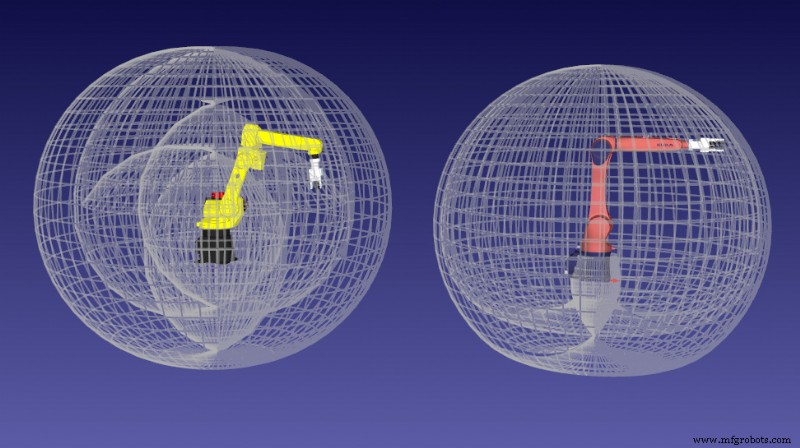
Visualisasi ruang kerja adalah alat yang memungkinkan Anda memvisualisasikan batas luar workspace robot sebagai bentuk 3D. Di RoboDK, ruang ini ditampilkan sebagai garis batas abu-abu yang ditempatkan di sekitar model simulasi robot.
Anda dapat menggunakan fitur ini untuk menginformasikan keputusan Anda tentang robot mana yang terbaik untuk tugas Anda.
Dengan membuat tiruan virtual aplikasi Anda, Anda dapat dengan cepat beralih antara berbagai model robot (tanpa perlu memprogram tugas itu sendiri) dan menggunakan fitur visualisasi ruang kerja untuk melihat apakah robot tertentu akan terbaik untuk kebutuhan Anda.
Setelah Anda menemukan robot yang cocok untuk tugas — berdasarkan workspace-nya — Anda kemudian dapat memprogram aplikasi ke dalam simulator untuk memastikan robot pilihan Anda benar-benar akan dapat melakukan pekerjaan tersebut.
Bagaimana Visualisasi Ruang Kerja Bekerja
Saat Anda melihat lembar spesifikasi robot, Anda biasanya akan melihat representasi gambar dasar dari workspace robot. Biasanya, ini terdiri dari satu tampilan dari sisi dan satu dari atas robot.
Gambar-gambar tersebut membantu, namun tidak cukup membantu.
Visualisasi ruang kerja pada dasarnya versi 3D dari gambar-gambar tersebut. Ini dihasilkan dengan menggerakkan semua sendi robot secara algoritmik melalui semua posisi yang mungkin dan memetakan posisi akhir end effector ke dalam bentuk 3D.
Karena perhitungan dilakukan dalam 3D, ini memberi Anda perspektif yang lebih holistik tentang kemampuan robot tertentu daripada jika Anda hanya melihat lembar spesifikasi robot.
Dampak Penambahan End Effector
Perubahan yang Anda buat pada robot terkadang juga akan mempengaruhi workspace-nya. Misalnya, saat Anda menambahkan end effector, dimensi end effector tersebut akan mengubah ukuran dan terkadang juga bentuk workspace. Di RoboDK, Anda dapat memilih untuk melihat workspace robot dengan dan tanpa end effector-nya.
Kapan pun Anda menambahkan end effector pada robot Anda, praktik yang baik adalah menggunakan fitur visualisasi ruang kerja untuk melihat bagaimana itu akan mempengaruhi workspace robot.
Bagaimana Memulai Menggunakan Visualisasi Ruang Kerja
Dengan RoboDK, sangat mudah untuk menggunakan visualisasi ruang kerja untuk membantu Anda dalam keputusan pembelian robot.
Ini adalah langkah-langkah untuk melihat workspace robot tertentu:
- Muat model robot di RoboDK dari Robot Library yang luas kami.
- Buka panel properti robot dengan klik kanan padanya di pohon program.
- Pergi ke bagian yang berlabel WorkSpace dan pilih untuk melihat workspace robot itu sendiri (dari flange-nya) atau dengan alat yang saat ini terpasang.
- Anda sekarang akan melihat workspace robot divisualisasikan di sekitar robot itu sendiri.
Tentu saja, Anda tidak terbatas untuk hanya melihat workspace satu robot pada satu waktu. Anda dapat memuat beberapa robot ke dalam simulasi dan membandingkan workspace mereka secara berdampingan.
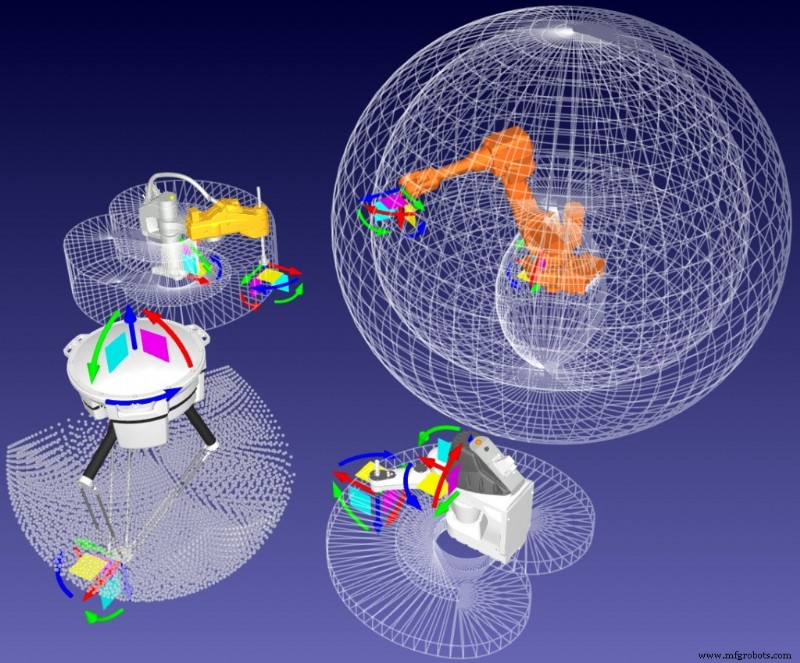
Ini dapat berguna saat Anda mencoba memutuskan antara dua model robot yang berbeda. Namun, ini juga dapat membantu saat Anda menggunakan beberapa robot pada satu tugas dan ingin mengetahui bagaimana workspace mereka mungkin saling berinteraksi dan tumpang tindih.
Bagaimana visualisasi ruang kerja dapat membantu pengembangan robot Anda? Beritahu kami di komentar di bawah atau bergabunglah dengan diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



