Gangguan Radar Mengancam Keselamatan Otomotif: Industri Mendorong Kolaborasi
Keberadaan radar otomotif yang semakin luas telah mengubah kekhawatiran yang once-minor menjadi isu keselamatan kritis: saat banyak kendaraan transmisi secara simultan, sinyal mereka dapat mengganggu satu sama lain.
Radar telah menjadi sumbu sistem bantuan sopir lanjutan (ADAS), melengkapi kamera CMOS dengan visibilitas cuaca semua dan mengaktifkan fitur seperti rem darurat otomatis (AEB). Namun, jika radar “menyilang aliran satu sama lain,” seperti yang terkenal diperingatkan oleh Huanyu Gu dari NXP, performa mereka dapat terkompromi.
“Ada sesuatu yang sangat penting yang lupa saya sampaikan kepadamu. Jangan menyilang aliran. Akan buruk.”
Meskipun produsen belum secara publik menyoroti risiko ini, kepadatan besarnya kendaraan yang dilengkapi radar di jalan raya modern berarti gangguan tidak terhindarkan.
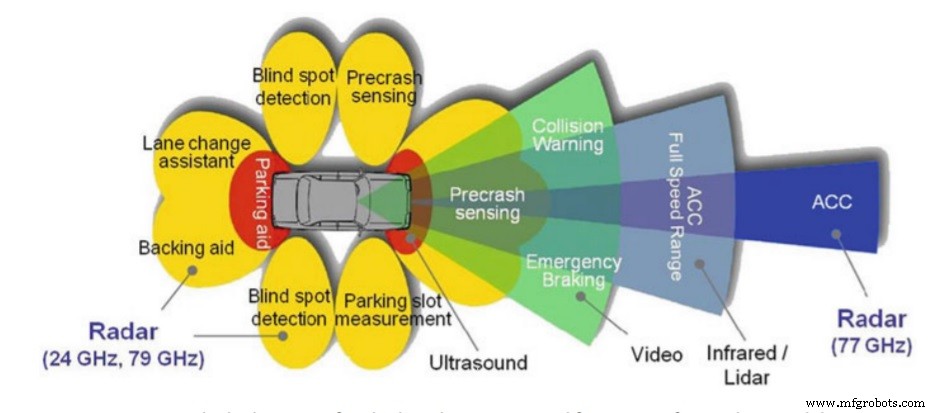
Radar digunakan di seluruh spektrum fungsi keselamatan—dari kontrol cruis adaptif dan deteksi titik buta hingga peringatan tabrkan depan dan bantuan parkir pintar. Mencapai pandangan 360 derajat memerlukan unit jarak pendek dan panjang, dan sistem AEB sering menggabungkan radar dengan lidar dan kamera untuk deteksi cuaca semua.
Peluncuran cepat AEB di seluruh dunia telah mengubah supplier radar menjadi pedang bermata dua. Di satu sisi, permintaan melonjak; di sisi lain, risiko gangguan antar kendaraan menjadi besar.
Tanda regulasi menunjukkan skala adopsi: NCAP China mewajibkan AEB terpasang pabrik untuk semua truk pada 2020; Jepang sekarang mewajibkan AEB depan dan belakang pada semua mobil baru; 20 produsen mobil AS berjanji tingkat pemasangan AEB 100% pada 2022; dan 90% mobil yang dijual di Eropa sudah membawa teknologi menghindari tabrkan kendaraan-ke-kendaraan.
NXP Semiconductors memperkirakan penetrasi radar otomotif akan mencapai 55% pada 2030. Dalam wawancara EE Times terbaru, manajer pemasaran produk senior ADAS NXP, Huanyu Gu, memperingatkan bahwa “saat banyak radar transmisi pada waktu yang sama dan dalam pita frekuensi yang sama atau tumpang tindih, dan jika mereka berbagi jalur yang terlihat, gangguan tidak terhindarkan.”
Martin Duncan, GM ADAS dan ASIC di ST Microelectronics, menggema kekhawatiran ini: “Dengan 25% mobil baru yang sudah dilengkapi radar, masalah ini nyata. Pengambilan kondisi jalan waktu nyata berarti banyak kendaraan akan transmisi secara bersamaan, dan karena mereka semua menggunakan pita 76–81 GHz yang sama, gangguan hanya akan semakin buruk seiring peningkatan penetrasi pasar.”
Contoh penerapan banyak sensor radar yang digunakan untuk sistem keselamatan aktif dan berkendara dibantu (Kissinger, 2012)
Prinsipnya sederhana: setiap radar bergantung pada sinyal yang terpantul untuk memperkirakan jarak dan kecepatan. Saat banyak radar beroperasi dalam dekat satu sama lain, gema mereka tumpang tindih, menyebabkan interferensi konstruktif dan destruktif yang menurunkan akurasi deteksi. Studi “Radar Congestion Study” NHTSA (Sept 2018) menjelaskan bahwa di lingkungan padat, daya interferensi dapat melebihi daya gema hingga beberapa orde magnitudo.
Degradasi semacam ini dapat mengancam keselamatan. “Skenario terburuk dapat mengakibatkan kematian yang disebabkan oleh gangguan radar,” kata Phil Magney, pendiri dan presiden VSI Labs. “Meskipun hari ini, tumpukan radar menggunakan filtering agresif untuk menghindari positif palsu, tetapi itu adalah trade-off bandwidth, bukan obat.”
Industri telah diperingatkan selama sepuluh tahun
Dengan setiap mobil yang dilengkapi radar tambahan di jalan, lingkungan sensor kolektif menjadi semakin kompleks, memaksa supplier untuk bertindak. Namun, respons industri telah terfragmentasi.
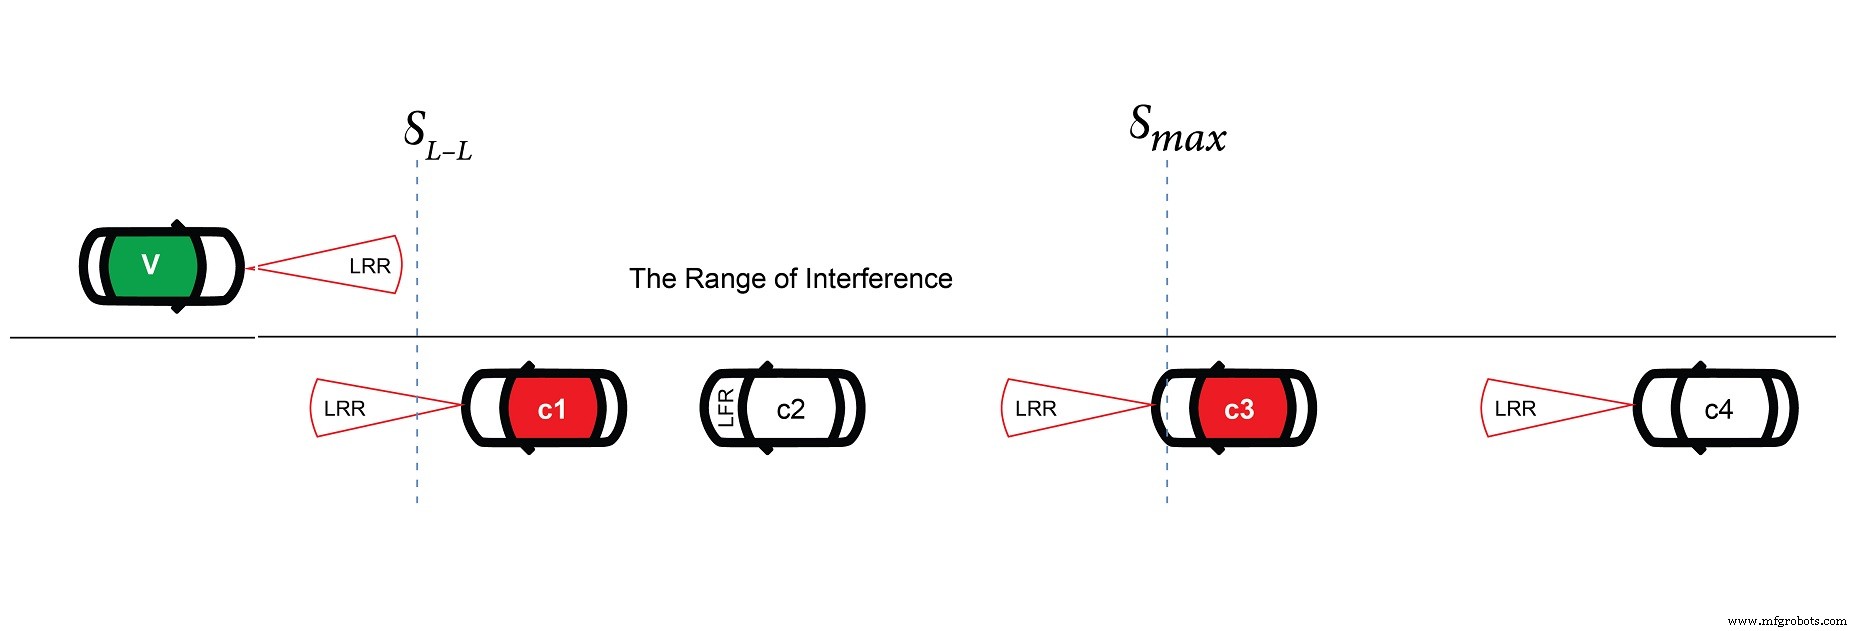
Skenario lalu lintas sederhana di mana interferensi dihitung pada radar korban (hijau) dan dihasilkan oleh kendaraan lain (merah)3. (Sumber: NXP)
Pada 2012, proyek MOSARIM Eropa menguji interferensi radar saling dan mengusulkan teknik mitigasi. Studi terbaru NHTSA mengajukan dua pertanyaan kunci: (1) Seberapa banyak daya radar yang diterima dari transmitter lain? (2) Bagaimana hal ini mempengaruhi performa peringatan tabrkan? Jawaban: tingkat interferensi dalam lalu lintas padat dapat melewati gema yang sah hingga empat orde magnitudo.
Kolaborasi atau regulasi?
Dengan waktu rencana yang panjang, seseorang akan mengharapkan OEM dan supplier Tier-1 untuk mengadopsi strategi proaktif, seperti adaptasi waveform dinamis. Komunitas radar memiliki alat—protokol akses saluran dari telekomunikasi (TDMA, FDMA, CDMA) dapat dipakai ulang untuk radar otomotif. Skema “dengarkan-belum-bicara” dapat mencegah transmisi bersamaan.
Namun, sektor otomotif tidak memiliki pengawasan regulasi atas parameter waveform, dan pasar secara historis menghindari standarisasi. Gu NXP mencatat bahwa “parameter waveform radar tidak diatur, dan tidak ada persetujuan industri tentang bagaimana berbagi spektrum dengan adil.”
Alih-alih, sebagian besar produsen menggunakan trik pemrosesan sinyal: merandomisasi waktu atau frekuensi transmisi untuk mengurangi ketepatan. Gu memperingatkan bahwa “pendekatan buta ini mungkin bekerja saat hanya sedikit kendaraan hadir, tetapi seiring pertumbuhan penetrasi, solusi kolaboratif menjadi esensial.”
Dalam white paper, NXP menyimpulkan bahwa “akhirnya, persetujuan pasar luas akan diperlukan untuk mengalokasikan sumber daya sensasi secara adil sambil mempertahankan diferensiasi.”
Dinamika bebas-bebas
Perusahaan sensor radar sering memprioritaskan algoritma DSP miliknya yang meningkatkan resolusi dan mengurangi interferensi di atas standar industri yang luas. “Industri cenderung menambahkan lebih banyak pemrosesan sinyal pada masalah daripada mendirikan protokol kooperatif,” kata analis veteran Egil Juliussen.
Dalam wawancara terbaru, Gu NXP menguraikan tiga pendekatan mitigasi: (1) melindungi front-end dari saturasi; (2) secara digital mengidentifikasi dan membatalkan interferensi; (3) secara dinamis menyesuaikan parameter waveform. Yang ketiga paling tidak mungkin pada pita 77 GHz saat ini tetapi dapat menjadi viable jika pita yang lebih tinggi (misalnya, 140 GHz) tersedia.
Perlindungan front-end dapat melibatkan pengaturan dual-gain atau nulling spasial dengan beberapa anten untuk membutakan radar terhadap arah interferensi. Teknik digital bergantung pada deteksi interferensi yang akurat; namun, waveform FMCW yang beragam di antara produsen membuat deteksi universal yang sulit.
FMCW tetap standar de facto untuk radar otomotif karena efisiensi bandwidth dan kemampuan estimasi kecepatan. Namun produsen bervariasi parameter kunci—frekuensi carrier, bandwidth, durasi chirp, waktu sampling, durasi siklus sensoring—jadi sinyal “interferensi” yang sama mungkin muncul berbeda pada setiap radar.
Oleh karena itu, langkah pertama adalah deteksi: identifikasi waveform asing, lalu hapus tanpa merusak gema target. Sementara algoritma buku teks ada, mereka terbatas pada interferensi korelasi rendah dan biasanya menangani hanya satu atau dua interferensi.
Duncan ST Micro berkata, “Jika kita tahu bagaimana chirp seharusnya terlihat, kita dapat menyaring sinyal palsu. Memperkenalkan tanda tangan chirp juga membantu.” Ia menambahkan, “Lebih banyak standarisasi pada sinyal yang ditransmisikan akan sangat memudahkan desain tindakan pencegahan.”
Apakah kita sudah merasakan gangguan radar?
Skenario simulasi NHTSA mengilustrasikan tingkat interferensi yang diharapkan:
Di tol dua lajur, frekuensi carrier acak dapat menyebabkan daya interferensi hingga 40 dB di atas daya gema target referensi tipikal.
Radar titik buta yang menghadap ke belakang dapat mengalami interferensi dari radar AEB depan hingga 50 dB lebih besar dari gema target mereka sendiri.
Meskipun prediksi ini, bukti dunia nyata masih langka. “Kami belum pernah mengamati gangguan radar-ke-radar di jalan raya umum,” kata Magney dari VSI Labs. “Kami curiga paparan ada karena campuran radar jarak pendek dan panjang, tetapi itu belum muncul dalam tes lapangan.”
Pengumuman terbaru Tesla untuk menghilangkan radar dari kendaraannya menghindari masalah untuk merek itu, tetapi OEM lain, Tier-1, dan supplier terus mengandalkan radar karena ketahanan cuaca dan hemat biaya.
“Radar tetap salah satu sensor ADAS yang paling hemat biaya, dan penetrasinya akan tumbuh dengan dramatis dalam beberapa tahun mendatang,” menekankan Magney.
>> Artikel ini awalnya diterbitkan di situs saudara kami, EE Times.
Konten Terkait:
Ahli ADAS mempertimbangkan integrasi sensor di kendaraan masa depan
Kendaraan ADAS mendapat nilai buruk pada keselamatan pejalan kaki
Masa depan kendaraan otomatis menghadapi pertanyaan sensor yang belum terjawab
Meningkatkan sensasi jalan di luar visual dengan pemrosesan data cerdas
Radar-on-chip 60-GHz mendukung persyaratan industri otomotif
Sensor mmWave otomotif memungkinkan radar yang lebih cerdas
Untuk lebih banyak Embedded, langganan newsletter mingguan Embedded.