Robot Swarm Berkaki Empat Kolaboratif Menaklukkan Terrain Sulit Bersama
Pada awal masa karantina, profesor Notre Dame dan insinyur robotika Yasemin Ozkan-Aydin menggunakan waktu di rumah untuk merakit robot.
Ozkan-Aydin mengembangkan sistem berkaki kolaboratif yang maneuver melalui terrain kompleks — sebagai tim.
Untuk bergerak di terrain kasar dan ruang sempit, Ozkan-Aydin menyarankan bahwa koneksi fisik antara robot dapat meningkatkan mobilitas. Jika satu robot, misalnya, tidak dapat menggerakkan objek sendiri, mengapa tidak membuat robot membentuk sistem berkaki lebih besar untuk menyelesaikan tugas tersebut?
Itulah yang dilakukan semut, bagaimanapun.
“Ketika semut mengumpulkan atau mengangkut objek, jika satu semut menemukan rintangan, kelompok bekerja secara kolektif untuk mengatasi rintangan itu. Jika ada celah di jalan, misalnya, mereka akan membentuk jembatan sehingga semut lain dapat melintasi — dan itu adalah inspirasi untuk studi ini,” ujar Ozkan-Aydin dalam rilis berita terbaru. “Melalui robotika kita dapat memperoleh pemahaman yang lebih baik tentang dinamika dan perilaku kolektif sistem biologis ini dan menjelajahi bagaimana kita mungkin dapat menggunakan teknologi seperti ini di masa depan.”
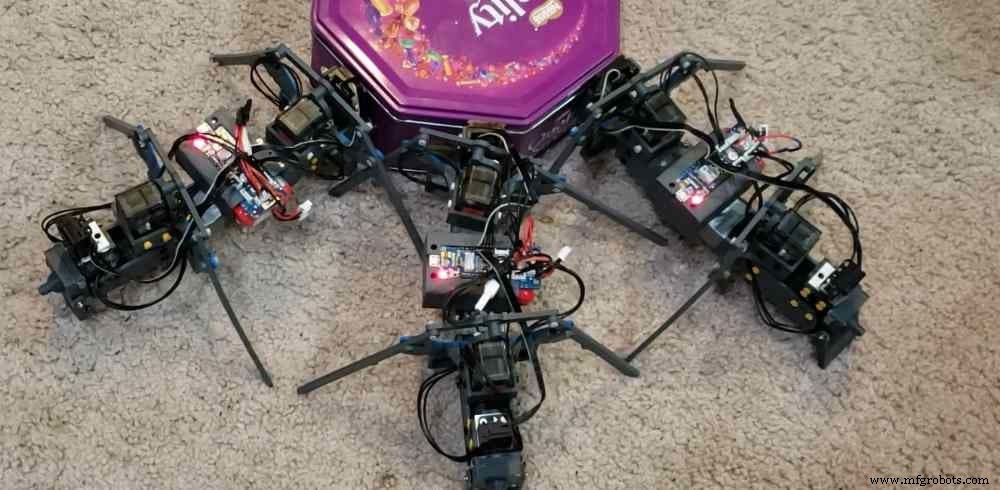
Dengan printer 3D, Ozkan-Aydin membuat robot berkaki empat berukuran 15 hingga 20 sentimeter panjang.
Setiap robot termasuk baterai polimer litium, mikrokontroler, dan tiga sensor. Serta sensor cahaya, dua sensor sentuh magnetik di depan dan belakang setiap robot memungkinkan sistem untuk terhubung.
Empat kaki fleksibel mengurangi kebutuhan akan sensor dan bagian tambahan dan memberi robot tingkat kecerdasan mekanis, yang membantu saat berinteraksi dengan terrain kasar atau tidak rata.
“Anda tidak memerlukan sensor tambahan untuk mendeteksi rintangan karena fleksibilitas kaki membantu robot melampaui mereka,” ujar Ozkan-Aydin. “Menguji celah di jalan, membangun jembatan dengan tubuh mereka; menggerakkan objek secara individu; atau terhubung untuk menggerakkan objek secara kolektif di berbagai jenis lingkungan, tidak berbeda dari semut.”
Ozkan-Aydin memulai penelitiannya untuk studi ini pada awal 2020, ketika sebagian besar negara ditutup akibat pandemi COVID-19. Setelah mencetak setiap robot, Ozkan-Aydin menguji sistem terinspirasi serangga di halaman rumahnya atau di taman bermain dengan putranya.
Lebih Banyak Robot 'Swarm' di Tech Briefs
Lihat bagaimana NASA membantu drone bekerja sebagai tim.
Tonton 'BOBbots' di Tech Briefs TV.
Pelajari bagaimana otak manusia dapat menggerakkan swarm robot.
Profesor Notre Dame melakukan eksperimen pada berbagai jenis terrain, baik alami maupun buatan. Robot manuver melalui dan di sekitar rumput, sekam, daun, dan biji oak, serta tangga busa, karpet rambut, dan terrain kasar dari blok kayu persegi panjang yang ditempel pada papan partikel.
Saat unit individual macet, ia mengirimkan cahaya ke robot tambahan untuk menunjukkan permintaan bantuan. Setelah merasakan cahaya, robot pembantu terhubung dan memberikan dukungan — dorongan saat mereka berjalan bersama — untuk berhasil melintasi rintangan sambil bekerja secara kolektif.
"Setelah robot pembantu menemukan robot pencari dengan mengikuti gradien cahaya, ia terhubung padanya dari belakang dan sensor sentuh pada kedua robot, dan memberitahu robot tentang status koneksi," katakan Profesor Ozkan-Aydin kepada Tech Briefs.
Tim penelitian baru-baru ini menerbitkan hasilnya di Science Robotics.
Penelitian mendatang akan difokuskan pada peningkatan kemampuan kontrol, sensing, dan daya sistem.
Dalam sesi tanya jawab singkat dengan Tech Briefs di bawah ini, Ozkan-Aydin menjelaskan apa yang dapat dilakukan swarm setelah fitur-fitur tersebut ditingkatkan.
Tech Briefs: Bagaimana sensor sentuh magnetik bekerja — apa yang mereka lakukan, bagaimana mereka dikendalikan?
Yasemin Ozkan-Aydin: Setiap robot memiliki dua konektor magnetik, yang mencakup dua magnet tanah langka Neodymium dengan polaritas N-S, di depan dan belakang robot. Konektor magnetik di belakang terhubung ke ekor dan polaritasnya dapat dibalik (S-N) dengan mengangkat ekor ke atas. Jadi, saat ekor diangkat, dua robot dapat terhubung satu sama lain dan saat ekor diturunkan, mereka dapat terlepas.
Tech Briefs: Sinyal "bantuan" dikirim ke robot, bagaimana robot bantuan tahu apa yang harus dilakukan dan tindakan apa yang harus diambil?
Yasemin Ozkan-Aydin: Sinyal bantuan — menyalaikan lampu LED terang di belakang robot — dikirim ke robot bantuan ketika robot pencari macet di tangga atau terrain kasar. Status macet terdeteksi oleh intensitas cahaya yang diukur oleh robot pencari. Ketika robot macet, ia tidak dapat bergerak menuju target (sumber cahaya), dan intensitas cahaya tidak berubah. Robot bantuan selalu menunggu sinyal dari robot pencari.
Tentu saja, ada keterbatasan dalam sistem kami. Misalnya, jika robot bantuan jatuh di luar sinar robot pencari, robot bantuan tidak dapat menemukannya. Dalam desain masa depan, komunikasi antara robot harus ditingkatkan menggunakan jenis sensor lain seperti GPS. Namun, seiring bertambahnya kompleksitas sistem, robot menjadi lebih sulit dikendalikan. Di sini, kecerdasan mekanis memainkan peran penting.
Tech Briefs: Apa arti "kecerdasan mekanis" di sini? Bagaimana mereka berinteraksi tepatnya? Apa yang terjadi saat satu robot terhambat oleh rintangan? Bagaimana sinyal dikirim ke robot tambahan?
Yasemin Ozkan-Aydin: Kecerdasan mekanis berarti suatu mekanisme merespons lingkungan, menyesuaikan diri dengan situasi eksternal baru, atau secara otomatis melakukan beberapa fungsi tanpa umpan balik sensor atau petunjuk dari pengontrol. Setiap robot memiliki empat kaki yang fleksibel secara arah dan ekor. Ketika kaki, atau ekor, mengenai rintangan, ia melengkung ke belakang dan melintasi rintangan. Setelah melewati rintangan, pegas pengembarik menarik kaki ke posisi aslinya. Lengkungan pasif ini juga meningkatkan luas kontak, yang memungkinkan kaki individual atau ekor untuk menghadapi perubahan kekasaran terrain, kehilangan kontak tanah selama fase pendirian, atau melangkah pada atau mengenai rintangan selama fase udara.
Semua robot memiliki dua saklar seperti sensor sentuh untuk mendeteksi status koneksi: satu di depan dan satu di belakang robot. Ketika dua robot terhubung, pusher berbentuk dome yang terlampir pada ekor menyentuh kedua sensor di ekor robot depan dan di kepala robot belakang. Meskipun tidak ada komunikasi tingkat tinggi (misalnya, mengirim koordinat GPS secara nirkabel) antara robot, sensor sentuh memungkinkan setiap robot untuk mengetahui apakah ia terhubung dengan robot lain. Selain sensor sentuh, ada sensor cahaya, atau fototransistor, di bagian bawah depan setiap robot. Sensor ini digunakan untuk mengukur intensitas cahaya lingkungan dan untuk menyediakan komunikasi lokal antara robot.
Tech Briefs: Bisakah Anda memperkuat satu atau dua aplikasi praktis dunia nyata — apa yang dapat capaian swarm, dan bagaimana?
Yasemin Ozkan-Aydin: Swarm robot berkaki dapat melakukan tugas kooperatif dunia nyata seperti operasi pencarian dan penyelamatan, aplikasi pertanian (seperti penanam dan panen, pemantauan lingkungan dan inspeksi tanaman, dll.), pengangkutan objek kolektif, dan eksplorasi angkasa.
Tech Briefs: Mengenai daya, bisakah Anda membayangkan beberapa jenis penanganan energi, misalnya, berdasarkan gerakan?
Yasemin Ozkan-Aydin: Ini adalah poin yang sangat penting yang perlu ditingkatkan dalam desain masa depan. Mungkin mekanisme penanganan energi (seperti material piezoelektrik) dapat dilampirkan pada kaki robot, dan mereka dapat menangan energi selama berjalan, atau setiap robot dapat memiliki panel surya untuk mengisi baterai mereka. Opsi lain adalah hanya satu robot yang dilengkapi dengan mekanisme penanganan energi, untuk mengurangi biaya total, dan ia dapat mentransmisikan daya ke robot lain.
Tech Briefs: Apa yang menginspirasi upaya ini, terutama model alam?
Yasemin Ozkan-Aydin: Studi ini terinspirasi oleh hewan berkaki banyak, seperti serangga kaki banyak atau lipan, yang dapat bergerak secara efektif di berbagai terrain dengan badan dan anggota badan yang fleksibel dan kolektif semut yang dapat mengorganisir diri sendiri dan membuat struktur, seperti jembatan, untuk memecahkan masalah.
Tech Briefs: Bagaimana Anda ingin meningkatkan robot?
Yasemin Ozkan-Aydin: Saat ini, robot dibatasi oleh jangkauan komunikasi yang terbatas. Dengan komunikasi yang lebih baik antara individu, kami berharap unit (quadruped) dalam swarm dapat berkoordinasi dengan baik dan mengubah gerakan kaki mereka sesuai dengan kondisi lingkungan atau tugas yang dilakukan. Selain itu, dimensi robot dapat diskalakan sesuai dengan tugas yang akan dilakukan.
Apa pendapat Anda? Bagikan pertanyaan dan komentar Anda di bawah.



