Mengoptimalkan Manufaktur Komposit: Sensor Ultrasonik Khusus untuk Kontrol Proses
Blog ini adalah lanjutan dari laporan saya tentang proyek CosiMo (“komposit untuk mobilitas berkelanjutan”). Proyek ini diluncurkan pada tahun 2018 oleh Faurecia Clean Mobility (Nanterre, Prancis) untuk mendemonstrasikan “manufaktur pintar” dari tutup kotak baterai komposit. Bagian tantangan berukuran 1.100 milimeter panjang dan 530 milimeter lebar menampilkan penguat serat kaca nonwoven dan serat karbon searah serta sisipan logam dan busa, geometri kompleks termasuk berbagai radius dan ketebalan yang bervariasi dari 2,5 hingga 10 milimeter. Bagian dicetak menggunakan pencetakan transfer resin termoplastik (T-RTM), di mana monomer kaprolaktam disuntik dan kemudian polimerisasi in-situ selama siklus pres panas untuk membentuk komposit poliamida 6 (PA6). Tujuan utama proyek adalah untuk menyelidiki proses yang sepenuhnya terotomatisasi menggunakan kontrol proses berbasis sensor closed-loop.
Blog ini mengeksplorasi lebih detail jaringan 74 sensor yang digunakan dalam bagian tantangan CosiMo, dan khususnya sensor ultrasonik yang dikembangkan oleh Universitas Augsburg (UNA, Augsburg, Jerman) dan bagaimana data dari semua sensor digunakan untuk membangun model digital dari proses (digital twin).
Berdasarkan keberhasilan CosiMo dan kebutuhan akan pusat pengembangan untuk pengembangan manufaktur berbasis sensor dan AI, UNA telah membentuk Jaringan Produksi AI Augsburg, dalam kolaborasi dengan mitra proyek CosiMo German Aerospace Center (DLR) Center of Lightweight Production Technologies (ZLP, Augsburg) dan Fraunhofer Institute for Foundry, Composites and Processing Technology (Fraunhofer IGCV). “Kami sedang menyiapkan fasilitas baru berukuran 5.000 meter persegi yang akan kami operasikan dalam kolaborasi,” kata Dr. Markus Sause, profesor UNA dan direktur Jaringan Produksi AI Augsburg. “Kami akan memiliki sel produksi otomatis, banyak yang berfokus pada teknologi komposit, yang akan memungkinkan kami untuk mendemonstrasikan apa yang dapat dilakukan AI.”
Jaringan Sensor CosiMo
Untuk proyek CosiMo, 74 sensor terintegrasi dalam cetakan RTM baja yang disuplai oleh Christian Karl Siebenwurst GmbH & Co. KG (Dietfurt, Jerman) untuk pencetakan tutup kotak baterai T-RTM. Digunakan untuk memantau parameter proses selama injeksi resin, infiltrasi (pemantauan aliran depan) dan polimerisasi in-situ, jaringan ini mencakup:
- 1 sensor vakum
- 4 sensor tekanan/suhu oleh Kistler (Winterthur, Swiss)
- 4 sensor suhu oleh Kistler
- 8 sensor analisis dielektrik (DEA)/suhu oleh Netzsch (Selb, Jerman)
- 57 sensor ultrasonik yang dikembangkan oleh Universitas Augsburg.
Dalam laporan awal saya tentang CosiMo, saya membahas bagaimana jaringan sensor ini untuk R&D, bukan produksi standar:
“Untuk produksi seri industri, tidak ada yang akan memasang begitu banyak sensor dan itu bukan apa yang kami harapkan,” kata pemimpin manufaktur proyek CosiMo di DLR ZLP, Jan Faber. “Tapi untuk penelitian ini, jaringan sensor sangat presisi dan membantu kami untuk memiliki visibilitas penuh ke dalam proses dan perilaku material. Kami dapat melihat efek lokal dalam proses sebagai respons terhadap variasi ketebalan bagian atau material terintegrasi, seperti inti busa.”
Jadi, bagaimana jaringan ini dirancang? “Sebagian besar adalah sensor ultrasonik karena mereka memiliki biaya terendah,” Faber menjelaskan. “Kami menggunakan mereka dalam grid pada jarak yang ditentukan satu sama lain. Di beberapa posisi, kami mengeluarkan sensor ultrasonik dan memasukkan sensor suhu/tekanan Kistler atau sensor DEA/suhu Netzsch. Dan untuk sensor spesifik ini, baik DEA maupun Kistler, kami hanya mencoba untuk memiliki satu dekat sprue, tempat resin masuk, dan satu jauh dari sana. Dengan demikian, kami dapat memantau lokasi tempat resin tiba setelah telah melihat suhu cetakan untuk beberapa waktu.”
Mengapa menggunakan berbagai jenis sensor? “Salah satu tugas penelitian adalah membandingkan sinyal dan melihat bagaimana berbagai jenis sensor berkinerja,” kata Faber. Ini penting karena berbagai jenis sensor didasarkan pada prinsip pengukuran yang berbeda. Misalnya, sensor DEA mengukur impedansi AC resin, yang dapat dibagi menjadi berbagai fraksi, yang gilirannya menunjukkan berbagai efek dalam polimer. Sementara itu, Kistler menggunakan sensor piezoresistif yang bergantung pada Wheatstone Bridge berbasis silicon — tipe rangkaian yang digunakan untuk mengukur resistansi listrik dinamis — yang terhubung ke membran yang membentuk ujung sensor terpasang di dinding ruang cetak. Membran melebar di bawah tekanan, yang mengubah resistansi listrik Wheatstone Bridge silicon, yang gilirannya mengeluarkan sinyal listrik. “Kami juga menggunakan sensor 4001a terbaru Kistler yang mengukur baik tekanan maupun suhu,” catat Faber. “Sangat berguna untuk memiliki kedua nilai untuk titik lokal tertentu dalam cetakan.”
Sensor Ultrasonik UNA
Sebagian besar sensor yang digunakan dalam jaringan bagian CosiMo adalah sensor ultrasonik yang dikembangkan oleh UNA. Sause menyatakan bahwa ini disukai tidak hanya karena biayanya rendah (<10 euro) tetapi juga karena dapat memberikan berbagai macam informasi.
Sensor ultrasonik telah digunakan selama bertahun-tahun untuk memeriksa bagian komposit yang jadi, tetapi juga memiliki sejarah panjang dalam pencetakan injeksi. Sensor ultrasonik mengirimkan gelombang suara frekuensi tinggi ke dalam medium dan mengukur pantulannya (pulse-echo) dan/atau transmisisinya. Dalam proyek CosiMo, frekuensi nominalnya adalah 2.000 kilohertz. Dari 57 sensor ultrasonik yang terpasang dalam cetakan — pada jarak 20 milimeter dari permukaan ruang cetak — 10 beroperasi dalam mode transmisi, dan sisanya dalam mode pulse-echo. Sensor ultrasonik mengukur kecepatan gelombang dan penurunan amplitudo (attenuasi); keduanya sensitif terhadap properti polimer. Selain itu, kecepatan gelombang dapat dihitung sebagai fungsi tekanan dan suhu, tetapi data ultrasonik harus dikalibrasi terhadap polimer yang diteliti.
“Sensor ultrasonik yang kami kembangkan sebenarnya tidak jauh berbeda dari yang tersedia secara komersial,” kata Sause. “Ini didasarkan pada bahan piezoelektrik, yang cukup sensitif dalam mengubah gerakan elastis menjadi sinyal listrik. Namun di mana sensor tipikal dapat beroperasi pada suhu hingga 150°C, kami harus menyesuaikan suhu tinggi pencetakan termoplastik di atas 200°C, yang agak menantang untuk elektronik sensor.”
“Kami juga harus merancang sistem mekanis untuk mengintegrasikan sensor dengan baik ke dalam cetakan,” katanya, “yang memerlukan pemuatan spring dengan perekat yang baik untuk memberikan kopling yang baik. Ada portofolio besar persyaratan yang harus dipenuhi sensor; jadi, kami harus merancangnya hampir dari nol. Kami juga melakukan desain akustik yang baik dari seluruh sistem.”
Pemantauan Polimerisasi dan Aliran Depan
“Akustika berfokus pada properti elastis dari material dalam cetakan,” lanjut Sause. “Dasarnya, kekakuan dalam cairan tidak sama seperti saat polimerisasi selesai. Kami secara efektif memantau transisi tersebut. Kami melihat intensitas akustik pantulan gelombang pada antarmuka dari cetakan ke material polimer di setiap lokasi sensor, dan dengan demikian terus melacak penyemburan seiring waktu.”
Mekanisme pengukuran ini dijelaskan oleh Sause dan Faber, et. al., dalam makalah konferensi SAMPE Europe 2021, “Sensor-based process monitoring of in-situ polymerization in T-RTM manufacturing with caprolactam”. Rasio amplitudo sinyal akustik pantulan sebelum dan setelah impregnasi preform bergantung pada indeks refleksi pada antarmuka cetakan-ke-bagian, R. Ini mendekati nilai konstan seiring kemajuan polimerisasi. Secara ideal, setelah polimerisasi mendekati selesai, perubahan R akan nol.
Sedikit lagi, dari sinyal akustik transmisi, dapat diekstrak waktu perjalanan bagi gelombang ultrasonik untuk melewati preform yang telah diimpregnasi. Ini membantu karena kecepatan suara melalui preform berhubungan dengan tingkat polimerisasi. Untuk percobaan yang diselesaikan pada saat makalah SAMPE Europe 2021, waktu antara basahnya preform secara menyeluruh di lokasi sensor hingga selesainya polimerisasi adalah 240 detik.
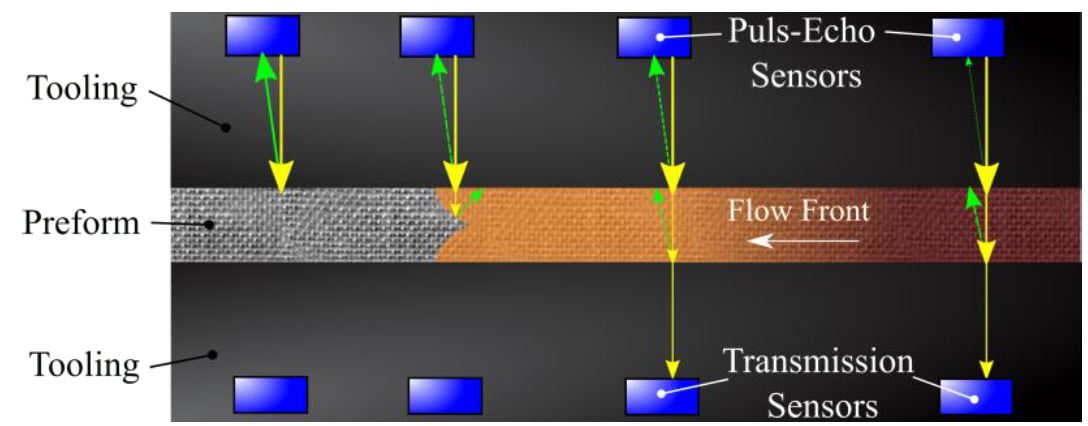
“Kami juga dapat memantau aliran selama injeksi,” menjelaskan Sause, “karena informasi sinyal akustik berubah saat aliran depan polimer melewati sensor.” Juga diverifikasi dalam makalah SAMPE Europe 2021, sinyal akustik menurun drastis dari nilai ternormalisasi awal 1 menjadi antara 0,85-0,9 saat tiba aliran depan kaprolaktam untuk sensor yang dipilih 15 detik setelah injeksi dimulai.
Membangun Digital Twin dari Proses
Sause berkata mengembangkan sensor ultrasonik sebenarnya adalah bagian yang sangat kecil dari apa yang dilakukan UNA dalam proyek CosiMo, “dan bahkan bukan bagian yang paling menarik.” Prestasi nyata, katanya, adalah dalam analisis data dan pengembangan model digital dari proses untuk mengaktifkan kontrol closed-loop selama manufaktur bagian.
“Apa yang kami coba lakukan adalah menyediakan informasi tentang apa yang sebenarnya terjadi dalam cetakan,” katanya. “Kami telah memiliki rute yang telah diinisialisasi untuk menyesuaikan proses dengan suhu dan tekanan, lebih atau kurang, tetapi apa yang kami lakukan sekarang adalah mengeksploitasi informasi sinyal akustik dengan melakukan pulsing aktif di setiap lokasi sensor. Dan ini memungkinkan kami untuk menentukan berbagai hal seperti bentuk aliran depan, waktu untuk mencapai setiap bagian preform dan tingkat polimerisasi di setiap lokasi sensor.”
“Idealnya, Anda dapat menetapkan pengaturan untuk mengaktifkan kontrol closed-loop dan menyesuaikan selama proses,” kata Sause. “Ini akan mencakup parameter seperti tekanan injeksi dan tekanan serta suhu cetakan. Anda juga dapat menggunakan informasi ini untuk mengoptimalkan material Anda.”
Pengembangan digital twin adalah upaya multi-tahap dan multi-mitra. Ini dimulai dengan salah satu paket kerja yang ditugaskan ke DLR ZLP. “Kami menyiapkan simulasi berdasarkan pelat 2D, di mana kami ingin mensimulasikan pengisian dan polimerisasi menggunakan perangkat lunak simulasi PAM-RTM dari ESI Group (Rungis, Prancis),” kata Faber. “Kami mendapatkan data permeabilitas preform dari mitra proyek ITA (Institute for Textile Technology, RWTH Aachen, Jerman) dan SGL Carbon (Wiesbaden, Jerman) dan juga model reaktif dari reaksi polimer termoplastik dari Universitas Augsburg. Kami lalu mengintegrasikan semuanya ke dalam simulasi dan mencoba melihat sejauh mana kami dapat mendekati data sensor sebenarnya.”
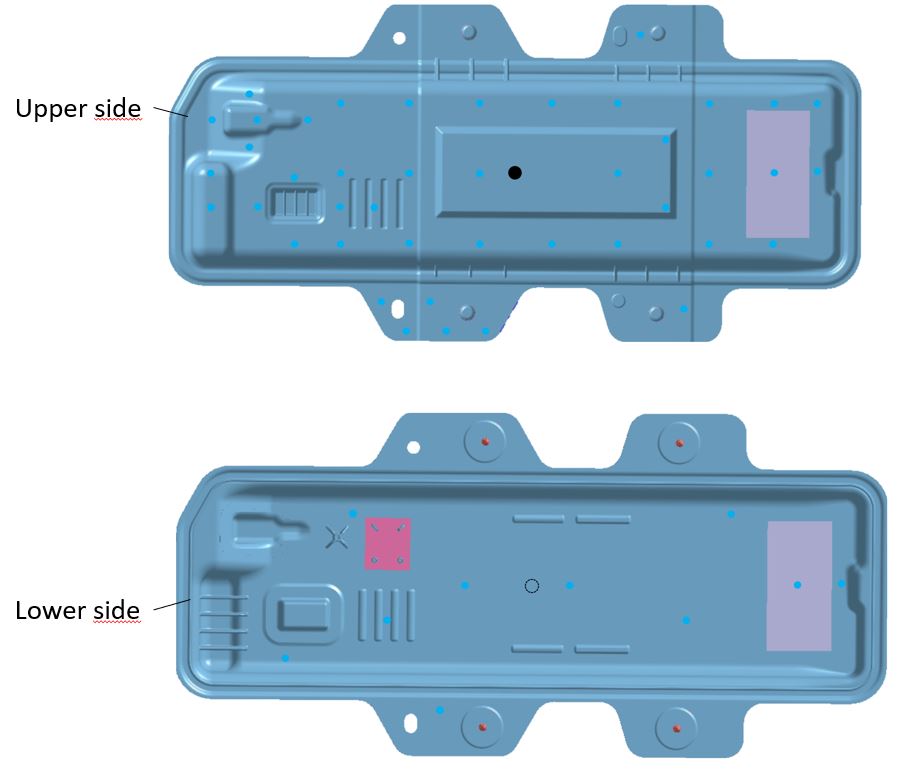
Titik biru muda di cetakan atas dan bawah untuk bagian demonstrator proyek CosiMo menyediakan data pada titik tertentu selama proses. Ini kemudian digunakan dalam simulasi digital twin untuk menginterpolasi antara lokasi sensor dan memodelkan proses di seluruh bagian. Foto Kredit: Proyek CosiMo, DLR ZLP Augsburg, Universitas Augsburg
“Kami menemukan, berdasarkan model pelat 2D, bahwa kami sebenarnya sangat dekat, perihal pengisian,” lanjut Faber. “Tapi kami memiliki beberapa efek suhu selama polimerisasi yang tidak dapat kami deskripsikan dalam simulasi. Misalnya, reaksi polimerisasi ini eksotermal, dan Anda melihat kenaikan ringan di sensor suhu dalam data sebenarnya, tetapi kenaikan dalam simulasi jauh lebih tinggi. Jadi, ini adalah area di mana kami melanjutkan beberapa pekerjaan.”
Salah satu hal yang ingin ditemukan tim dari simulasi adalah waktu yang diperlukan agar polimerisasi selesai. &ldquo yang kami inginkan benar adalah waktu minimum yang kami butuhkan dalam cetakan,” catat Faber. Informasi ini berasal dari model simulasi, dan bergantung, seperti semua simulasi, pada berbagai jenis sensor dan algoritma AI. Misalnya, Netzsch menyediakan sensor dielektrik yang digunakan untuk analisis dielektrik, tetapi juga membantu dengan bagian dari digital twin dari proses. “Mereka menyiapkan model AI prediktif untuk menyelidiki mekanisme di dalam injeksi dan untuk memprediksi kapan polimerisasi harus selesai dan bagaimana status polimerisasi,” kata Faber.
(Catatan, Netzsch telah menggabungkan kompetensinya dalam karakterisasi material, simulasi kinetik dan teknologi sensor untuk menawarkan opsi baru di AI dan solusi cloud. Jenis solusi terintegrasi ini telah berhasil demonstrasikan dalam CosiMo untuk memberikan evaluasi real-time dari tingkat polimerisasi dan akan dikomersialkan merek sensXPERT.)
Dari jaringan sensor lengkap dan simulasi, ditemukan bahwa 96% adalah polimerisasi maksimum yang tercapai dan membutuhkan waktu 4,5 menit. “Jadi itu jauh lebih cepat dari proses infus tetapi jauh lebih lambat dari injeksi kecepatan tinggi menggunakan termo-set, misalnya.”
“Data sensor sesuai dengan model digital twin,” kata Sause. “Ideanya adalah untuk memiliki model yang berjalan pada saat yang sama dengan proses yang secara numerik stabilized oleh informasi sensor. Titik biru menyediakan grid kasar sensor ultrasonik, dan kemudian kami dapat menginterpolasi di antara titik-titik tersebut. Misalnya, kami dapat menyediakan video tentang bagaimana aliran depan berkembang dalam bagian CosiMo sebagai fungsi waktu berdasarkan data pengukuran dari jaringan sensor dalam cetakan kami.”

Screenshot video tentang bagaimana aliran depan berkembang dalam bagian CosiMo (titik inlet injeksi adalah titik putih di tengah) sebagai fungsi waktu berdasarkan data pengukuran dari jaringan sensor dalam cetakan. Foto Kredit: Proyek CosiMo, DLR ZLP Augsburg, Universitas Augsburg
Bagaimana validasi prediksi tingkat polimerisasi dilakukan?
“Kami memiliki beberapa pendekatan,” kata Sause. “Pertama, seorang mahasiswa Pascasarjana di sini di UNA sedang melakukan serangkaian pemodelan untuk kinetika reaksi sistem material kaprolaktam-ke-PA6. Jadi, dia sedang mempelajari secara bersamaan spektroskopi inframerah bersama data reometri dan data dari sensor analisis dielektrik untuk memberikan model material yang sangat presisi untuk kinetika reaksi yang telah tereduksi dari sistem tersebut dan untuk memvalidasi model tersebut. Jadi, kami menggunakan model yang sama untuk cross-validate sensor kami.”
Arsitektur Digital Twin
Arsitektur bagaimana digital twin beroperasi dijelaskan oleh Stieber, et. al. dalam makalah teknis tahun 2020, “Towards real-time process monitoring and machine learning for manufacturing composite structures”:
Ini terdiri dari tiga bagian: mesin T-RTM, sensor in-situ dalam cetakan perkakas dan digital twin. Struktur ini dan digital twin, khususnya, telah dikembangkan dengan tujuan O1 – O4 dalam pikiran:
- O1: Pantau proses manufaktur setiap bagian komposit dengan sensor in-situ dari perkakas.
- O2: Visualisasikan setiap proses manufaktur secara real-time untuk mendapatkan wawasan proses lebih lanjut.
- O3: Latih model ML pada data simulasi dan nyata untuk memprediksi hasil proses manufaktur.
- O4: Gunakan model ML yang telah dilatih untuk mengurangi tolakan produksi.
Sensor kemudian memberikan data ke analitik tepi digital twin, yang kemudian dapat digunakan untuk memprediksi dinamika aliran depan di masa depan, menentukan volume serap setiap preform tekstil, memprediksi titik kering dan mendeteksi anomali yang dapat mengurangi bagian tolakan.
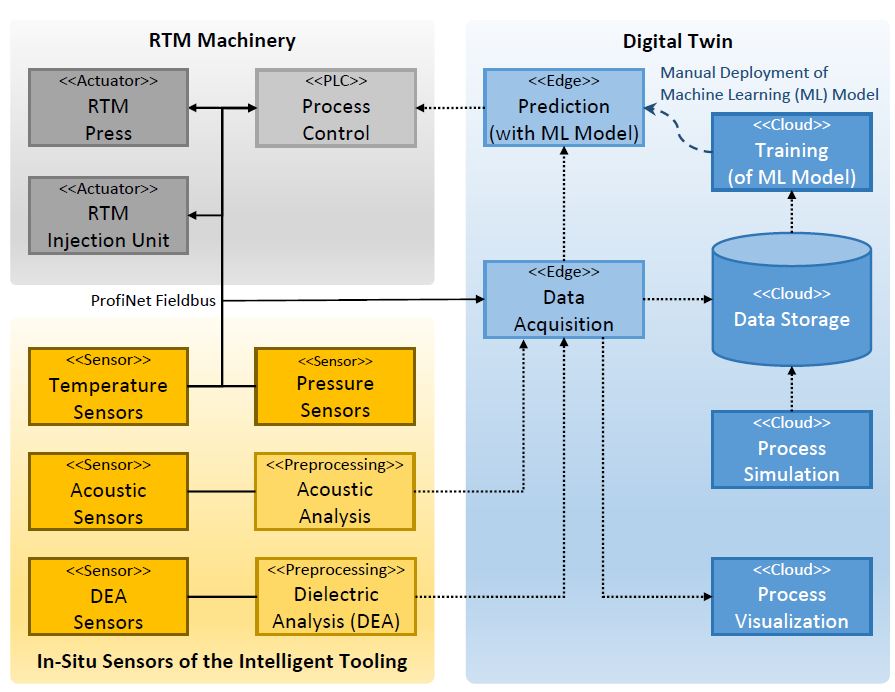
Mesin T-RTM terdiri dari dua komponen off-the-shelf: pres panas 440-kilonewton Wickert (Landau in der Pfalz, Jerman) dan unit injeksi T-RTM KrausMaffei (Munich, Jerman). Kedua mesin ini serta seluruh jaringan sensor terhubung ke PLC (programmed logic controller) yang bertanggung jawab untuk mengontrol keseluruhan proses manufaktur.
Karena sensor memerlukan pre-prosesing real-time untuk mengubah data mentah menjadi informasi tingkat yang lebih tinggi tentang aliran depan atau pengemasan resin, data yang telah diproses sebelumnya dicatat langsung di tepi menggunakan unit akuisisi data ibaPDA dari iba AG (Fürth, Jerman). Dengan demikian, data sensor dicatat dan digabungkan dengan timestamp yang konsisten yang terhubung ke data proses dan informasi bagian dengan data sensor sesuai dengan tujuan O1 dan O2.
Untuk mengoptimalkan secara otomatis proses manufaktur, data yang tersimpan digunakan untuk melatih model pembelajaran mesin (ML) untuk mengatasi tujuan O3. Model-model ini bertanggung jawab, misalnya, untuk merekonstruksi aliran depan resin dari jaringan sensor, untuk memprediksi kemajuan aliran depan, dan – secara ideal – untuk menyesuaikan parameter proses untuk mengoptimalkan hasil baik selama instance proses atau untuk run selanjutnya. Karena data nyata umumnya tidak cukup untuk melatih model yang andal, tim digital twin menggunakan run simulasi PAM-RTM untuk melengkapi data yang diukur. Setelah pre-training menggunakan data simulasi, digital twin disesuaikan dengan data dunia nyata. Strategi ini dikenal sebagai Transfer Learning dan telah diadopsi dengan sukses dalam aplikasi visi komputer dan pemrosesan bahasa alami. Analitik canggih yang mungkin dengan ML memungkinkan kemampuan prediksi yang meningkat dan visualisasi proses serta kontrol closed-loop.
Integrasi Sensor untuk Produksi Komposit Industri
Jadi, bagaimana produsen bagian komposit menerapkan teknologi ini untuk mengembangkan kontrol closed-loop dalam proses produksi mereka sendiri? Sause berkata masuk akal untuk menggunakan beberapa jenis sensor untuk cross-validate pemantauan aliran dan pengemasan/polimerisasi dan untuk memberikan informasi komplementer. Dan kemudian adalah masalah menentukan penempatan sensor, termasuk jenis mana yang ditempatkan di setiap lokasi. “Misalnya,” katanya, “Anda tidak memerlukan sensor tekanan dan suhu di mana-mana, tetapi hanya di tempat yang Anda butuhkan titik data kunci, seperti masuknya resin, titik geometri kompleks, dll.”
Berapa banyak sensor? “Untuk CosiMo, kami menggunakan 74 sensor, tetapi untuk bagian setengah meter Anda akan menggunakan lebih sedikit, mungkin 35-40 tergantung pada geometri Anda dan titik kunci yang Anda minati,” kata Sause. “Itu juga tergantung pada proses produksi. Ada proses di penerbangan, misalnya, yang telah digunakan selama bertahun-tahun dan sudah sangat teruji. Untuk ini, Anda mungkin tidak memerlukan begitu banyak sensor dan mungkin dapat mengintegrasikannya tanpa banyak pekerjaan pengembangan di awal. Tetapi proses lain lebih tidak diketahui dan akan memerlukan lebih banyak kerja di awal. Untuk CosiMo, kami sedang mempertimbangkan penggunaan T-RTM dengan polimerisasi in-situ ke PA6, dan ini tidak terlalu didokumentasikan seperti RTM dengan epoxy, misalnya.”
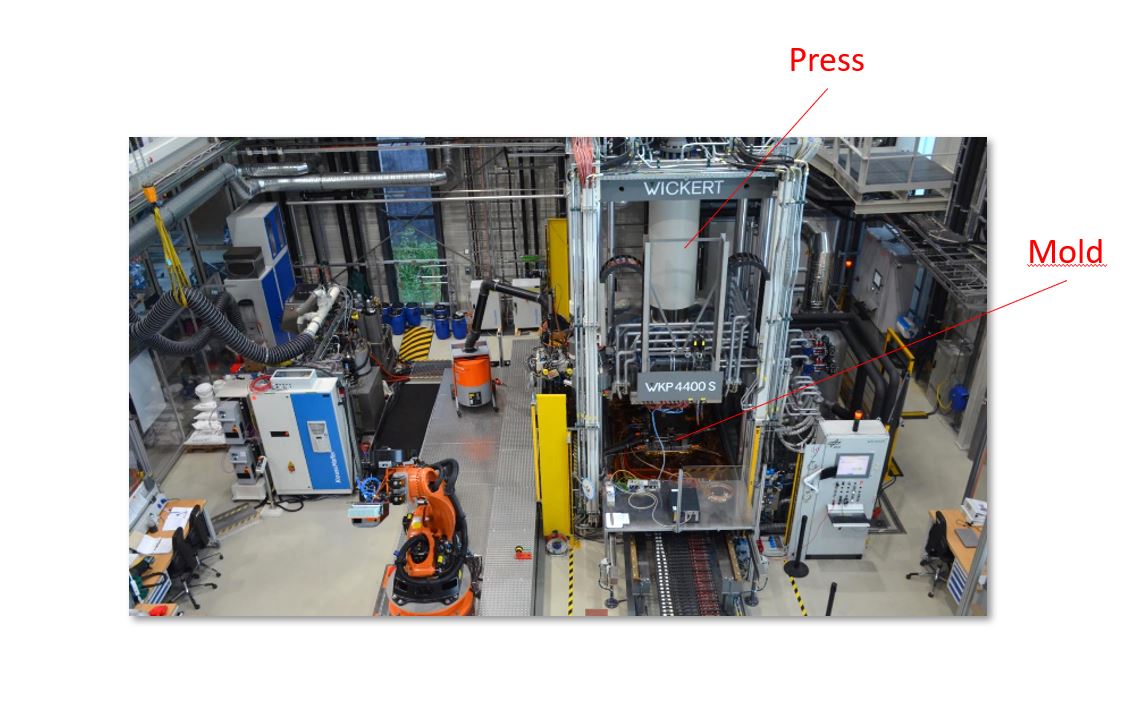
Peralatan manufaktur dalam proyek CosiMo terdiri dari pres 440-kN Wickert dan mesin injeksi KraussMaffei. Foto Kredit untuk seri ini: Proyek CosiMo, DLR ZLP Augsburg, Universitas Augsburg
Seberapa memakan waktu membangun model digital? Dan apakah itu selalu diperlukan untuk mencapai kontrol closed-loop? “Lagi, itu tergantung pada proses Anda dan level yang ingin Anda capai,” kata Sause. “Pertama-tama, memiliki informasi sensor yang terintegrasi memungkinkan Anda untuk memvisualisasikan apa yang terjadi di dalam kotak hitam pemrosesan Anda dan parameter mana yang harus digunakan.
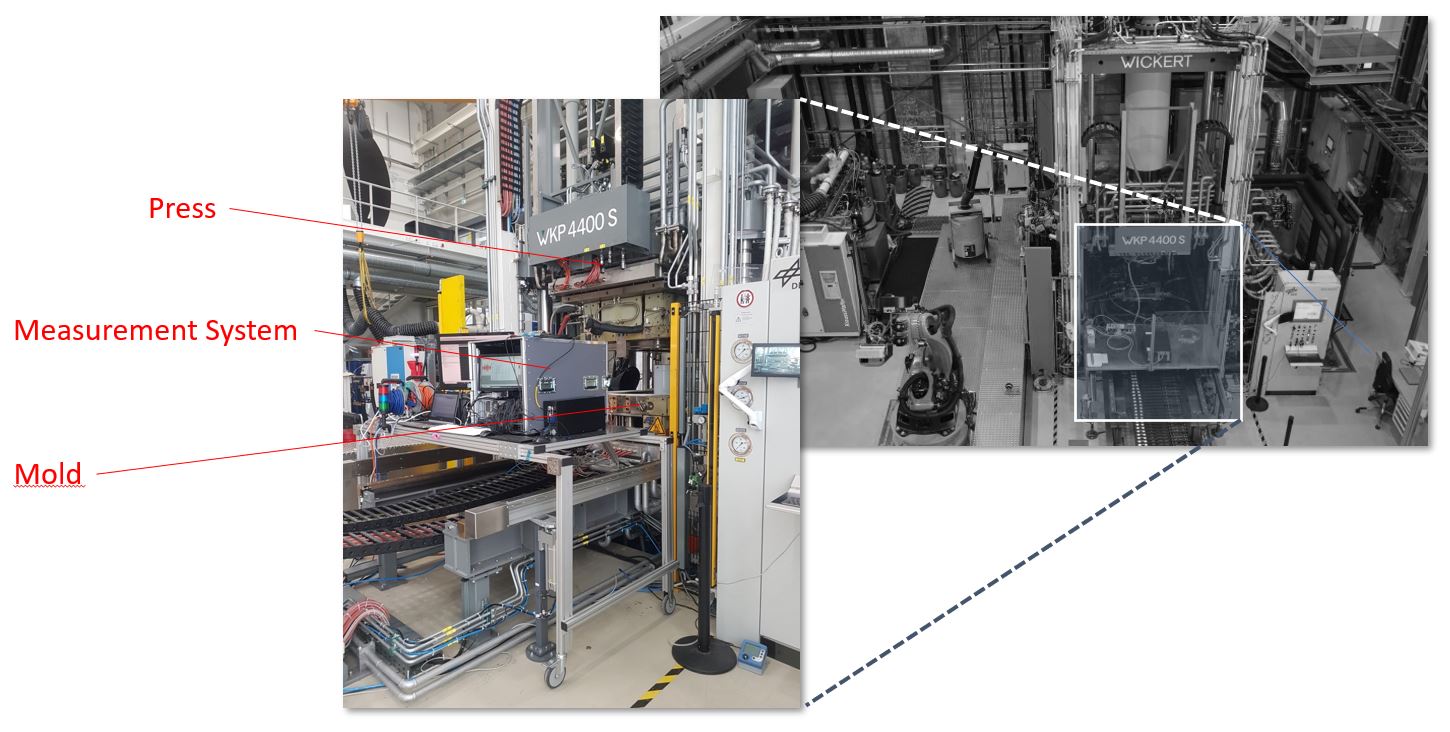
Sistem kontrol closed-loop yang dikembangkan dalam CosiMo juga mengintegrasikan sensor dalam cetakan dan sistem akuisisi data (sistem pengukuran yang ditampilkan di sini) oleh iba AG.
Setelah target pertama tercapai, itu adalah beberapa langkah lagi untuk mencapai kontrol proses closed-loop. Setengah jalan, mungkin, adalah untuk memiliki visualisasi dan Anda dapat menekan tombol stop sendiri untuk menyesuaikan proses dan mencegah bagian tolakan. Itu juga adalah awal. Dan kemudian Anda dapat mengembangkan digital twin, tetapi itu memerlukan data pelatihan. Jadi, Anda harus menyediakannya dengan cara apa pun, yang berarti Anda dapat memproduksi beberapa bagian untuk digunakan sebagai data masukan. Tapi kemudian, Anda juga perlu memproduksi bagian dengan kualitas rendah. Jadi, itu adalah masalah kemauan Anda untuk berinvestasi dalam pelatihan pendekatan pembelajaran mesin Anda.”
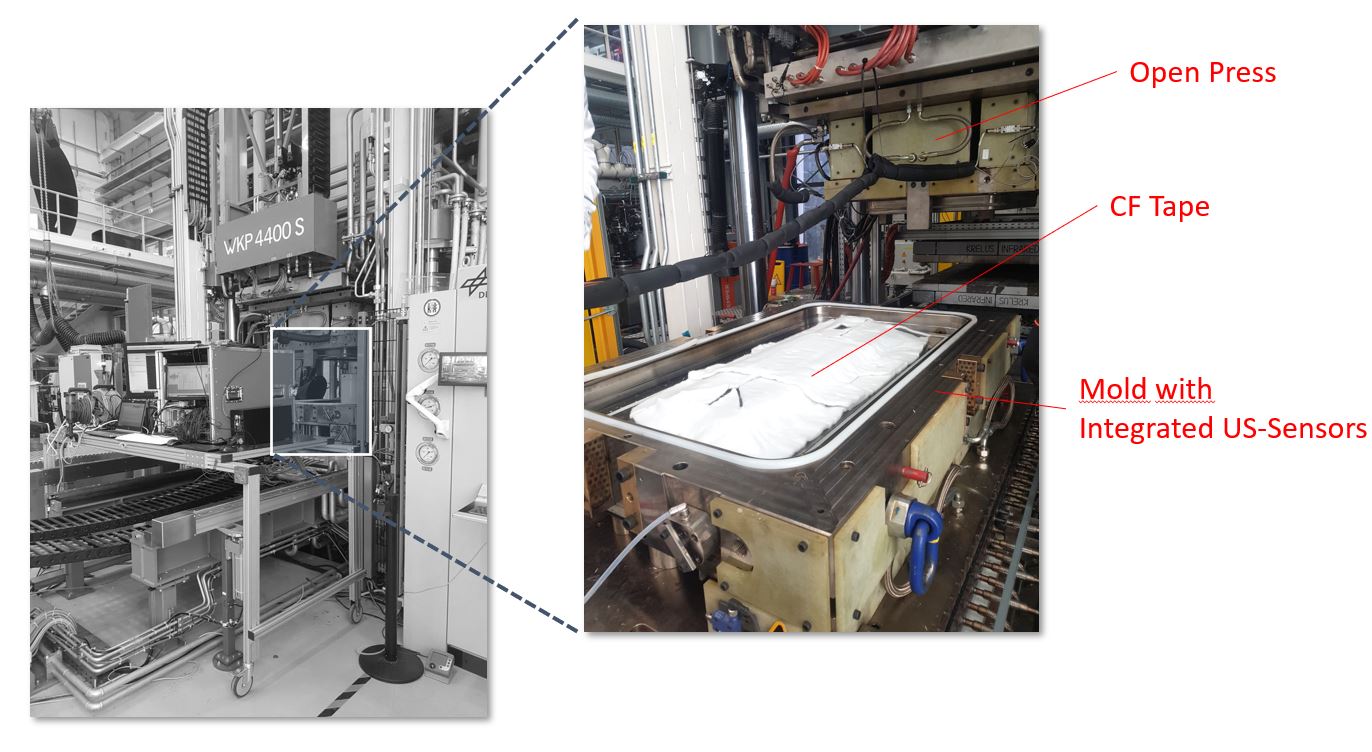
Setelah dilatih, digital twin dapat mengoptimalkan parameter proses dan memberikan kontrol proses closed-loop.
Namun, Sause memaklapi bahwa pendekatan transfer learning yang diambil dalam CosiMo, “dapat ditransfer hingga tingkat tertentu ke geometri atau sistem material yang serupa dan variasi lain yang tidak sepenuhnya mengubah situasi. Jadi, Anda dapat membangun database Anda dengan cara itu, dengan kemungkinan untuk mengidentifikasi tren efisiensi menggunakan data yang sudah diperoleh. Anda kemudian dapat menggunakan itu untuk pertanyaan lain yang mungkin Anda miliki di samping.”
Jadi, cara untuk memulai terlihat seperti: mulai menggunakan sensor dan membangun model digital yang sejalan dengan sensor sehingga Anda dapat memahami proses Anda? “Tentu saja,” kata Sause. “Dan saya dapat menjamin bahwa sebagian besar mesin yang digunakan dalam produksi saat ini masih sangat bodoh. Banyak mesin tidak memiliki sensor apa pun yang dapat memberikan database untuk memberikan umpan balik tentang apa yang terjadi. Jadi, ya, integrasi sistem sensor akan menjadi langkah pertama. Tetapi Anda perlu melakukan sistematis akuisisi data, dan juga menyediakan arsitektur penyimpanan data, untuk dapat melakukan sesuatu dengan data. Anda sebenarnya melihat banyak perusahaan yang memiliki sensor terintegrasi, tetapi kemudian mereka tidak melakukan apa-apa dengan data.”
Jaringan Produksi AI
Dalam menjawab pertanyaan di atas, Sause selalu kembali ke berbagai kelompok di dalam UNA serta perusahaan spin-off yang dapat menyediakan layanan integrasi sensor dan digital twin. Untuk itu, Jaringan Produksi AI Augsburg diluncurkan pada Januari 2021 oleh UNA, DLR ZLP dan Fraunhofer IGCV. “Kerangka kerja kolaborasi berasal dari proyek-proyek yang kami miliki dengan DLR dan Fraunhofer di masa lalu,” kata Sause. “Kami mengambil cetak biru dalam pengembangan produksi berbasis AI dari CosiMo dan sekarang memperluasnya ke skala yang sangat luas. Jadi, misalnya, anggaran untuk pekerjaan kami dalam CosiMo adalah 10 juta euro, tetapi untuk Jaringan Produksi AI itu adalah 92 juta euro sebagai pendanaan awal. Ini akan memberikan kami kemungkinan untuk memulai banyak proyek penelitian baru seperti CosiMo dalam mengeksploitasi AI dalam manufaktur. Dan kami tidak hanya bekerja di komposit, tetapi kami memang memiliki fokus kuat padanya.”
Menggunakan sensor ultrasonik untuk meningkatkan pemesinan CNC adalah proyek yang sudah dimulai pada tahun 2021. “Ada proyek yang akan segera dimulai tentang daur ulang komposit matriks keramik (CMC),” kata Sause, “dan kami akan memiliki beberapa proyek dengan hubungan erat antara manufaktur aditif dan daur ulang material serat terkuat yang direkayasa secara khusus.”
Seperti yang telah dijelaskan Sause tentang peran masing-masing organisasi, tidak ada persaingan, karena setiap institusi memiliki anggaran yang dialokasikan. “Kami semua memiliki bagian kita, dan dengan demikian bebas untuk berkolaborasi seperti yang kami lakukan di masa lalu. Juga, kami saling mengenal cukup baik dan kompetensi, kekuatan serta kelemahan masing-masing. Asyik untuk bekerja bersama karena kami tahu apa yang bisa dan tidak bisa dilakukan. Kami telah dihubungi oleh banyak perusahaan yang ingin bekerja dengan kami dan kami sedang membahas bagaimana menemukan kecocokan ideal dari sisi kompetensi kami.”
Mengenai fasilitas produksi berukuran 5.000 meter persegi, “kami semuanya akan mengelolanya bersama,” kata Sause. “Kami berencana untuk membuka di awal tahun 2023 dan mulai memasang mesin. Dan kami akan menyediakan pengaturan produksi otomatis yang menghubungkan sel-sel individu. Banyak di antaranya akan berfokus pada teknologi produksi komposit. Dan kami akan melakukannya untuk juga menampilkan dan mendemonstrasikan kepada mitra dari industri, apa yang dapat dilakukan AI dalam pengaturan produksi seperti itu. Kami juga ingin memiliki mitra dari industri yang datang dan juga memasang mesin di fasilitas kami sehingga kami dapat menjalankan proyek bersama untuk melihat bagaimana menghubungkan dan mengintegrasikan solusi baru untuk situs mereka.”



