MIT CSAIL Perkenalkan Robo-Starfish untuk Studi Kehidupan Laut
Ilmuwan telah menciptakan ‘robô bintang laut’ yang memberikan wawasan lebih banyak tentang kehidupan akuatik, seperti yang dilaporkan oleh Adam Conner-Simons, atau MIT CSAIL. (Lihat video di bawah.)
Biolog lama mengalami tantangan dalam mendokumentasikan kehidupan lautan, dengan banyak jenis ikan yang cukup sensitif terhadap gerakan manusia di bawah air.
Sebagai solusi yang mungkin, ilmuwan komputer telah mengembangkan robot laut khusus yang dapat bergerak secara diam-diam di antara sekawan karbon mereka. Pada 2018, misalnya, tim dari MIT’s Computer Science and Artificial Intelligence Lab (CSAIL) membuat soft robotic fish yang berenang otonom bersama ikan nyata di terumbu karang Fiji.
Namun, dinamika kompleks bagaimana air bergerak – dan kemampuannya untuk dengan cepat merusak sistem elektronik yang sempurna – telah membuat robot bawah air sangat sulit dikembangkan dibandingkan yang untuk udara atau darat.
Dengan ikan, tim CSAIL harus melalui uji coba selama bulan-bulan untuk menyesuaikan desain secara manual sehingga bisa bekerja dengan andal di air.
Sementara robot itu sangat kompleks, kelompok yang dipimpin oleh profesor MIT Wojciech Matusik dan Daniela Rus masih merasa ada ruang untuk mempercepat proses produksi. Dengan itu dalam pikiran, mereka kini telah menciptakan alat baru untuk mensimulasi dan memfabrikasi soft robot fungsional dalam hitungan jam.
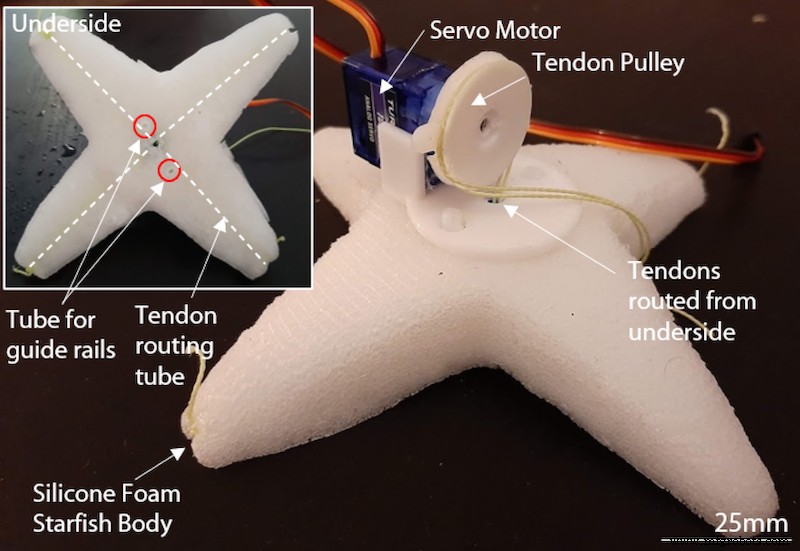
Tim menggunakan sistem mereka untuk membuat soft robotic starfish terbuat dari silicon foam dan mampu bergerak dengan satu actuator daya rendah. Starfish bergerak melalui tali pada empat kakinya, yang terhubung ke servo motor yang digunakan untuk meregangkan dan melepas kaki.
CSAIL postdoc Josephine Hughes, co-lead author dari makalah baru bersama mahasiswa PhD Tao Du tentang starfish, mengatakan: “Interaksi pasif antara robot bawah air dan gaya fluida di sekitarnya – baik itu arus tenang atau gelombang yang bergelombang – jauh lebih rumit dibandingkan ketika robot berjalan di medan yang stabil, yang membuat pembuatan sistem kontrolnya cukup sulit.
“Tetapi dengan menggunakan simulator ini, proses yang biasanya membutuhkan hari atau minggu dapat terjadi dalam hitungan jam.”
Du mengatakan bahwa tim memilih desain starfish karena kesederhanaan dan keanggunan geraknya, dengan pengititan dan pelupasan kakinya menciptakan gerakan ke depan.
Namun, tim menemukan bahwa simulator bekerja untuk berbagai jenis tubuh, dan jadi mereka akan mengeksplorasi desain yang diinspirasi oleh sea turtles, manta rays dan sharks yang melibatkan struktur yang lebih kompleks seperti joints, fins dan flippers.
Alat kelompok melibatkan machine learning model yang melakukan simulasi awal dan desain mekanisme kontrol robot, yang kemudian rapidamente difabrikasi.
Eksperimen dunia nyata dengan robot kemudian digunakan untuk memperoleh lebih banyak data untuk secara berulang meningkatkan dan mengoptimalkan desainnya. Hasilnya robot biasanya hanya perlu direfabrikasi satu kali lagi. (Makalah terpisah tentang development alat simulasi sedang dalam tinjauan.)
“Saat melakukan robotic simulation, kita harus membuat approximasi yang, by definition, menciptakan kesenjangan antara simulasi dan kenyataan,” ujar Cecilia Laschi, professor kontrol dan mechatronics di National University of Singapore yang tidak terlibat dalam penelitian.
“Karya ini dimaksudkan untuk mengurangi kesenjangan kenyataan, dengan mixed-loop dari eksperimen simulasi dan nyata yang cukup efektif.”
Untuk body starfish tim menggunakan silicone foam karena sifat elastis, natural buoyancy, dan ability untuk difabrikasi dengan cepat dan mudah In experiments peneliti menemukan bahwa starfish dapat bergerak melalui air empat kali lebih cepat daripada ketika menggunakan controller yang dibuat oleh ahli manusia.
Memang, Hughes mengatakan bahwa tim menemukan bahwa simulator tampaknya menggunakan control strategies yang manusia tidak akan pikirkan sendiri.
“With the robot starfish kita belajar bahwa, in addition to those quite visible leg propulsions mereka lakukan, there are some subtler high-frequency movements yang dapat memberi mereka momentum penting,” kata Hughes.
Proyek ini dibangun dari serangkaian proyek CSAIL yang difokuskan pada soft robots, yang menurut Rus memiliki potensi untuk lebih aman, lebih kokoh dan lebih lincah daripada sekawan rigid-bodied mereka.
Peneliti semakin beralih ke soft robots untuk lingkungan yang memerlukan gerakan melalui ruang sempit, karena such robots lebih resilient dalam pemulihan dari collision.
Laschi mengatakan bahwa alat tim dapat digunakan untuk mengembangkan robot untuk mengukur data di lokasi berbeda di deep ocean, dan untuk secara umum membayangkan robot yang dapat bergerak dengan cara baru yang belum dipikirkan peneliti.
“Bio-inspired robots like the starfish robot and SoFi dapat mendekati kehidupan laut tanpa mengganggunya,” kata Rus. “Di masa depan, dengan merancang dan membangun bio-inspired robotic instruments dengan cepat, akan memungkinkan untuk menciptakan custom observatories yang dapat diterapkan di wilderness untuk mengamati kehidupan.”
Du dan Hughes menulis makalah dengan Matusik, Rus, dan MIT undergrad Sebastien Wah. Makalah diterbitkan minggu ini di Journal of Robotics Automation Letters, dan juga akan disajikan secara virtual bulan depan di IEEE’s International Conference on Soft Robotics (RoboSoft).



