Menguasai Loop Kontrol: Sistem Terbuka vs Tertutup Dijelaskan
 Loop kontrol umpan balik mungkin adalah alat paling inovatif dan andal di bidang teknik kontrol. Loop kontrol secara keseluruhan adalah alat yang efisien untuk menentukan masalah dan isu dalam sistem, mencapai nilai setpoint dalam proses, dan menjaga stabilitas sistem. Ada tiga tipe utama sistem loop kontrol: closed-loop, open-loop, dan gabungan open dan closed-loop. Closed-loop lebih bergantung pada umpan balik, sementara open-loop tidak. Gabungan menggunakan baik umpan balik maupun feedforward untuk menstabilkan proses.
Diagram berikut menggambarkan seluruh loop kontrol umpan balik:
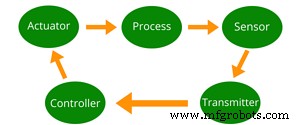
Memecahnya, kita dapatkan:
- Proses yang harus dikontrol
- Sensor yang mengukur parameter fisik dari proses
- Transmiter yang mengonversi informasi sensor melalui sinyal elektronik
- Pengontrol yang membandingkan sinyal dan setpoint
- Aktuator yang melakukan upaya korektif sebagai respons terhadap sinyal yang dikirim oleh pengontrol
Dalam sistem kontrol closed-loop, urutan diulang hingga setpoint tercapai. Beberapa contoh umum adalah termostat untuk suhu furnace atau cruise control dalam mobil. Namun ini tidak berarti semua operasi otomatis membutuhkan umpan balik untuk berfungsi dengan baik. Konfigurasi open-loop, yang mengasumsikan urutan hanya diperlukan sekali, dapat melayani beberapa operasi tanpa perlukan konfirmasi konstan melalui umpan balik.
Tipe Kontrol Closed-Loop
Kontrol Closed-Loop Kontinu
Tidak semua proses closed-loop sama. Untuk proses kontrol kontinu, loop umpan balik mempertahankan nilai variabel kontrol yang ditetapkan oleh pengguna, juga disebut setpoint. Pengontrol melakukan pengurangan sederhana dari pengukuran sensor terbaru dari setpoint. Magnitudo hasilnya menentukan upaya korektif yang akan diterapkan oleh pengontrol, melalui aktuator.
Sebagai contoh, mobil yang cruise control-nya diaktifkan akan menggunakan speedometer sebagai sensor untuk mengukur kecepatannya. Jika kecepatan lebih rendah dari nilai yang ditetapkan, pengontrol mempercepat mobil dengan memberi lebih banyak bahan bakar. Jika mobil berjalan terlalu cepat, input bahan bakar dikurangi proporsional. Proses ukur-putuskan-tindakan berlanjut hingga kecepatan mobil mencapai setpoint.
Kontrol Closed-Loop Diskrit
Dengan kontrol closed-loop kontinu, variabel yang diminati diukur setiap saat, namun dengan sistem kontrol diskrit, peristiwa pemicu akan mengakibatkan urutan ukur-putuskan-tindakan. Sebagai contoh, manusia menggunakan mata mereka untuk menentukan status cahaya alami di luar sebelum berkendara dan apakah akan menyalakan lampu depan atau tidak. Tidak ada penyesuaian lebih lanjut yang diperlukan hingga peristiwa pemicu seperti contoh awan tebal atau inisiasi perjalanan berikutnya.
Loop umpan balik diskrit jauh lebih sederhana dari kontinu karena tidak melibatkan pemantauan kontinu atau masalah seperti overshoot tajam. Hasil instan diperoleh ketika lampu depan dinyalakan dibandingkan dengan hasil bertahap dengan cruise control.
Kontrol Open-Loop
Seperti yang disebut sebelumnya, pengontrol open-loop mengasumsikan setpoint akan tercapai dalam satu kali dan menerapkan satu upaya kontrol ketika pemicu terjadi. Pengontrol ini mungkin juga diberikan opsi untuk mengukur hasilnya. Misalnya, apakah motor mulai atau berhenti? Pengukuran ini terutama untuk pertimbangan keamanan dan bukan bagian dari urutan.
Sesekali, pengontrol closed-loop dapat beroperasi seperti open-loop karena kegagalan sensor atau pengambilan alih manual oleh operator. Operator harus campur tangan ketika pengontrol umpan balik tidak dapat mempertahankan stabilitasnya. Sebagai contoh, pengontrol tekanan yang keras mungkin tidak dapat menyesuaikan dengan benar penurunan tekanan garis, mengakibatkan overshoot dan osilasi yang sering. Dalam kasus ini, operator harus secara manual mengambil kontrol untuk menstabilkan sistem.
Ada juga beberapa proses di mana kontrol stabil terlalu sulit untuk dikonfigurasi, memerlukan operator berpengalaman untuk mengambil alih dengan sangat sering. Operator dapat menggunakan pengalaman mereka untuk memanipulasi input proses dan mempertahankan setpoint yang diinginkan lebih cepat daripada pengontrol. Namun ini bukan situasi ideal dengan menggunakan loop kontrol. Maka apa yang akan terjadi jika kontrol open dan closed-loop digabungkan?
Menggabungkan Kontrol Open dan Closed-Loop
Kontrol open-loop membawa kelemahan ketidakakuratan, karena menghapus bagian umpan balik juga menghapus jaminan bahwa upaya kontrol melakukan upaya kontrol yang diperlukan. Kontrol open dan closed-loop dapat digabungkan untuk membentuk strategi feedforward jika kecepatan dan akurasi diperlukan secara paralel.
Pengontrol feedforward dibangun berdasarkan model matematis proses sehingga semua upaya kontrol akan mirip dengan insinyur berpengalaman yang bekerja dalam mode manual. Ini mengukur hasil upaya open-loop awal dan menerapkan koreksi lebih lanjut untuk menghapus kesalahan dan mencapai setpoint. Tipe pengontrol ini berguna ketika sensor yang tepat tersedia untuk mengukur berbagai kriteria. Jika efek masa depannya dapat diprediksi, maka pengontrol dapat mengambil langkah preventif untuk memastikan kesalahan dihapus dalam waktu minimal.
Sebagai contoh, jika mobil dilengkapi dengan radar serta cruise control, dapat melihat bukit mendatang dan mempercepat untuk menahan gaya tambahan yang diperlukan untuk naik bukit. Tanpa peringatan sebelumnya, cruise control tidak akan tahu perlu mempercepat, mengakibatkan closed-loop menerapkan upaya korektif hingga setpoint tercapai lagi.
Setiap tipe loop kontrol memiliki aplikasinya. Kontrol open-loop paling cocok untuk situasi di mana setpoint dapat tercapai dalam satu kali. Kontrol closed-loop paling baik untuk situasi yang memerlukan coba-coba untuk mencapai setpoint. Dan gabungan kontrol open dan closed-loop memerlukan model matematis dan terkadang sensor untuk berfungsi dengan baik. Rentang opsi memungkinkan operator untuk memilih loop kontrol yang tepat untuk kebutuhan mereka.