Pegangan Robot Berbasis Kirigami Aman Menangani Kuning Telur
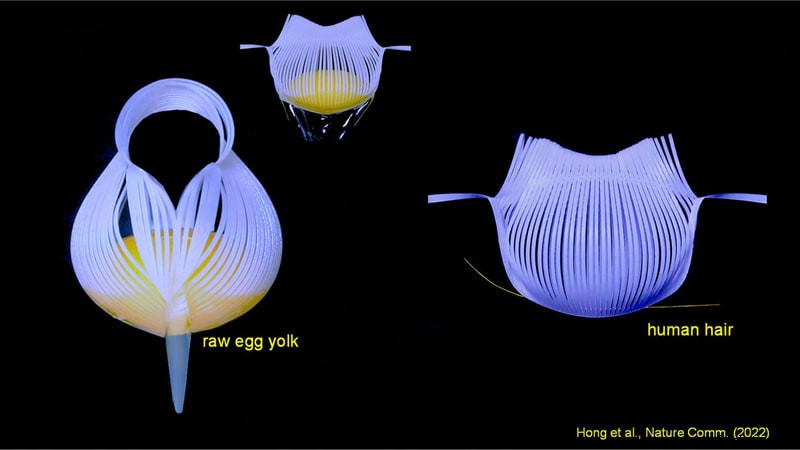
Peneliti teknik dari North Carolina State University telah mendemonstrasikan jenis baru pegangan robot fleksibel yang mampu mengangkat kuning telur rapuh tanpa merusaknya, dan cukup presisi untuk mengangkat rambut manusia. Karya ini memiliki aplikasi baik untuk robotika lunak maupun teknologi biomedis.
Karya ini mengandalkan seni kirigami, yang melibatkan pemotongan dan lipatan lembar dua dimensi (2D) materi untuk bentuk tiga dimensi (3D). Secara spesifik, peneliti telah mengembangkan teknik baru yang melibatkan penggunaan kirigami untuk mengonversi lembar 2D menjadi struktur 3D lengkung dengan membuat slit sejajar di seluruh materi. Bentuk akhir dari struktur 3D ditentukan sebagian besar oleh batas luar materi. Misalnya, materi 2D yang memiliki batas lingkaran akan membentuk bentuk 3D bola.
“Kami telah mendefinisikan dan mendemonstrasikan model yang memungkinkan pengguna untuk bekerja mundur,” kata Yaoye Hong, penulis pertama dari kertas tentang karya ini. “Jika pengguna mengetahui jenis struktur lengkung, 3D yang mereka butuhkan, mereka dapat menggunakan pendekatan kami untuk menentukan bentuk batas dan pola slit yang perlu digunakan dalam materi 2D. Kontrol tambahan atas struktur akhir memungkinkan dengan mengontrol arah di mana materi didorong atau ditarik.”
Teknik kami jauh lebih sederhana daripada teknik sebelumnya untuk mengonversi materi 2D menjadi struktur 3D lengkung, dan memungkinkan desainer untuk menciptakan berbagai struktur kustom dari materi 2D,” kata Profesor Jie Yin.
Peneliti mendemonstrasikan utilitas teknik mereka dengan menciptakan pegangan yang mampu meraih dan mengangkat objek yang berkisar dari kuning telur hingga rambut manusia.
“Pegangan konvensional meraih objek dengan kuat — mereka meraih benda dengan memberikan tekanan padanya,” kata Yin. “Itu dapat menimbulkan masalah saat mencoba meraih objek rapuh, seperti kuning telur. Tetapi pegangan kami pada dasarnya mengelilingi objek dan kemudian mengangkatnya — mirip dengan cara kita memeluk objek dengan tangan kita. Ini memungkinkan kami untuk ‘meregang’ dan memindahkan bahkan objek rapuh, tanpa mengorbankan presisi.”
Namun, peneliti mencatat bahwa ada banyak aplikasi potensial lainnya, seperti menggunakan teknik untuk merancang teknologi biomedis yang sesuai dengan bentuk sendi — seperti lutut manusia.
“Pikirkan pengap atau perangkat pemantauan pintar yang dapat membengkok dan bergerak dengan lutut atau siku Anda,” kata Yin. “Ini adalah karya bukti konsep yang menunjukkan teknik kami bekerja. Kami sekarang dalam proses mengintegrasikan teknik ini ke dalam teknologi robotika lunak untuk mengatasi tantangan industri. Kami juga mengeksplorasi bagaimana teknik ini dapat digunakan untuk menciptakan perangkat yang dapat digunakan untuk memberikan kehangatan pada lutut manusia, yang akan memiliki aplikasi terapi.”



