Menghubungkan Pengemudi Motor L293D ke Motor DC dengan Arduino – Panduan Langkah demi Langkah
Misalnya Anda bermaksud mendesain robot atau mobil mainan, pengetahuan tentang motor sangat penting. Cara yang hemat biaya dan mudah untuk mengontrol motor ini adalah dengan menggunakan pengemudi motor shield L293D. Lebih baik lagi, gunakan dalam antarmuka dengan mikrokontroler seperti Arduino.
Di antara yang lain, pengemudi motor L293D adalah salah satu chipset paling populer jenisnya. Terutama, untuk aplikasi yang beragam dalam pembangunan elektronik seperti servo, stepper, dan motor DC. Namun, atribut krusialnya tampaknya adalah kontrol arah dan kecepatan pada dua motor DC independen. Dan itulah yang akan Anda pelajari lebih lanjut di instruksi ini.
1. Apa Itu Pengemudi Motor L293D?
Chipset 16-pin ini adalah driver H-bridge dua saluran untuk motor. Seringkali, fungsinya utama adalah sebagai antarmuka kontrol untuk pasangan motor DC atau dalam satu motor stepper.
Secara default, shield pengemudi motor L293D chipset hadir dalam pasangan. Oleh karena itu, ia mampu mengemudi empat motor DC. Untuk alasan itu, chipset L293D adalah aset pembangunan yang berharga untuk robot roda empat.
Secara keseluruhan, shield memberikan empat H-bridge kepada Anda. Oleh karena itu, setiap h-bridge memberikan arus motor 0,6A. Juga, register geser 74HC595 adalah fitur dari keamanan. Register ini, sebagai hasilnya, memperpanjang delapan pin kontrol dari dual IC L293D ke pin empat digit dari Arduino.
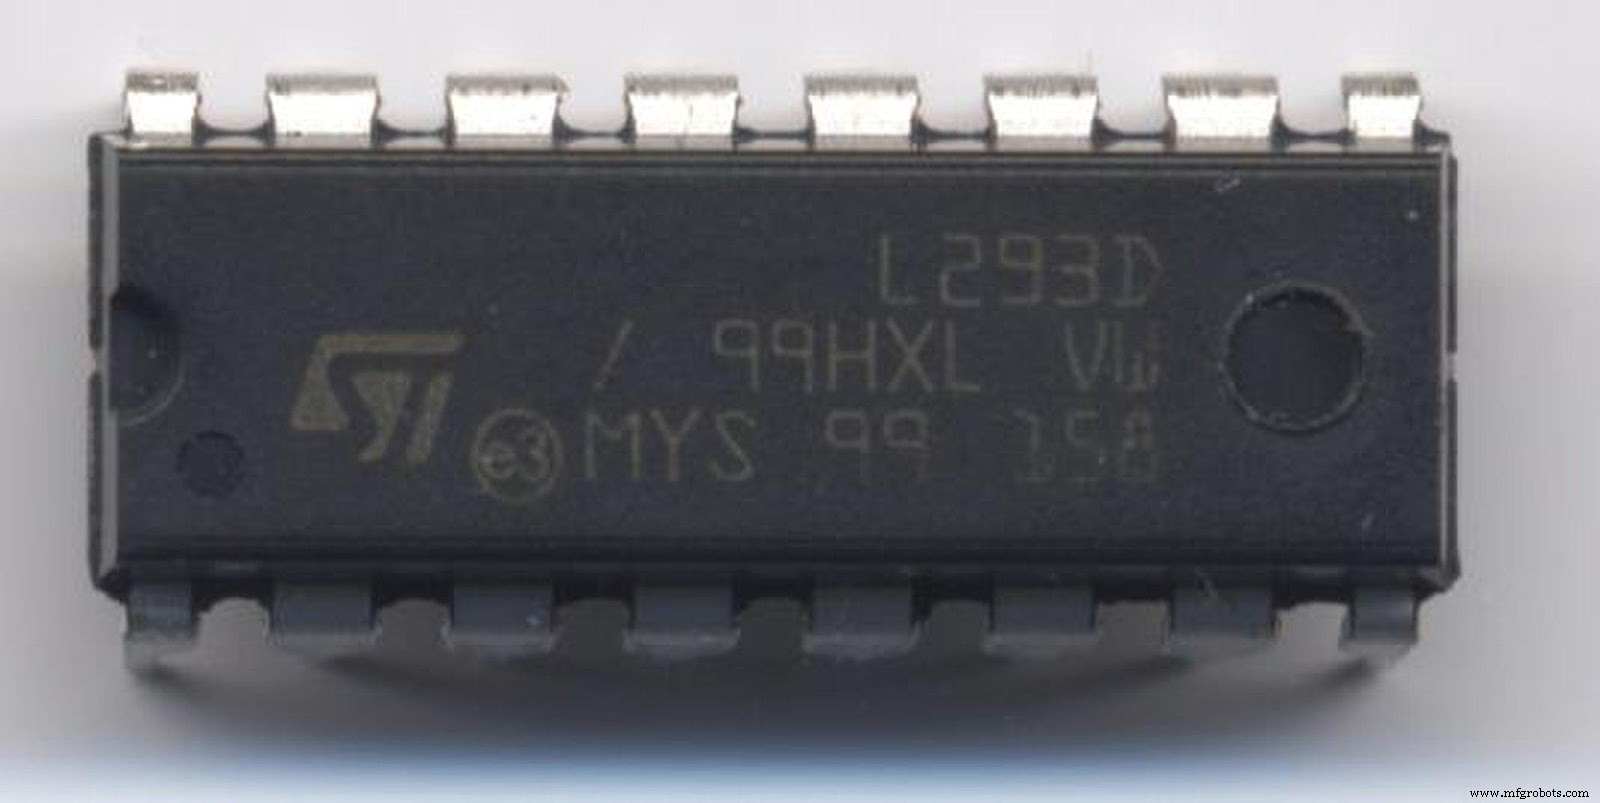
(Pengemudi motor L293D 16-pin H-bridge arus tinggi empat kali lipat.)
2. Fitur Pengemudi Motor L293D
Beberapa fitur yang membuat pengemudi motor L293D menjadi komponen yang baik dalam proyek CNC dan robot meliputi:
- Ia memungkinkan Anda untuk mengontrol arah dan level kecepatan pada perangkat yang diterapkan.
- Lebih menarik lagi, driver memungkinkan untuk menjalankan dua motor DC dual yang serupa.
- Tegangan motor Vs. (Vcc2) adalah antara 4,5V dan 36V.
- Juga, arus motor kontinu maksimum adalah 600mA.
- Di sisi lain, arus motor puncak maksimum adalah 1,2A.
- Tegangan suplai Vss(Vcc1) berkisar antara 4,5V dan 7V.
- Waktu transisi adalah 300ns antara 5V hingga 24V, paling banyak.
- Dengan aktivasi termal, memungkinkan untuk mengaktifkan shutdown otomatis.
- Terakhir, IC tersedia dalam paket SOIC, DIP, dan TSSOP.
3.Konfigurasi Pin Output Shield Pengemudi Motor L293D
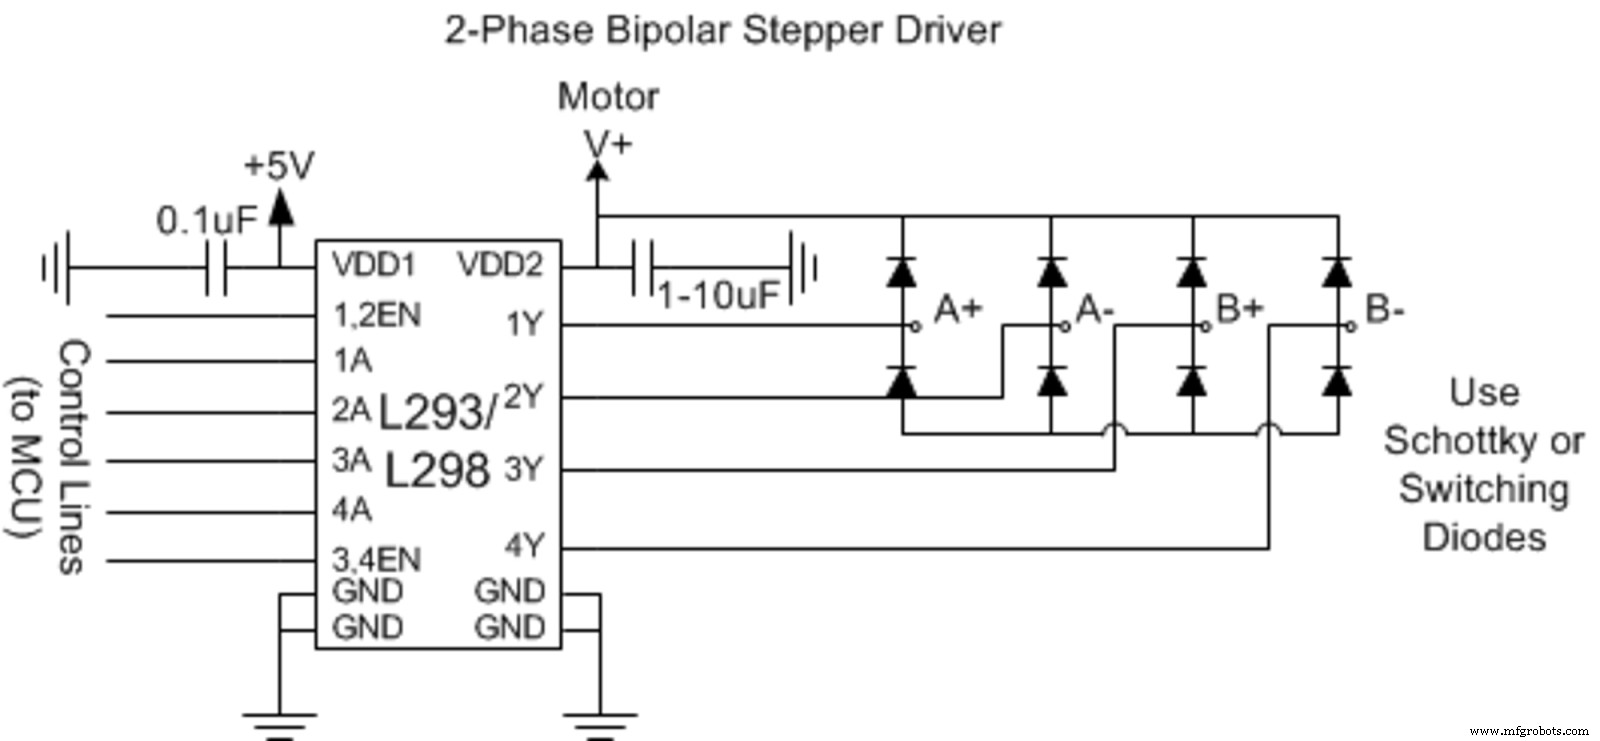
(Diagram skematik pin yang menunjukkan driver motor stepper bipolar L293D).
| Nomor Pin | Nama Pin | Deskripsi Pin |
| 1 | Enable 1,2 | Terminal ini mengaktifkan pin input: Input 1(2) dan Input 2(7). |
| 2 | Pin Input 1 | Ia berfungsi sebagai kontrol langsung untuk pin Output 1. Seringkali, Anda menemukannya berlaku dalam kontrol rangkaian digital. |
| 3 | Pin Output 1 | Pin ini terhubung ke satu ujung, Motor 1. |
| 4 | Ground | Pada satu ujung, pin ini pergi ke ground rangkaian (0V). |
| 5 | Ground | Kami memiliki pin Ground lainnya (0V) di sisi lain. |
| 6 | Pin Output 2 | Seperti Pin Output 1, terminal ini terhubung ke ujung lain dari Motor 1. |
| 7 | Pin Input 2 | Ia langsung mengontrol pin Output 2. Ia berlaku dalam kontrol rangkaian digital, juga. |
| 8 | Vs. (Vcc2) | Dengan rating 4,5V-36V, ia terhubung ke pin tegangan dan menyediakan daya pada motor. |
| 9 | Enable 3,4 | Terminal ini hanya mengaktifkan pin input: Input 3(10) dan Input 4(15). |
| 10 | Input 3 | Ia menawarkan kontrol langsung untuk pin Output 3. Selain itu, ia berfungsi sebagai outlet kontrol rangkaian digital lainnya. |
| 11 | Output 3 | Pin ini terhubung ke satu ujung dari Motor 2. |
| 12 | Ground | Di sini, pin Ground menghubungkan ground rangkaian (0V) |
| 13 | Ground | Pin Ground lainnya terhubung ke ground rangkaian (0V) |
| 14 | Output 4 | Seperti Output 3, pin ini pergi ke ujung lain dari Motor 2, juga. |
| 15 | Input 4 | Pada ujung ini, ia menawarkan kontrol langsung untuk pin Output 4. Ia berfungsi sebagai kontrol rangkaian digital juga. |
| 16 | Vss (Vcc2) | Terakhir, pin ini terhubung ke tegangan eksternal +5V yang bertanggung jawab untuk menyediakan daya pada IC. |
4. Prinsip Kerja Pengemudi Motor L293D
Seperti yang disoroti sebelumnya, pengemudi motor L293D dapat mengontrol dua motor DC. Oleh karena itu, penting untuk memahami cara kerja IC H-bridge dual-saluran ini.
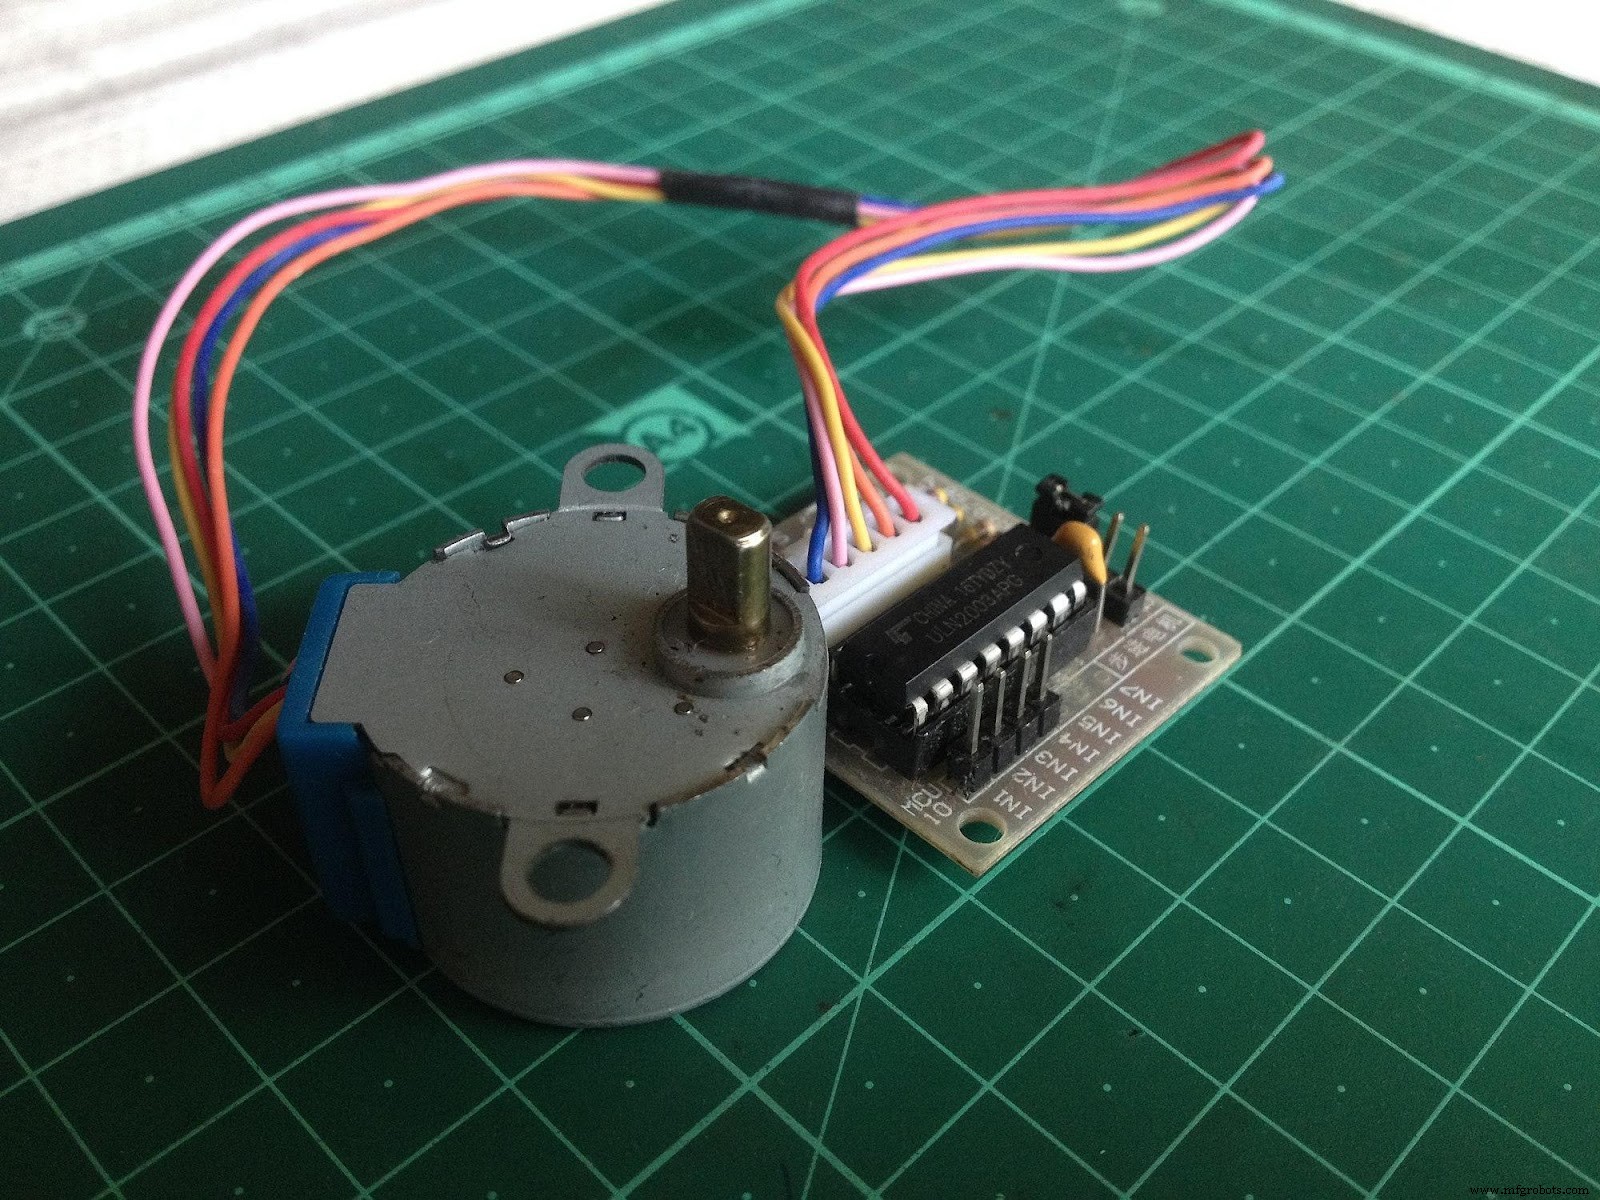
(Diagram yang menunjukkan motor unipolar 5 volt yang terhubung dengan L293D).
Tahap pertama dari prinsip kerja melibatkan penyiapan H-bridge. Dengan kata lain, ia menggunakan pasangan ganda transistor Darlington yang kita sebut Q2/Q3 dan Q1/4. Berseberangan dari masing-masing, dioda terhubung dengan kolektor dan emitter transistor. Sebagai hasilnya, itu mencegah back EMF yang dihasilkan motor dari merusak transistor.
Jadi, saat transistor Q1/Q4 dalam posisi ON, transistor Q2/Q3 mati. Jadi, ada arus yang mengalir dari Vcc, melewati motor, dan ke ground.
Tindakan ini memicu putaran motor dengan arah searah/berlawanan jarum jam. Secara singkat, polaritas motor dan mode koneksi ke sumber daya menentukan arah putaran.
Di sisi lain, saat transistor Q1/Q4 OFF, Q2/Q3 menyala otomatis. Jadi, ada pembalikan dalam arus yang mengalir melalui motor. Jadi, saat arus terbalik ini mengalir, arah rotasi motor juga bergantian.
5. Bagaimana Kita Menggunakan Pengemudi Motor L293D?
Seperti yang disebutkan sebelumnya, pengemudi motor L293D menggunakan arus drive dua arah sekitar 600mA dan rentang 4,5V-36V. Namun, fitur-fitur ini melibatkan penggunaan chip pengemudi motor 16-pin ini dengan Arduino Uno.
Oleh karena itu, kami memperkenalkan proyek yang menghubungkan motor DC dan L293D ke ARDUINO. Jadi, berikut adalah prosedur langkah demi langkah untuk menyiapkan rangkaian yang mengontrol arah dan kecepatan motor DC.
Langkah Satu: Kumpulkan bahan yang Anda butuhkan untuk proyek.
- Dua potensiometer 10K.
- Chipset pengemudi motor L293D.
- Dua motor DC kecil.
- Arduino Uno atau Arduino Pro Mini.
- Papan roti.
- Kabel jumper.
Langkah Dua: Menyiapkan Rangkaian
Koneksi yang terlibat dalam rangkaian ini cukup sederhana.
Namun, kami menggunakan tutorial video untuk menyiapkan rangkaian untuk ilustrasi yang lebih tepat.
Motor seringkali lebih baik dengan sumber daya yang berbeda sepenuhnya. Dalam hal ini, kita menggunakan 12V untuk mesin. Di sisi lain, suplai 5V memberi daya pada L293D dan Arduino.
Catatan: Sumber daya eksternal pergi ke Pin 8 dari L293D. Ambil hati-hati saat membuat koneksi ini. Jika tidak, Anda berisiko merusak motor.
Langkah Tiga: Kode Untuk Memprogram Motor DC
Kami akan melakukan itu, dan dua langkah dasar diperlukan.
Instal perpustakaan AFMotor.h.
Pertama-tama, kita memerlukan medium komunikasi dengan IC L293D. Untuk tujuan itu, kita harus menginstal perpustakaan AFMotor.h.
Perpustakaan ini memungkinkan kami untuk memberikan perintah yang mengontrol motor DC, solenoid, dan stepper.
Untuk menginstal perpustakaan AFMotor.h, pertama, scroll ke Sketch. Lalu, cari “Include Library,” setelah itu Anda menemukan “Manage Libraries.” Manajer perpustakaan memperbarui daftar perpustakaan yang diinstal saat manajer perpustakaan mengunduh indeks.
Setelah itu, gunakan filter pencarian untuk menemukan ‘”Motor Shield.” Di antara entri, pilih Adafruit Motor Shield Library by Adafruit, lalu klik pada Install.
Jalankan Kode Arduino
Selanjutnya, kita harus menjalankan kode Arduino di bawah ini:
#include <AFMotor.h>
AF_DCMotor motor(4);
void setup()
{
//Set start speed for the motor & stop
motor.setSpeed(200);
motor.run(RELEASE);
}
void loop()
{
uint8_t i;
// Turn motor ON
motor.run(FORWARD);
// Accelerate from 0 to max speed
for (i=0; i<255; i++)
{
motor.setSpeed(i);
delay(10);
}
// Decelerate from max speed to 0
for (i=255; i!=0; i–)
{
motor.setSpeed(i);
delay(10);
}
// Then, alter the motor direction
motor.run(BACKWARD);
// Accelerate from 0 to max speed
for (i=0; i<255; i++)
{
motor.setSpeed(i);
delay(10);
}
// Decelerate from max speed to 0
for (i=255; i!=0; i–)
{
motor.setSpeed(i);
delay(10);
}
// Now turn motor OFF
motor.run(RELEASE);
delay(1000);
}
Langkah 4: Pengaturan Selesai
Pada tahap ini, pengaturan rangkaian DIY Anda selesai. Anda sekarang memiliki mekanisme kontrol untuk perangkat motor DC apa pun menggunakan chip L293D dan mikrokontroler Arduino Uno ini.
6.IC Timer Dual Setara L293D
IC lain yang mirip dengan L293D termasuk ULN2003, SN754410, LB1909MC.
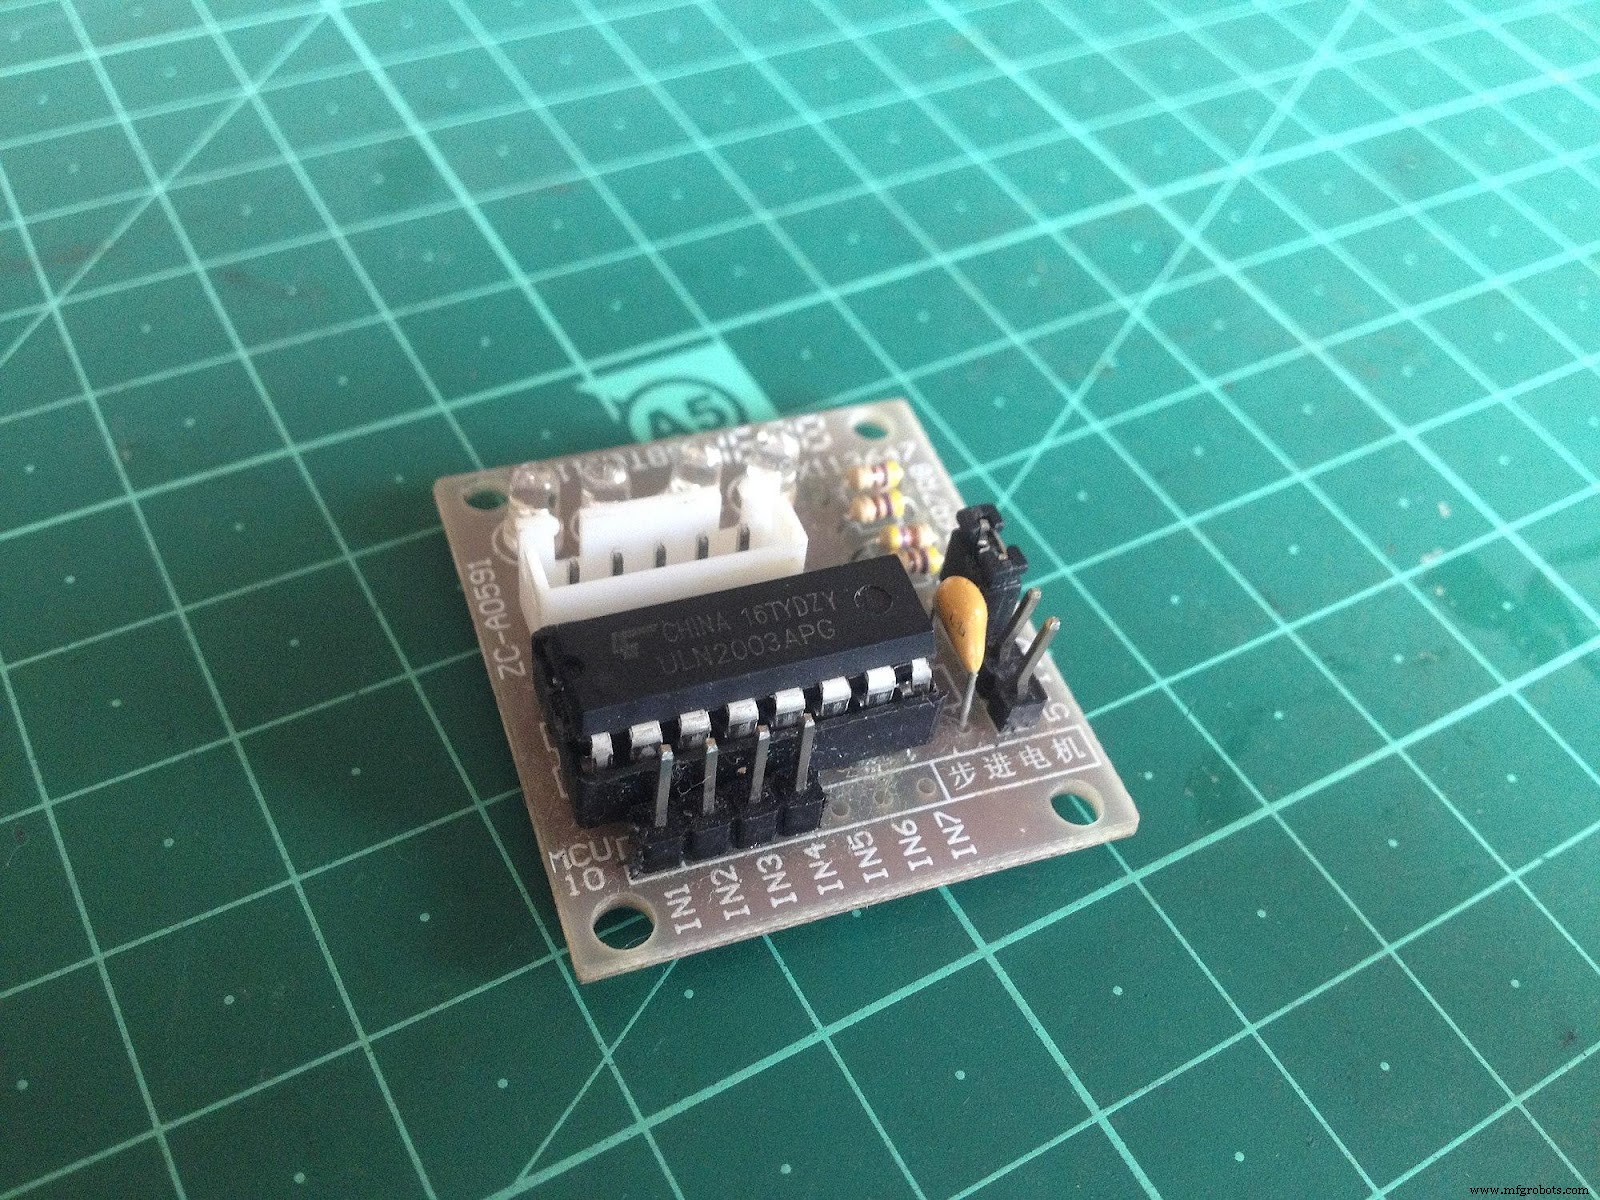
(IC ULN2003 pada papan PCB yang menunjukkan pin yang diberi label dan titik koneksi)
7. Aplikasi L293D
- Ia membantu Anda mengemudi perangkat LED arus tinggi.
- Juga, ia berlaku pada motor arus tinggi yang dioperasikan oleh rangkaian digital seperti robot.
- Driver L293D adalah bagian integral dari stepper dan motor, secara umum.
- Untuk digunakan dalam modul driver relay. Oleh karena itu, ia membuat relay latching mungkin.
Ringkasan
Ada berbagai metode lain untuk mengontrol motor DC menggunakan Arduino dengan lebih banyak cara. Namun, salah satu cara termudah adalah dengan menggunakan IC pengemudi motor L293D. IC L293D memberikan keunggulan untuk mengontrol secara bersamaan kecepatan dan arah dua motor DC yang terpisah.
Dalam kesimpulan, kita telah belajar cara menyiapkan dan memprogram motor DC dengan IC ini. Namun, mungkin Anda ingin mencoba sesuatu yang lebih menantang. Untuk lebih banyak tutorial tentang cara melakukannya, hubungi halaman kontak kami untuk bimbingan lengkap.



