Walbi: Robot Bipedal Stabil dengan Arduino dan Servo LX-16A
Komponen dan perlengkapan
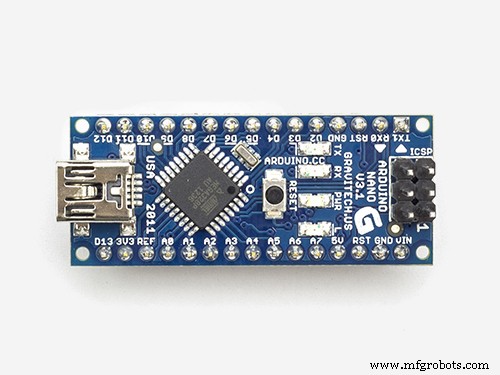 | | × | 1 |
| | × | 10 |
| | × | 1 |
Alat dan mesin yang diperlukan
Aplikasi dan layanan online
Tentang proyek ini
Bukankah akan hebat jika kita bisa membuat robot bipedal dengan beberapa servo? Geek Internal pikir begitu dan ini adalah hasilnya…
Itulah Walbi, WALink BIped, robot yang kami buat untuk proyek pembelajaran mesin yang tidak pernah meluncur (tidak ada yang pernah meluncur, tapi karena kaki Walbi tegak di tanah).
Walbi menggunakan Arduino Nano sebagai “otak,” servo LX-16A sebagai “otot,” dan bagian plastik cetak 3D sebagai “tulang.” Servo LewanSoul LX-16A adalah servo impian untuk proyek robotik kecil, karena ringan, dapat Bergerak lebih dari 19 kg.cm dan terhubung dengan satu kabel, yang berjalan dari servo ke servo, membuat pengkabelan robot menjadi mainan anak-anak.
Walbi adalah humanoid skala 2:1 dan kakinya bertinggi 55 cm (21.7 in) dari tumit hingga pinggang dan beratnya 1,1 Kg (2.4 lbs). Bagian putih tubuhnya dicetak 3D, tetapi sama mudahnya dapat terbuat dari kayu ringan yang kokoh.
Memprogram Walbi sangat sederhana. Anda dapat mengunduh dua program di bawah ini untuk menangkap dan memutar gerakan, dan dengan itu Anda dapat membuat Walbi berjalan, merangkak, memanjat, melompat atau menari! Anda hanya perlu memindahkan kakinya ke pose yang diinginkan, merekam pose itu, membentuk Walbi menjadi pose lain, merekamnya dan seterusnya, dan kemudian, setelah Anda merekam urutan lengkap, Anda dapat duduk dan melihatnya melakukan gerakan yang telah Anda ajari dengan terampil.
Mungkin Anda dapat mengajari yang Anda miliki untuk riverdance 😀
Membangun Walbi
Walbi dicetak 3D dalam plastik PLA, menggunakan printer FlashForge Creator Pro. Anda dapat mengunduh file STL dari Thingiverse, atau menggunakan metode alternatif untuk membangun kaki, “tulang” kaki dan pinggang, menggunakan kayu atau logam. Dukungan servo melekat pada bagian-bagian ini, pada servo dan satu sama lain.
Anda akan memerlukan dukungan logam dari empat jenis yang berbeda untuk melekatkan servo pada bagian yang dicetak dan satu sama lain (informasi dan foto lebih lanjut tersedia di blog Release The Inner Gook).
Pengkabelan
Untuk mengontrol servo LX-16A Anda memerlukan LewanSoul Debug Board.
Ia akan menerima perintah dari port serial pada Arduino Nano. Karena kita menggunakan serial hardware Arduino untuk berkomunikasi dengan komputer, kita telah menggunakan library SoftwareSerial untuk membuat port serial kedua pada Nano, untuk terhubung ke Debug Board.
Pengkabelan diminimalkan dengan servo serial. Ada kabel dari setiap servo ke servo berikutnya (kabel serial yang disediakan dengan servo) dan servo di pinggang langsung terhubung ke Debug Board. Komputer Anda terhubung ke port USB Arduino dan Arduino terhubung ke Debug Board menggunakan tiga kabel jumper (TX, RX dan GND) yang terhubung ke pin Arduino yang Anda konfigurasikan untuk SoftwareSerial – kita menggunakan pin 10 dan 1 dalam kode1.
Servo menggunakan baud rate 115200 (jika Anda tahu cara mengubahnya tolong beri tahu kami, karena ini terlalu tinggi). Baud rate ini tinggi untuk SoftwareSerial, jadi kita harus menerapkan fungsionalitas pengecekan kesalahan dan coba ulang. Dalam beberapa kesabaran diperlukan untuk mendapatkan pembacaan yang benar.
Daya
Servo dapat memberikan 19.5kg.cm pada 7.4v. Kami menggunakan 6v dan arus stall di bawah tiga ampere.
Pemrograman
Anda dapat mendapatkan kode Arduino di repositori Github proyek.
Dua program digunakan untuk menangkap dan memutar ulang gerakan, teknik yang mirip dengan yang digunakan dalam film. Anda memulai dengan membentuk robot ke dalam pose. Karena servo defaultnya motor mati, Anda dapat memutar servo dengan tangan. Setelah Anda mendapatkan robot dalam pose yang diinginkan, Anda menggunakan program Walbi_record untuk membaca dan menampilkan semua sudut servo. Kemudian Anda memasukkan pembacaan sudut tersebut ke dalam variabel poseAngles di Walbi_play, dan menggunakan program untuk memutar ulang urutan pose yang direkam, dengan kecepatan yang diatur menggunakan variabel timeToMove (dalam milidetik).
Kami berharap Anda menikmati proyek ini. Silakan berbagi cinta Anda dengan memberikan komentar, berlangganan blog atau tindakan umpan balik lainnya. Kami mengapresiasi!
Nugget Geek Internal
Berikut adalah beberapa tips dan trik yang dipelajari saat membuat Walbi:
- Dukungan untuk LX-16A hanya melekat pada servo dalam SATU posisi, jadi sangat mudah untuk menghubungkannya secara tidak benar, terutama pada bagian cetak 3D. Kami harus merakit kembali Walbi beberapa kali untuk memperbaiki kesalahan perakitan yang cukup sulit untuk ditemukan.
- Servo datang dengan ID 1 secara default. Berikan setiap servo ID yang berbeda sebelum memasangnya pada robot, atau akan mustahil untuk berkomunikasi dengan banyak servo serial terhubung dengan ID yang sama.
- Menggunakan kabel ikatan sungguh meningkatkan penampilan
- Servo datang dengan skrup yang diperlukan untuk menghubungkan horn ke servo dan horn ke dukungan. Dukungan datang dengan skrup yang diperlukan untuk melekatkan mereka ke servo. Anda perlu membeli secara terpisah skrup untuk dukungan ke dukungan dan dukungan ke bagian plastik. Kami menggunakan skrup dan baut DIN912 M2-6 dan M2-10.
- Anda dapat meningkatkan traksi dengan menempelkan bantalan silicone pada selaput kaki robot.
- Lebih baik menggunakan horn servo logam, karena horn plastik yang datang dengan servo akan robek jika (kapan) kaki bertabrakan satu sama lain selama pengujian. Jika horn robek, robot akan mendapat longgar dan pemutaran gerakan akan kehilangan akurasi (yang sebaliknya cukup baik).
Kode
Program Arduino untuk kontrol dan pemutaran gerakan
https://github.com/ptavaressilva/Walbi
Bagian dan enclosure kustom
STL untuk bagian cetak 3D
Dicetak pertama kali pada Flash Forge Creator ProFile CAD di thingiverse.com




