Pengontrol Joystick Presisi untuk Robot MeArm – Rekam dan Ulang Koordinat dengan Arduino Uno
Komponen dan Perlengkapan
- Arduino UNO
- Joystick analog (generik) x2
- Resistor 10k ohm x2
- Resistor 680 ohm x1
- LED 5 mm: Merah x1
- Servo mikro SG90 x4
Aplikasi dan Layanan Online
Tentang Proyek Ini
Pengontrol joystick Arduino Uno untuk lengan robot (MeArm®) dengan pencatatan koordinat. Memungkinkan mengulang koordinat yang direkam sekali dengan klik tombol atau berulang. Menggunakan papan dasar Arduino Uno tanpa papan tambahan. Memerlukan koneksi USB (2A) atau sumber daya 6V / 2A. Diuji dengan menggunakan empat servo SG90.
Tekan tombol pada joystick1 untuk memulai pencatatan koordinat. Tekan tombol pada joystick1 untuk mengakhiri pencatatan koordinat.
Tekan tombol pada joystick2 untuk memulai pemutaran ulang koordinat yang direkam. Tekan tombol pada joystick2 untuk menghentikan pemutaran ulang koordinat yang direkam. Tahan tombol pada joystick2 untuk memulai pemutaran ulang koordinat yang direkam secara otomatis dalam siklus.
Memo: Kami juga telah membuat versi yang lebih sederhana dari perangkat lunak ini yang tidak memerlukan resistor dan dioda LED tambahan: MeArm Robot - Pencatatan Koordinat (Versi Minimalis)
Jika Anda memiliki papan joystick MeArm, inilah versi untuk Anda: MeArm 1.6.1 Papan Joystick Robot Perekaman Gerakan (IR)
Kode
- Pengontrol joystick Arduino untuk robot MeArm ® dengan pencatatan koordinat. (versi 1.3.1)
Pengontrol joystick Arduino untuk robot MeArm ® dengan pencatatan koordinat. (versi 1.3.1)Arduino
Gunakan Arduino IDE untuk memprogram papan dasar Arduino UNO melalui port USB.
/* meArm analog joysticks version 1.3.1 - UtilStudio.com Dec 2018 Uses two analogue joysticks and four servos. In version 1.3 was improved recording of coordinates. Some bugs was removed. First joystick moves gripper forwards, backwards, left and right, button start/stop recording positions. Second joystick moves gripper up, down, and closes and opens, button start/stop playing recorded positions. Press button for 2 seconds to autoplay. Pins: Arduino Stick1 Stick2 Base Shoulder Elbow Gripper Record/ GND GND GND Brown Brown Brown Brown Auto play 5V VCC VCC Red Red Red Red LED A0 HOR A1 VER PD2 BUTT A2 HOR A3 VER PD3 BUTT 11 Yellow 10 Yellow 9 Yellow 6 Yellow PD4 X */ #include <Servo.h> bool repeatePlaying = false; /* Repeatedly is running recorded cycle */ int delayBetweenCycles = 2000; /* Delay between cycles */ int basePin = 11; /* Base servo */ int shoulderPin = 10; /* Shoulder servo */ int elbowPin = 9; /* Elbow servo */ int gripperPin = 6; /* Gripper servo */ int xdirPin = 0; /* Base - joystick1*/ int ydirPin = 1; /* Shoulder - joystick1 */ int zdirPin = 3; /* Elbow - joystick2 */ int gdirPin = 2; /* Gripper - joystick2 */ //int pinRecord = A4; /* Button record - backward compatibility */ //int pinPlay = A5; /* Button play - backward compatibility */ int pinRecord = PD2; /* Button record - recommended (A4 is deprecated, will by used for additional joystick) */ int pinPlay = PD3; /* Button play - recommended (A5 is deprecated, will by used for additional joystick) */ int pinLedRecord = PD4; /* LED - indicates recording (light) or auto play mode (blink one) */ bool useInternalPullUpResistors = false; const int buffSize = 512; /* Size of recording buffer */ int startBase = 90; int startShoulder = 90; int startElbow = 90; int startGripper = 0; int posBase = 90; int posShoulder = 90; int posElbow = 90; int posGripper = 0; int lastBase = 90; int lastShoulder = 90; int lastElbow = 90; int lastGripper = 90; int minBase = 0; int maxBase = 150; int minShoulder = 0; int maxShoulder = 150; int minElbow = 0; int maxElbow = 150; int minGripper = 0; int maxGripper = 150; const int countServo = 4; int buff[buffSize]; int buffAdd[countServo]; int recPos = 0; int playPos = 0; int buttonRecord = HIGH; int buttonPlay = HIGH; int buttonRecordLast = LOW; int buttonPlayLast = LOW; bool record = false; bool play = false; bool debug = false; String command = "Manual"; int printPos = 0; int buttonPlayDelay = 20; int buttonPlayCount = 0; bool ledLight = false; Servo servoBase; Servo servoShoulder; Servo servoElbow; Servo servoGripper; void setup() { Serial.begin(9600); if (useInternalPullUpResistors) { pinMode(pinRecord, INPUT_PULLUP); pinMode(pinPlay, INPUT_PULLUP); } else { pinMode(pinRecord, INPUT); pinMode(pinPlay, INPUT); } pinMode(xdirPin, INPUT); pinMode(ydirPin, INPUT); pinMode(zdirPin, INPUT); pinMode(gdirPin, INPUT); pinMode(pinLedRecord, OUTPUT); servoBase.attach(basePin); servoShoulder.attach(shoulderPin); servoElbow.attach(elbowPin); servoGripper.attach(gripperPin); StartPosition(); digitalWrite(pinLedRecord, HIGH); delay(1000); digitalWrite(pinLedRecord, LOW); } void loop() { buttonRecord = digitalRead(pinRecord); buttonPlay = digitalRead(pinPlay); // Serial.print(buttonRecord); // Serial.print("\t"); // Serial.println(buttonPlay); // for testing purposes if (buttonPlay == LOW) { buttonPlayCount++; if (buttonPlayCount >= buttonPlayDelay) { repeatePlaying = true; } } else buttonPlayCount = 0; if (buttonPlay != buttonPlayLast) { if (record) { record = false; } if (buttonPlay == LOW) { play = !play; repeatePlaying = false; if (play) { StartPosition(); } } } if (buttonRecord != buttonRecordLast) { if (buttonRecord == LOW) { record = !record; if (record) { play = false; repeatePlaying = false; recPos = 0; } else { if (debug) PrintBuffer(); } } } buttonPlayLast = buttonPlay; buttonRecordLast = buttonRecord; float dx = map(analogRead(xdirPin), 0, 1023, -5.0, 5.0); float dy = map(analogRead(ydirPin), 0, 1023, 5.0, -5.0); float dz = map(analogRead(zdirPin), 0, 1023, 5.0, -5.0); float dg = map(analogRead(gdirPin), 0, 1023, 5.0, -5.0); if (abs(dx) < 1.5) dx = 0; if (abs(dy) < 1.5) dy = 0; if (abs(dz) < 1.5) dz = 0; if (abs(dg) < 1.5) dg = 0; posBase += dx; posShoulder += dy; posElbow += dz; posGripper += dg; if (play) { if (playPos >= recPos) { playPos = 0; if (repeatePlaying) { delay(delayBetweenCycles); StartPosition(); } else { play = false; } } bool endOfData = false; while (!endOfData) { if (playPos >= buffSize - 1) break; if (playPos >= recPos) break; int data = buff[playPos]; int angle = data & 0xFFF; int servoNumber = data & 0x3000; endOfData = data & 0x4000; switch (servoNumber) { case 0x0000: posBase = angle; break; case 0x1000: posShoulder = angle; break; case 0x2000: posElbow = angle; break; case 0x3000: posGripper = angle; dg = posGripper - lastGripper; break; } playPos++; } } if (posBase > maxBase) posBase = maxBase; if (posShoulder > maxShoulder) posShoulder = maxShoulder; if (posElbow > maxElbow) posElbow = maxElbow; if (posGripper > maxGripper) posGripper = maxGripper; if (posBase < minBase) posBase = minBase; if (posShoulder < minShoulder) posShoulder = minShoulder; if (posElbow < minElbow) posElbow = minElbow; if (posGripper < minGripper) posGripper = minGripper; servoBase.write(posBase); servoShoulder.write(posShoulder); servoElbow.write(posElbow); bool waitGripper = false; if (dg < 0) { posGripper = minGripper; waitGripper = true; } else if (dg > 0) { posGripper = maxGripper; waitGripper = true; } servoGripper.write(posGripper); if (play && waitGripper) { delay(1000); } if ((lastBase != posBase) | (lastShoulder != posShoulder) | (lastElbow != posElbow) | (lastGripper != posGripper)) { if (record) { if (recPos < buffSize - countServo) { int buffPos = 0; if (lastBase != posBase) { buffAdd[buffPos] = posBase; buffPos++; } if (lastShoulder != posShoulder) { buffAdd[buffPos] = posShoulder | 0x1000; buffPos++; } if (lastElbow != posElbow) { buffAdd[buffPos] = posElbow | 0x2000; buffPos++; } if (lastGripper != posGripper) { buffAdd[buffPos] = posGripper | 0x3000; buffPos++; } buffAdd[buffPos - 1] = buffAdd[buffPos - 1] | 0x4000; for (int i = 0; i < buffPos; i++) { buff[recPos + i] = buffAdd[i]; } recPos += buffPos; } } command = "Manual"; printPos = 0; if (play) { command = "Play"; printPos = playPos; } else if (record) { command = "Record"; printPos = recPos; } Serial.print(command); Serial.print("\t"); Serial.print(printPos); Serial.print("\t"); Serial.print(posBase); Serial.print("\t"); Serial.print(posShoulder); Serial.print("\t"); Serial.print(posElbow); Serial.print("\t"); Serial.print(posGripper); Serial.print("\t"); Serial.print(record); Serial.print("\t"); Serial.print(play); Serial.println(); } lastBase = posBase; lastShoulder = posShoulder; lastElbow = posElbow; lastGripper = posGripper; if ( repeatePlaying) { ledLight = !ledLight; } else { if (ledLight) { ledLight = false; } if (record) { ledLight = true; } }; digitalWrite(pinLedRecord, ledLight); delay(50); } void PrintBuffer() { for (int i = 0; i < recPos; i++) { int data = buff[i]; int angle = data & 0xFFF; int servoNumber = data & 0x3000; bool endOfData = data & 0x4000; Serial.print("Servo="); Serial.print(servoNumber); Serial.print("\tAngle="); Serial.print(angle); Serial.print("\tEnd="); Serial.print(endOfData); Serial.print("\tData="); Serial.print(data, BIN); Serial.println(); } } void StartPosition() { int angleBase = servoBase.read(); int angleShoulder = servoShoulder.read(); int angleElbow = servoElbow.read(); int angleGripper = servoGripper.read(); Serial.print(angleBase); Serial.print("\t"); Serial.print(angleShoulder); Serial.print("\t"); Serial.print(angleElbow); Serial.print("\t"); Serial.print(angleGripper); Serial.println("\t"); posBase = startBase; posShoulder = startShoulder; posElbow = startElbow; posGripper = startGripper; servoBase.write(posBase); servoShoulder.write(posShoulder); servoElbow.write(posElbow); servoGripper.write(posGripper); } Skematik
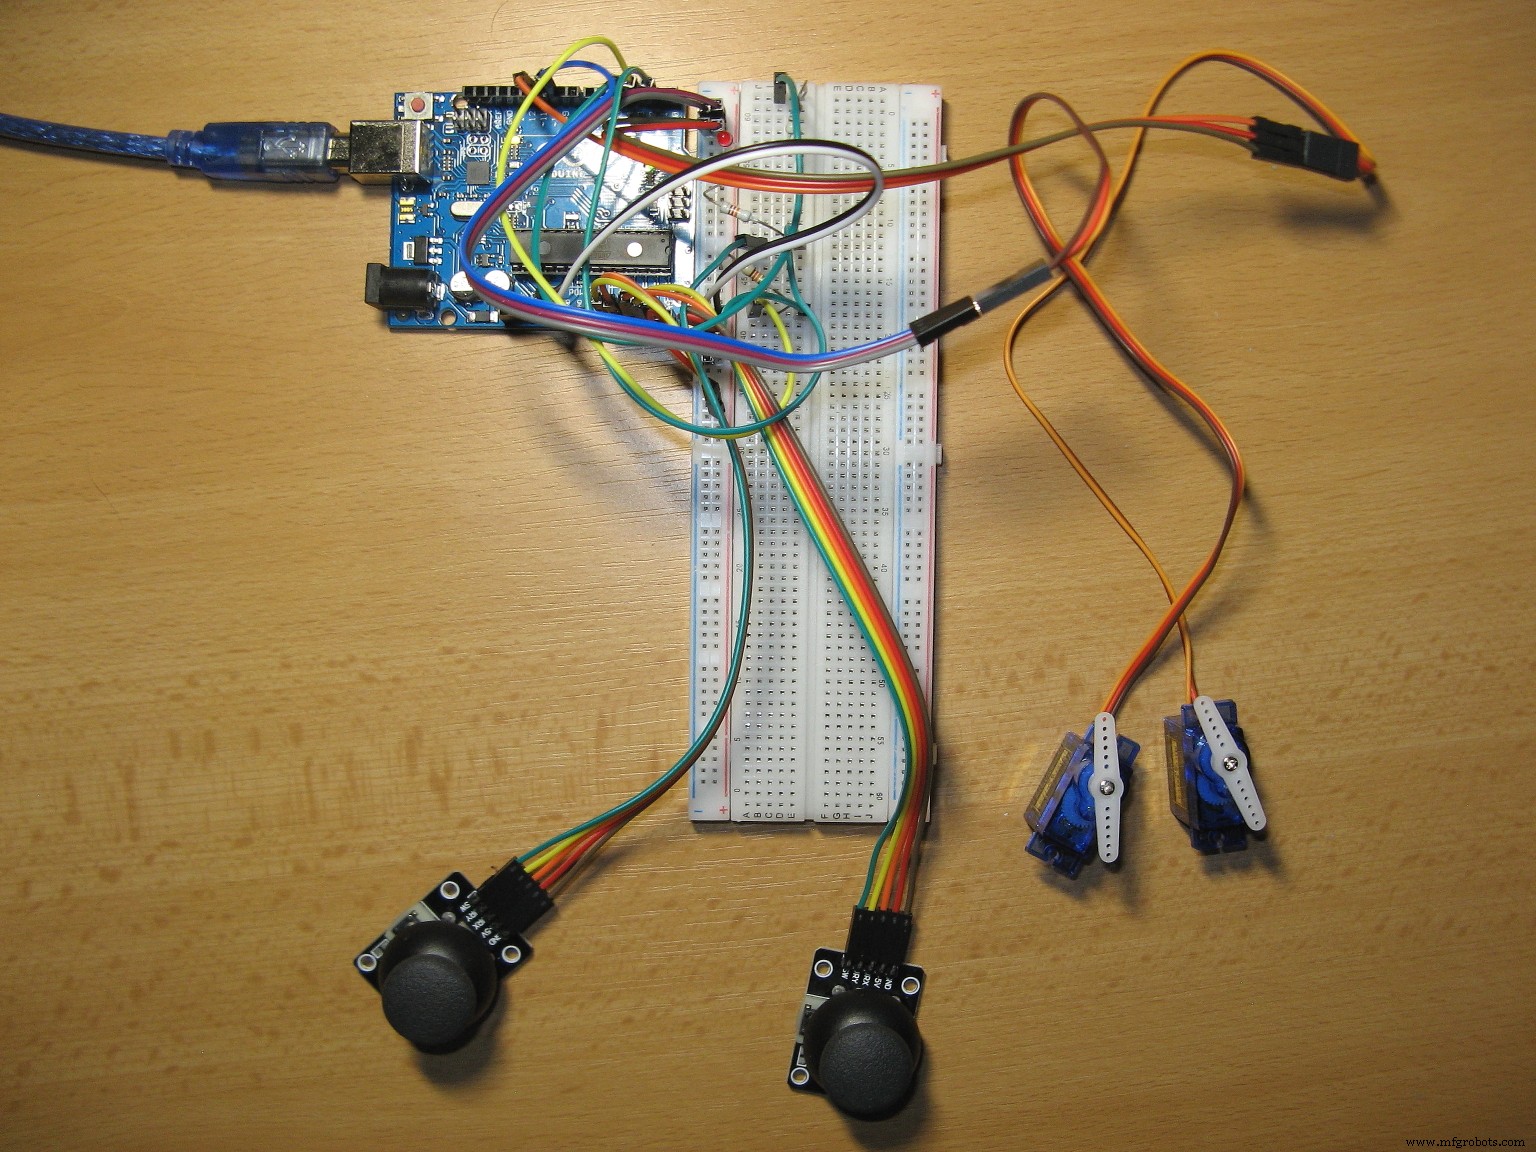
Pengontrol joystick untuk robot MeArm ® dengan pencatatan koordinat - diagram skematik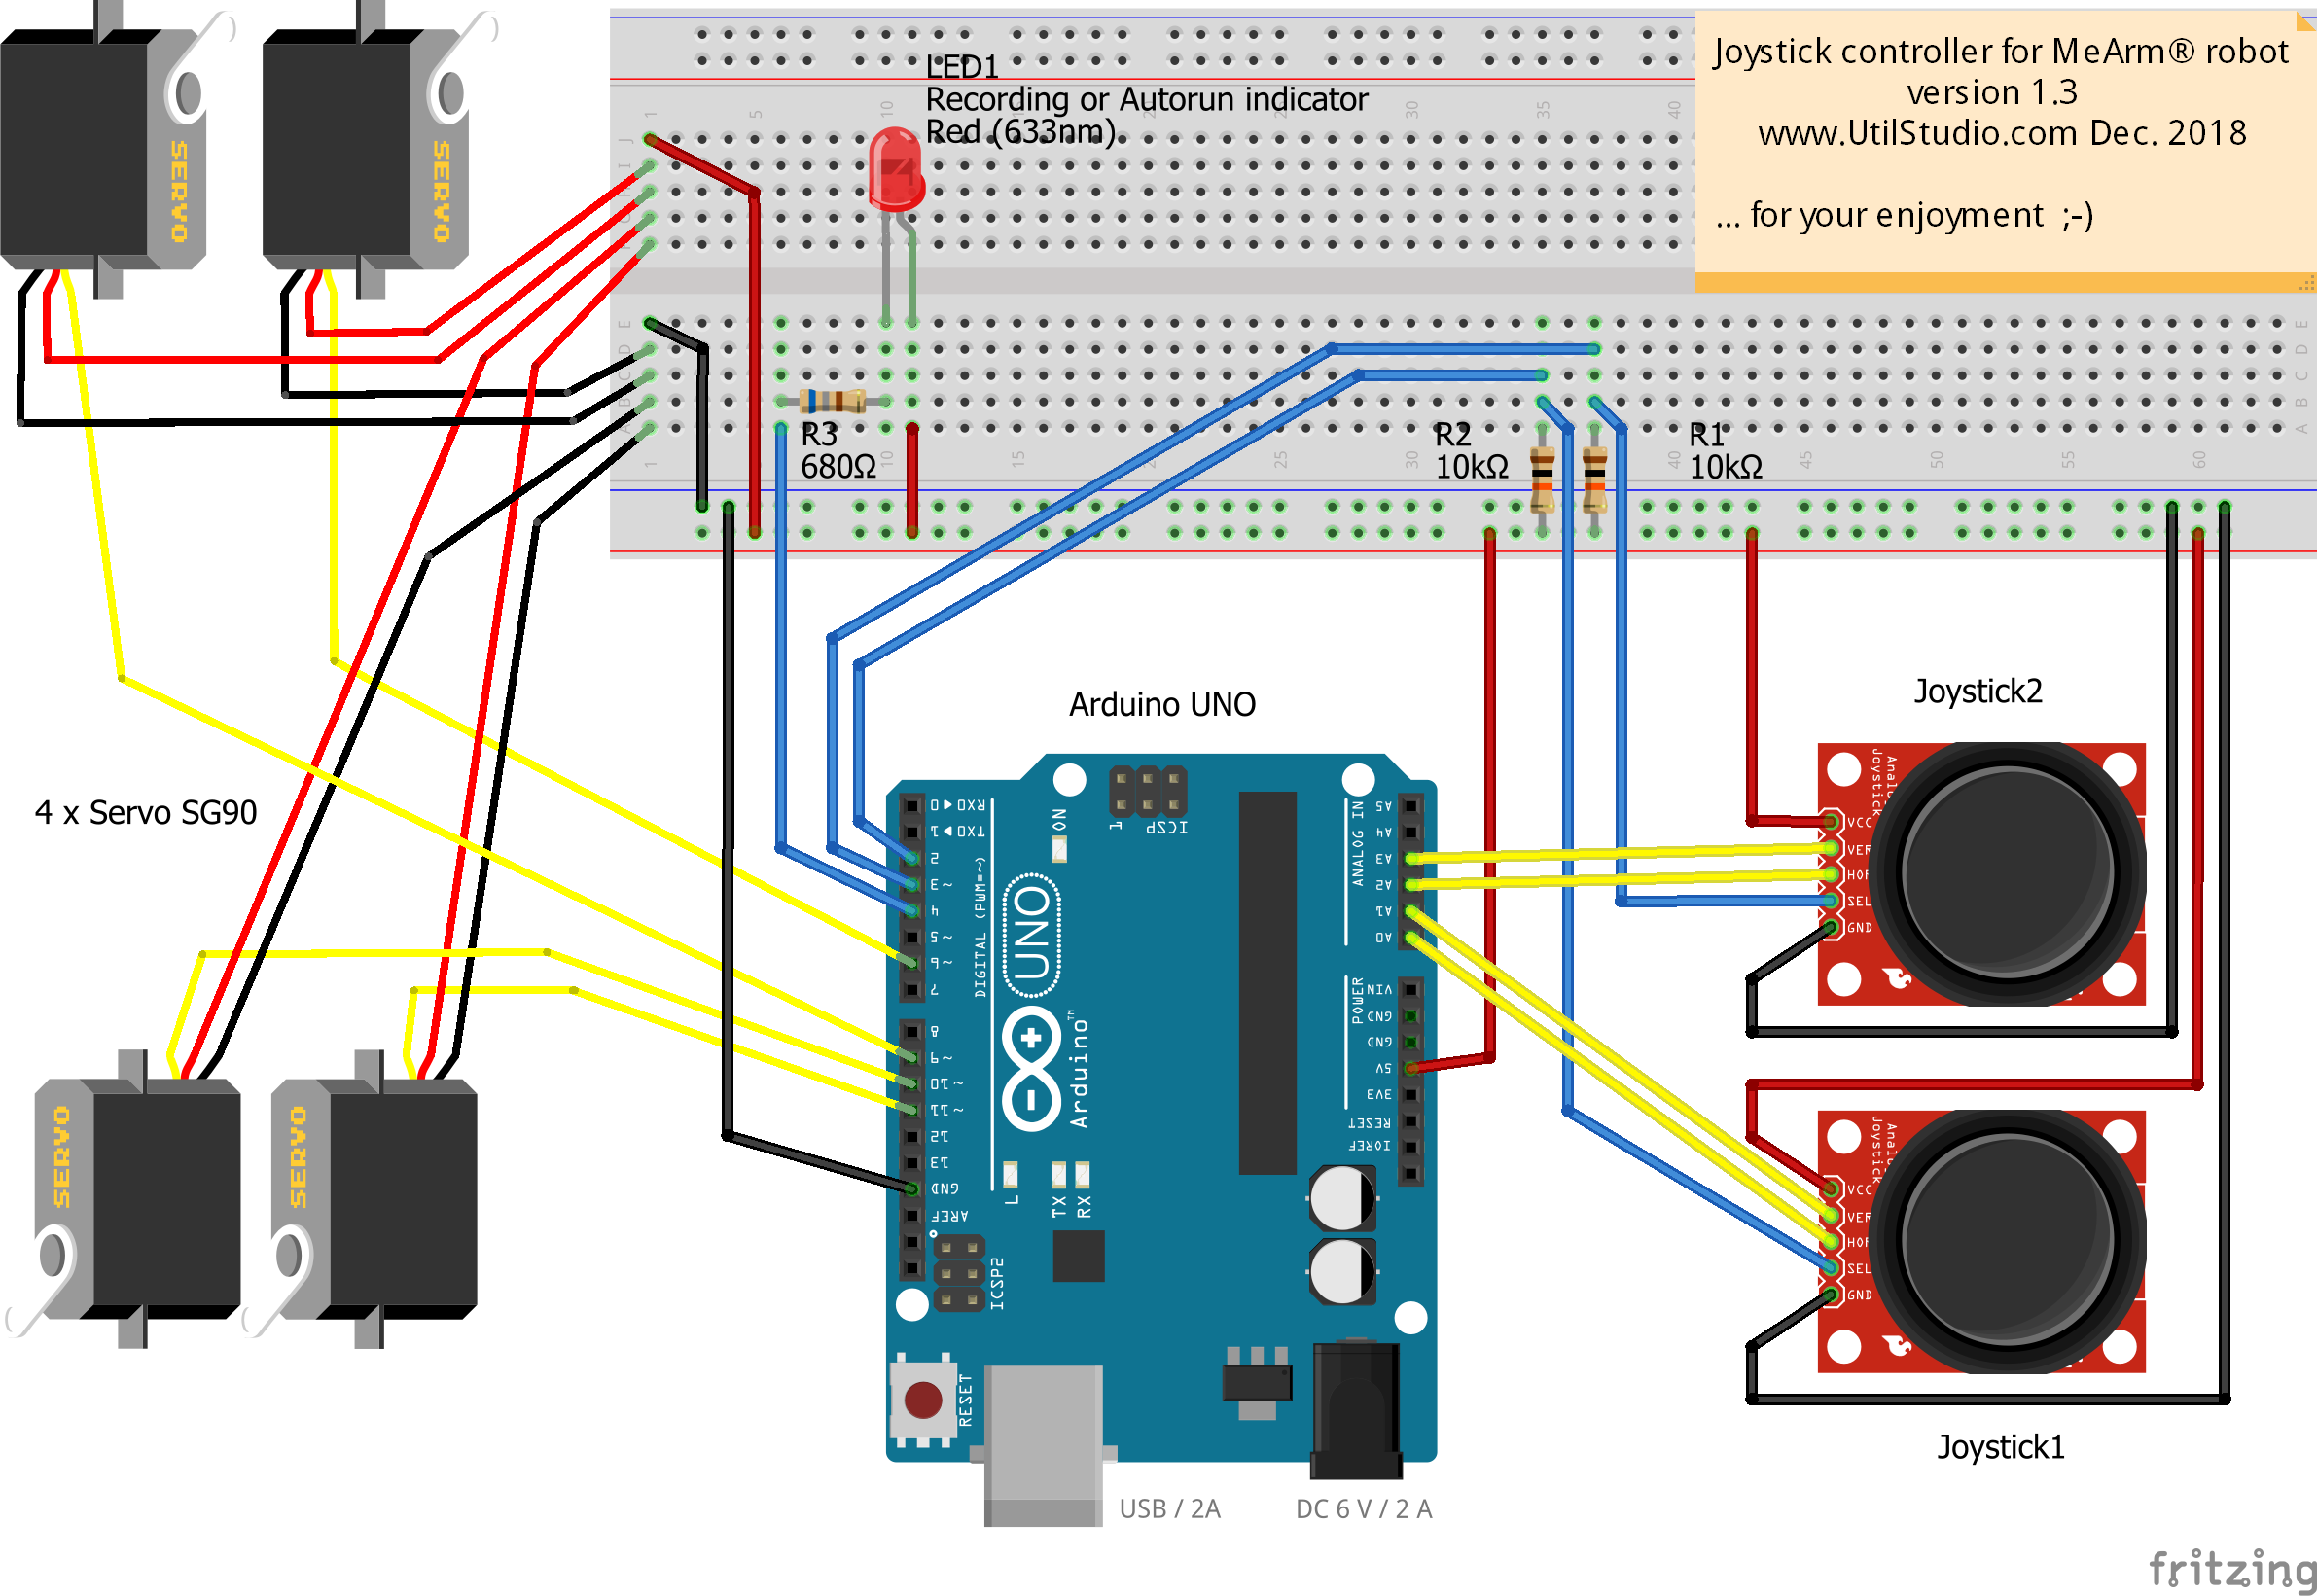 Papan uji dengan hanya dua servo yang terhubung. Lihat diagram skematik untuk menghubungkan 4 motor servo.