Presisi Industri Penerbangan Antariksa Mendorong Penciptaan Seni Inovatif
Tidak rahasia lagi bahwa industri penerbangan antariksa perlu membuat ribuan lubang per pesawat. Namun, dalam beberapa tahun terakhir, penggunaan robot industri untuk operasi bor telah membantu mengurangi biaya produksi dan meningkatkan produktivitas, keandalan, serta akurasi. Rahasinya adalah bagaimana mencapai tingkat otomatisasi seperti ini menggunakan robot.
Baru-baru ini, kami terlibat dalam menerapkan teknologi bor otomatis yang sama untuk menciptakan karya seni yang memukau.
Bor robot otomatis kini dapat ditemukan dalam proyek seni dan seni digital. Ini adalah kasus untuk karya seni yang dibuat oleh studio fabrikasi Neoset Designs untuk seniman Robert Longo.
Dalam posting ini, kami membongkar beberapa langkah yang digunakan untuk mencapai tingkat bor robot otomatis yang tinggi.
Karya Seni Unik
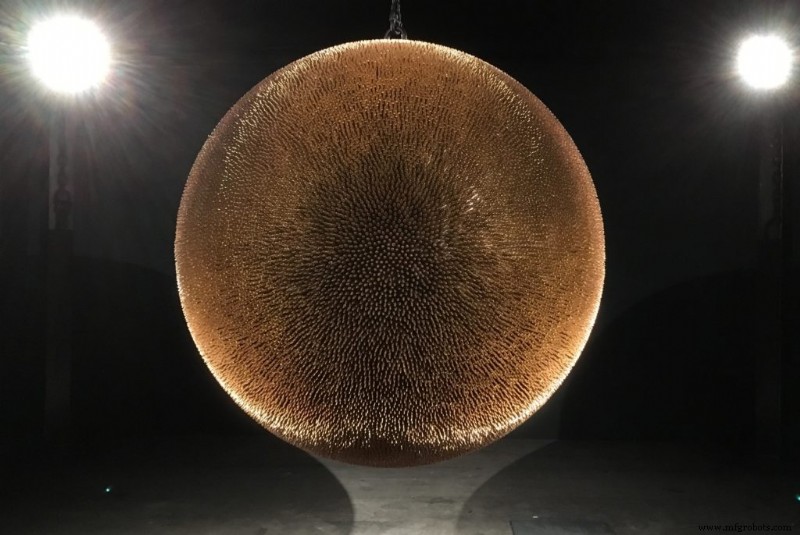
Sistem bor otomatis khusus dibangun untuk menciptakan struktur bernama Death Star 2018, yang dirancang oleh seniman Robert Longo.
Karya seni ini adalah bola gantung dengan 40.000 peluru tembaga yang dipolir, mewakili peningkatan kematian dalam pembantaian massal di Amerika Serikat selama 25 tahun terakhir. Untuk mendukung upaya mengurangi kekerasan senjata api, 20% hasil penjualan Death Star II akan disumbangkan kepada Everytown for Gun Safety.
Tantangan Teknologi: Bor Robot yang Akurat
Karya seni diproduksi oleh studio fabrikasi Neoset Designs. Dengan menggunakan teknologi bor robot terbaru, mereka mampu membuat 40.000 lubang dengan toleransi 0,150 mm dalam waktu kurang dari 2 minggu.
Hanya membuat lubang adalah hal yang mudah. Namun, membuat lubang dengan cepat dan akurat adalah tantangan. Tantangannya adalah membor di lokasi yang tepat, mempertahankan toleransi yang diinginkan, dan memastikan tidak ada waktu yang sia-sia.
Robot dapat membantu mempercepat proses, menjadi solusi hemat biaya. Namun, diketahui bahwa robot tidak akurat.
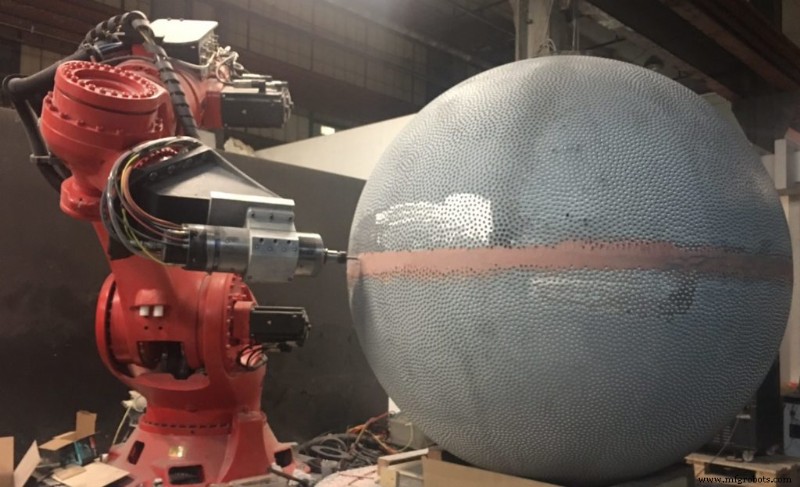
Sistem ini melibatkan robot KUKA Titan, robot KUKA terbesar yang tersedia di pasar, spindel pemesinan, dan Meja Putar WEISS. Sistem pengukuran Creaform C-Track juga digunakan untuk mencapai tingkat akurasi yang diinginkan. Perangkat lunak RoboDK digunakan untuk kalibrasi dan pemrograman offline. Memungkinkan untuk mengkalibrasi robot di bawah 0,150 mm, toleransi yang diperlukan untuk menempatkan setiap lubang dari 40.000 lubang.
Inovasi di Balik Layar
Quando it comes to industrial robots, no challenge is too big enough for Neoset Designs. They put together the right team and equipment to build this unique piece of art.
Untuk membangun bola peluru berat 1 Ton ini, dia harus membagi bola menjadi dua setengah. Setengah bola terbuat dari baja cor. Ini penting untuk proses bor robot karena membuat pemesinan dan bor robot lebih stabil. Sebelum bor, setiap setengah bola diproses untuk memiliki permukaan bola yang akurat dan sempurna bundar.
Struktur interior dan rangka balok I-Bangku dirancang oleh Proptogroup.
Mantan insinyur NASA membantu tim Neoset membuat daftar titik yang menggambarkan lokasi setiap peluru (lubang) dalam ruang 3D. Algoritma khusus yang dibuat dalam Matlab digunakan untuk memastikan jarak antara lubang tetap seragam untuk semua peluru.
Alat bor khusus juga dirancang untuk tujuan ini untuk meminimalkan getaran. Alat ini berperilaku seperti CNC mini 3-sumbu yang dipasang pada flange robot.
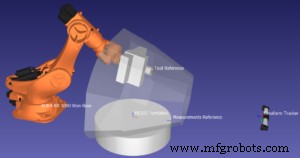
Akhirnya, Neoset juga menggunakan perangkat lunak RoboDK untuk mengkalibrasi robot KUKA Titan dan menerapkan kontrol robot adaptif untuk bor 40.000 titik (koordinat lubang). Skrip Python dan driver robot memungkinkan kompensasi robot waktu nyata dalam RoboDK. Ini berarti akurasi divalidasi dengan sistem pengukuran sebelum robot memulai siklus bor. Jika akurasi tidak cukup baik, posisi robot dikoreksi menggunakan pengukuran 6D C-Track (kompensasi posisi dan orientasi). Kompensasi ini diterapkan sebelum bor setiap lubang untuk mendapatkan akurasi lebih baik dari 0,100 mm.
Adalah kehormatan bagi saya untuk terlibat langsung dengan tim Neoset menggunakan RoboDK, Matlab, dan Python API untuk membangun sistem bor unik ini.



